前方突现障碍,复合机器人如何自主绕行?|富唯智能
声明:文档由AI根据原文生成。
激光雷达导航的技术基础
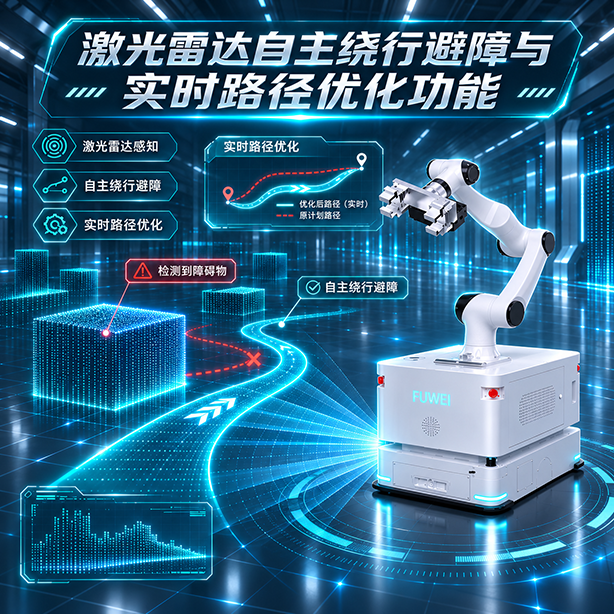
激光雷达自主绕行避障与实时路径优化,是复合机器人实现自主导航和动态环境适应的重要技术。通过激光雷达实时感知周围环境,结合激光SLAM定位建图、障碍物检测和动态路径规划,机器人能够识别行驶路线中的障碍物,判断通行条件,并根据环境变化自主调整移动路线。
对于工业复合机器人而言,自主避障不仅关系到移动过程的安全性,也直接影响连续作业、任务执行和设备协同效率。
导航工作原理:感知、建图与决策
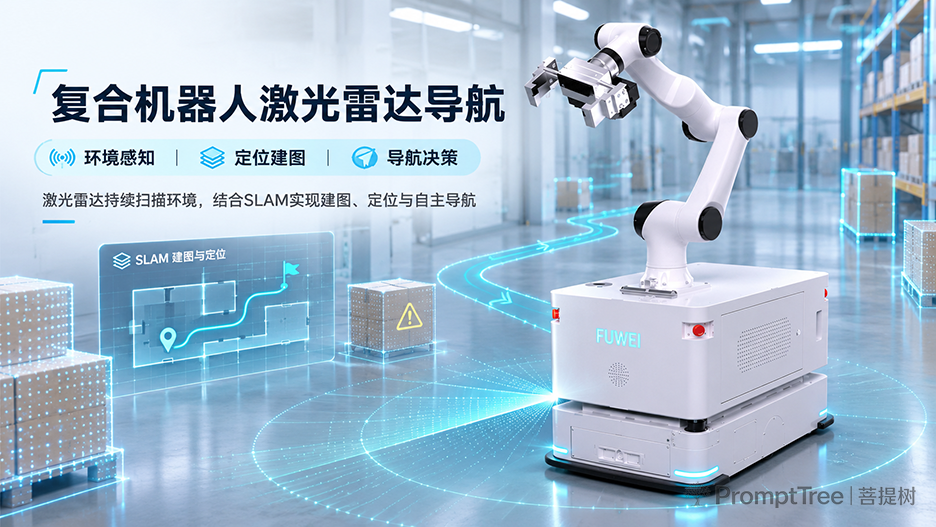
复合机器人激光雷达导航主要通过三个环节实现:
环境感知。激光雷达持续采集周围环境数据,获取障碍物位置及空间轮廓,为判断通行区域提供依据。
定位建图。通过激光SLAM技术构建环境地图,并将实时感知信息与地图匹配,确定机器人当前位置和移动状态。
导航决策。根据目标位置、地图信息和实时环境变化,判断当前路线是否可正常通行,为后续路径规划提供依据。
通过上述技术,复合机器人能够摆脱单纯依赖固定路线的移动方式,实现自主定位与动态环境感知。
自主绕行避障的实现过程
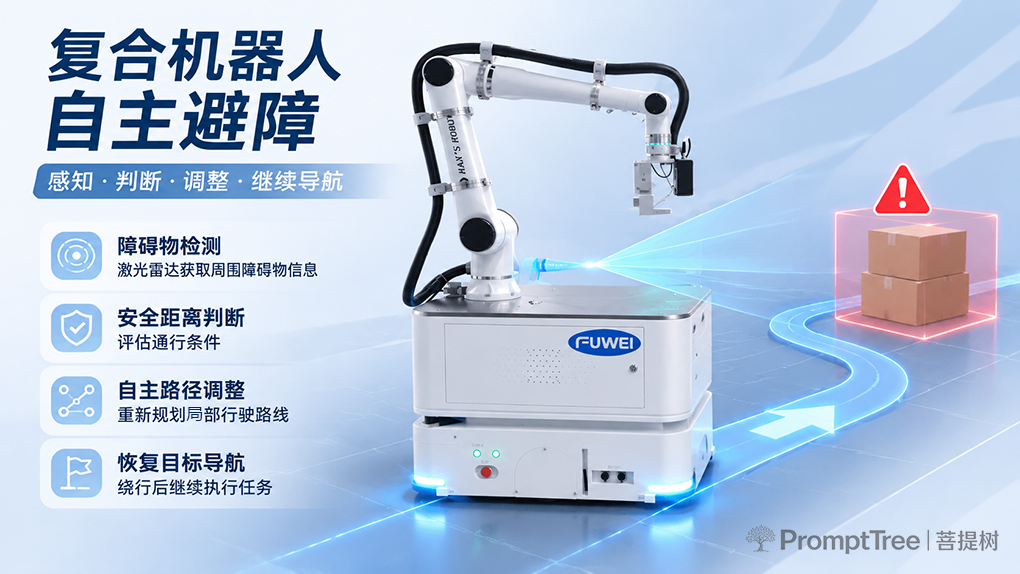
当机器人前方出现人员、设备或临时堆放物时,系统将障碍物感知、通行判断和路径调整结合,按以下步骤处理:
障碍物检测。激光雷达获取周围障碍物信息,判断前方通行状态。
安全距离判断。根据机器人运动状态和障碍物位置,评估当前路线是否具备通行条件。
自主路径调整。原有路线受阻时,系统重新规划局部行驶路线,寻找可通行区域。
恢复目标导航。完成绕行后,机器人重新接入目标路线,继续执行移动任务。
与传统固定路线导航相比,这种方式能更灵活应对动态环境变化,减少因临时障碍物导致的任务中断。
全局与局部路径规划的协同
复合机器人路径规划由两个层面共同作用:
全局路径规划。依据环境地图、当前位置和目标位置确定整体移动路线,解决从起点到目标点如何行驶的问题。
局部路径规划。根据实时感知到的障碍物及局部环境变化,动态调整当前行驶路线,解决移动过程中如何避开障碍物的问题。
当原有路线出现阻碍时,局部规划重新计算可通行路径,并根据目标方向调整机器人运动。两者协同使机器人既能保持整体导航目标,又能及时响应局部环境变化,提升路径规划的灵活性和移动连续性。
富唯智能ICR系列的技术特点
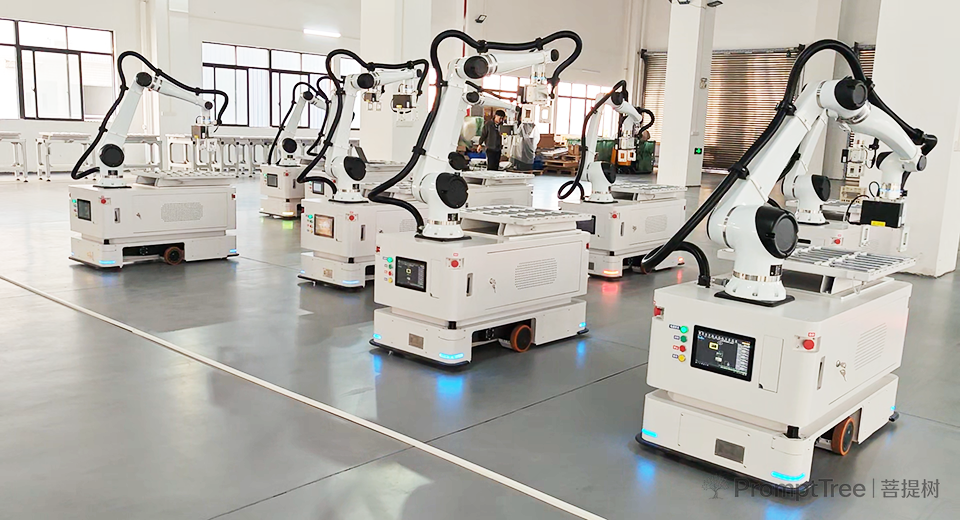
富唯智能ICR系列复合机器人采用激光SLAM导航技术,结合激光雷达避障与安全触边防护,实现自主导航和移动安全防护。其主要技术特点包括:
激光SLAM导航。支持环境地图构建与自主定位,移动机器人导航精度为±5mm。
激光雷达避障。实时感知周边环境,支持自主绕行障碍物。
双重安全防护。激光雷达避障与安全触边相结合,并配备急停开关和声光报警。
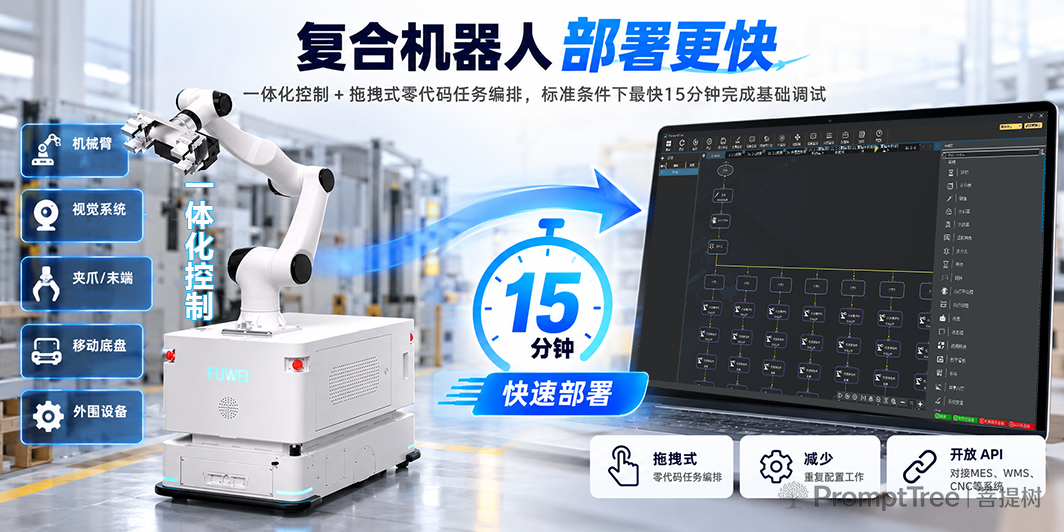
一体化集中控制。统一管理移动底盘、机械臂、视觉及外设,协调机器人移动与作业执行。
开放接口。支持开放API,便于与MES、WMS及CNC等系统对接。
其中,±5mm指移动机器人的导航精度,并非激光雷达的障碍物检测精度或机械臂重复定位精度。
在软件层面,富唯智能ForwardFlow一体化控制软件支持图形化、拖拽式任务编排,最快可实现15分钟现场机器人快速部署与基础调试,降低系统配置和现场集成门槛。
四层架构驱动智能任务执行
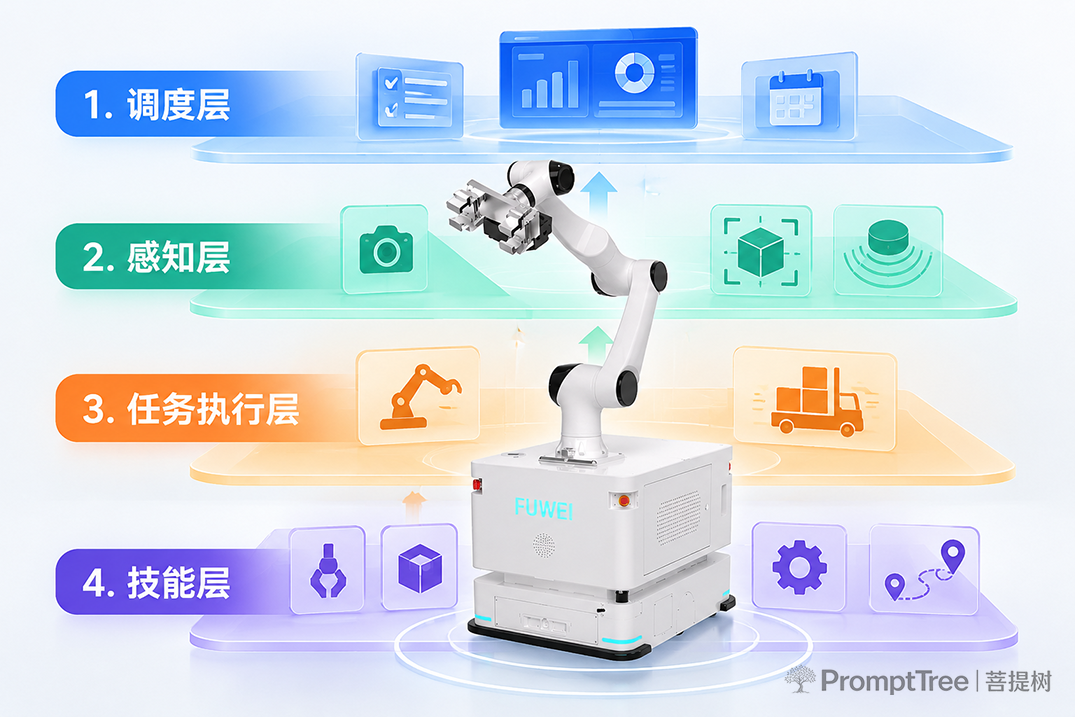
复合机器人的智能化不仅体现在自主移动,还体现在导航能力与任务执行系统的协同。富唯智能采用调度、感知、任务执行、技能四层具身智能工业机器人落地框架:
调度层。接收常规、定时和紧急任务,进行任务准入与动态优先级管理。
感知层。通过机器人本体获取环境信息,为移动和作业提供感知支持。
任务执行层。基于知识图谱对自然语言指令进行动态层次化任务分解,通过全局与局部规划器生成子任务集合。
技能层。将移动、抓取、扫描、按压等动作封装为可调用的原子技能。
通过四层架构协同,机器人将自主导航、路径调整与具体任务执行连接,实现从任务下发、环境感知、任务规划到动作执行的完整闭环。
常见问题
Q1:复合机器人激光雷达导航与固定路线导航有什么区别?
固定路线导航主要按预设路线移动,激光雷达导航则能结合实时环境感知和地图信息进行定位与路径调整,对动态环境具有更好的适应能力。
Q2:复合机器人遇到临时障碍物可以自动绕行吗?
具备自主绕行避障能力的复合机器人,可通过激光雷达感知障碍物,根据通行条件调整局部路线,在满足安全通行条件时继续前往目标位置。
Q3:富唯智能复合机器人的导航精度是多少?
移动机器人采用激光SLAM导航,导航精度为±5mm。具体配置以对应产品型号及实际部署条件为准。
技术演进方向
激光雷达自主绕行避障与实时路径优化,是复合机器人从自主定位走向智能移动的重要技术基础。通过激光SLAM导航、环境感知、动态路径规划和一体化控制,机器人能够更灵活地应对移动过程中的环境变化。
富唯智能持续推进工业复合机器人与具身智能控制技术融合,通过自主导航、智能感知和任务协同,提升工业机器人的自主作业与柔性执行能力。