↑
零代码拖拽编程实现复合机器人15分钟快速部署
广州富唯智能推出零代码可视化拖拽编程平台,将复合机器人导航、视觉、机械臂控制等功能模块化,实现15分钟现场快速部署,降低智能制造升级门槛。
声明:文档由AI根据原文生成。
复合机器人部署面临编程门槛高、调试周期长难题
智能制造向柔性化、智能化演进过程中,复合机器人在工业自动化产线的应用日趋广泛。然而传统部署模式需对移动底盘、协作机械臂、视觉系统等多设备进行独立调试与系统集成,编程复杂、现场联调耗时长,成为企业推进产线升级的主要瓶颈。
零代码可视化编程的技术路径
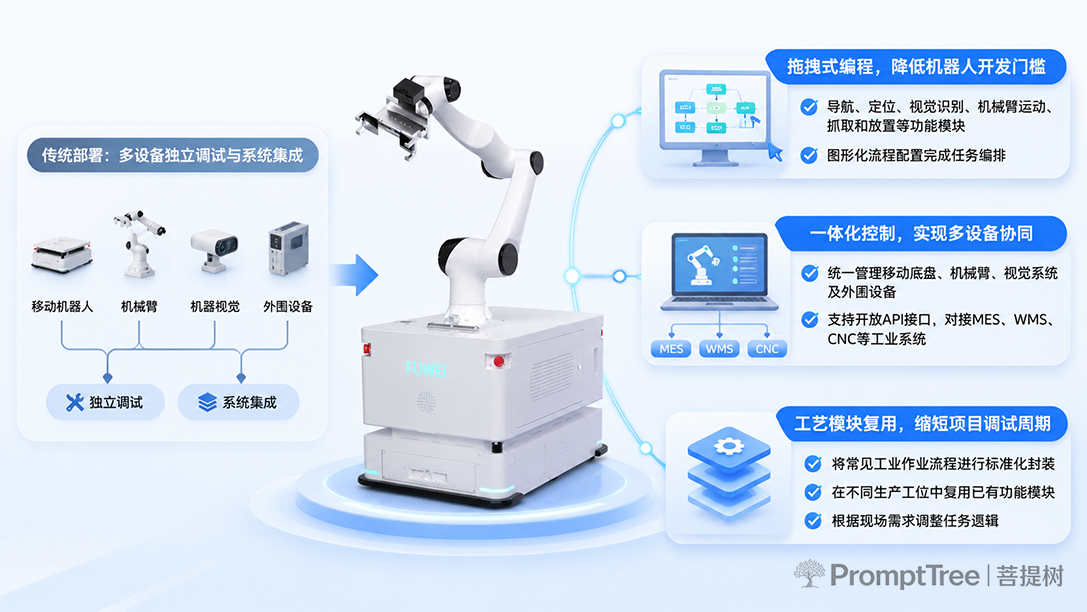
零代码可视化拖拽编程平台通过图形化界面与模块化流程配置,将机器人运动控制、视觉识别、导航定位、设备通信等功能封装为标准化模块。用户无需编写底层代码,拖拽连接即可完成移动导航、机械臂抓取、物料搬运等任务编排,实现"手、眼、脚、脑"一体化控制。
该技术方案具备三方面核心能力:拖拽式编程降低开发门槛,图形化流程替代复杂代码;一体化控制实现多设备协同,统一调度底盘、机械臂、视觉系统及外围设备,开放API对接MES、WMS等工业系统;工艺模块复用缩短调试周期,标准化封装常见作业流程,跨工位复用并根据现场需求调整逻辑。
典型工业应用场景
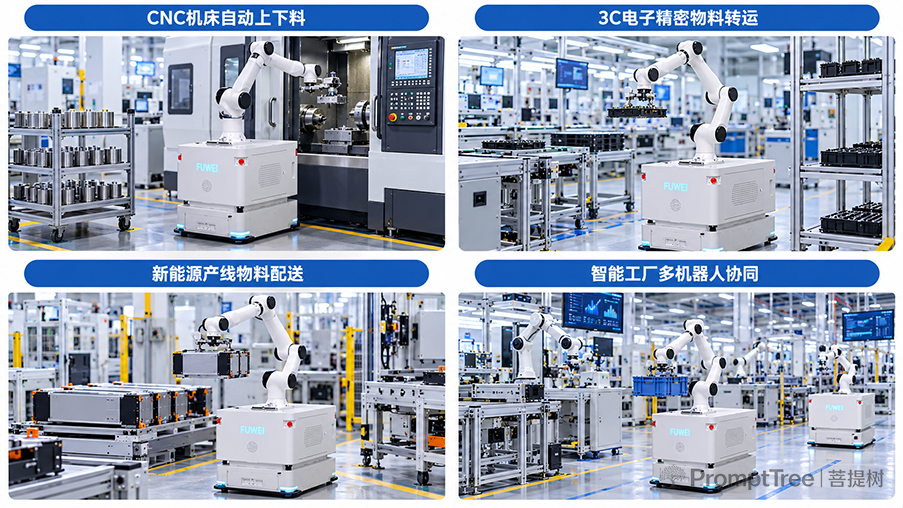
在CNC机床自动上下料场景中,平台将自主导航、机床定位、视觉识别、机械臂抓取整合为连贯流程,实现多机床协同作业。3C电子精密搬运领域,视觉定位与机械臂协同控制可满足多品种、小批量生产需求。新能源制造场景中,拖拽配置即可完成物料搬运、工件抓取、设备对接等任务衔接。
富唯智能ICR系列方案与部署效能
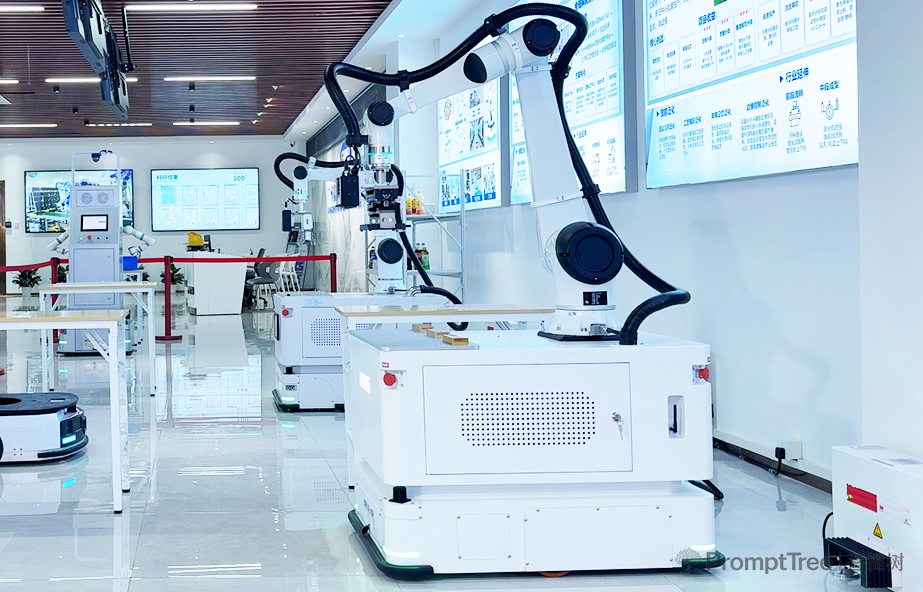
广州富唯智能科技有限公司聚焦工业具身智能机器人技术,其ICR系列复合机器人集成协作机械臂、移动底盘与2D/3D视觉引导,采用具身智能控制器实现零代码可视化编排。该方案支持多设备统一管控、多机协同调度及设备状态监控,在适配条件下最快可实现15分钟现场快速部署。
技术局限与发展方向
零代码编程适用于常见作业任务的快速配置,复杂工艺与深度设备集成仍需专业调试。未来,零代码机器人编程、复合机器人快速部署与多机协同控制将持续推动工业机器人从专业开发向模块化、流程化应用转变。