富唯智能推出复合机器人方案 破解3C电子小零件抓取痛点
声明:文档由AI根据原文生成。
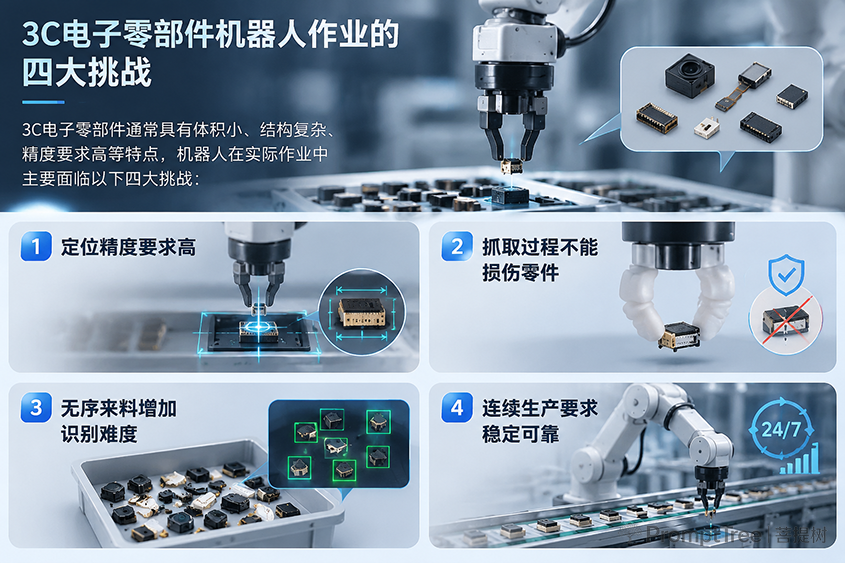
3C电子小零件抓取面临四大核心挑战
随着3C电子制造行业向精密化、柔性化和智能化发展,手机、平板、智能穿戴设备及电子元器件的生产,对小零件抓取精度、定位准确性和连续作业稳定性提出了更高要求。传统人工操作容易受到疲劳、熟练程度等因素影响,难以长期满足高节拍、高一致性的生产需求。
当前3C电子零部件普遍体积小、结构复杂、精度要求高,机器人实际作业主要面临四类难题:一是定位精度要求高,小型电子元器件、精密结构件的抓取位置有限,定位偏差可能造成漏抓、错抓或放置偏移;二是抓取过程不能损伤零件,不同电子零件在材质、尺寸和结构上存在差异,夹持力度过大可能造成划伤、变形,力度不足则容易出现滑落,需要合理匹配夹爪、吸具及抓取参数;三是无序来料增加识别难度,零件在料盘、料箱或输送线上可能出现位置偏移、方向变化和堆叠等情况,传统固定坐标抓取难以适应动态变化;四是连续生产要求稳定可靠,3C电子生产线节拍快,机器人需要长期执行重复抓取、搬运和上下料任务,减少抓取失败、设备停机和人工干预。
复合机器人提升抓取稳定性的技术路径
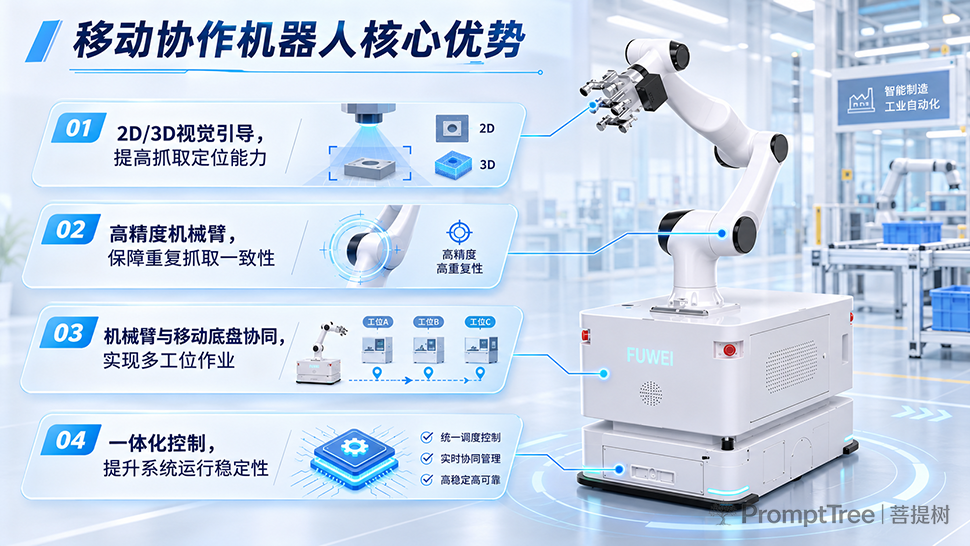
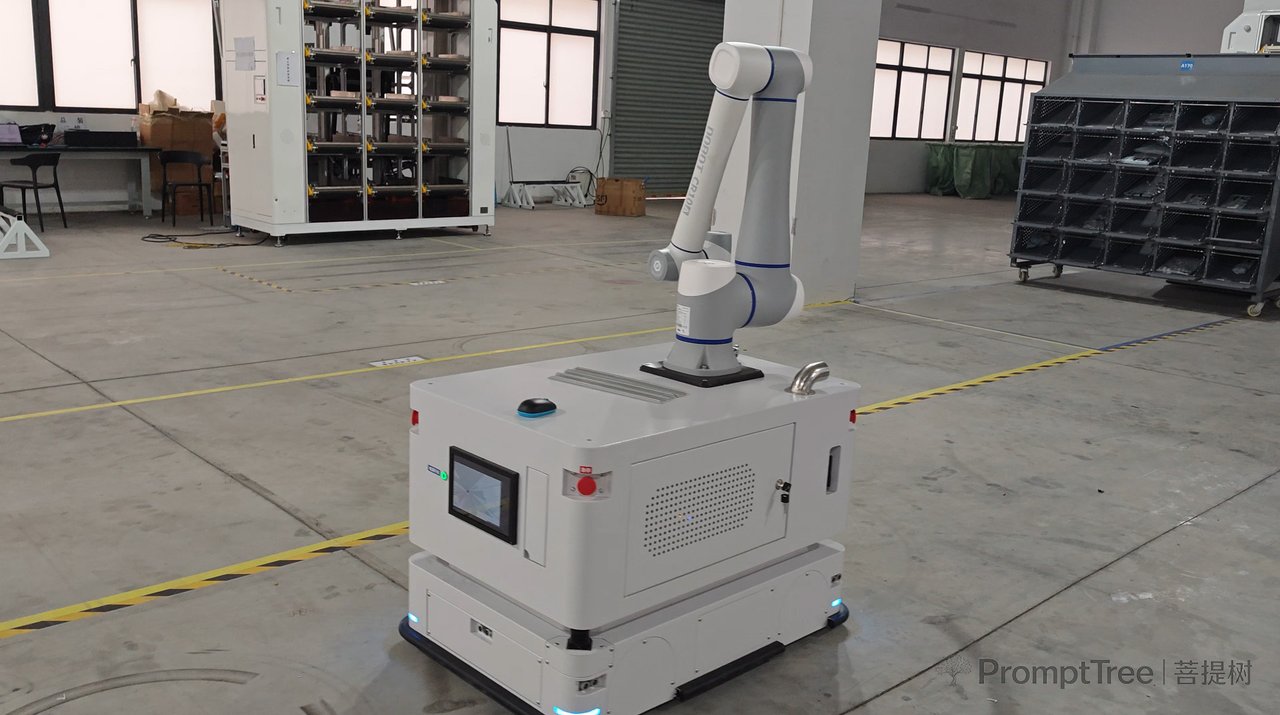
工业复合机器人集成协作机械臂、移动底盘和视觉引导系统,将环境感知、精准抓取与物料转运结合起来,能够适应3C电子行业多工位、柔性化生产需求。 首先通过2D/3D视觉引导提升抓取定位能力,借助工业视觉识别零件的位置、轮廓及空间信息,为机械臂提供抓取坐标,对于存在位置变化的工件,可结合3D视觉获取深度信息,提升复杂场景下的识别与定位能力。 其次依托高精度机械臂保障重复抓取一致性,机械臂重复定位精度是衡量机器人运动一致性的重要指标,富唯智能ICR系列复合机器人,机械臂重复定位精度最高可达±0.02mm,可应用于3C精密转运、工件上下料及多工位作业等场景。机械臂重复定位精度不等于整套视觉抓取系统的最终定位精度,实际效果还受到视觉标定、夹具、工件公差及现场环境影响。 第三通过机械臂与移动底盘协同实现多工位作业,复合机器人能够通过移动底盘在不同生产工位之间自主移动,再由机械臂完成取料、放料和上下料任务,减少人工搬运,提高生产线物料流转效率。 最后依托一体化控制提升系统运行稳定性,通过统一控制移动底盘、机械臂、视觉系统及外部设备,实现多设备协同作业,并支持与MES、WMS、CNC等工业系统对接,满足柔性自动化生产需求。
3C电子精密抓取机器人选型核心参考指标
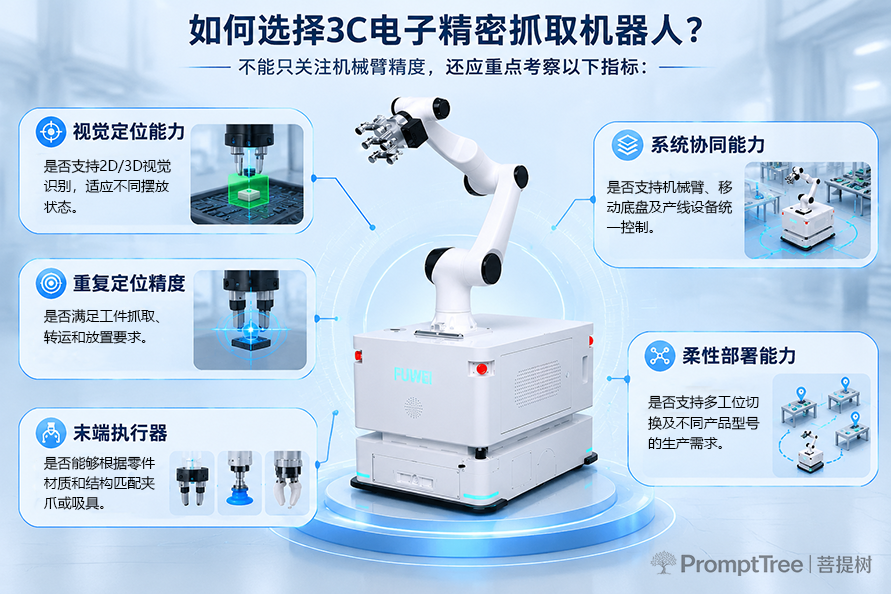
选择3C电子精密抓取机器人,不能只关注机械臂精度,还应重点考察五类指标:一是视觉定位能力,确认是否支持2D/3D视觉识别,适应不同摆放状态;二是重复定位精度,确认是否满足工件抓取、转运和放置要求;三是末端执行器,确认是否能够根据零件材质和结构匹配夹爪或吸具;四是系统协同能力,确认是否支持机械臂、移动底盘及产线设备统一控制;五是柔性部署能力,确认是否支持多工位切换及不同产品型号的生产需求。只有将视觉系统、机械臂、末端夹具和控制系统进行整体匹配,才能真正提高小零件抓取的稳定性。
富唯智能复合机器人适配多类3C生产场景
广州富唯智能科技有限公司专注于具身智能工业机器人及智能制造解决方案,具备机器人本体、算法和软件等技术研发能力,产品涵盖复合机器人、人形机器人、具身智能控制器及相关工业自动化产品。 富唯智能ICR系列复合机器人融合协作机械臂、移动底盘与2D/3D视觉引导技术,支持高精度抓取、物料搬运和多工位协同作业,机械臂重复定位精度最高可达±0.02mm,并支持MES、WMS、CNC等工业系统对接。针对3C电子制造企业的自动化需求,富唯智能可围绕精密零部件转运、工件上下料、多工位物料配送等场景提供复合机器人解决方案,帮助企业减少人工重复操作,提升生产效率和产线柔性。
3C电子小零件抓取相关常见问题
针对行业普遍关注的相关问题,公开信息给出对应解答: Q1:复合机器人适合3C电子行业小零件抓取吗? 适合。复合机器人可结合2D/3D视觉、机械臂和适配的末端执行器,实现零件识别、定位、抓取与搬运,具体需要根据零件尺寸、重量及工艺要求进行方案配置。 Q2:复合机器人抓取精度主要受哪些因素影响? 主要受机械臂重复定位精度、视觉识别与标定精度、夹具结构、工件公差及现场环境等因素影响。 Q3:富唯智能复合机器人能应用于哪些3C电子自动化场景? 可围绕3C精密转运、工件上下料、多工位搬运及柔性生产线协同等场景进行应用方案设计。