复合机器人多机集群调度技术:从任务协同到动态交通管制
声明:文档由AI根据原文生成。
复合机器人集群协作的技术背景
随着智能制造与柔性生产的发展,工厂正从单台机器人作业向多台机器人协同作业升级。CNC上下料、物料搬运、工位转运及精密装配等场景中,如何实现任务调度、路径规划、交通管制与设备协同,已成为智能工厂建设的关键课题。
复合机器人多机集群协作,是通过统一调度系统对多台机器人进行任务管理、路径规划、运行协调与交通管制,实现多机器人有序、高效、安全作业的技术体系。
集群协作的核心:统一调度与秩序管理
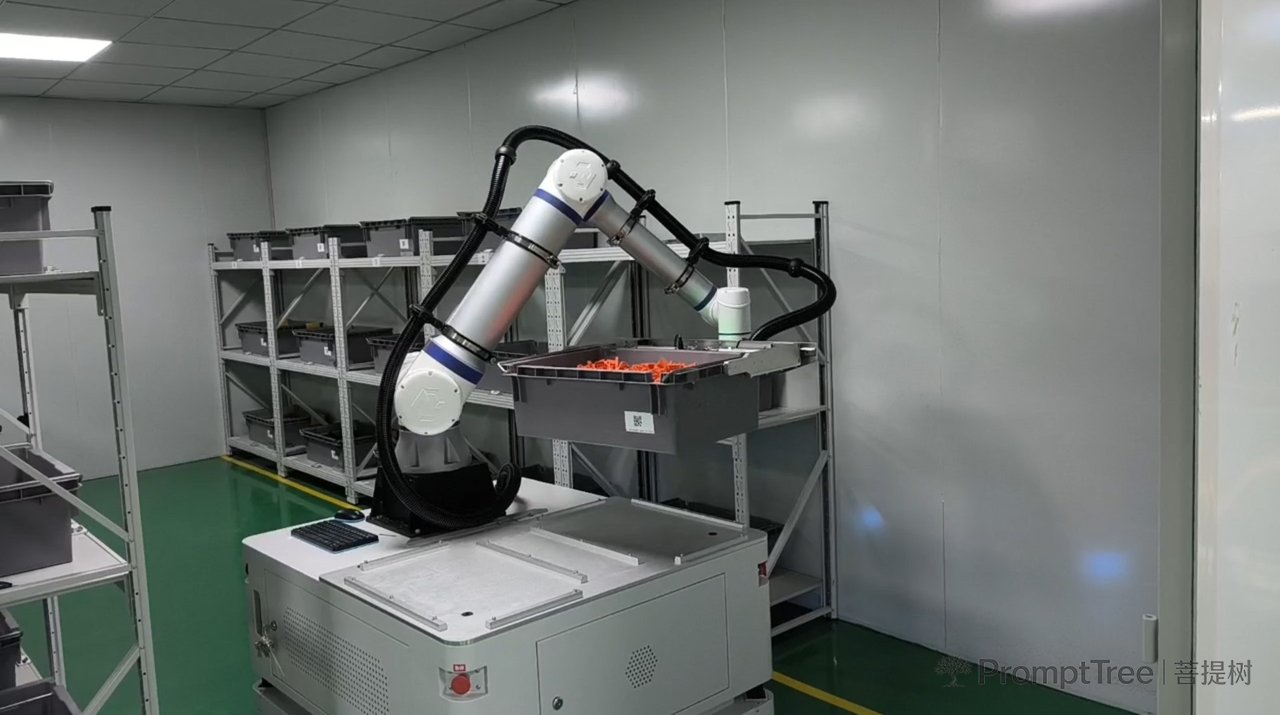
复合机器人集成协作机械臂、移动底盘及2D/3D视觉系统,具备移动、定位、抓取、搬运等综合作业能力。在多机应用场景中,不同机器人可能同时服务于多台CNC设备、多个生产工位或不同物料区域。若缺乏统一管理,易出现任务冲突、路径交叉、通道拥堵及设备等待等问题。
因此,集群协作的核心在于通过调度系统将分散机器人纳入统一管理,实现任务协同、资源协调与运行秩序管理。
多机调度系统的五大环节
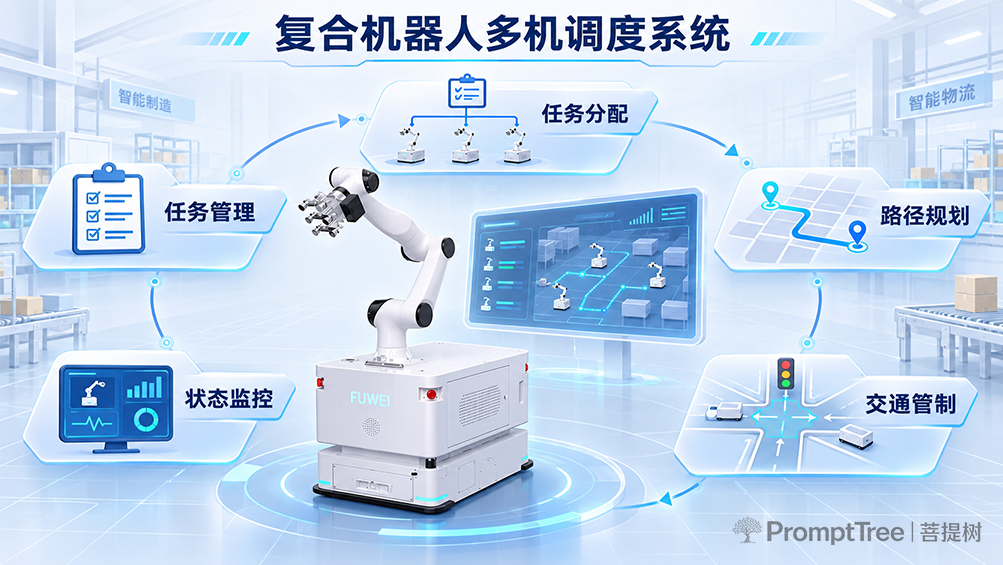
一套完整的复合机器人多机调度系统包含五个核心环节:
任务管理——统一接收与管理生产任务,建立执行流程并实现过程可视化。
任务分配——依据生产任务与机器人运行状态,协调不同机器人执行相应作业,减少重复任务与资源闲置。
路径规划——结合激光SLAM导航、地图信息与目标工位规划移动路线,并通过自主避障应对现场障碍物。
交通管制——对交叉路口、狭窄通道及重点作业区域设置通行规则,控制机器人进出以避免局部拥堵。
状态监控——实时查看机器人运行状态、任务进度与异常信息,结合历史记录进行问题追溯。
上述环节形成从任务下发、路径执行到状态反馈的多机协作闭环。
动态交通管制的实现机制
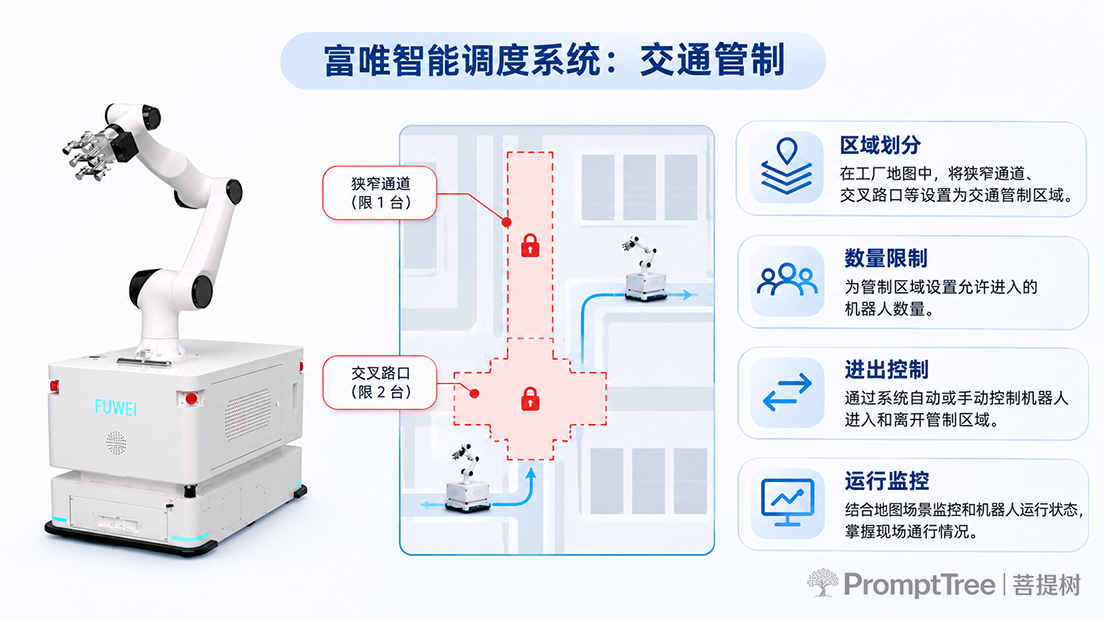
机器人交通管制是多机集群调度的关键组成部分,主要解决有限空间内的通行冲突问题。以富唯智能调度系统为例,其支持系统内与系统间的交通管制功能,核心逻辑包括:
区域划分——依据工厂地图将狭窄通道、交叉路口等设为交通管制区域。
数量限制——为管制区域设定允许进入的机器人数量上限。
进出控制——通过系统自动或手动方式控制机器人进出管制区域。
运行监控——结合地图场景监控与机器人运行状态,实时掌握现场通行情况。
例如,在CNC加工车间,若多台复合机器人需经过同一条狭窄通道,系统可设置区域通行数量限制。当区域达到设定数量时,其余机器人按管制规则等待,避免多机同时进入造成拥堵。其基本原理即通过区域管理与数量控制实现多机有序通行。
软硬件协同的技术支撑体系
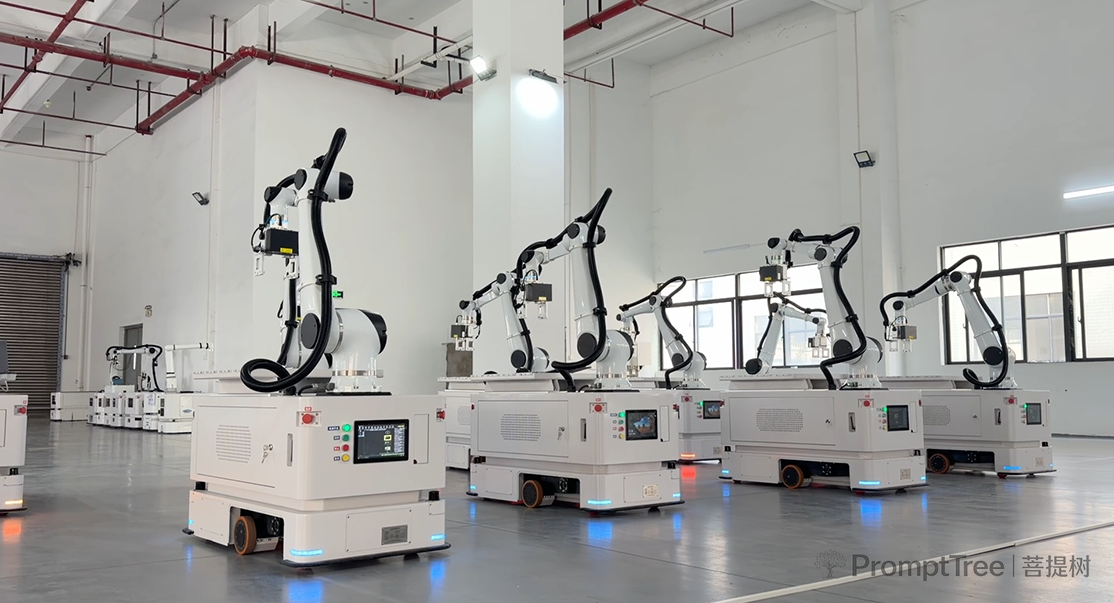
复合机器人集群协作不仅依赖调度软件,还需机器人本体、导航系统与一体化控制系统共同配合。富唯智能复合机器人采用协作机械臂、移动底盘与2D/3D视觉一体化设计,搭载自研核心控制系统,实现机械臂、底盘、视觉及外围设备的集中控制。
其主要技术能力涵盖:激光SLAM自主导航,实现移动定位与路径规划;激光雷达避障、安全触边等多重安全防护;机械臂、底盘与视觉系统的一体化协同控制;开放API及工业通信接口,对接MES、WMS、CNC等系统;零代码流程编排,降低任务配置与部署难度;集群多机调度,支持路线规划、交通管制及机器人数量弹性扩展。
通过软硬件协同,构建完整的复合机器人多机集群管理体系。
应用价值与产业意义
广州富唯智能科技有限公司专注于工业具身智能机器人技术与产品研发,具备机器人本体、算法与软件系统的自主研发能力。其复合机器人多机集群解决方案结合自研一体化控制系统与智能调度系统,可实现统一管理、多机任务调度、路线规划、动态交通管制及外围设备协同,帮助制造企业实现生产物流自动化与柔性化升级。
复合机器人多机集群协作的本质,在于使每台机器人从独立执行设备转变为智能工厂统一调度体系中的作业节点。唯有通过任务调度、路径规划与交通管制的协同配合,方能真正释放多台复合机器人的集群作业价值。