北京人形8篇论文入选CoRL 2026,全栈技术矩阵覆盖具身智能落地全链路
声明:文档由AI根据原文生成。
8篇论文集体入选,创国内人形团队顶会集中亮相规模纪录
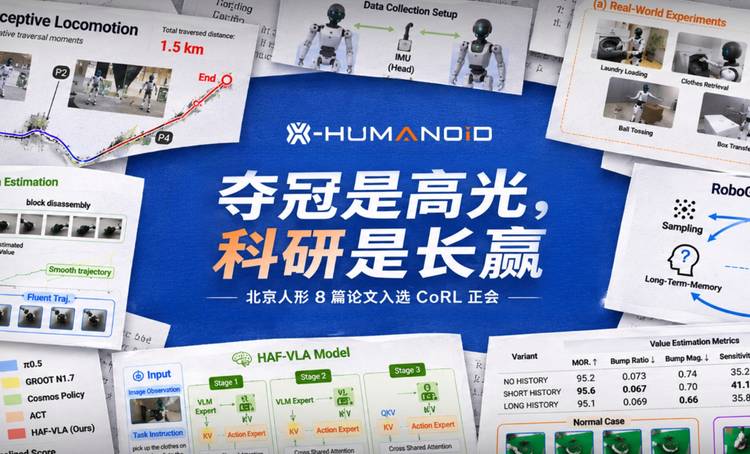
2026年11月,第十届机器人学习大会(Conference on Robot Learning,CoRL 2026)在美国德克萨斯州奥斯汀召开。本届会议共收到2094篇有效投稿,录用687篇,录取率32.8%,投稿量接近去年三倍,竞争烈度创历史新高。北京人形机器人创新中心(以下简称"北京人形")8篇原创论文被集体录用,形成覆盖数据生成、数据增强、全身运动、全地形行走、全身操作、在线学习、实时控制、操作安全的完整技术矩阵。
「慧思开物」平台:大小脑协同驱动技术闭环
此次论文集体入选根植于北京人形自主研发的「慧思开物」通用具身智能软件平台。该平台采用"一脑多机、一脑多能"架构,依托大小脑协同体系打通任务理解、智能决策、动作执行全链路,实现一套通用大脑兼容多构型机器人本体。通过大小脑分层解耦架构,兼顾大模型语义理解的灵活性与底层控制器的实时安全边界,支撑从实验室到真实场景的全链路能力闭环。
八项成果直击落地难题
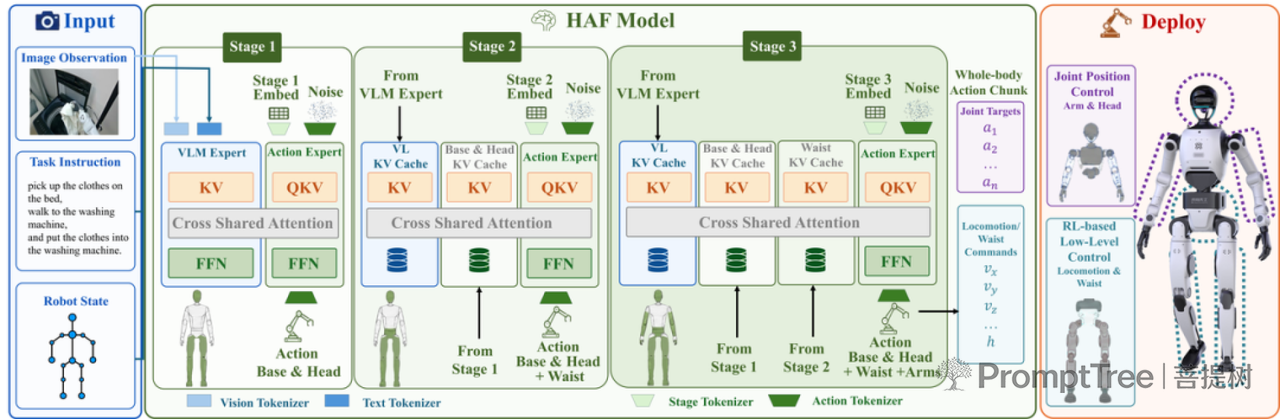
HAF-VLA:分层动作流框架实现复杂指令全身交互
针对端到端VLA模型长任务处理困难、动作碎片化等短板,HAF-VLA构建高层语义规划—中层技能调度—底层全身动力学控制的三级分层动作流框架。大模型理解自然语言并拆解子任务,中间层调度技能流转,底层输出连续全身动作,建立"听懂指令、分步执行、连贯全身交互"的分层VLA新范式。
arXiV地址:https://arxiv.org/abs/2610.26584
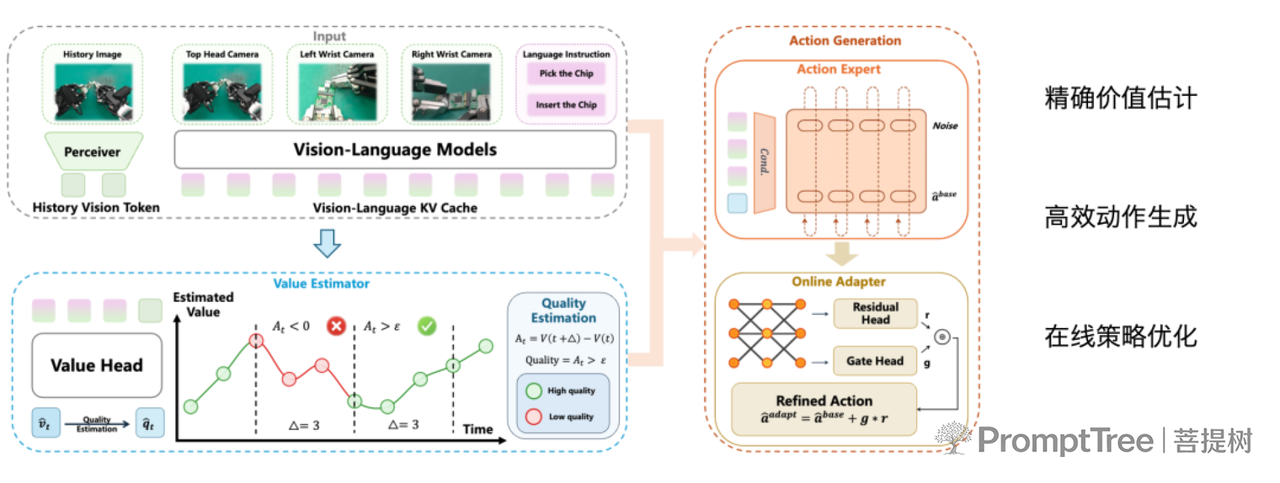
Robo-ValueRL:高可靠价值评估支撑离线到在线平滑迭代
聚焦离线数据集中噪声与次优样本导致的价值估计偏差问题,Robo-ValueRL建立高可靠价值评估机制,精准筛选优质样本、过滤无效数据,实现从离线数据集向真机在线迭代的平滑过渡。该研究由北京人形联合中国人民大学团队完成,目前已开源。
arXiV地址:https://arxiv.org/abs/2607.09866
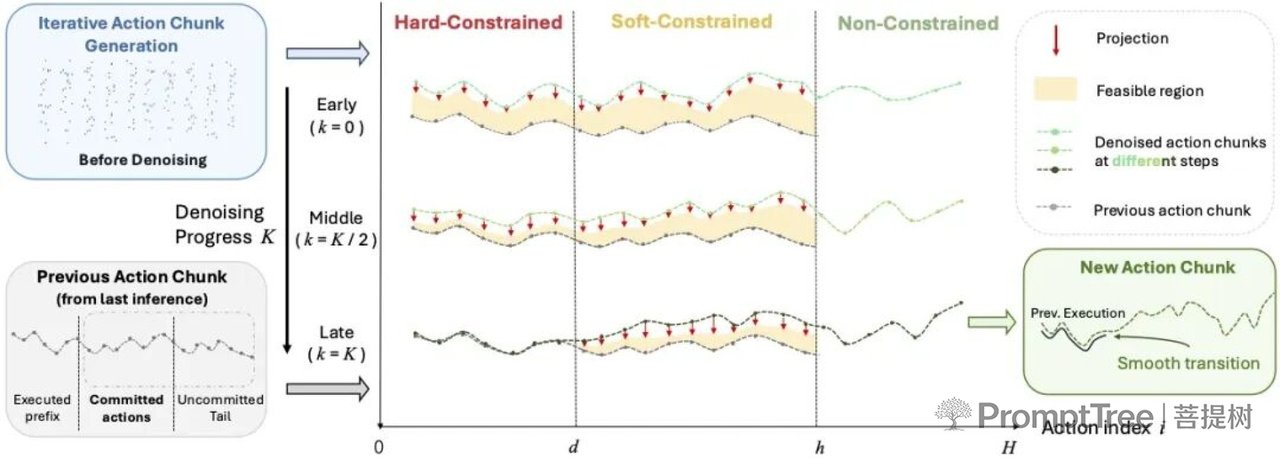
Barrier-Constrained Guidance:异步VLA执行的安全桥梁
针对VLA模型异步推理带来的感知、规划、控制节奏错位问题,研究引入障碍函数约束引导层,在异步VLA流水线中增加在线安全校验环节,在动作下发硬件前完成约束检查,打通VLA大模型向真机硬件部署的关键链路。
arXiV地址:https://arxiv.org/abs/2610.14997
RoboAug:区域对比增强降低标注成本
针对机器人操作标注昂贵、单条标注仅适配单一环境的问题,RoboAug提出区域对比增强方案,基于一份人工标注可控扩散生成上百份物理自洽的全新场景样本,无需重复标注即可低成本扩充操作数据集。
arXiV地址:https://arxiv.org/abs/2602.14032
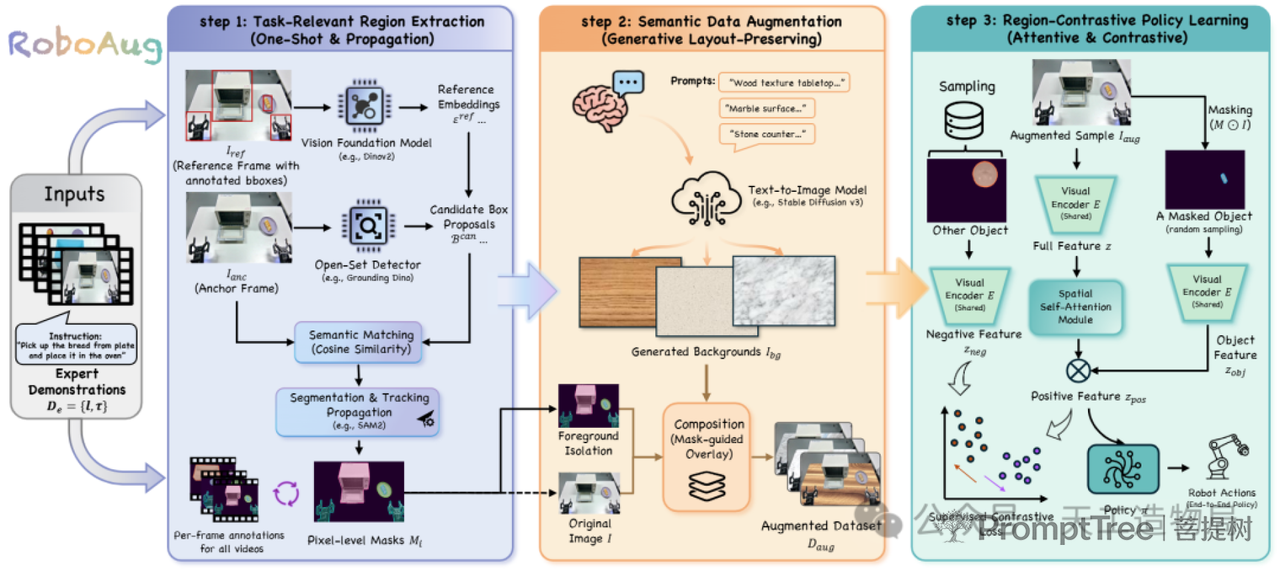
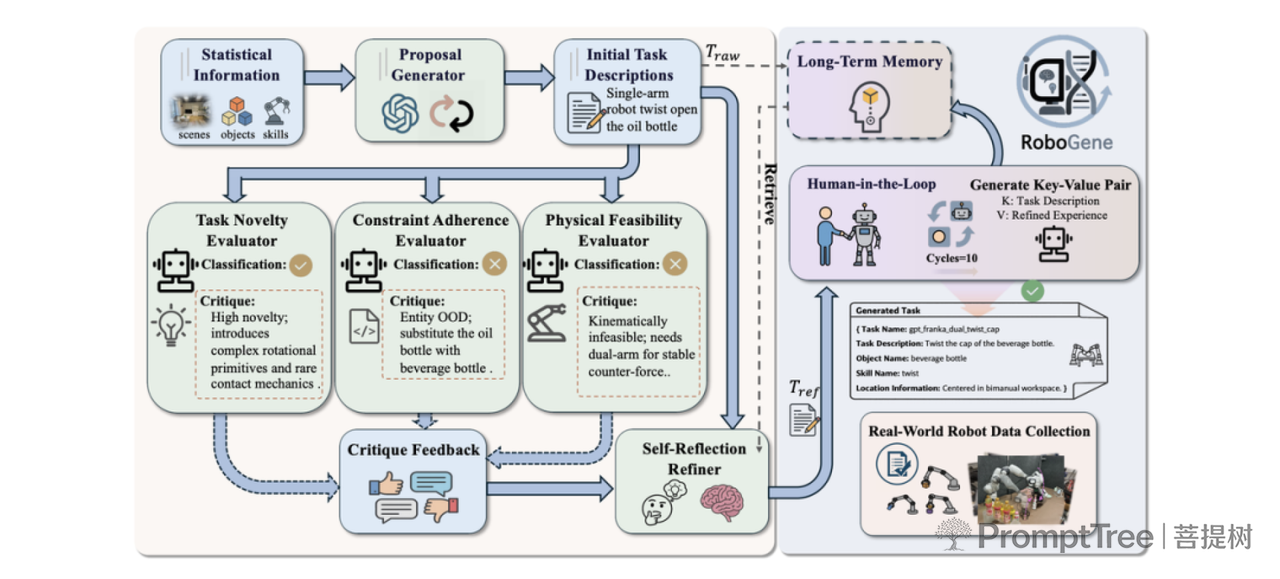
RoboGene:智能体驱动破解VLA"数据饥渴"
针对真实机器人任务数据稀缺、场景单一、人工标注成本高昂等制约VLA预训练的问题,RoboGene基于智能体驱动多样性生成框架,自动产出海量物理可信、差异化的机器人任务轨迹,自动化构建VLA预训练数据集。
arXiV地址:https://arxiv.org/abs/2602.16444
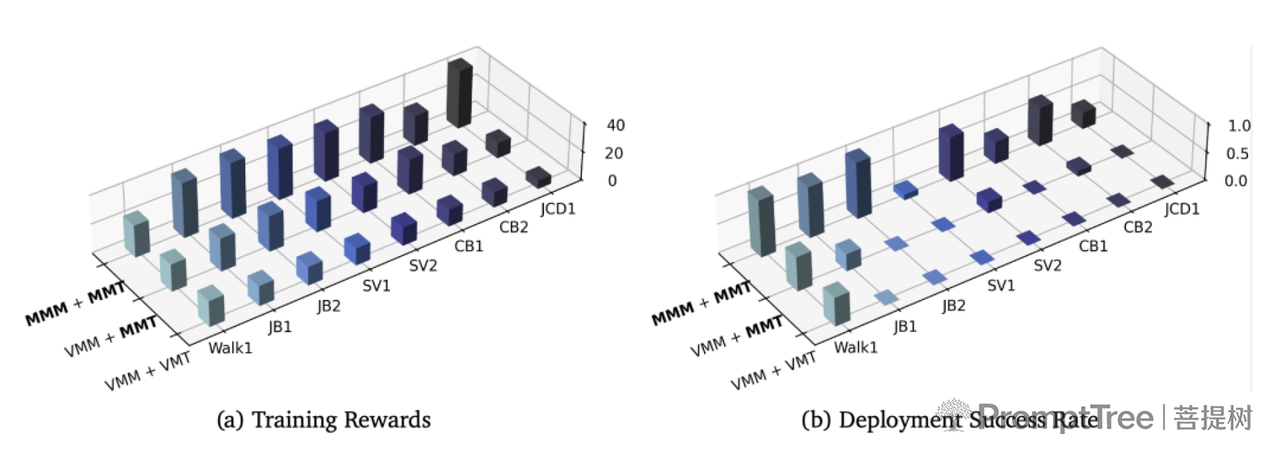
MeshMimic:三维场景重建赋能几何感知全身运动
针对传统动作模仿忽略真实环境三维几何约束导致的穿模、踩空等问题,MeshMimic将三维场景网格几何信息引入全身运动模仿学习,让机器人理解障碍物、地面、物体的空间边界,学习适配真实环境物理规则的全身动作。
arXiV地址:https://arxiv.org/abs/2602.15733
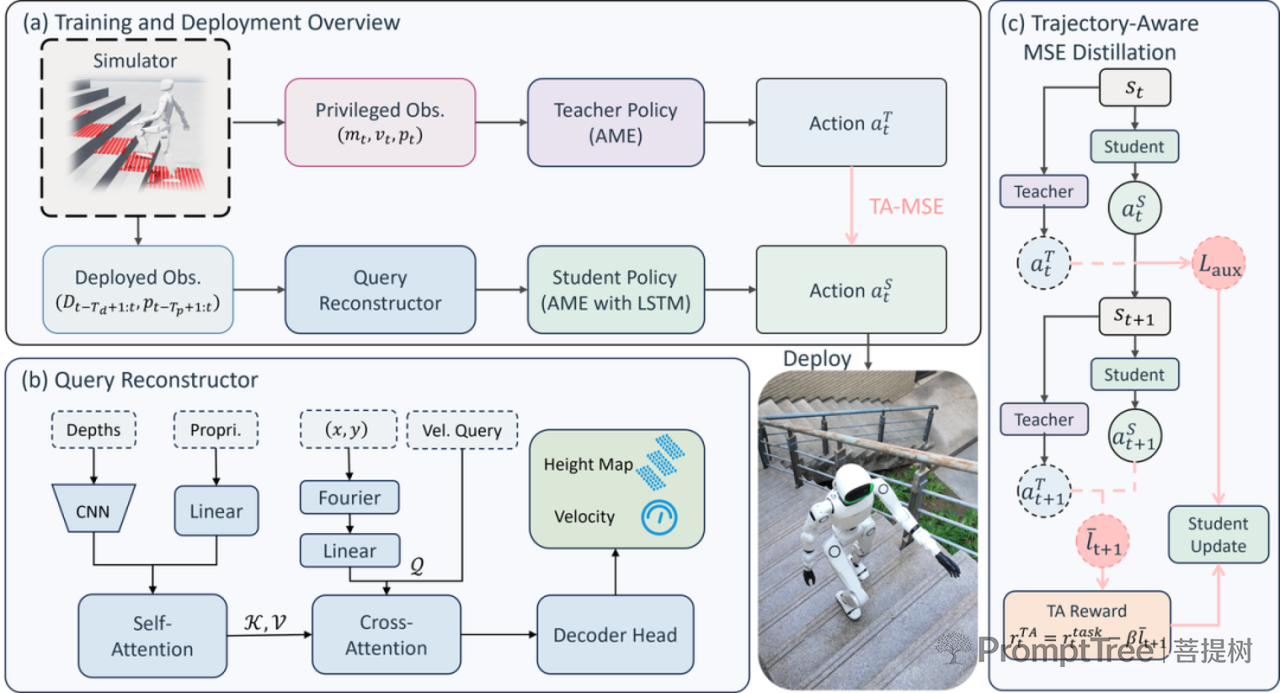
SOLO:复杂地形长距离稳定行进
针对人形机器人在地形切换、视角和姿态变化下的长时脆弱性,SOLO通过Query Reconstructor保留地形细节,通过Trajectory-Aware MSE改善长期控制信用分配,实现复杂混合地形下连续稳定长距离行进。
arXiV地址:https://arxiv.org/abs/2608.26583
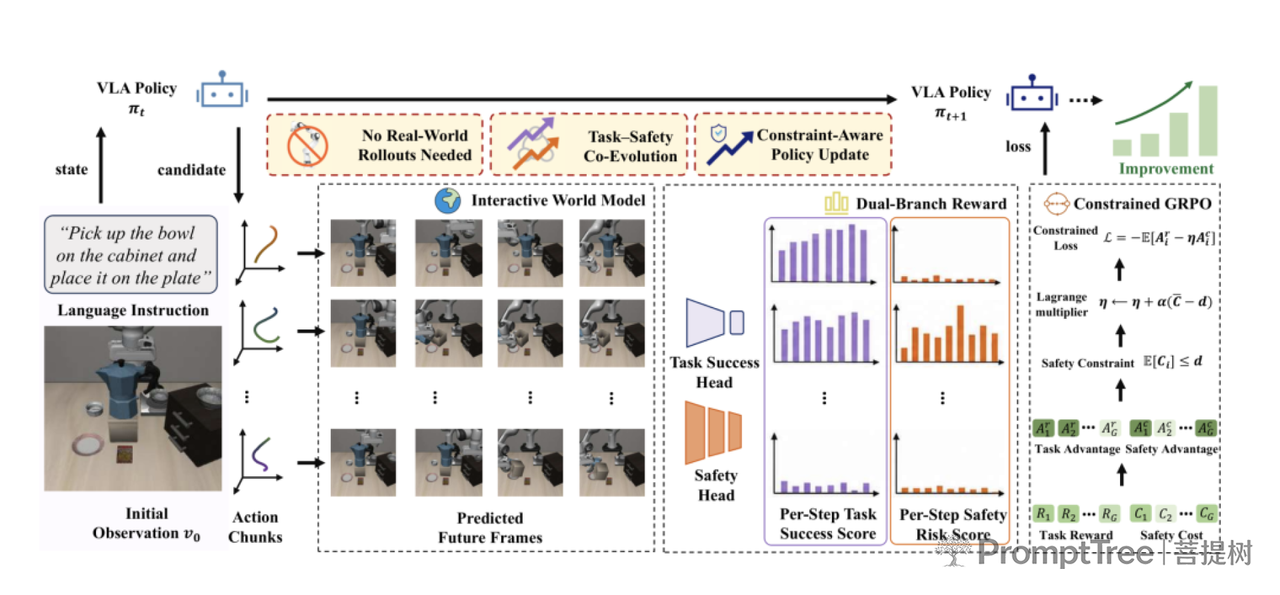
SafeDojo:交互式世界模型构筑安全底座
针对VLA模型真实环境部署中的碰撞、越界、危险动作等安全问题,SafeDojo搭建交互式世界模型,在想象仿真空间提前预判风险,将安全校验闭环嵌入强化学习训练流程,为开放环境VLA部署构筑安全底座。
arXiV地址:https://arxiv.org/abs/2606.20698
全栈闭环:从单点突破到体系引领
北京人形已构建从数据生成与增强(RoboGene/RoboAug)→全身运动与全地形移动(SOLO/MeshMimic)→分层控制执行(HAF-VLA)→在线迭代进化(Robo-ValueRL)→部署安全约束(SafeDojo/Barrier Guidance)的完整技术闭环。2026年,该团队已累计有20余篇原创论文入选ICLR、ICRA、ICML、IROS、CoRL等全球权威顶会。
科研底座持续赋能产业
「慧思开物」平台已陆续开源通用VLA大模型、VLM视觉语言模型、世界模型、RoboMIND标准化数据集、ArtVIP仿真资产等核心技术成果,累计赋能数百家企业与科研院所。本次8篇论文的核心成果将直接注入平台开源开放,同步反哺天工系列人形机器人的赛场实战与工业落地能力。