医工融合从"看得见"到"摸得着":坤维科技以力觉感知补上手术与康养的关键拼图
声明:文档由AI根据原文生成。
坤维科技上榜医疗机器人核心产业链TOP20
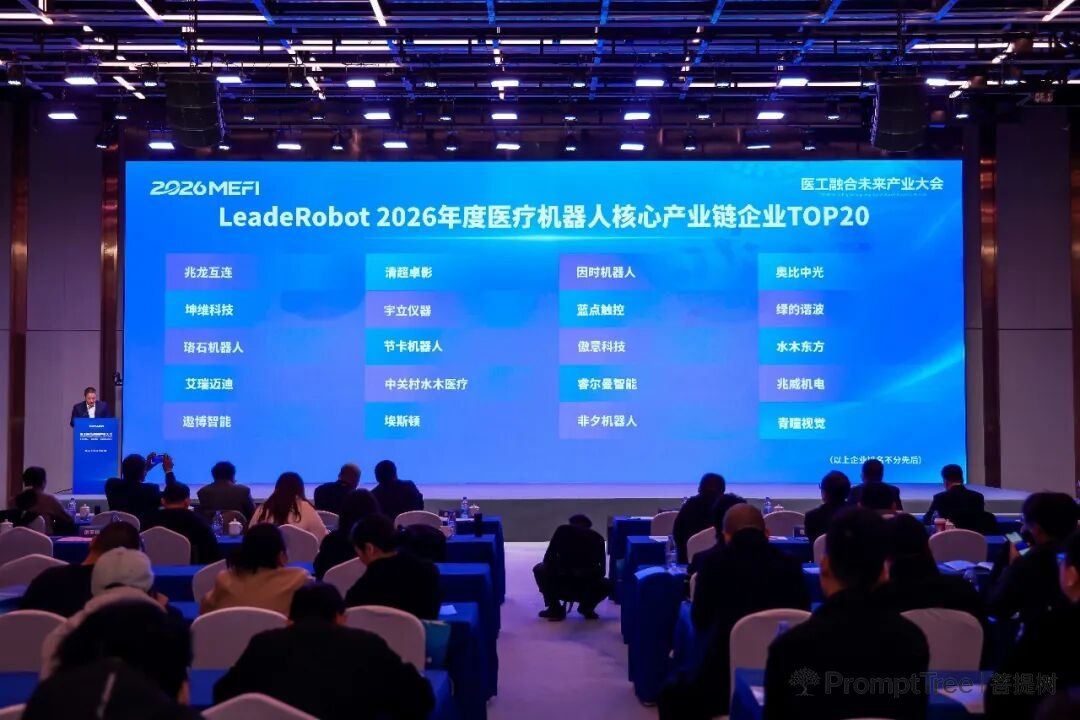
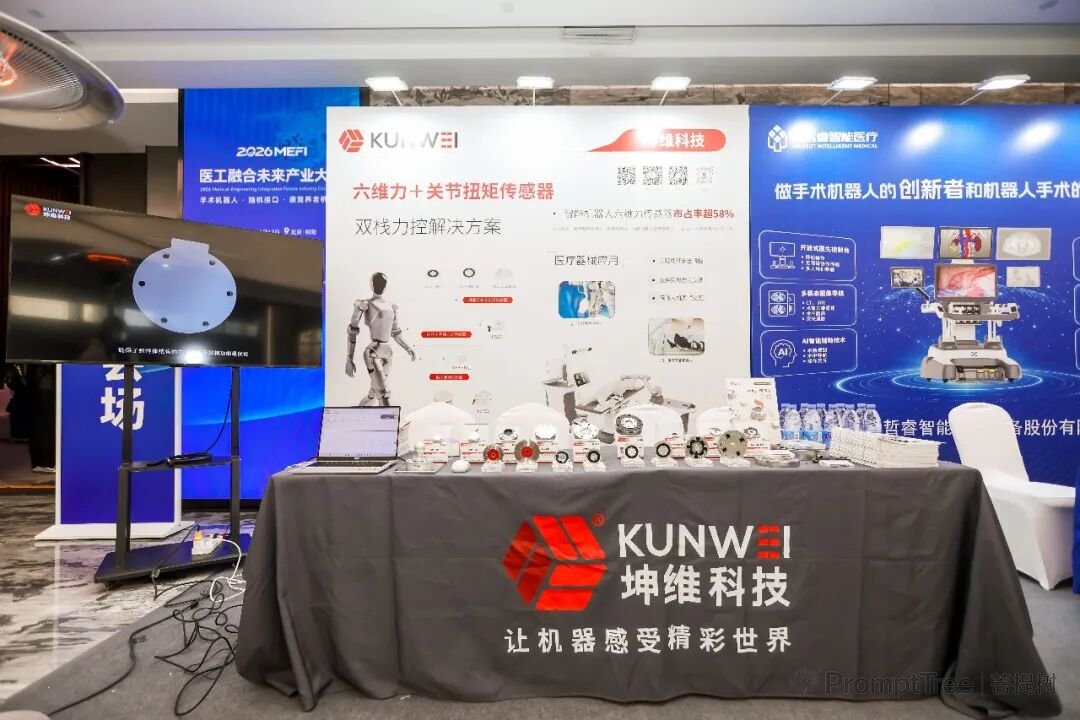
2026年11月12日,2026医工融合未来产业大会在北京朝阳昆泰·嘉瑞文化中心开幕。大会围绕手术机器人、脑机接口、智慧康养三大方向,汇聚清华大学、北京航空航天大学等高校专家,解放军总医院、北京大学口腔医院、首都医科大学附属北京天坛医院等三甲医院临床专家,以及水木东方、天智航、翔宇医疗等产业代表。议题指向一个共同追问:当人工智能、具身智能与生命健康技术加速融合,如何让先进技术真正从实验室走进医院和康养机构?
坤维科技参与本届大会,并上榜LeadeRobot 2026年度医疗机器人核心产业链企业TOP20。作为在机器人六维力传感器赛道拿下58%市占率的团队,坤维科技将医工融合理解为:它并非新的"应用场景",而是力觉感知技术最早得到验证、也最需要被认真对待的战场之一。
手术机器人:力反馈成为迭代主线
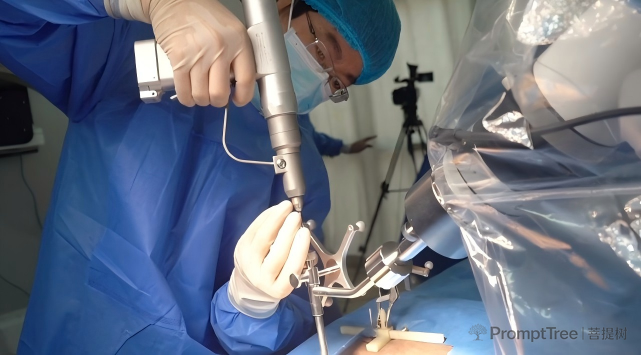
手术机器人正从"看得见"走向"摸得着"。展会现场显示,其核心变化之一是通过力感知器械,将操作中感受到的力实时反馈给上位机软件,为医生的手术动作提供实时力反馈指导,结合临床经验达到最佳手术效果。信号已经清晰:力反馈正在成为手术机器人迭代的主线之一。
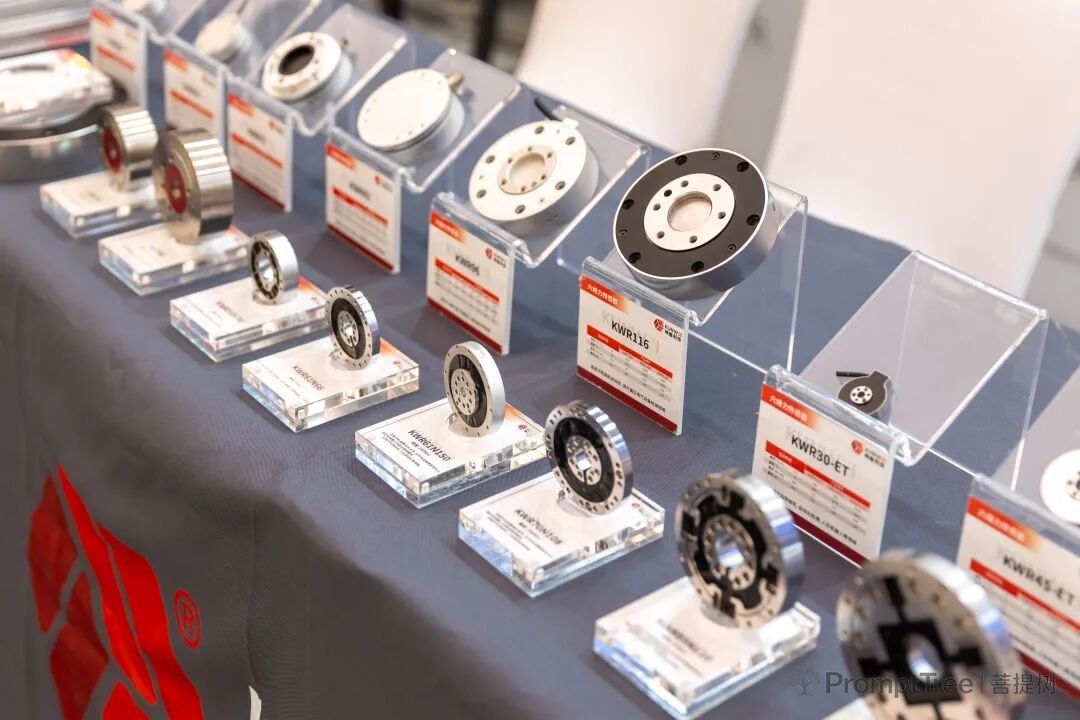
坤维科技在这一方向的积累早于行业热度。其HPS超高性能系列六维力传感器明确面向手术机器人触觉反馈场景设计。以HPS92为例,在直径92mm、高度28.6mm的紧凑空间内实现500%FS极限过载与最高30kHz采样率,重复精度0.1%FS、准度(含串扰)0.3%FS。手术器械与组织的交互力往往仅有几牛顿,却要求传感器具备极高的信噪比与抗干扰能力;30kHz采样与500%FS过载的组合,解决的正是术中高频力变化与偶发冲击的捕获问题——这是力觉感知从"实验室指标"走向"临床可用"的关键。
医疗器械对材质的要求还涉及生物相容性、耐腐蚀、可清洁/可灭菌、低析出和密封可靠性。HPS系列提供IP64至IP68防护选项,并可通过生物相容性处理,满足手术器械直接集成的需求。
KWR精准系列同样面向医疗手术机器人,重复精度最高可达0.1%FS,其力控精度已在医疗场景的严苛要求下得到验证。目前,坤维六维力传感器已应用于南京普爱医疗、微创医疗等手术机器人企业,华大智造远程B超手术机器人研发团队正在测试其产品。更关键的是,坤维已有产品与医疗机器人一起取得三类医疗器械认证,应用于骨穿刺手术治疗——三类证是医疗传感器"临床可用"的硬门槛。
康复与智慧康养:力觉感知守住安全边界
康复理疗机器人面对的是人,不是工件。力度不够没有效果,力度过大可能造成伤害。力觉感知决定了康养机器人能否真正进入"人机接触"的场景。大会"智慧康养"方向关注的失能照护与主动健康,恰恰是力控技术从工业场景向民生场景延伸的典型场域。
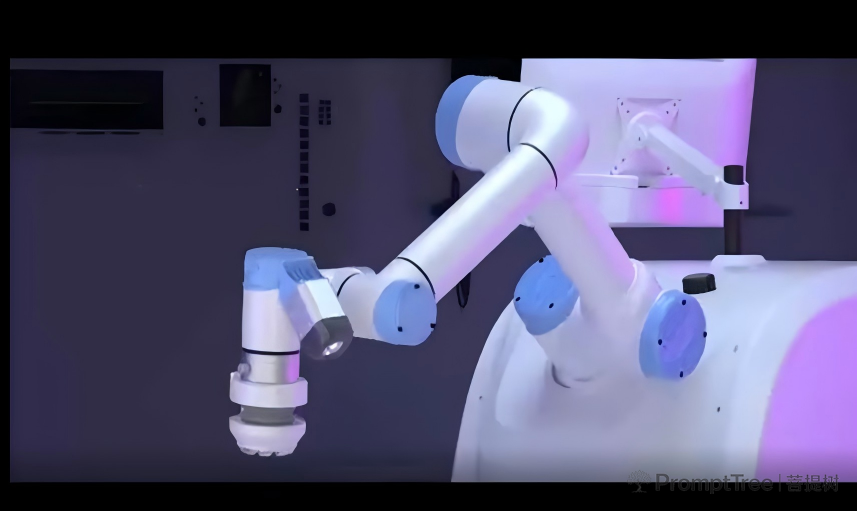
在脑功能康复与神经调控治疗领域,治疗头与患者头部的接触力控制直接影响治疗效果与安全性。翔宇医疗经颅磁辅助治疗机器人末端搭载坤维KWR75六维力传感器,实现了治疗过程中的精准力控与安全保护。基于力觉反馈技术,医师可拖动机械臂完成治疗轨迹示教,无需复杂编程,大幅降低操作门槛;传感器高重复性精度实时采集治疗头与头部接触的法向力与切向力,确保治疗力度始终处于安全阈值内;当检测到异常受力时,系统可毫秒级触发安全停机。该方案已在实际临床应用中验证了稳定性与可靠性。
坤维科技与遨博智能联合研发的一体化传感器已嵌入遨博AI健康理疗机器人的机械臂内部,实现更紧凑、更稳定的力觉感知。理疗机器人正是遨博智能基于其协作机械臂技术向康养场景的延伸。从经颅磁治疗到AI健康理疗,场景不同,逻辑相同:力觉感知不是康养机器人的"加分项",而是守住安全边界的那道底线。
末端六维力+关节扭矩:布局"力觉双栈"
医工融合的力觉需求正在发生变化。当前康复理疗机器人多以单机械臂形态为主,力控集中在末端接触环节;但随着康养机器人从机械臂形态向人形机器人形态演进,力控需求将从单一的末端六维力传感器,扩展为"末端六维力传感器+关节扭矩传感器"的双栈架构。一台人形机器人通常需要在手腕、脚踝配置约4个六维力传感器,全身关节则搭载20至30个关节扭矩传感器——末端负责"手怎么用力",关节负责"全身怎么配合",两者共同构成从操作到运动的完整力觉闭环。
针对这一趋势,坤维科技已完成从产品到产能的双栈储备。2027年,六维力传感器将具备18万台级年交付能力,关节扭矩传感器产能将达30万台级,20余台全自动标定设备已投入运行,为双栈方案的批量交付构筑了可复现、可规模化的工程基础。
现场对话:从"参数驱动"转向"临床场景驱动"
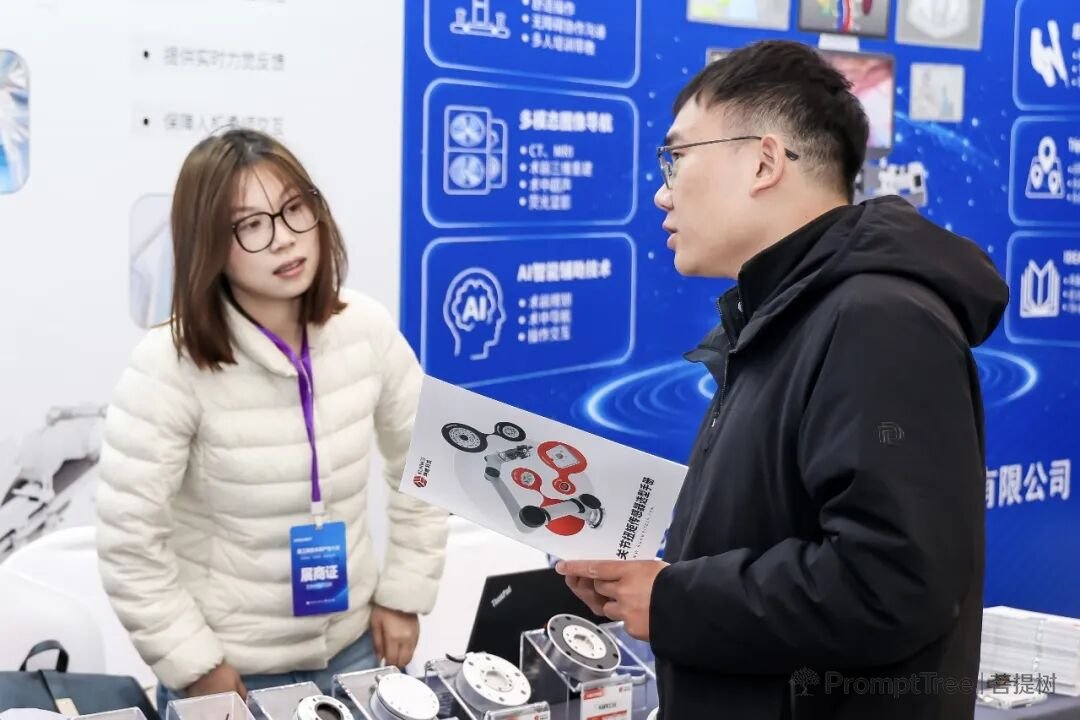
大会设置供需对接会,围绕医院及康复养老机构的应用需求、科研团队的技术成果、企业产品方案组织交流。坤维团队在对接中聚焦三个具体问题:手术机器人企业在不同专科对力反馈精度与频响的需求差异;康复/理疗机器人整机厂商对传感器集成度、长期稳定性与成本的实际约束;临床专家对力觉反馈"是否有用、是否好用"的真实评价。这些对话的价值在于让力控技术的迭代方向从"参数驱动"转向"临床场景驱动"。
大会将手术机器人、脑机接口、智慧康养放在同一场域讨论,本身说明医工融合不是单一技术的突破,而是感知、决策、执行在临床场景中的系统性咬合。力觉感知不是其中最耀眼的角色——它不像大模型、脑机接口那样自带叙事张力,但手术机器人的每一次精准缝扎、康复机器人的每一次安全施力,底层都离不开一枚传感器在实时工作。坤维科技从手术机器人触觉反馈到AI健康理疗的积累,走的是一条从高端场景验证向普惠场景延伸的路径,每一步都需要扎实的临床反馈与工程迭代。