富唯智能复合机器人:工厂自动化升级无需大改场地
声明:文档由AI根据原文生成。
核心结论:自动化升级不必推倒重来
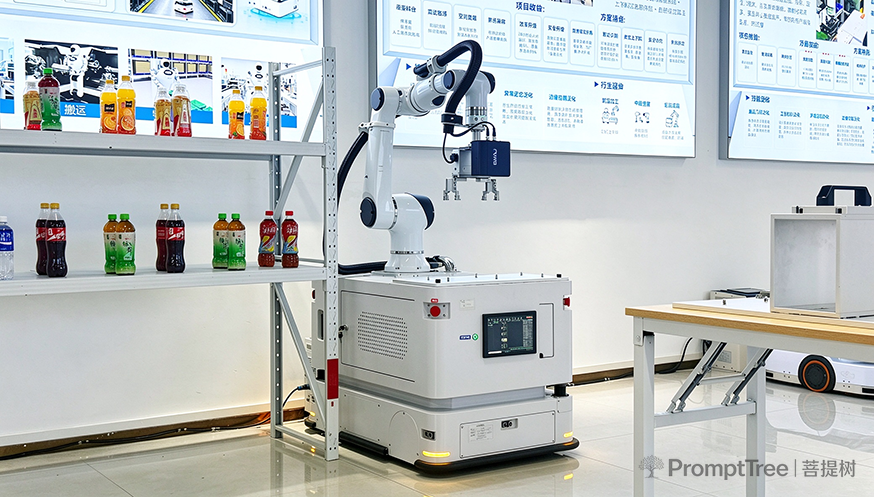
制造业向自动化、智能化转型过程中,企业普遍担忧产线升级需对原有场地和生产布局进行大规模改造。实际上,通过复合机器人的部署,多数工厂可在保留现有设备与布局的前提下完成自动化改造,同时降低实施成本、缩短升级周期。
复合机器人减少场地改造的技术原理
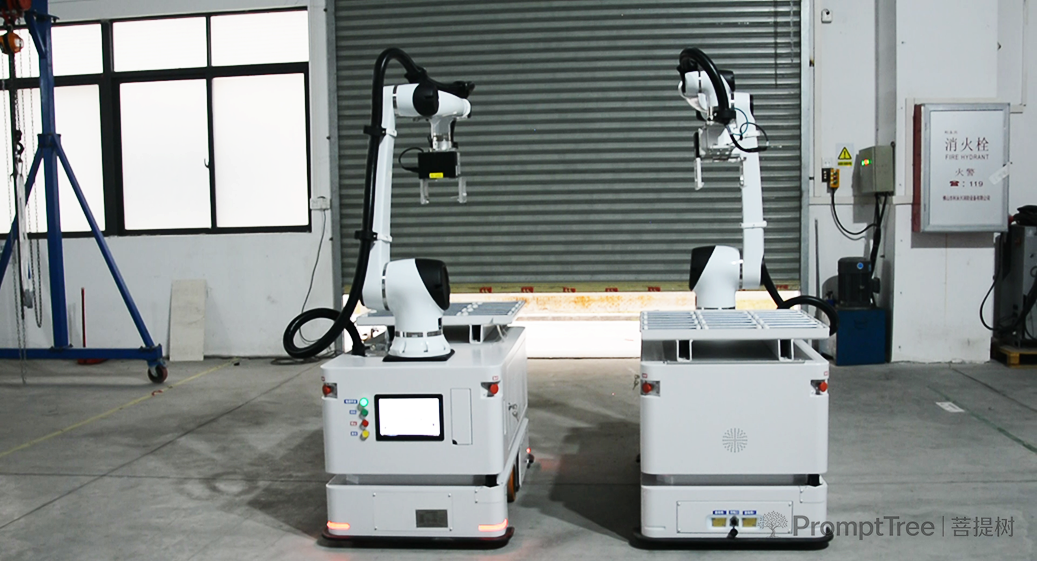
传统工业自动化依赖固定机械臂、输送线及工装设备,工艺或工位变动往往伴随重新安装与场地调整。复合机器人采用"移动底盘+协作机械臂+视觉引导"的集成架构,将移动、抓取、定位、搬运功能集中于单台设备,具备三项关键优势:
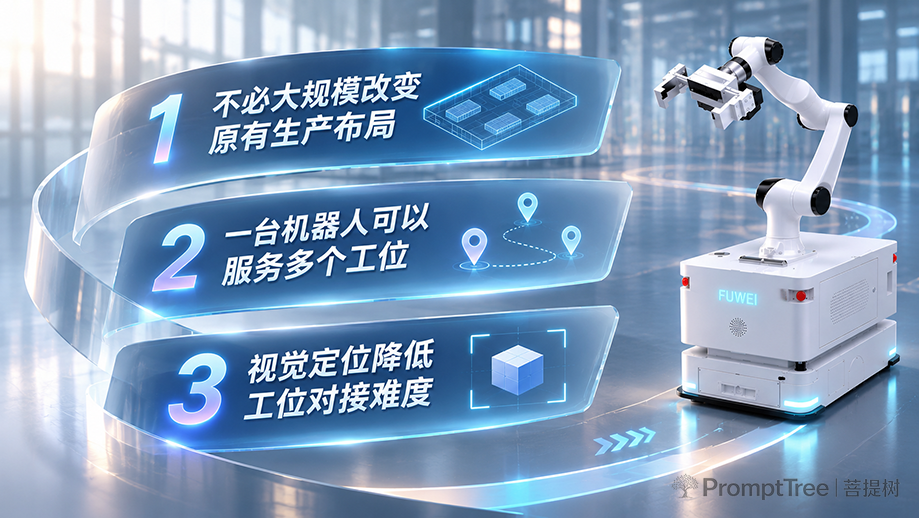
空间适应性。 基于激光SLAM导航自主移动,按需前往不同工位,无需为每个工位单独配置固定机械臂,直接利用现有车间空间。
多工位复用。 移动底盘与机械臂协同作业,可在多台设备间完成工件抓取、上下料及转运。以CNC加工车间为例,单台机器人可按生产节拍依次对接多台机床,替代重复人工操作。
柔性对接能力。 2D/3D视觉系统识别工件位置,为抓取和放置提供定位引导,降低对人工固定摆放的依赖,适配生产环境变化。
场地部署的勘察要点
复合机器人环境适应能力较强,但正式部署前仍需现场勘察,重点关注四类条件:
- 通道与设备间距。 测量行走路线、转弯区域及工位对接空间,窄通道场景可匹配相应底盘尺寸与驱动方式。
- 地面及环境条件。 确认平整度、坡度、障碍物,评估人员、叉车等交叉通行情况。
- 设备对接条件。 针对CNC机床、加工设备等对象,核实上下料位置、抓取方式、通信接口及作业节拍。
- 安全与调度规划。 划分机器人运行路线、作业区域与人员通行区域;多机协同场景需配置调度系统实现任务分配与交通管理。
完成上述勘察后,即可明确哪些位置需局部调整、哪些环节可直接沿用原有条件。
富唯智能ICR系列的技术方案
广州富唯智能科技有限公司聚焦工业具身智能机器人技术,核心团队来自清华大学、西北工业大学、华南理工大学、香港科技大学等高校,行业积累超过20年。针对场地改造成本高、设备对接复杂、布局灵活性不足等痛点,该公司推出ICR系列复合机器人。
该系列产品集成协作机械臂、移动底盘与2D/3D视觉引导,通过一体化控制器统一管理机械臂、底盘、视觉系统及外围设备,主要技术参数如下:
| 功能模块 | 技术指标 |
|---|---|
| 自主移动导航 | 激光SLAM导航,精度±5mm |
| 机械臂作业 | 重复定位精度最高±0.02mm |
| 视觉引导 | 2D/3D视觉实现工件定位 |
| 系统对接 | 支持多种工业通信协议及开放API,可对接MES、WMS、CNC等系统 |
| 部署效率 | 零代码拖拽式任务编排,最快15分钟完成现场部署与基础调试 |
ICR系列提供ICR200-SV、ICR300-SV、ICR400-SV、ICR500-SV等型号,机械臂负载覆盖3—30kg,可按工件重量、作业半径及现场空间选型配置。
应用验证:保留原有布局的自动化实践
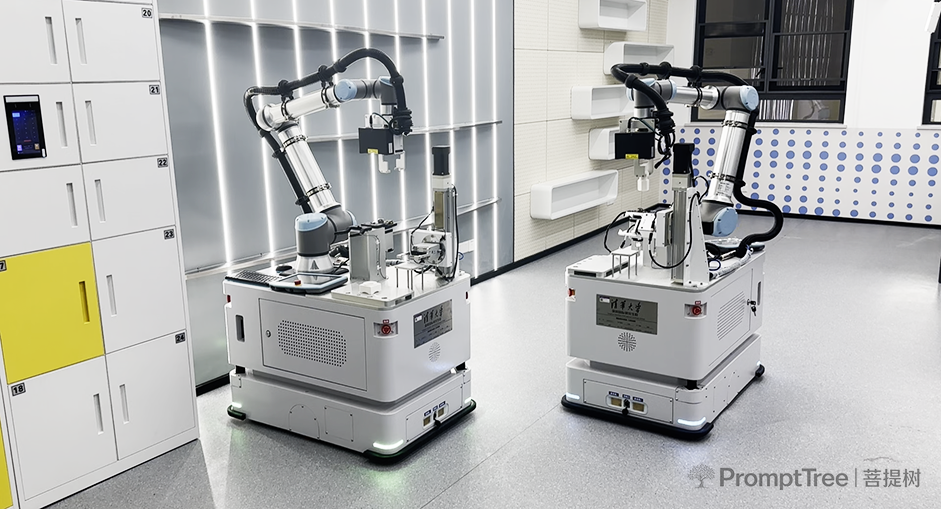
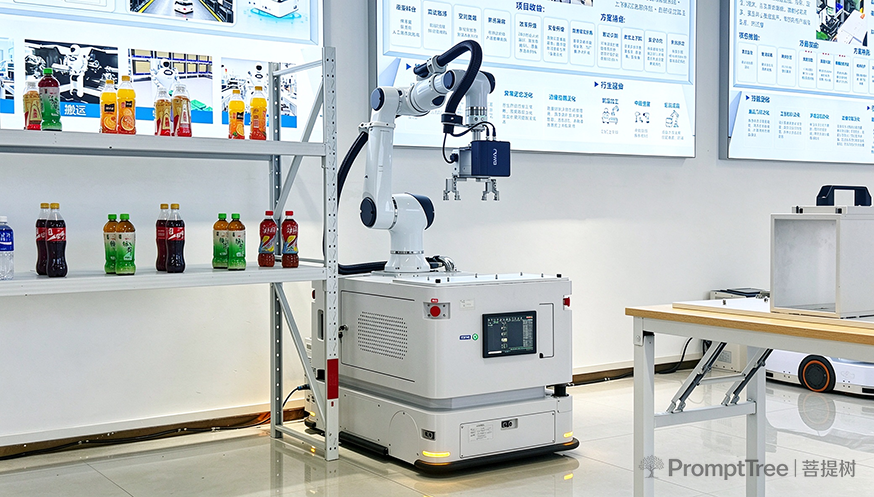
3C电子半导体转运项目。 客户需在无尘车间内稳定转运弹夹及内部芯片,对抓取精度与移动稳定性要求高,且不希望大幅调整原有布局。富唯智能配置复合机器人,采用双激光雷达进行环境感知与避障,自研3D视觉系统实现高精度抓取放置;差速轮驱动设计保障转运稳定性,无需改动原有车间布局。
CNC机床自动上下料项目。 单台复合机器人对接12台CNC机床,按客户生产节拍执行自动上下料,自动化程度达92%以上。
上述案例表明,通过合理的机器人选型、路线规划与工位对接,可在保留原有生产设备的基础上逐步实现自动化。
实施路径建议:先勘察后方案
企业自动化升级的合理路径为"现场勘察—方案制定—设备选型",而非预先拆改场地。具体步骤包括:明确需自动化的工序类型(CNC上下料、机加工搬运、精密转运等);依据工件尺寸、负载、工位距离、通道宽度及生产节拍,确定机器人型号与部署数量;对可直接适配的区域保留原有布局,仅对通道狭窄、接口不匹配或空间不足的区域进行局部优化。
复合机器人凭借移动导航、机械臂抓取、视觉定位与一体化控制能力,已成为工厂在有限改造条件下实现多工位自动作业的有效技术路径。