↑
关节模组选型五大误区:整机厂研发避坑指南
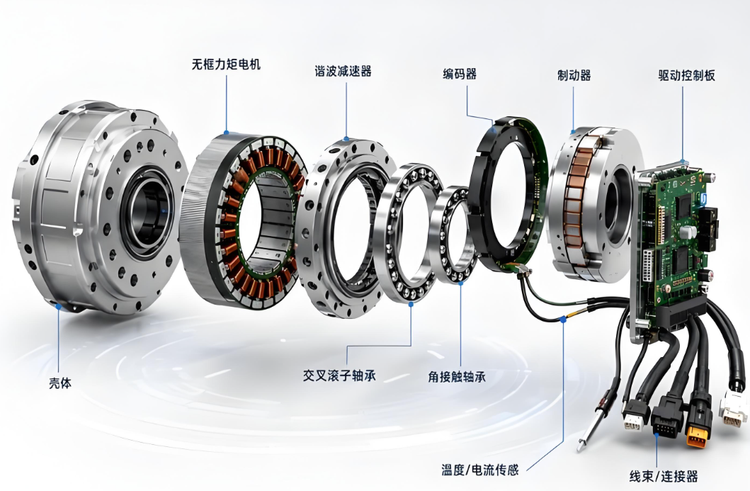
杭州良质关节基于与整机厂协作经验,梳理关节模组选型五大常见误区,涵盖扭矩匹配、谐波与行星减速器适用场景、量产一致性、总线协议及成本核算等关键问题。
声明:文档由AI根据原文生成。
峰值与额定:下肢关节的"兴奋剂"与"口粮"

关节模组选型中,峰值扭矩常被过度关注。杭州良质关节指出,峰值扭矩如同"兴奋剂",额定连续扭矩才是"口粮"。下肢关节需长时间连续运行,若仅按峰值扭矩选型、额定值留余不足,运行半小时即可能过热降载,导致机器人停机。选型时应以额定连续扭矩为基准,峰值仅作过载余量。
上下肢混用:谐波与行星的场景分野
将上肢方案直接移植至下肢是另一常见失误。谐波减速器精度高但抗冲击能力弱,用于腿部关节时,落地冲击可能导致柔轮破裂。目前头部整机厂普遍采用"上肢谐波+下肢行星"的混合配置。精细关节宜选谐波,承重关节宜选行星,不可一套方案通用。
样品到量产:一致性比调机更难

样机性能优异不代表量产可靠。行业标准品交期5至7天、非标定制35天内响应为健康基准。需求放量时,交付能力不足的供应商易出现产能挤兑。选型阶段需确认批量质检方式为全检或抽检,避免量产一致性失控。
总线与走线:前期锁定后期省心
EtherCAT、CANopen等通信协议及内转子中空走线方案,若前期未确定,后期改造费用可能超过采购成本。建议选型阶段同步锁定通信协议与穿线孔径参数。
单价陷阱:全生命周期成本核算

忽视精度衰减、减速器磨损及售后响应周期,单纯压低采购单价,最终可能因停机损失与返工成本抵消差价。核算应覆盖产品全生命周期,而非一次性采购支出。
企业背景
杭州良质关节在浙江平湖与广东东莞设有双生产基地,核心团队深耕减速器领域20余年,持有30余项国家专利。其标准品交期5至7天,提供OEM/ODM一站式服务,技术团队可一对一协助选型。