三指与两指电动夹爪稳定性对比:从约束机理到选型依据
声明:文档由AI根据原文生成。
核心差异:约束点数与约束方向
夹爪选两指还是三指,常凭单次使用印象决定,缺少可比较依据。将稳定性拆分为抗滑移、抗翻转、抗扭转三个维度,两类结构的差别即可厘清。
接触形态与约束方式
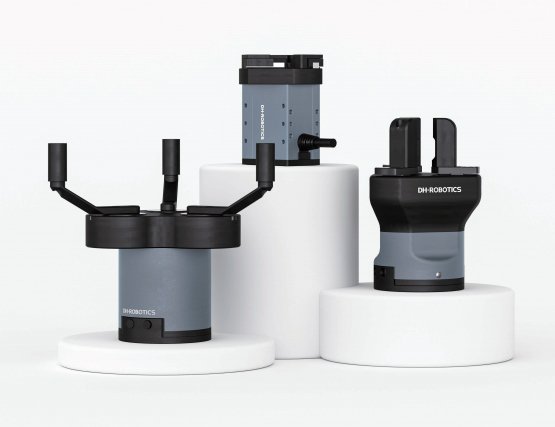
两指夹爪为面对面夹持,形成两点接触。两点约束了工件沿夹持方向的移动及绕接触点连线的转动,但垂直于夹持方向的平移与绕夹持轴的转动仍自由,需依赖摩擦力或工件形状补偿。摩擦不足时工件滑移,摩擦分布不均时工件偏转。
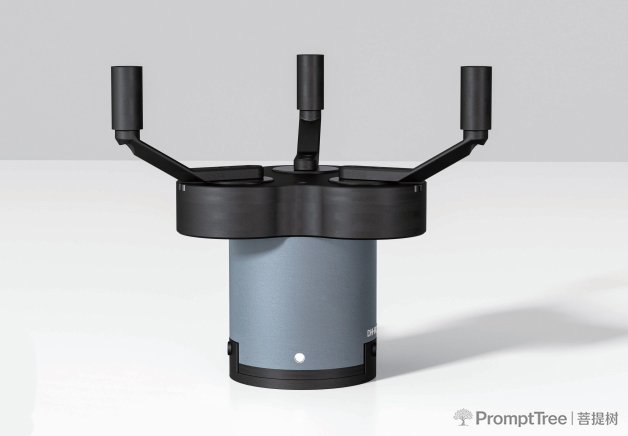
三指夹爪为环绕式收拢,三点接触形成封闭约束。三点确定一个平面,工件平移与转动受限更多,且具备自定心特性——三指同步收拢时,工件自动收敛至共同中心。但指面分布固定时,对非回转体工件贴合度有限,接触可能集中于局部。
接触面积方面,两指压强集中于两区,三指压强分散于三区,单区压强较低,总接触面积未必更小。压强直接影响表面损伤,分散接触可降低压强峰值,对软质工件与精加工表面更友好。
约束完备性上,三指剩余自由度少,对摩擦依赖下降,但对工件形状适配要求更高;形状不匹配时,约束点退化为点接触,稳定性反而下降。抓取失败形态亦不同:两指多为滑移与翻转,三指多为偏位与脱出,排查方向 accordingly 区分。
稳定性判定:四项可观察指标
稳定性可拆解为四项指标。抗滑移能力取决于夹持力、摩擦系数与接触面积;三指单点失效时其余两点仍提供部分约束,冗余度较高。抗翻转能力上,两指依赖夹持力形成的力偶,细长工件两端易摆动;三指包络限制翻转更优。抗扭转能力上,两指纯靠摩擦,三指第三指提供额外约束点,圆柱件上优势显著。重复抓取一致性方面,两指取决于指面平行度与夹持力稳定性,三指取决于三指同步性与自定心效果;同步性差时,工件被推向先接触侧。
扰动恢复测试中,两指靠摩擦与夹持力恢复,能力有限;三指多点约束恢复较强,但重件惯性大,位移更明显。测试须覆盖工件公差两端、在实际节拍下进行,并记录失效方式——滑移、翻转与脱出对应不同改进方向。低速稳定不等于高速稳定,惯性力增大可能触发失效;纸面参数无法反映动态过程,平衡点需实测确定并留余量。
工件形状与指型匹配
方形与矩形工件的对边平行,两指夹持长边时接触充分,靠近重心夹持抗翻转更强;三指夹持时三点分布于边,角落易形成点接触。圆柱形工件曲面与两指为线接触,面积小、压强高;三指环绕形成稳定约束,抗扭转与抗偏摆明显提升,但直径变化时需调整包络。球形工件两指夹持易滚动,三指三点约束限制转动,光滑表面需更高夹持力或柔性指面。薄片类工件两指易弯曲翘曲,三指第三指位置不当会造成局部弯折,吸附或托举更为适宜。异形工件两指接触点难预测,三指环绕适应性较好,但包络差异大时仍不充分,自适应或多指结构更优。软质工件两指变形集中易留压痕,三指分散受力更友好,但需控制夹持力避免不可恢复变形。
力分布与变形控制
两指压强集中于两接触区,工件在两接触点间产生弯曲变形,薄壁件与长条件风险突出。三指压强分散于三区,合力方向不同使应力状态更复杂,变形量未必更小但分布更均匀。指面设计上,平面指面适配平面工件,弧面指面适配曲面工件;两指指面可做大以降低压强,三指受空间限制面积通常较小,需靠柔性材料分散压强。
三指自定心时,受力分配均匀则位置稳定,不均则工件偏移;同步误差与工件形状不对称为主要诱因,回转体自定心效果优于非回转体。夹持力设定上,两指单位面积受力高、力值应偏低,三指单位面积受力低、力值可略高,加速度大时需额外抵抗惯性。表面保护措施包括柔性衬垫、涂层指面与低压强设计,柔性衬垫分散压强但降低位置精度,涂层减少划伤但耐磨性有限,加保护后稳定性须实测确认。摩擦处理需与工件匹配:油污粉尘显著降低摩擦,清洁为基础工作;细密纹路增加微观咬合但可能划伤表面,高光表面与软质表面均不适用。
对中与自定心能力
两指对中依靠对称机构,同步反向移动时夹持中心固定,间隙存在则偏移;对工件尺寸变化敏感,尺寸变化时夹持深度与中心位置随之变化。三指自定心依靠三指同步收拢,同步误差大时工件偏向先接触侧;非回转体工件几何中心与重心不一致时,自定心推向几何中心而非重心,带来附加力矩与搬运摆动。
开度变化影响对中精度:连杆机构误差随开度增大累积,两指与三指均在两端开度误差更明显。对中误差传递至放置位置,影响装配、检测与视觉引导;粗定位容忍度高,精定位容忍度低。标定确定夹爪中心与法兰关系,两指标定点少,三指标定点多;标定后须用标准件多开度验证,偏移超限则重新标定。
自由度、姿态控制与结构复杂度
两指通常仅一个开合自由度,三指独立驱动时自由度增加,带来姿态调整能力也带来控制复杂度;自由度多而协调不佳时,稳定性反而下降。两指抓取后姿态基本固定,调整依赖臂体旋转;三指第三指可做微小修正,对装配工序中小偏差有价值。两者均无法主动旋转工件,定向放置需抓取前调整或增加旋转轴。
放置精度上,三指三点约束姿态稳定性较好,两指取决于夹持面与工件贴合度。结构复杂度差异显著:两指零件少、装配维护容易;三指需同步机构,零件增加、装配精度要求提高,成本与故障点随之上升。控制上两指一个指令即可,三指需同步协调甚至力分配,调试能力不足时优势难发挥。
节拍、体积与长期维护
动作行程上,两指指面移动距离为开度差的一半,三指与半径变化相关、传动比不同,行程长则动作时间延长。同步性要求三指高于两指,同步误差均导致工件偏移。开合时间上,两指负载小、开合快,三指负载大且同步机构带来额外阻力,高频工位累积差异明显。
体积重量方面,两指小轻,适合末端负载紧张臂体;三指大重,末端负载核算需留更多余量,重量制约臂体加减速能力。维护便利性上,两指指面更换与传动调整容易,三指同步需重新校准、指面更换逐指进行,停机时间更长。故障率上,两指故障点少,常见指面磨损与传动卡滞;三指故障点多,常见同步失效与单指卡滞,关键工位宜优先结构简单产品。
高频工位取舍需看长期成本:短期比节拍,长期比维护与备件。节拍过高时抓取失效率上升,实际产出可能下降;连续动作温升改变夹持力,参数须在热态下确认。
精度与重复性的误差来源
两指重复定位取决于指面平行度与传动间隙,三指取决于三指同步与中心位置,同步误差直接反映为中心偏移,多次统计方能体现差异。夹持中心稳定性上,机构对称或三指同步时中心稳定,反之偏移。三指同步误差来自传动链差异与装配偏差,先接触指将工件推向未接触侧,偏移量随误差增大;标定可部分补偿,无法消除机构固有差异。
工件尺寸公差影响上,两指夹持深度变化导致中心移动,三指自定心在包络范围内吸收部分变化;公差大时自定心优势明显,公差小时差异不大。标定周期按精度要求确定,高精度工位周期短。精度高不等于稳定:精度为单次偏差,稳定为多次一致性;需落点准确看精度,需过程稳定看一致性。
选型结论
三指与两指的根本差别落在约束点数与约束方向。两指靠摩擦补足约束,三指靠包络限制自由度。规则件高速搬运偏两指,回转体与异形件偏三指。将工件、节拍、精度、空间与维护五项并列审视,选择方有可靠依据,不被单次体验带偏。