AI WAVE丨智元联合清华、无问芯穹发布CEL范式:96台机器人集群自主进化,任务成功率达98.3%
声明:文档由AI根据原文生成。
96台机器人集群自主学习,手机包装120次仅失败2次
2026年10月30日,智元机器人联合清华大学、无问芯穹发布群体经验学习范式CEL(Collective Experience Learning)。该范式以"机器人同伴互为经验来源"为核心,打通经验获取、经验利用与规模化在线学习的完整链路,使机器人群体规模的扩大直接转化为任务执行可靠性的提升。
实验数据显示,在手机包装任务中,CEL训练的策略连续执行120次仅失败2次,成功率从79.2%提升至98.3%,失败次数由25次降至2次。参与学习的机器人从16台扩展至96台,在插花、叠衣、手机充电、凳子组装、手机包装五项真实任务上,CEL策略全部超过6名人类远程操作员的平均水平,最高领先16.7个百分点。
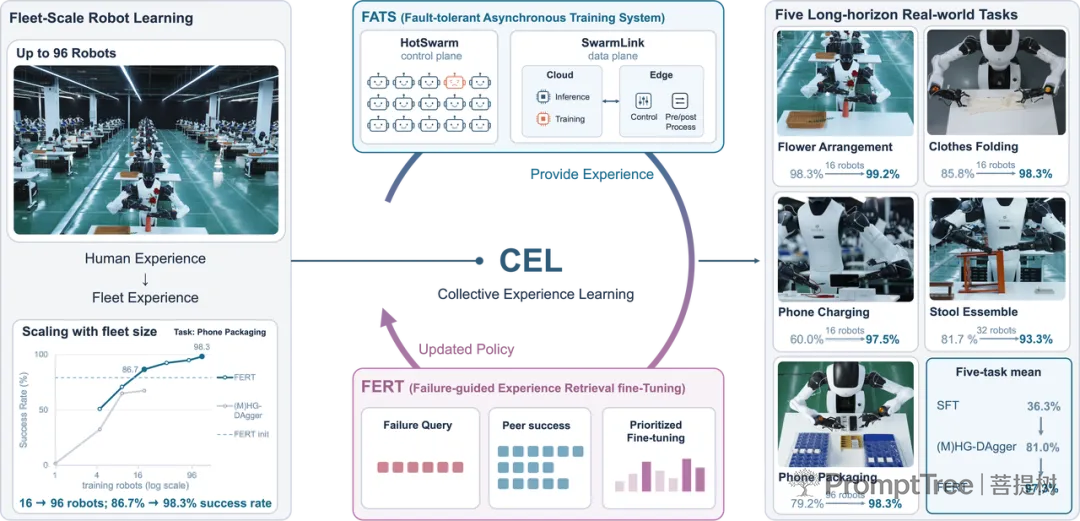
CEL论文概念图
技术报告:https://arxiv.org/abs/2610.25736
网站链接:https://cel-robot-learning.github.io/
重构经验来源:从人类示范转向机器人同伴
以GPT-6 Astra为代表的前沿通用模型零样本能力显著,但落地可靠性仍是瓶颈——即便最强模型,在接触交互与长流程执行中仍会反复出错。行业通行的解决方案是人类示范,但这存在结构性瓶颈:该模式适用于小体量实验室验证,一旦扩展至上百台机器人群体,人力示教即成为性能天花板。
CEL范式将学习素材的来源从人类扩展至机器人同伴的真实作业轨迹。若一台机器人在放置手机时遇到困难,另一台曾在相似情境下成功操作的机器人可共享经验,弥补前者不足。人类角色随之转变:从持续提供动作、协助探索,转向结果判定。
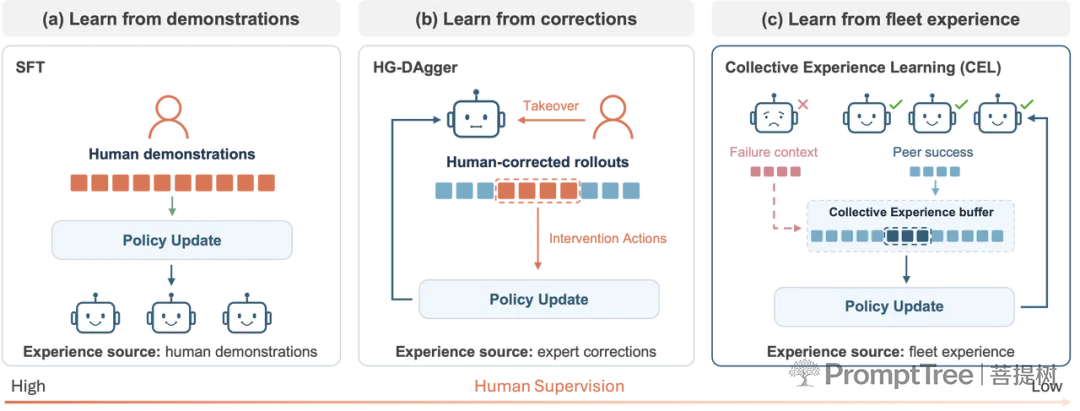
CEL与之前学习范式的区别
将"机器人教机器人"理念工程化,需攻克两大技术难关:稀疏反馈难题——长流程任务动辄数千步动作,最终仅0/1比特反馈,无法定位故障环节;集群稳定性难题——大规模并行作业中,充电复位、网络抖动、硬件偶发故障不能导致训练中断。
针对上述痛点,团队提出失败引导经验检索微调算法FERT与容错异步训练系统FATS。
FERT算法:失败指明方向,成功提供范本
以手机包装为例,完整执行时长超3分钟,包含4000余步动作,最终反馈仅一个比特。FERT(Failure-guided Experience Retrieval fine-Tuning)对成功与失败样本作差异化利用:
- 失败轨迹定位短板:截取故障临近时刻的观测信息,经图像与关节状态联合编码,标记集群需补强的工况;
- 成功轨迹输出范本:所有有效成功轨迹存入群体共享经验池;
- 检索优先采样训练:以失败场景特征为查询条件,在经验池中检索匹配的成功操作片段,提升该类样本训练采样优先级,将算力集中投入高频出错环节;
- 策略迭代闭环:更新后的策略下发全部机器人,持续产出新一轮轨迹并循环优化。
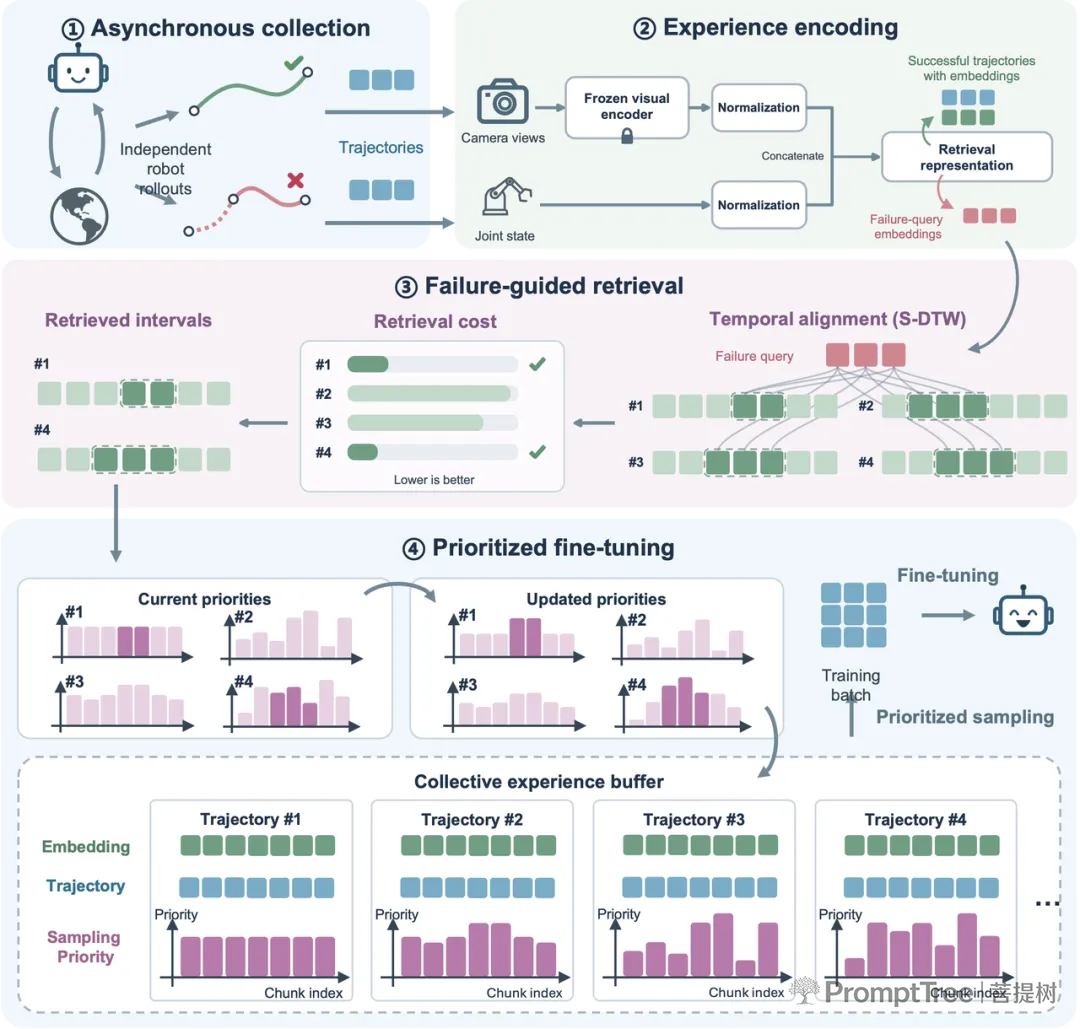
FERT算法框架图
失败不再只是负面记录,而是指明模型接下来需重点学习的场景。群体经验的价值取决于能否将适配经验精准送达模型最需要之处。
FATS系统:96台真机并行,故障机时损耗仅1.3%
团队设计容错异步训练系统FATS,将100台机器人、50个边缘节点和6台云端服务器动态组织,稳定支撑大规模真实世界在线学习。FATS将机器人视作与GPU同等的训练资源,实现所有训练硬件的统一调度。
SwarmLink异步数据流连通环境、推理与训练节点。每台机器人独立上传作业轨迹,训练模块实时更新策略,无需等待全员完成一轮任务。训练与推理组件可灵活部署于云端或边缘端,适配多变网络带宽,平衡通信开销与交互延迟。
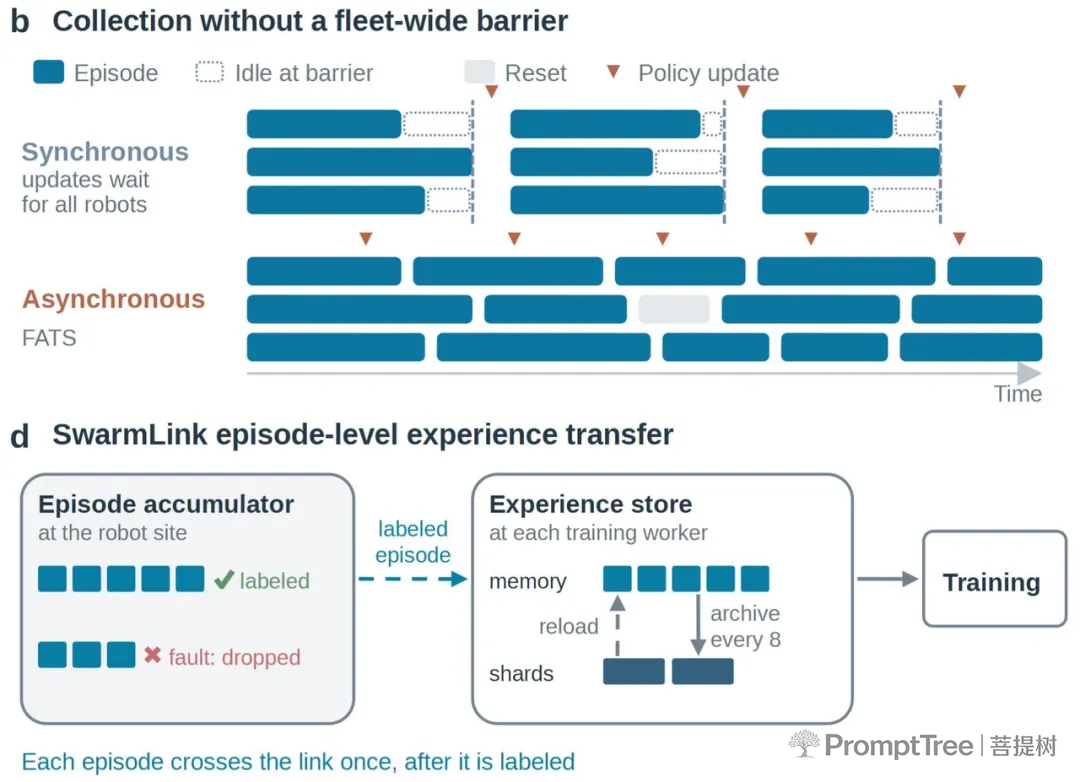
SwarmLink设计
HotSwarm节点热插拔管理节点与工作进程的动态进出,支持机器人离线、充电、故障后原地重启恢复,无需重置整套集群。96台机器人实验中,集群累计完成9834轮任务采集,发生30起故障事件,故障带来的机时损耗仅占集群总运行时间的1.3%。
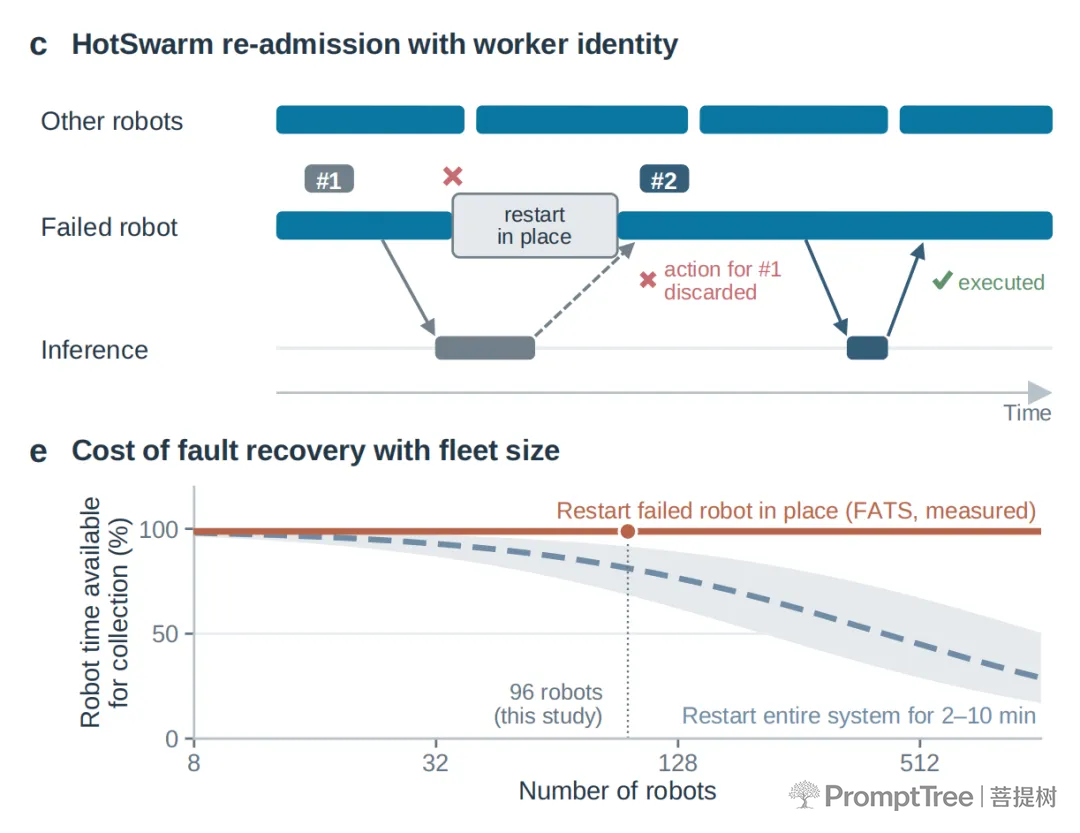
HotSwarm设计
五项真实任务实测:集群学习效果反超人类操作员
实验覆盖插花、叠衣服、手机充电、凳子组装、手机包装五项任务,涵盖柔性物体操作、精密装配、工具调用、长流程工业作业等典型场景,累计完成600次真机测试,总测试时长接近30机器人小时。
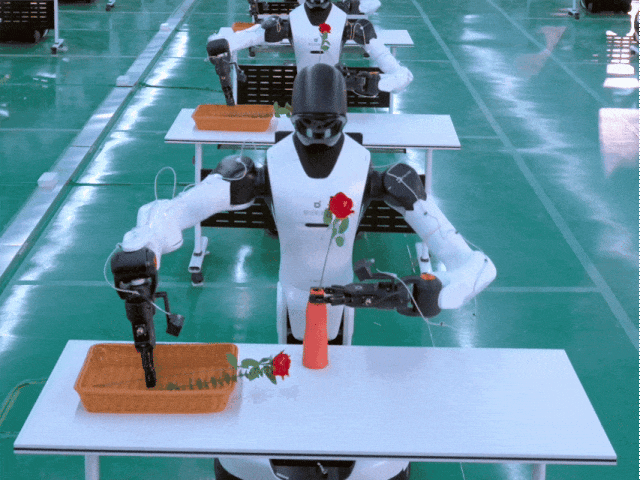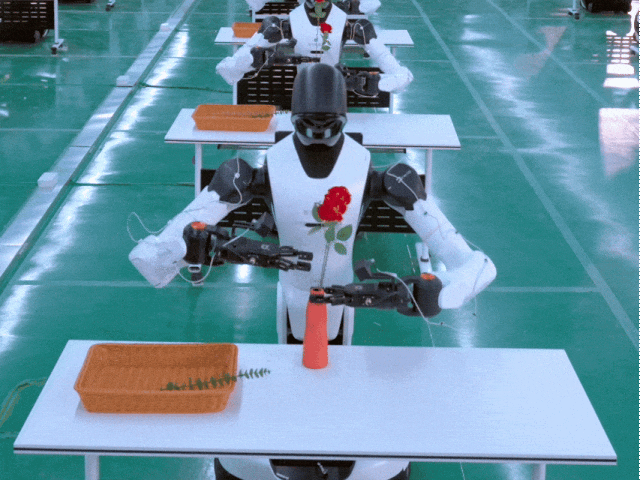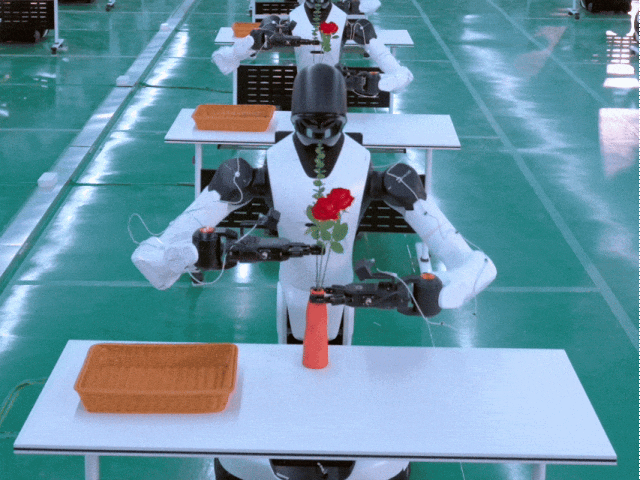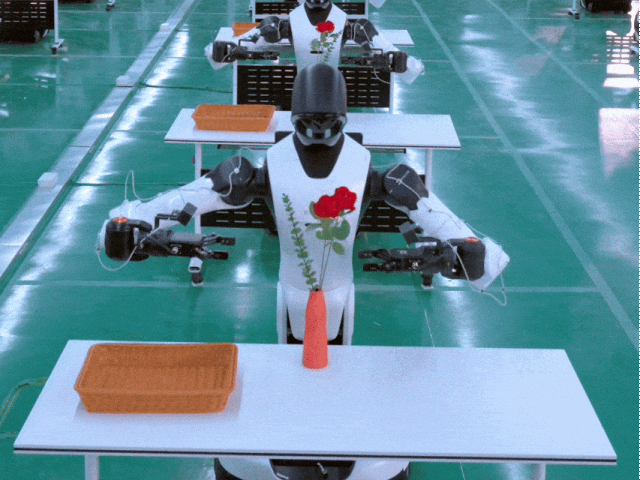
插花
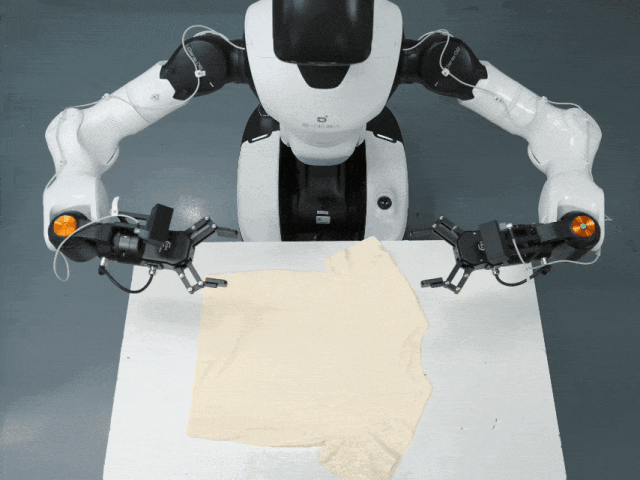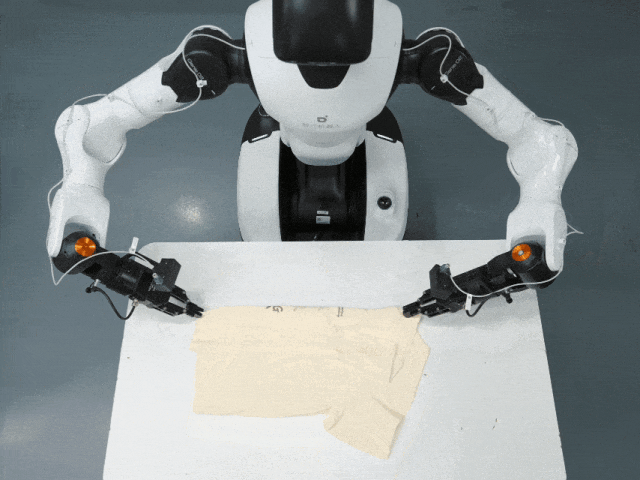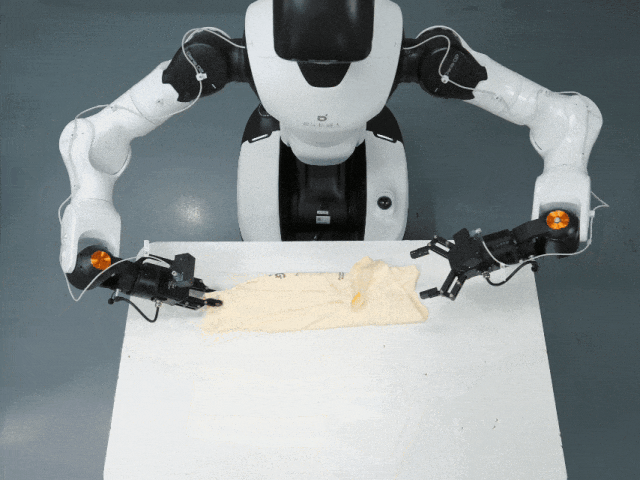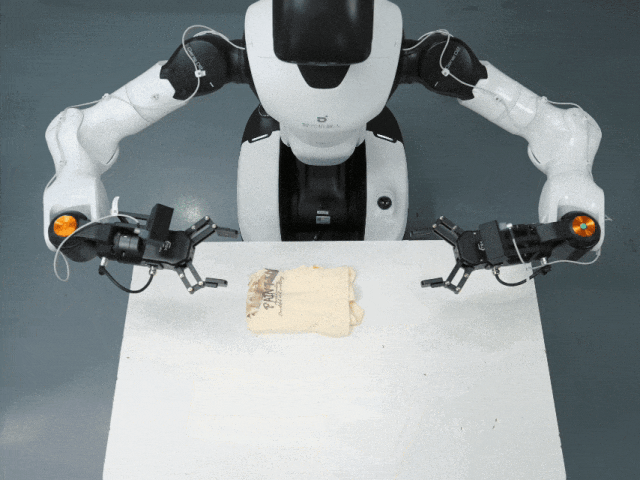
叠衣服
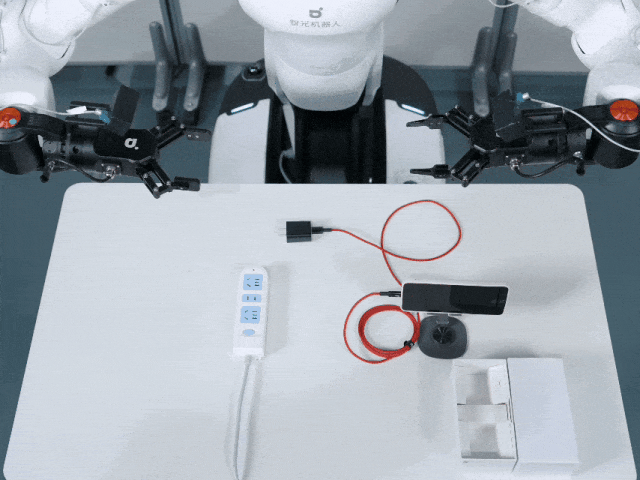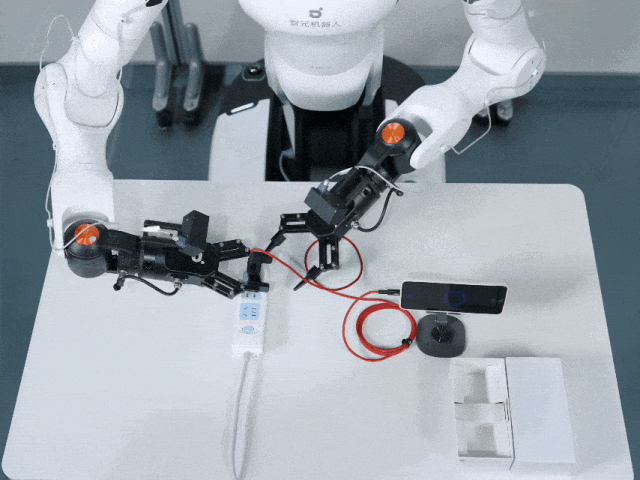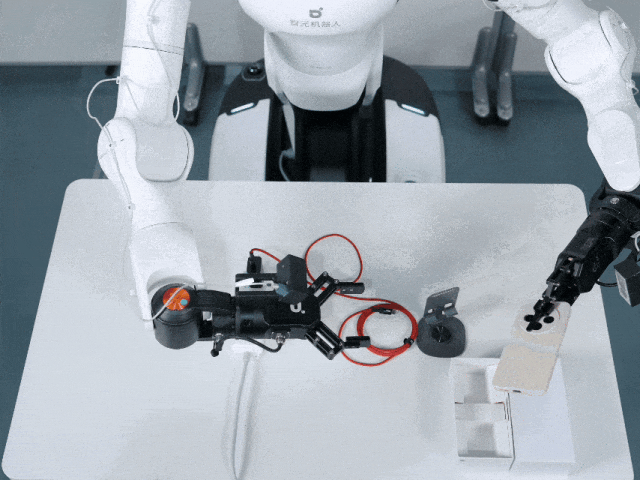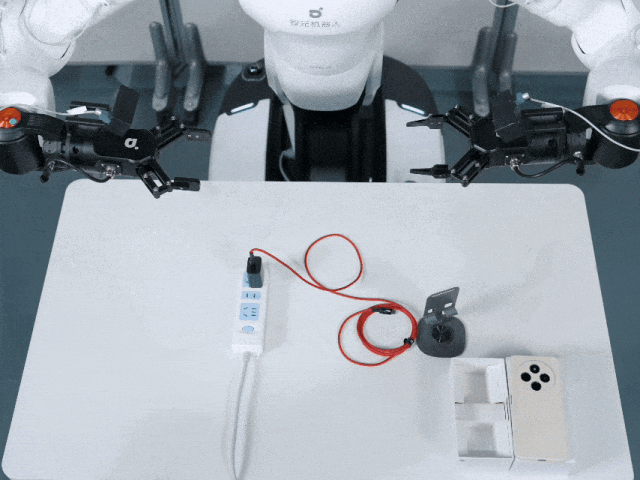
手机充电
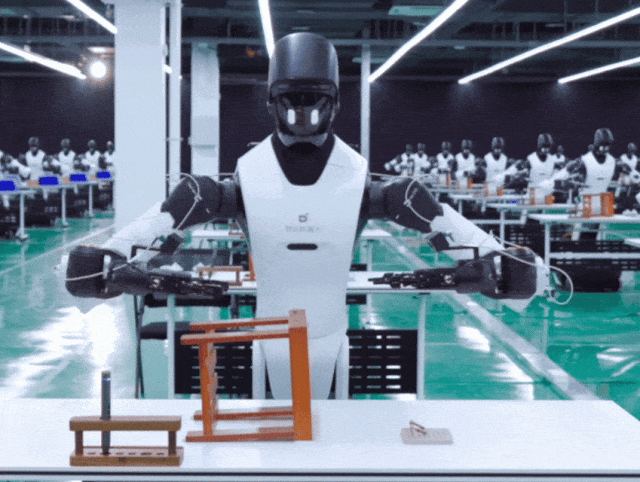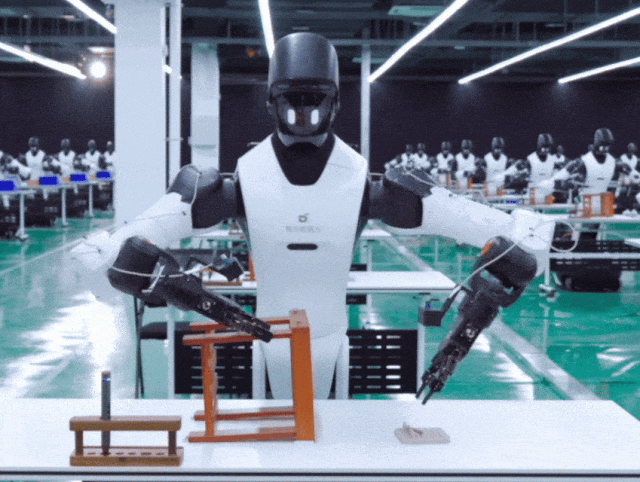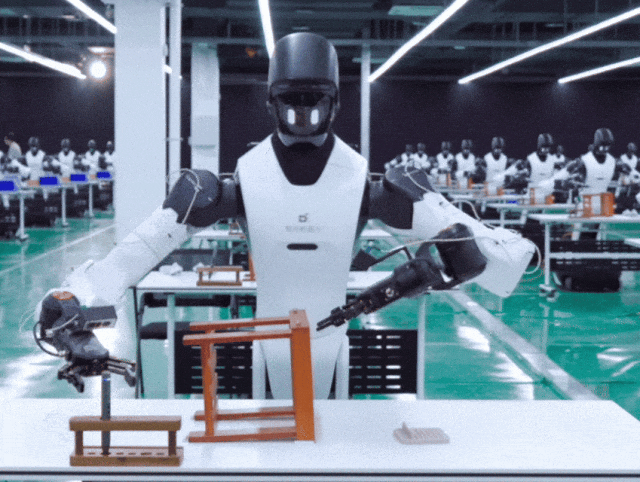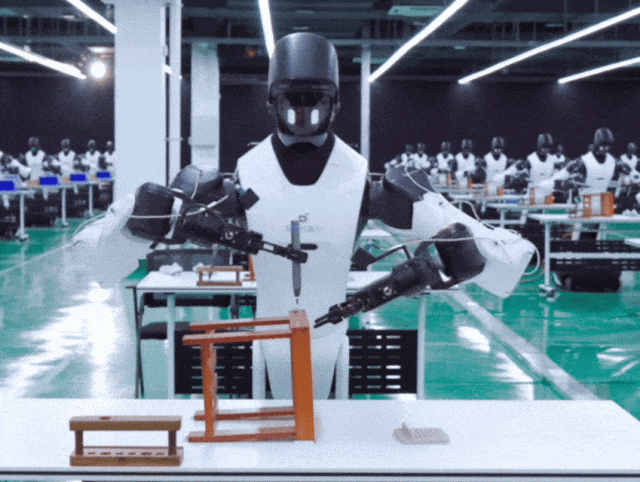
凳子组装
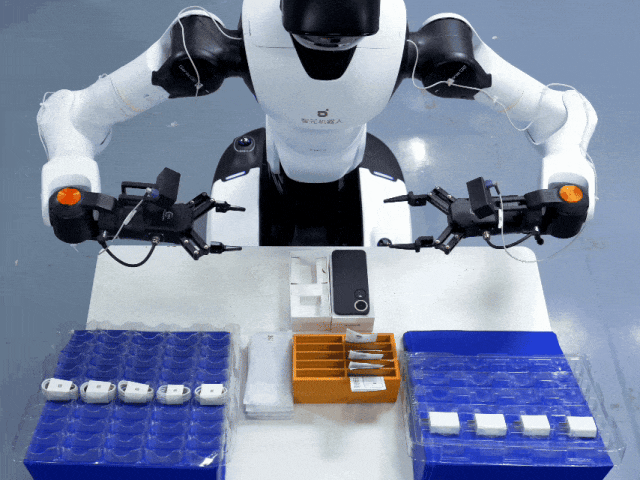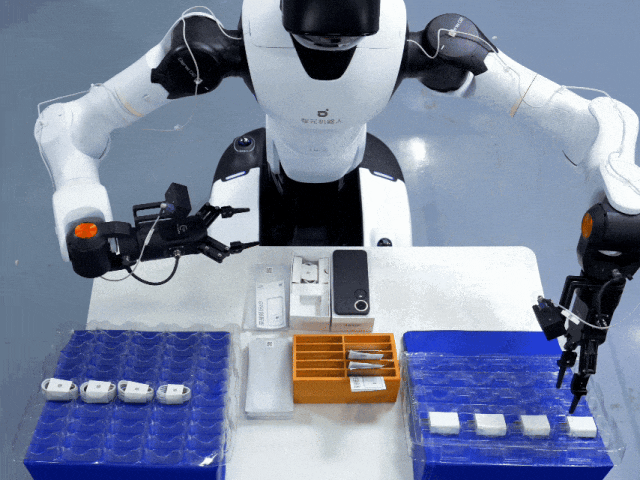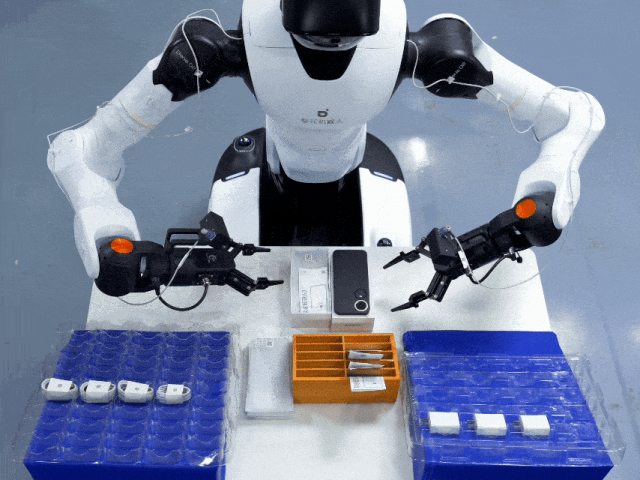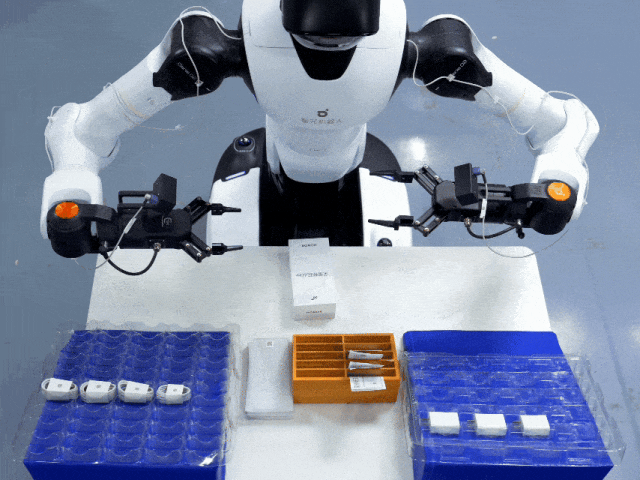
手机包装
实验测试的5个任务演示,GIF经过加速处理
与SFT离线微调、HG-DAgger人在环示教等主流方案横向对比:传统SFT平均成功率仅36.3%;依赖大量人类介入的HG-DAgger提升至81.0%;CEL-FERT范式下五项任务全部超越人类远程操作员平均水平,整体成功率达97.5%。
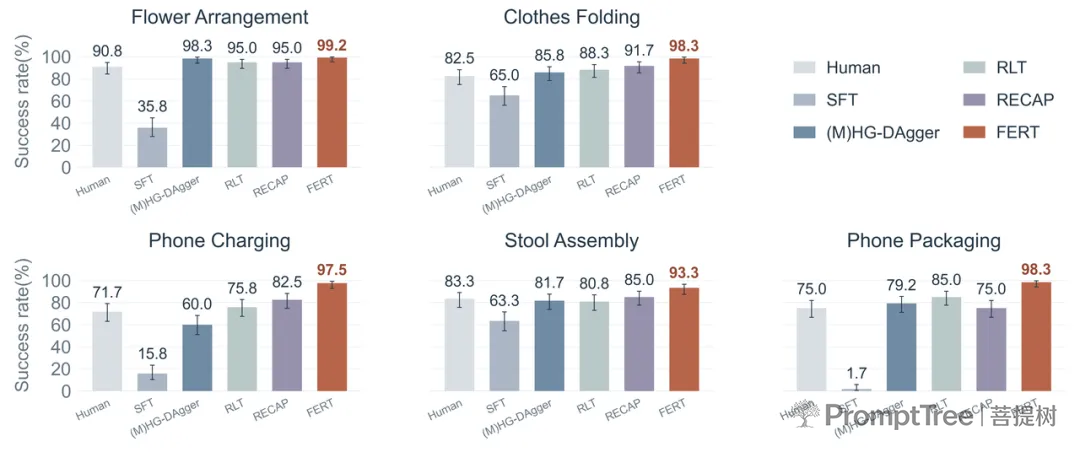
5个测试任务成功率
验证新Scaling规律:机器人数目与成功率正相关
CEL范式在真实真机上验证了具身智能的全新Scaling路径:同等交互时间内,参与训练的机器人数目越多,任务执行成功率越高。
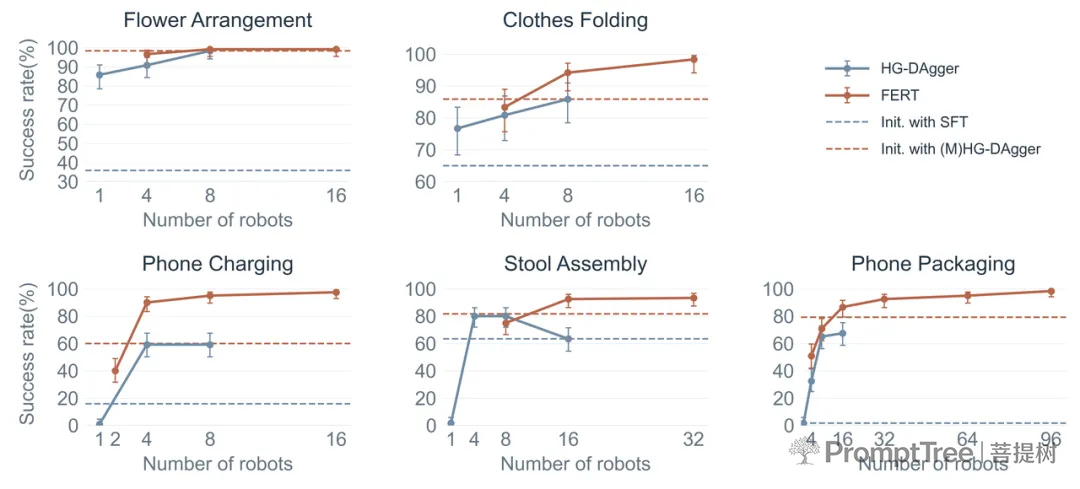
真机scaling曲线
团队逐步扩大训练集群规模,FERT算法在五项任务上均呈现显著规模化趋势。相比之下,依赖人类示教的HG-DAgger扩展能力有限,人力采集效率成为其突破瓶颈。在难度最高的手机包装任务中,参与FERT训练的机器人从6台扩展至96台,测试成功率从86.7%提升至98.3%。
CEL为具身智能提供了可继续探索的规模化方向:机器人在真实工况下的成功经验与故障失败,均沉淀为集群公共资产。一台机器人踩过的坑,全体集群吸取教训;单台摸索的有效操作,所有机器人复用。当每台机器人都能贡献经验,数量本身即成为能力增长的新维度。