对话星海图赵行、许华哲:机器人的寒武纪大爆发,卡点在大脑
声明:文档由AI根据原文生成。
"一个好汉三个帮":四位联创的组队逻辑
2024年11月初,具身智能公司星海图宣布完成由高瓴创投、蚂蚁集团、米哈游等参投的超2亿元Pre-A轮融资。这家公司由四位背景互补的年轻人联合创立:CEO高继扬与机器人整机产品负责人李天威来自智能驾驶领域,另两位联合创始人赵行、许华哲则是清华青年学者。
赵行是麻省理工学院计算机视觉博士,曾在Waymo担任研究员,2020年回国加入清华大学交叉信息学院,研究视觉感知与导航技术。许华哲在加州大学伯克利分校获得博士学位,后在斯坦福大学从事博士后研究,现为清华大学"具身智能"实验室负责人,专长于机器人操作。
"能融到钱不意味着能做好,具身智能这件事太难了。"赵行在对话中说。2023年年中,曾在Waymo与赵行共事、后回国加入Momenta任技术总监的高继扬邀请他创业。赵行问了两个问题:做什么会"即使失败也不遗憾";如果公司做不好怎么办。高继扬的回答是,他真正想做的是智能机器人,"这是这个时代最大的机会"。
许华哲则在2023年5月末与赵行同赴非洲参加学术会议时得知创业计划。他原本考虑过是否自己独立创业,最终认为"创业只有非常小的窗口期",而高继扬是"高执行力、高效和野心勃勃的CEO"。
两位学者目前均以首席科学家身份参与星海图,保留清华教职。赵行表示,产业转化是重要工作内容,"科研和创业是互相激发的过程",担心"只在公司闷头干事,干了一年后发现这个世界发生了变化"。
"卡点在脑不在形":一脑多形的技术路线
星海图强调"一脑多形"——未来各种形态的机器人将由通用"大脑"控制。赵行用寒武纪生命大爆发作比:机器人物种将大爆发,但核心在于适应各种形态的通用智能,而非物理形态本身。
这一判断直接体现在产品选择上。星海图推出的仿人形机器人R1没有双腿和灵巧手,采用轮式底盘加双臂夹爪的结构。
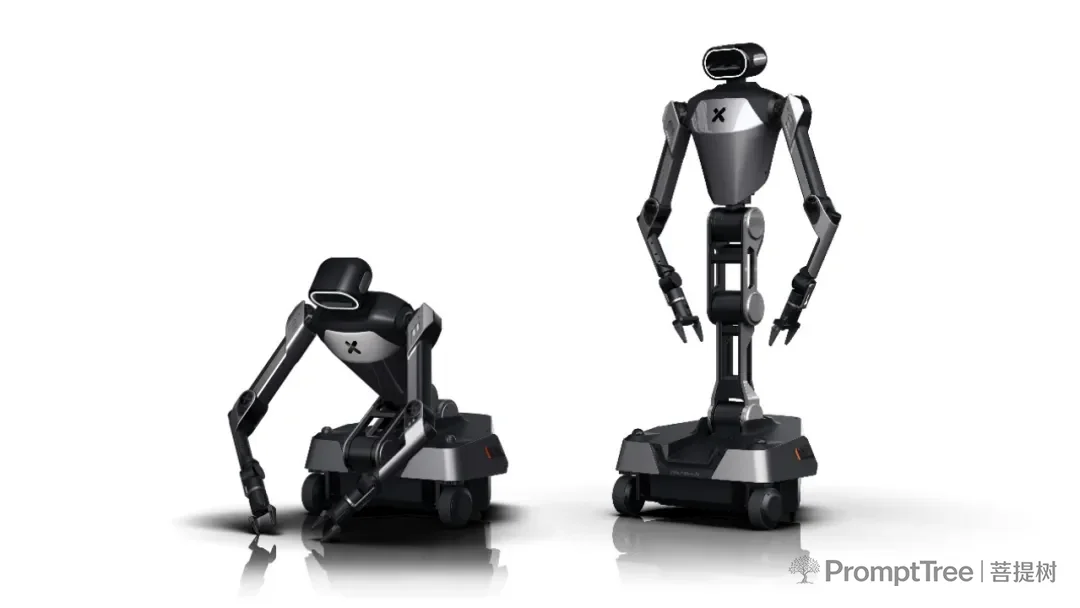
星海图仿人形机器人R1
"以智能边界来定义本体。"赵行解释,目前AI算法能较好控制的是全向底盘移动和双臂夹爪操作。许华哲补充,现有算法水平尚不能很好操作灵巧手,"手和腿还是预研性质"。
这一形态经历了迭代。团队最初考虑过无人物流小车,后在小车加双臂的基础上发现头肩结构对视角的重要性——胸口摄像头易被双臂遮挡,而头部俯视视角能获得"上帝视角"。
在"脑"的层面,星海图同时推进两条技术线:具身基础模型EFM负责操作,空间智能引擎RSR提供环境感知与物理世界理解。许华哲介绍,EFM作为端侧模型可用50条数据针对特定任务达到90%以上成功率;赵行则透露,RSR目前能做到对刚性物体的操作,下一代将具备推理和生成能力,如由物体前表面推测后表面、预测柔性物体受力后的形变。
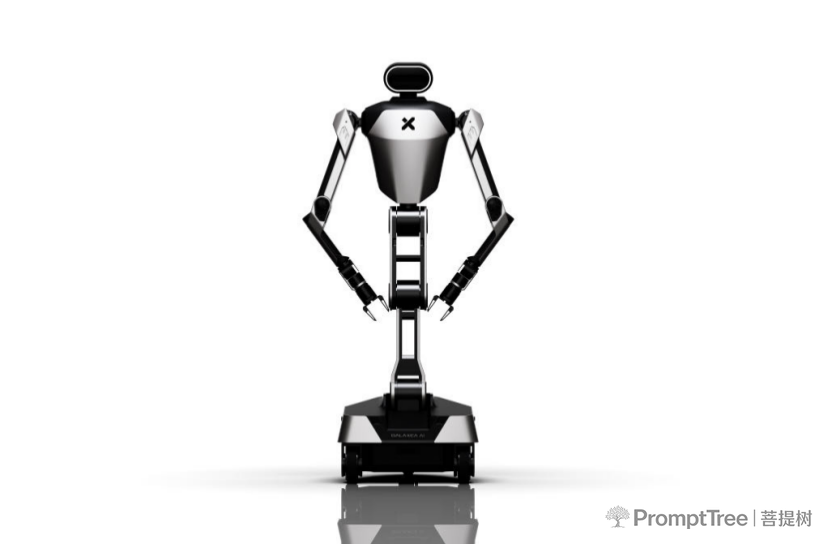
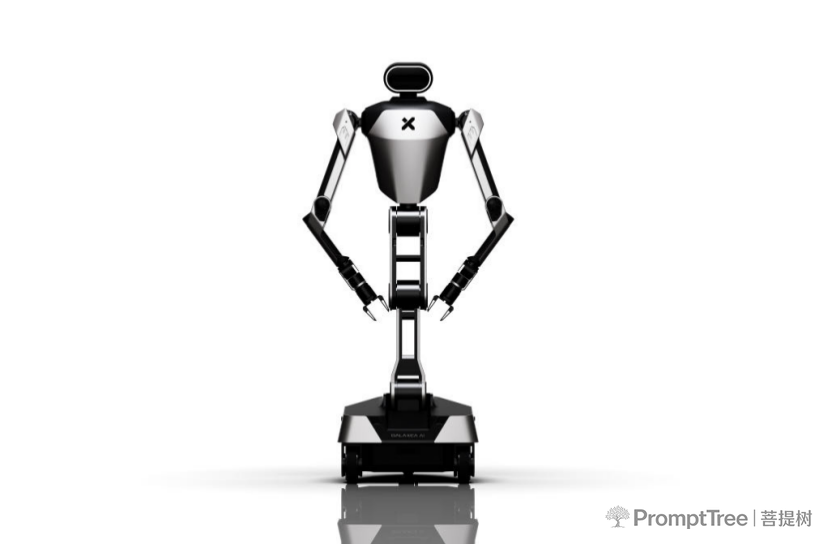
星海图全尺寸双臂仿人形机器人R1
空间智能引擎是星海图区别于多数同行的布局。赵行表示,除星海图外,以空间智能为主要方向的知名团队是斯坦福教授李飞飞的创业公司。他区分了语言大模型与具身智能的路径差异:前者试图厘清世界逻辑,后者从视觉出发理解物理规律,"起点和终点都不一样"。
对于具身智能终局是统一端到端模型还是分层模型组合,许华哲个人倾向端到端,但认为技术不成熟时不能停滞落地,目前采用大语言模型、具身基础模型与空间智能模型的结合方案。
遥操拉动业务,业务拉动数据
数据是训练具身智能的关键瓶颈。星海图选择以同构遥操硬件获取真实数据,而非依赖仿真或VR方案。
许华哲解释,同构遥操意味着操作人员穿戴的设备与机器人关节、自由度一一对应,"遥操设备能到达的空间,机器人一定也能到",且上手后操作速度快。视频映射成本低但精度不足;VR方案技术入门快,但自由度不匹配导致机器人未必够到人手可达位置,且关节解算耗时一秒以上。
同构遥操的难点在于硬件制造——要求两边结构完全相同,目前商业公司中仍属少数选择。许华哲提到,斯坦福Mobile ALOHA做了双臂同构遥操,星海图将其扩展至整个本体。
团队试图将数据采集从"主动"转为"被动":让遥操在提供劳动力转移价值的同时产生数据,即"A地的工人可以干用工成本更高的B地的活",由工厂主分担采集成本。
在空间智能数据方面,赵行介绍已能用手机、相机等消费设备复现真实物理环境,达到亚厘米级重建精度,替代过去需要专业测绘车辆的采集方式。
商业化进展上,许华哲透露本体从动工到量产出货不到半年,已有商业化客户。办公室墙上贴着"In scaling law, We trust",团队相信数据和规模将带来智能涌现。
对于具身智能创业窗口为何在2023年打开,赵行认为大模型热潮提升了各界信心与资源投入,且"需求非常分散,特别适合创业公司"——不像自动驾驶有安全性这一"巨大的坑",也不像单一巨大机会会引来巨头直接竞争。
"认知领先半个身位,然后靠数据、商业闭环形成壁垒。"许华哲说。赵行的补充是:"认知的持续领先,以及对于落地的坚定信念。"