
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
星海图(北京)人工智能科技股份有限公司是北京市一家从事具身智能基础模型及机器人本体研发的人工智能公司,主营具身智能机器人整机与核心模块的研发、制造及销售,主要产品包括 R1 系列轮式双臂人形机器人、Nexo 轮臂人形机器人、A1 系列力控机械臂及 Lemo 开发者平台,成立于2023年9月。
二、关于我们
星海图(Galaxea AI)成立于2023年9月5日,总部位于北京市北京经济技术开发区(通州)经海五路3号院14号楼,法定代表人为高继扬,企业类型为外商投资未上市股份有限公司。公司主营业务为具身智能基础模型与机器人本体的自主研发,覆盖轮式双臂人形机器人、双足人形机器人、力控机械臂及开发者平台的整机研发与制造。
技术方向与产品线: 公司采用“整机+智能”技术路线,同时推进机器人本体与具身智能基础模型的自主研发。本体方面已推出 R1 系列轮式人形机器人(含 R1 Lite、R1、R1 Pro)、Nexo 新一代轮臂人形机器人、Kengo 双足人形机器人(行客)以及 A1、A1X、A2 等力控机械臂产品线。模型方面已发布 VLA(视觉-语言-动作)基础模型 G0 系列、世界模型 Fast-WAM 及全身控制基础模型,其中 G0.5 已开源。公司构建了开源真机数据集 GOD(General Object Dexterity),发布一个月即登顶全球下载量首位,全球下载量已突破60万次。
研发能力与团队: 公司核心团队成员来自腾讯 Robotics X 实验室,共6人核心团队。创始人兼 CEO 高继扬为清华大学交叉信息学院助理教授背景,联合创始人包括清华大学交叉信息学院助理教授赵行等。公司员工规模约80人。2025年9月招聘信息显示公司规模为50-150人,团队有来自腾讯、谷歌、华为、大疆等企业及国内外高校和人工智能研究院的成员。公司在北京、苏州、深圳等地设有办公场所。
融资情况: 公司自2023年成立以来已完成多轮融资。2024年3月完成1000万美元种子轮融资。2025年2月完成近3亿元人民币A轮融资,由蚂蚁集团独家领投。2026年2月完成B轮融资,2026年4月完成近20亿元人民币B+轮融资,估值突破200亿元人民币。截至2026年累计融资约2.1亿美元。
客户与合作: 公司累计服务超过150家全球具身智能开发者伙伴,客户包括斯坦福大学、Physical Intelligence(π)、华为等机构与企业。公司与中国科学技术大学等高校及科研机构建立了合作关系,面向科研、工业物流、商业服务等场景推进具身智能技术的工程化落地。
资质与荣誉: 2026年1月,公司上榜《2025胡润未来独角兽:全球瞪羚企业榜》。2026年5月,公司获“2026具身智能产业落地标杆奖”。
发展历程:
- 2023年9月:公司在北京成立,注册资本119.1227万元人民币,法定代表人为高继扬。
- 2023年11月:完成种子轮融资。
- 2024年3月:完成1000万美元种子轮融资。
- 2025年2月:完成近3亿元人民币A轮融资,蚂蚁集团独家领投。
- 2025年4月:完成A2轮融资。
- 2025年7月:完成新一轮早期风险投资。
- 2026年2月:完成B轮融资。
- 2026年4月:完成近20亿元人民币B+轮融资,估值突破200亿元人民币。
- 2026年6月:在全球开发者大会发布并开源新一代VLA基础模型G0.5,公布世界模型Fast-WAM,自研双足人形机器人Kengo(行客)首秀。
- 2026年8月:在世界机器人大会发布“1+3+N”品牌战略及新一代旗舰轮臂人形机器人Nexo,同时推出Lemo开发者平台与Kengo双足人形机器人。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
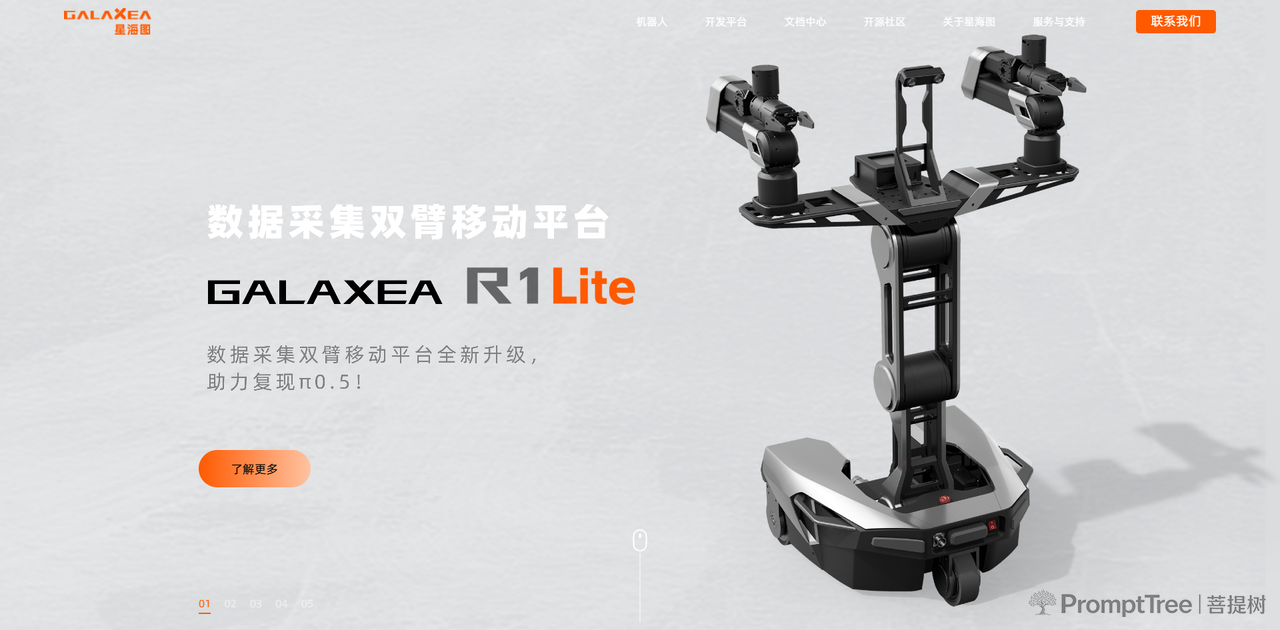
| Galaxea R1 Lite | 轮式双臂人形机器人 | 数据采集与双臂移动操作平台,适用于科研开发与数据采集场景 | 高度1281mm;宽度596mm(底盘)/670mm(平台);重量55kg(含电池);全身23 DOF(底盘6 DOF、躯干3 DOF、单臂带夹爪7 DOF);单臂额定负载3kg@0.6m,峰值5kg@0.6m;垂直操作范围0-1.7m;电池容量15Ah/720Wh;支持阿克曼/平移/自旋运动模式 |
| Galaxea R1 | 轮式双臂人形机器人 | 全尺寸仿人型通用机器人平台,适用于科研、实验室及工业场景 | 高度1700mm;宽度675mm;重量96kg(含电池);全身24 DOF;配备6自由度Galaxea A1机械臂,臂展700mm;操作范围0-2m,单臂操作半径≥70cm;电池容量35Ah/1680Wh |
| Galaxea R1 Pro | 轮式双臂人形机器人 | 面向通用作业的轮式双臂人形机器人平台,适用于工业制造、科研开发等场景 | 全身高1700mm;躯干高835mm;底盘高346mm;重量126kg(含电池);全身26 DOF(单臂8 DOF、夹爪1 DOF、躯干4 DOF、底盘6 DOF);单臂额定负载3.5kg@0.6m,峰值5.0kg@0.6m;垂直操作范围0-2000mm,水平半径716mm(带夹爪861mm);核心计算单元NVIDIA Jetson AGX Orin 32GB,算力200TOPS;配备两只Galaxea A2机械臂和两个G1夹爪 |
| Galaxea Nexo | 轮式双臂人形机器人 | 面向电商零售、工业制造、快递物流、商业服务等场景的通用作业平台 | 全身30 DOF;双臂峰值负载20kg;续航8小时;支持快充、换电、自主回充三种补能模式 |
| Galaxea Kengo(行客) | 双足人形机器人 | 面向非结构化复杂环境的双足人形机器人 | 单关节扭矩超过130N·m;搭载车规级IMU模组;支持舞蹈、互动等高动态动作 |
| Galaxea A1 | 力控机械臂 | 高动态力控6自由度轻量级机械臂,适用于科研、教育及具身智能开发场景 | 6 DOF;臂展700mm;最大末端线速度10m/s;最大末端加速度40m/s²;额定负载2kg;额定电流6A,最大电流10A;通信接口USB 2.0;展开尺寸775×128×237mm |
| Galaxea A1X | 力控机械臂 | 超轻型六轴机械臂,适用于科研开发与轻量操作场景 | 6 DOF;臂展600mm;自重4.2kg;额定负载3kg(连续运行),最大5kg(10分钟);最大末端线速度5m/s;尺寸600×100×305mm |
| Galaxea A2 | 力控机械臂 | 力控机械臂,标配于R1 Pro | 7 DOF;工作半径620mm;重量7.8kg;额定负载3.5kg@0.6m,峰值负载5kg@0.6m;最大末端线速度7.5m/s;最大末端加速度10m/s²;重复定位精度0.5mm |
| Lemo | 开发者平台 | 高性价比双臂桌面操作平台,面向个人开发者与创新群体,支持精细操作开发 | 通过自研遥操作系统支持穿针引线级精细操作 |
重点产品说明
Galaxea R1 Pro
R1 Pro 是 Galaxea R1 系列中自由度最高的轮式双臂人形机器人,全身共 26 个自由度,采用 7 自由度力控双臂(Galaxea A2 机械臂),单臂额定负载 3.5kg@0.6m,峰值负载 5.0kg@0.6m,垂直操作范围 0 至 2000mm,水平操作半径 716mm(带夹爪 861mm),可覆盖从地面到 2 米高度的操作空间。躯干具备升降、横摆和俯仰功能,腰部运动空间 ±175°,髋部运动空间 -105° 至 +90°。底盘为 6 自由度 360° 全向移动平台,搭载 48V 锂电池,电池容量 35Ah,电池能量 1680Wh,支持电池管理系统。核心计算单元采用 NVIDIA Jetson AGX Orin 32GB,算力达 200TOPS。遥控器无线频率 2.4G,最大遥控范围 1.5km。
Galaxea R1 Lite
R1 Lite 为数据采集双臂移动平台,全身 23 自由度,重量 55kg(含电池),配备两条 Galaxea A1X 机械臂和两个 Galaxea G1 夹爪,单臂额定负载 3kg@0.6m,峰值负载 5kg@0.6m。底盘采用三舵轮自研舵轮模组 W1,共 6 自由度,可实现 360° 旋转无限位,支持平移、自旋和阿克曼运动。支持电池供电或交流电供电两种方式,可选配平台双目相机和机械臂腕部相机。
Galaxea Nexo
Nexo 是星海图于 2026 年 8 月世界机器人大会首发的下一代旗舰轮臂人形机器人,全身具备 30 个自由度,覆盖双臂、肩颈、腰腹及底盘。双臂峰值负载可达 20kg,续航 8 小时,支持快充、换电、自主回充三种补能模式,可支撑 7×24 小时连续作业。面向电商零售、工业制造、快递物流、商业服务四大应用场景。