↑
银河通用开源发布具身智能灵巧手仿真数据集DexonomySim
2025年8月28日,银河通用在数博会上开源发布具身智能灵巧手多样抓取仿真数据集DexonomySim,含超950万条抓取姿态,覆盖超1万个物体与31种抓握类型,为当前该领域最大规模开源合成数据集。
声明:文档由AI根据原文生成。
数据集核心参数
2025年8月28日,在2025中国国际大数据产业博览会"高质量数据集主题交流活动"上,具身智能灵巧手多样抓取仿真数据集(DexonomySim)正式开源发布。
该数据集在国家数据局数字科技和基础设施建设司指导下,由北京银河通用机器人有限公司主导发布。DexonomySim专为具身智能机器人灵巧抓取任务设计,包含超过950万条高质量抓取姿态,覆盖超1万个物体与31种常用抓握类型,涵盖人类抓握分类法中约94%的类型。
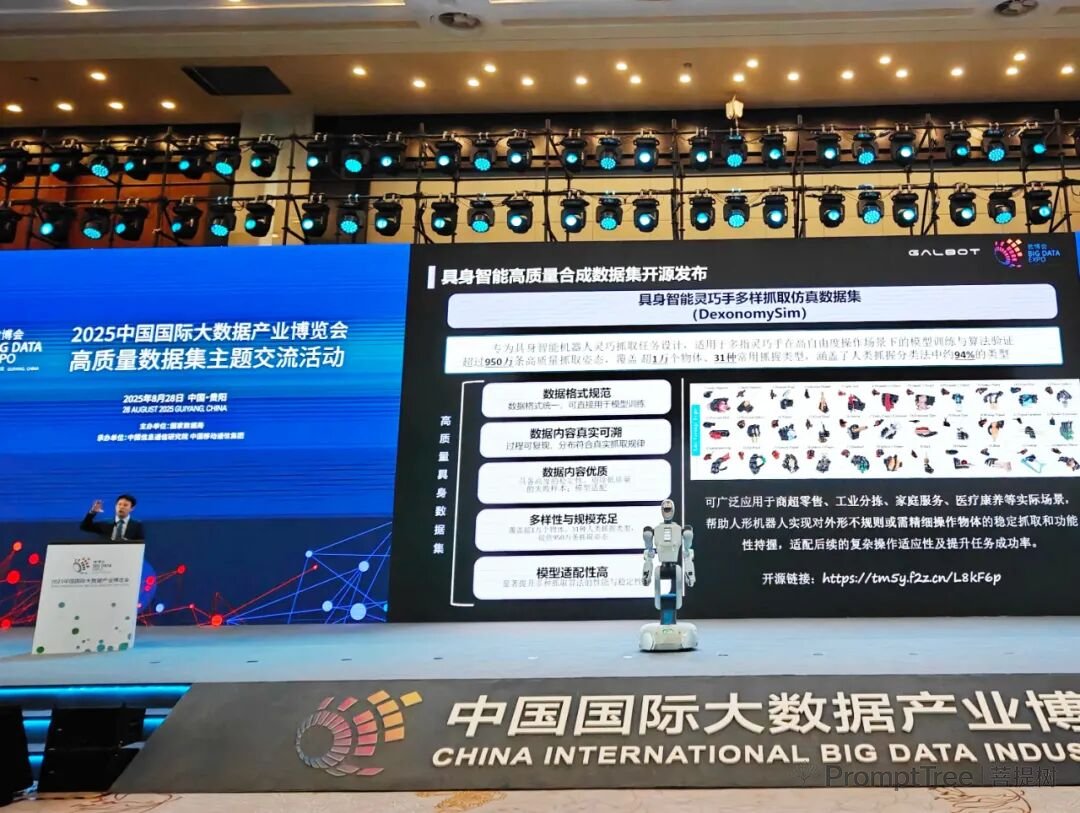
据银河通用介绍,这是当前具身智能领域开源的最大规模灵巧手操作高质量合成数据集。其生成方式基于高效优化的物理仿真,数据格式规范统一、真实可溯,模型适配性高,多样性与规模均远超已有数据集,可有效满足模型泛化需求,助力人形机器人实现对外形不规则或需精细操作物体的稳定、多样化抓取。
应用方向与行业意义
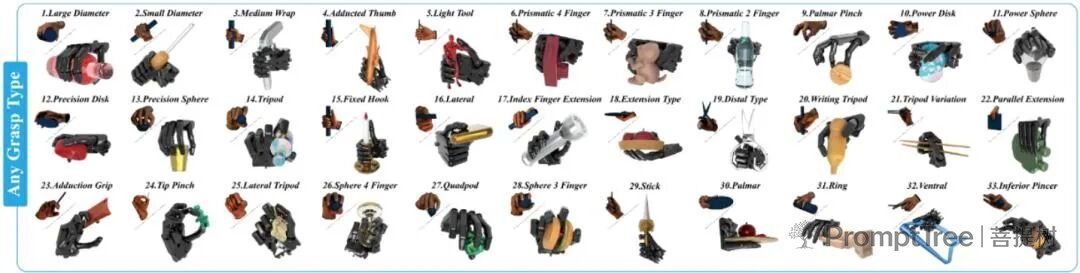
该数据集适用于多指灵巧手在高自由度操作场景下的模型训练与算法验证,可提升复杂环境下的操作适应性与任务成功率。开源后将为全球研究者和产业开发者提供关键的基础设施与生产要素支撑,加速人形机器人在商超零售、工业分拣、家庭服务、医疗康养等多元场景落地。
国家数据局方面表示,此次成果体现出行业企业在高质量数据集建设上的积极探索,也为推动数据要素价值释放提供了实践样本。下一步将持续推进高质量数据集建设,推动人工智能与具身智能等前沿领域加速发展。
具身智能灵巧手多样抓取仿真数据集开源链接可通过原文页面获取。