自变量发布QUANXTA Zero系列无本体数采方案,"数采元年"定义数采基建,可降低数采成本60%
声明:文档由AI根据原文生成。
行业痛点:数据昂贵稀少,采训两端割裂
获得大规模、高质量的数据,仍是具身智能行业当前的主要挑战之一,也是模型和本体进步的先决条件。业内将2026年定义为"数采元年",但对于具身模型需要怎样的数据、如何采集,共识仍在形成中。
目前行业内的数据采集方与模型训练方较为割裂,模型训练方的需求难以及时反馈到数采端,优化改进采集方法,两端无法形成迭代飞轮。
三款产品覆盖多场景,从模型需求反向设计
自变量机器人近日发布QUANXTA Zero系列无本体数采方案,包含三款产品:QUANXTA Zero-G0(VR头显+背包+双夹爪)、QUANXTA Zero-G1(头环+双夹爪)和QUANXTA Zero-E0(头环)。这是行业内首次有具身模型和本体厂商亲自下场,从模型训练的实际数据需求出发,反向设计数采方案。
该系列设备可接入自变量的具身智能一站式数据服务,涵盖数据采集、清洗、自动化标注、质量控制及数据增广,服务于模型训练和本体推理评测。
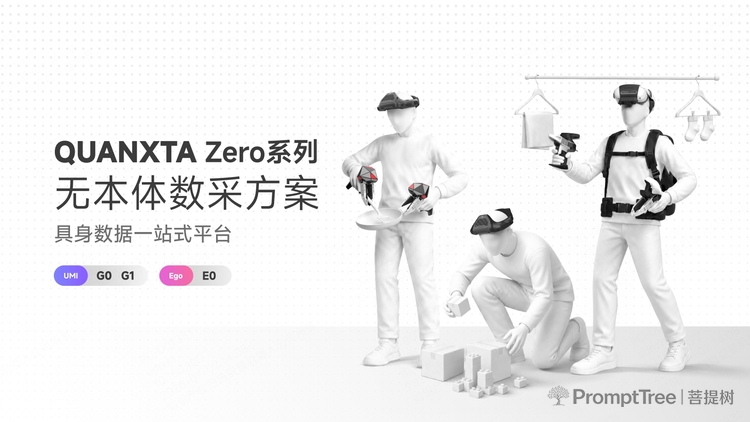
数据有效率超85%,整体成本降约60%
自变量此前开源的数采方案,采集数据的入库有效率超过85%,远高于行业平均水平。
此次发布的QUANXTA Zero系列在硬件成本低于行业均值的前提下,通过研究实验出的"无本体数据:真机数据"混合配方,能够将模型完成简单任务的数据成本整体降低约60%。
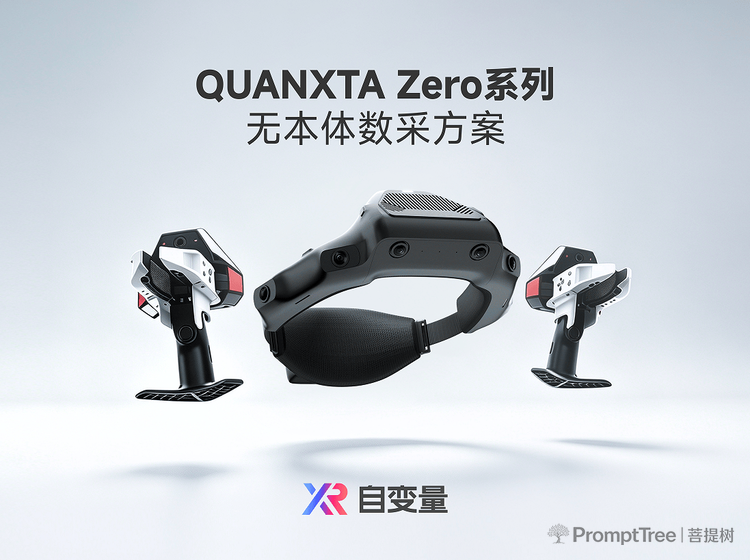
核心能力:全模态对齐与移动采集回放
该方案的技术特点包括:多模态传感器时间对齐在1毫秒以内,帧率100%对齐,定位精度达毫米级;支持大广角视野覆盖与全模态数据采集,数据可回放、可迁移、可用于模型训练。
其全身移动操作数据采集效率提升至传统遥控方式的2.33倍,QUANXTA Zero APP采用极简操控设计,高维度长序列任务无需分步拆解,一次操作即可完成。
该方案还具备全行业唯一的"移动采集数据本体回放"能力——采集的全身移动数据可根据不同本体构型实现回放。
一站式数据管线打通采训闭环
在数据后处理环节,该方案可接入自变量的全套数据管线:采集接入→数据清洗→智能标注→人工质检→训练评测→模型迭代,使数据采集到模型训练成为高度自动化流程。
自变量机器人聚焦于自研通用具身智能大模型及人形机器人本体,是国内最早采用完全端到端路径实现通用具身智能大模型的公司之一。其全栈自研的机器人本体量子一号和量子二号,已规模化进入数百用户家庭和产业场景。