以深圳为起点,让通用机器人真正走入千家万户
声明:文档由AI根据原文生成。
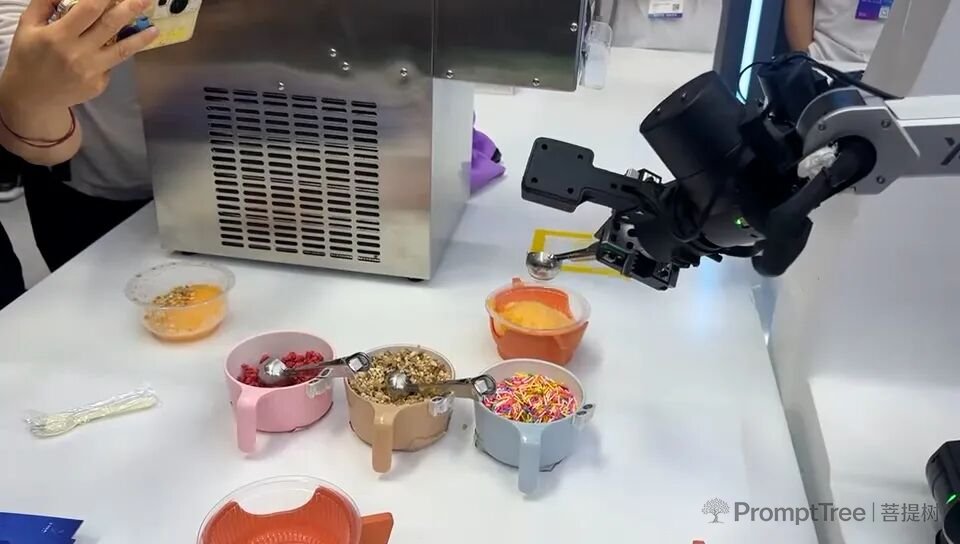
机器人"小量"两分钟做一杯冰沙
"小量,给我做一杯冰沙。"
"好的,现在给您制作一杯冰沙!"
收到指令后,小量机器人的机械臂精准移动,夹爪稳稳拿起塑料小碗放到出冰口,按下开始键。取杯、接冰、添加小料,整套动作一气呵成,2分钟内一碗果味冰沙便制作完成。
这是近日深圳国际人工智能展览会上的一幕。自变量机器人科技(深圳)有限公司展台前人头攒动,机器人"小量"的演示收获了不少观众驻足。创始人兼CEO王潜介绍,这些看似简单的动作背后,是全球最大参数规模的通用具身智能操作大模型WALL-A在自主感知、决策与操作。
"深圳速度"点燃创业引擎
"快,是王潜对深圳的第一印象。"
王潜本硕均毕业于清华大学,是全球最早在神经网络中引入注意力机制的学者之一。留学期间,他在美国顶级机器人实验室参与多项机器人学习和人机交互研究。毕业后,他并未立即进入通用机器人行业,但一直关注领域进展。随着语言模型等技术进步,他捕捉到行业新契机,决定重返研发赛道。
2023年12月18日,王潜从美归国,第一次来到深圳,当天即完成自变量机器人公司注册。"那天天气非常好,12月的深圳甚至有点热。"他回忆道。
"深圳是全世界范围内最适合我们干事业的地方。"王潜说,决定创业前已选定深圳,实际体验超出预期。他特别提到硬件供应链的效率:实验室用的机器人零配件,别处更换需2到3个月,"在深圳,两天甚至半天就能配齐"。
公司成立仅两个月,自变量机器人便训练出第一版具身智能操作模型,实现切菜、倒水等复杂操作。2024年中,模型在特定任务上显现出少样本学习和跨任务迁移能力。2024年底,WALL-A模型发布,自变量机器人称其为"全球目前最大参数规模的具身智能通用操作大模型",在多个性能指标上达到世界领先水平。
当前,基于大规模通用知识预训练与多任务学习机制,WALL-A在部分未见过的新任务场景中已展现出零样本泛化能力。王潜将这一能力视为实现通用机器人的关键标志之一。
给机器人装上"大脑"
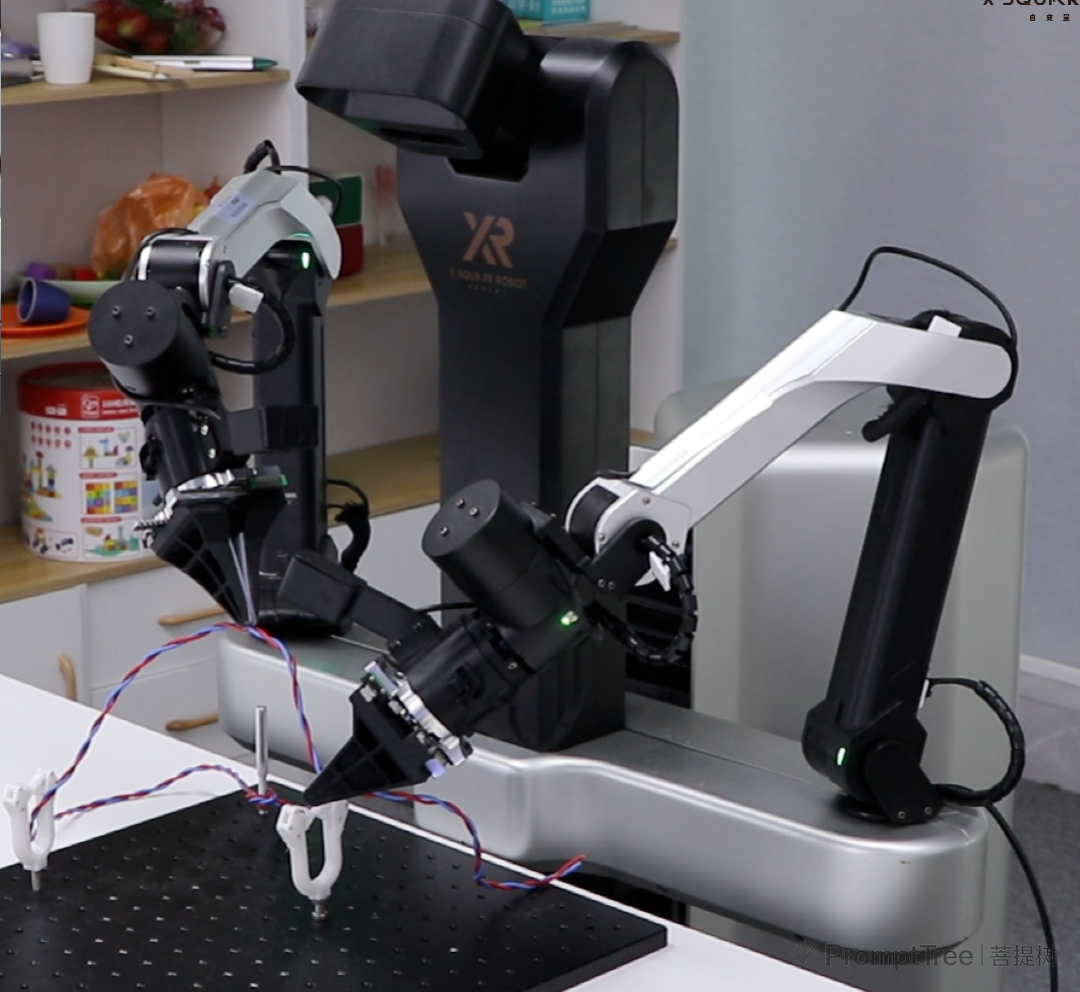
展览会上,搭载自研通用具身大模型的机器人还演示了更多场景:末端夹爪拾起衣架,拿住衬衫,灵巧地将衣架穿入领口,自主完成晾衣服、擦桌子、切水果等涉及柔性物体的复杂长序列任务。
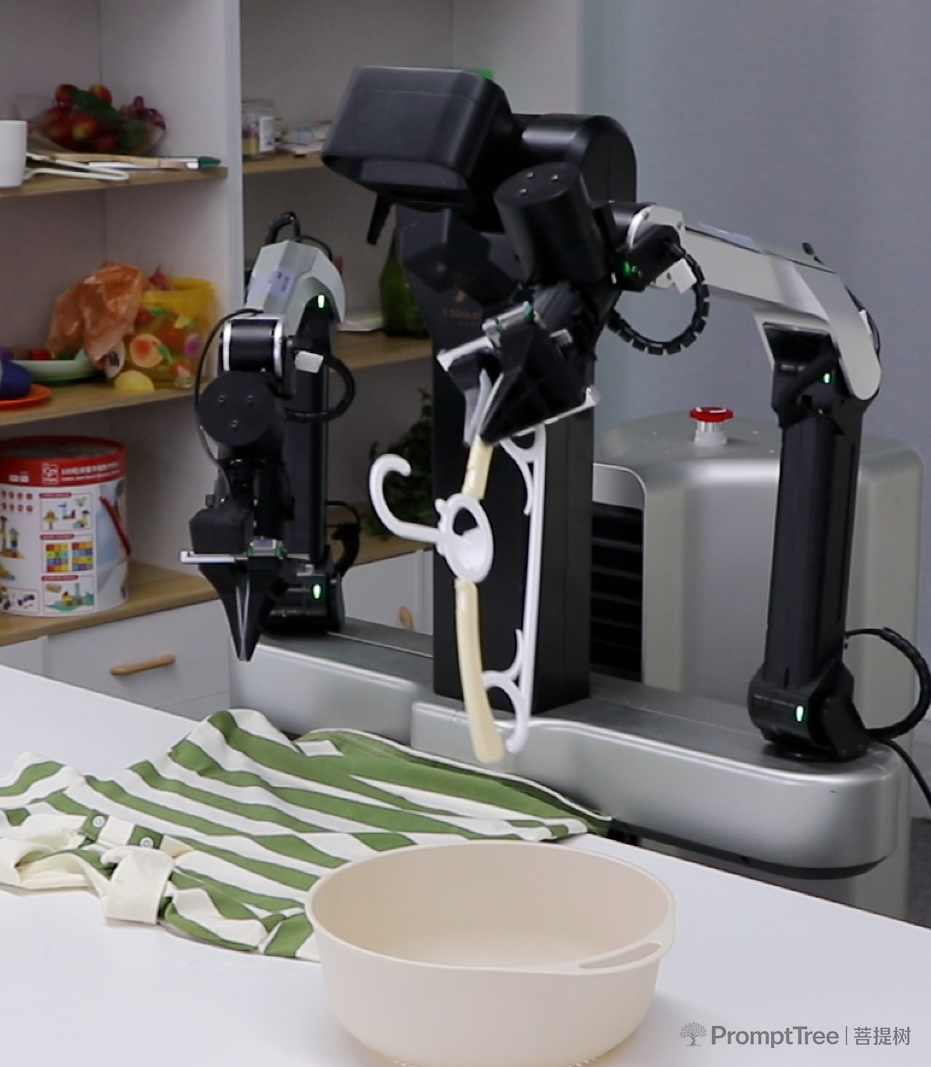
"我们的核心不是制造人形的外壳,而是用AI大模型给机器人装上'大脑'。"王潜表示,目标是从工厂电子组装到餐厅服务、日常家务,让机器人接手简单繁琐的重复性体力劳动。
与市场上大部分基于传统控制的机器人不同,自变量机器人选择完全端到端的技术路线。王潜解释,物理接触往往是"无法被感知、无法被提前规划、甚至难以用语言充分描述"的过程,单纯依靠语言描述难以让机器人真正掌握技能。
为此,团队构建了以真实世界数据为主要来源的庞大多元数据集,并搭建统一感知、规划与控制的一体化系统架构。
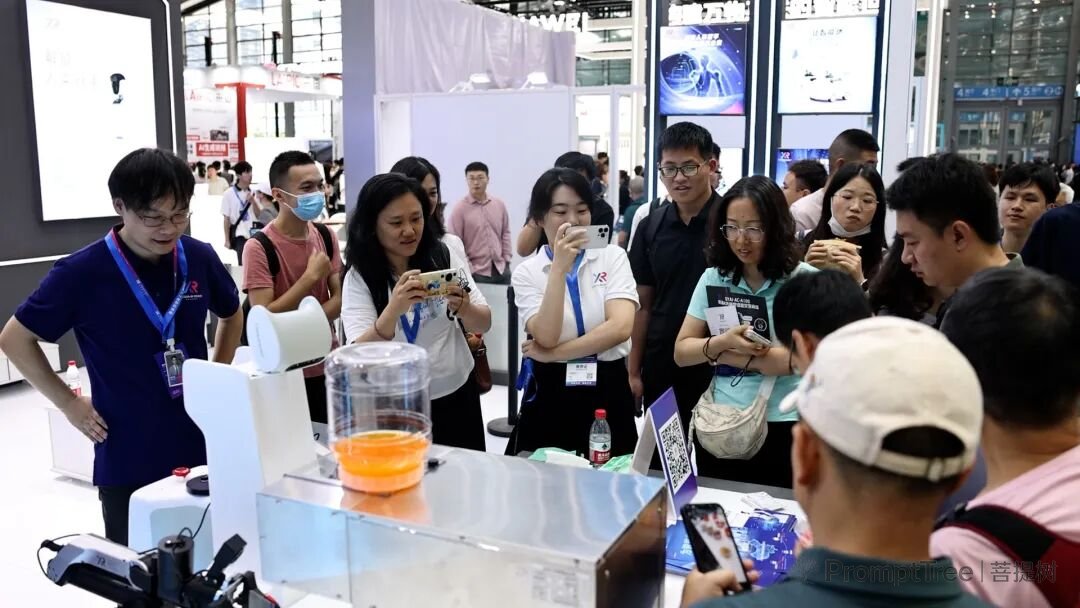
"我们的模型具备强大通用性,针对新任务微调只需少量数据。"王潜举例,制作冰沙仅用两天便教会机器人,"未来要让机器人具备像人一样的快速学习能力,看一次演示就能掌握新任务"。
他认为,第一批通用机器人有望在不远的未来真正走进家庭,帮助打扫卫生、洗衣做饭。"我们将以深圳为起点,让通用机器人逐步走进全球家庭。"