灵心巧手夏华夏:机器人制造机器人的物理自进化路径
声明:文档由AI根据原文生成。
夏华夏智源大会演讲:提出机器人自复制的工程化路径
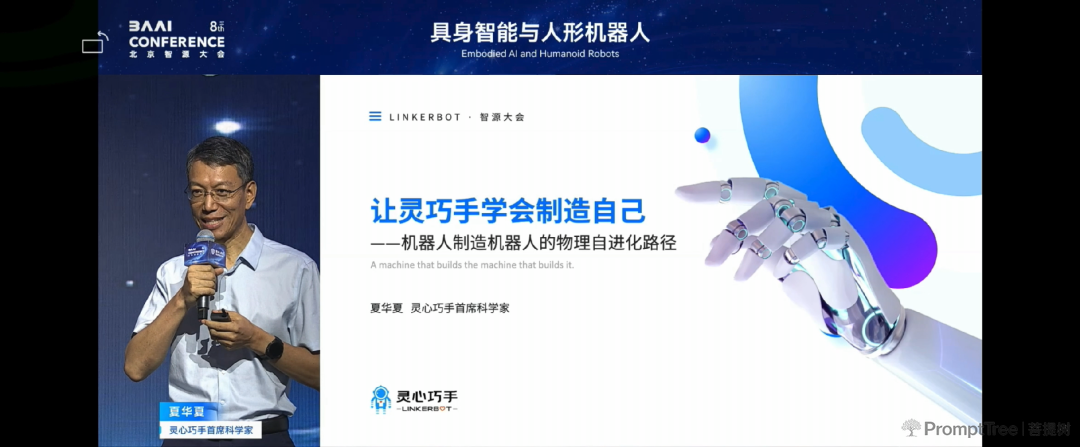
2026年6月13日,第八届北京智源大会闭幕。灵心巧手首席科学家夏华夏受邀出席,发表《让灵巧手学会制造自己——机器人制造机器人的物理自进化路径》主题演讲。
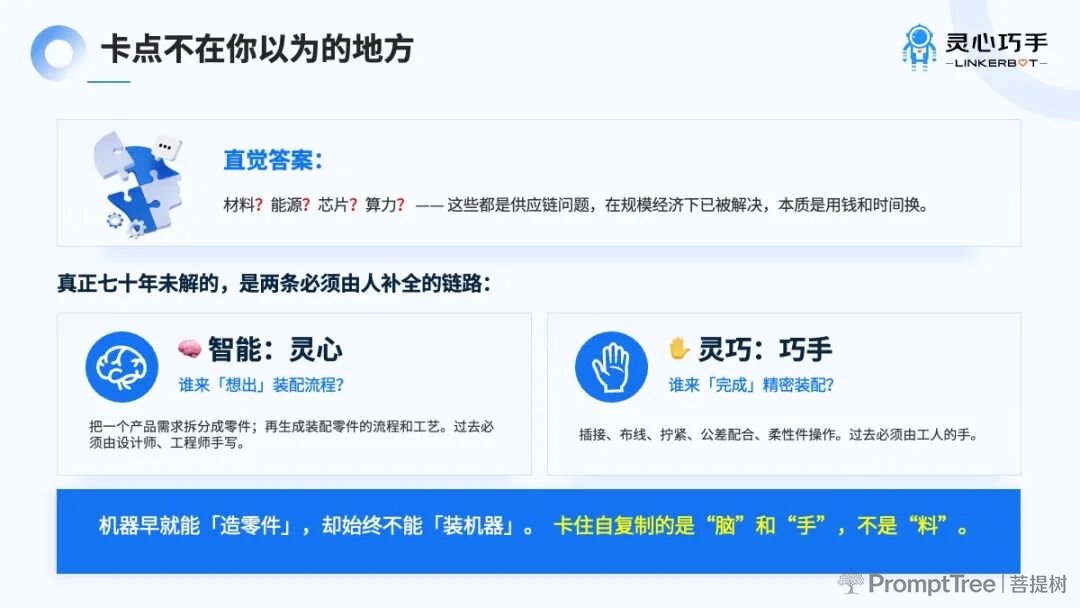
夏华夏从两个历史设想切入。1948年,冯·诺依曼提出"通用构造器"概念,追问机器能否制造包括自身在内的任意复杂机器;1980年,NASA在太空竞赛背景下提出自复制月球工厂。两者均因物理实现难度未能落地。夏华夏认为,具身智能时代已具备新基础:材料、能源、芯片、算力等问题随AI规模经济扩大,正转化为可解决的时间和资金问题。当前核心卡点在于"脑"与"手"——造物级的设计智能,以及工匠级的灵巧执行。
为何是灵巧手而非夹爪? 装配任务中的插接、布线、公差配合、柔性操作等细致动作,过去只能由工人完成。高自由度、多指的灵巧手更接近人手结构,是复现人类动作的更优执行器。同时,灵巧手既是装配工具,又是被制造的产品本身,直接呼应"制造与自己同样复杂的机器"这一目标。
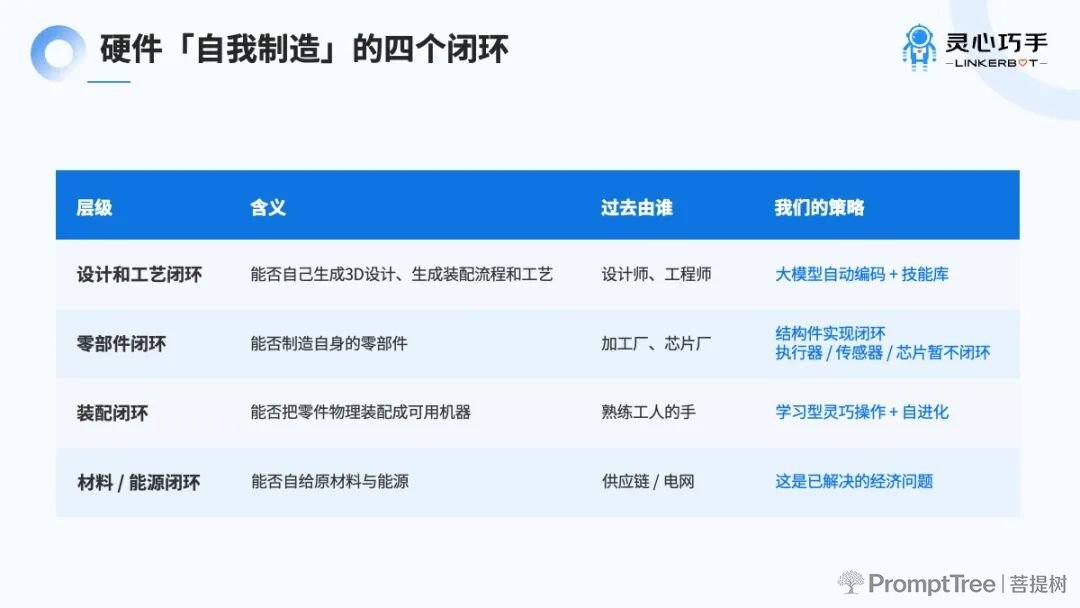
夏华夏将机器自复制、自迭代、自进化拆解为四个闭环:设计和工艺闭环、零部件闭环、装配闭环、材料与能源闭环。其中材料和能源在现有供应链条件下相对易满足,演讲重点展开前三项。
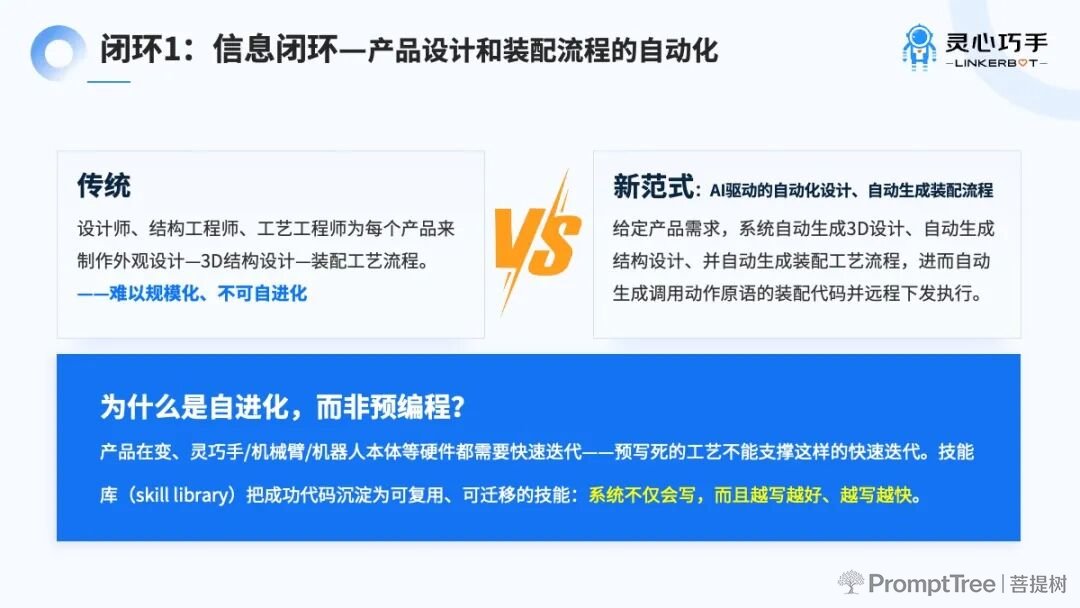
设计与工艺闭环。 传统流程依赖3D设计师、结构工程师、工艺工程师的人工经验,难以规模化。新范式下由AI驱动自动化设计,生成装配流程及调用真机的代码。技能库将成功代码沉淀为可复用、可迁移的技能,驱动系统自进化,完成信息闭环。
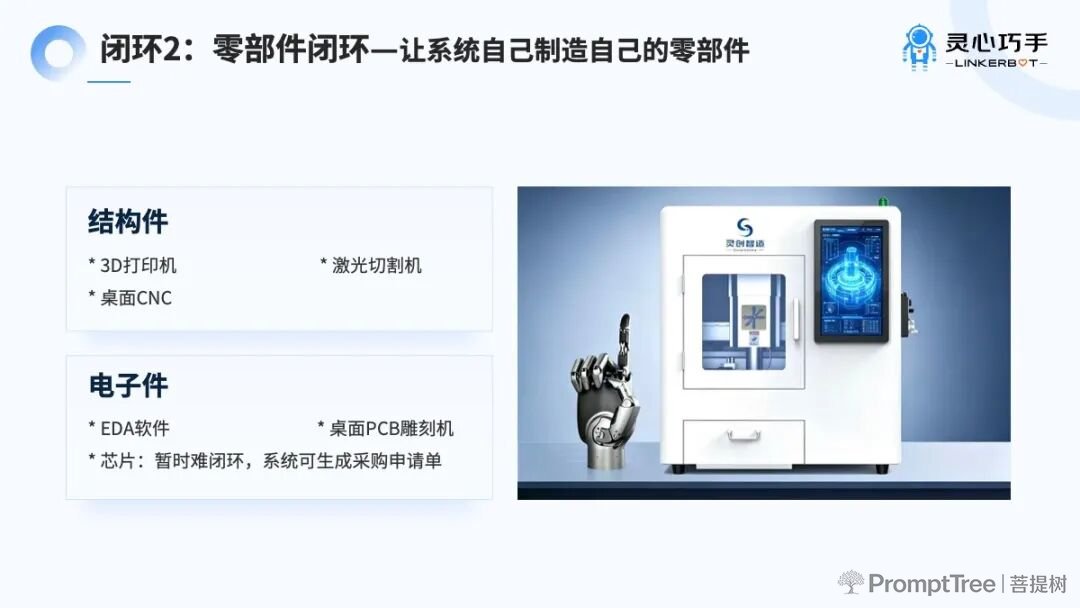
零部件闭环。 结构件方面,3D打印、激光切割技术已较成熟,桌面CNC生产平台正在攻克,短期内有望实现闭环。电子件方面,当前可从系统自动识别、自主采购切入,逐步向自主生产芯片、执行器、传感器等延伸。
装配闭环。 这是替代熟练工人的关键环节,灵心巧手已在三方面取得进展:
一是"动作原语"库。行业灵巧手产品多样,自由度、驱动方案、尺寸、传感器各异,复现同一人手动作需单独调试。灵心巧手抽象出包含关节、触觉、力矩信息的"动作原语",实现原子级动作跨灵巧手迁移,降低上层算法开发门槛。
二是精细、可靠、快速的执行能力。双臂双手形态下已完成拼乐高、组装机械臂等探索。技术路径为:双目立体视觉获取毫米级空间感知,实时调整实现环境抗干扰;结合灵巧手触觉传感器与电机力矩信息,将3D感知粗定位与力控精准性融合;通过强化学习内化复杂装配技能。
真机操作回流算法,更强装配技能产出更多自身部件,产生更多真机数据,训练更快更好的技能——形成训练闭环与飞轮效应。
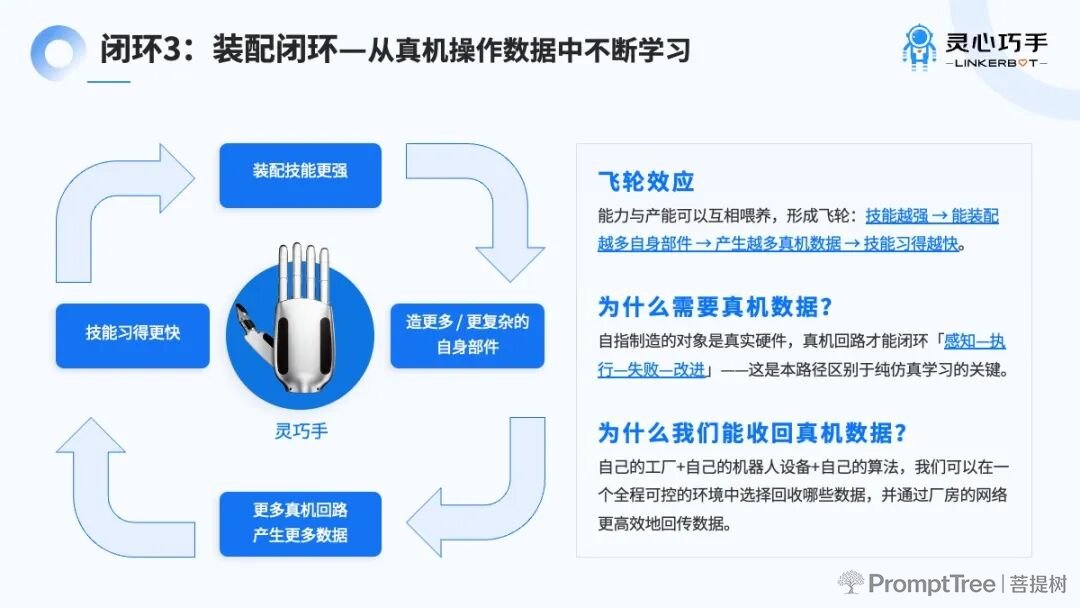
灵心巧手已建自有灵巧手、机械臂生产工厂,配置全自研机械臂与灵巧手产线及网络环境,支持真机操作下算法与数据的高效回流。这条路径若跑通,将降低柔性制造与可重构产线门槛,突破机器人学真机数据稀缺瓶颈,也为冯·诺依曼78年前的提问提供了可工程化、可按"闭环度"度量的首次回应。
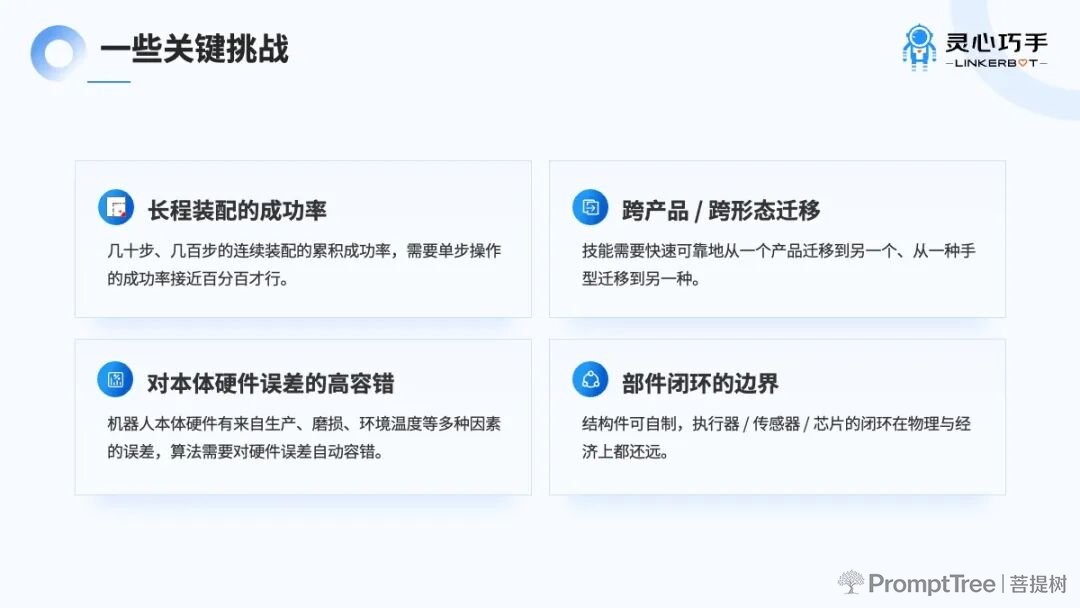
灵心巧手表示,下一步将提升长程装配可靠性,扩大技能库跨产品能力,推动装配闭环向完整装配链式延伸,拓展自进化闭环范围,加速从真机数据到真机操作的进化飞轮。