金牌背后 | 灵犀X2,惊人一跃
声明:文档由AI根据原文生成。
1分28秒35,量产机型甩开亚军11秒夺冠
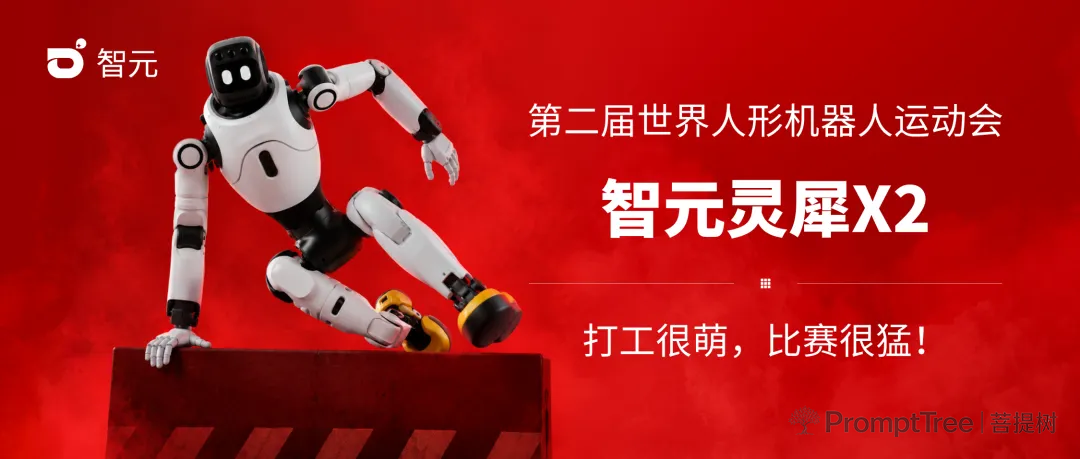
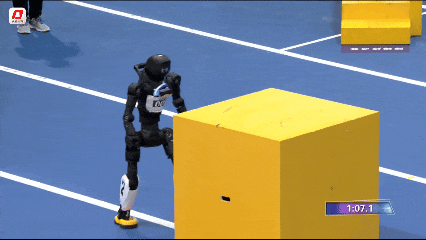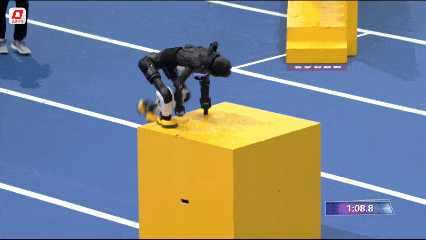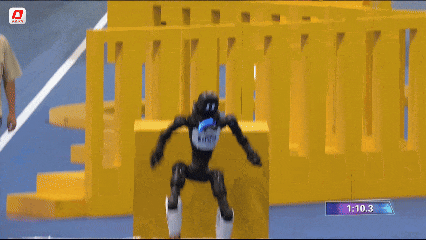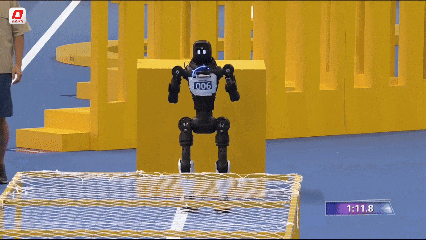
8月24日晚,北京国家速滑馆"冰丝带",第二届世界人形机器人运动会100米障碍赛决赛进入尾声。智元旗下灵犀X2的006号机体以1分28秒35冲线,将当晚最快成绩刷新近12秒,夺得金牌。这一成绩来自一台未做改装的量产机型,全程自主完成。
决赛前,竞争已趋于白热化。智元队一台灵犀X2此前跑出1分40秒35的单程最快成绩,但随后被另一支队伍以1分39秒97反超,差距不足0.4秒。006号登场时,夺冠压力压在领队"龙哥"和团队身上。
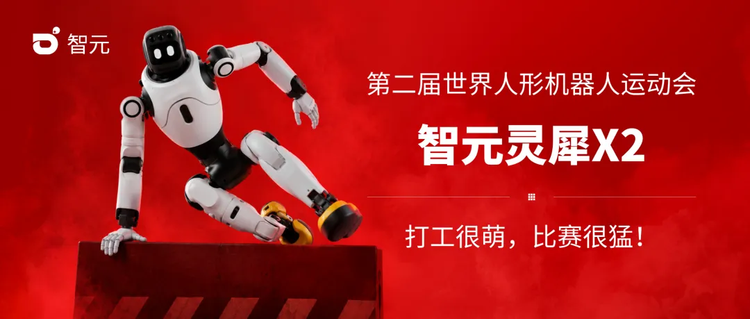
006号起步后连续过障,抵达倒数第二关一米高台前已领先十余秒。它双手撑住平台边缘,下肢蹬地跃起,右腿率先登上平台,重心迅速左移,借势跃下,双脚落地。这套名为"金刚侧过"的跑酷动作由实习生光省以身示范、动捕采集后由机器人学习优化,当晚多次复现均引发现场观众惊呼。最后一道关卡,006号匍匐前进冲线,晓妮在终点线前跟随拍掌,手掌因激动拍得生疼。她走向光省:"太厉害了,这下我们真的是冠军了。"
绕桩的扭腰摆臂,是机器人自己学会的
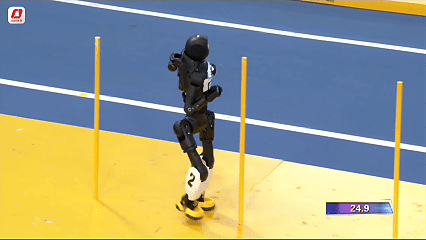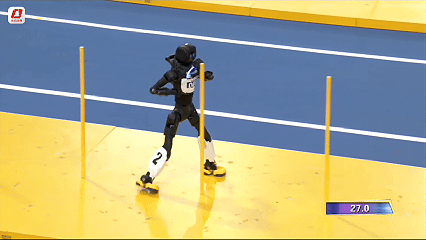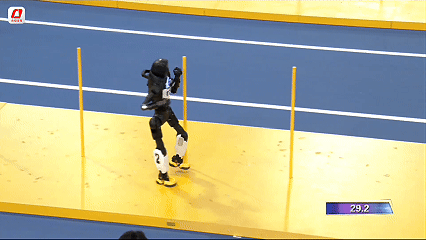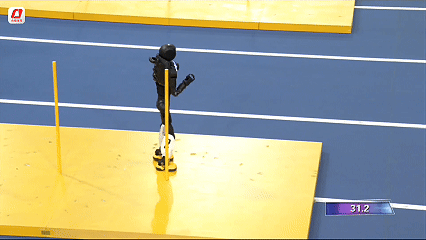
006号的领先优势不只来自最后一跃。前半程的绕桩环节,灵犀X2采用全自主模式而非遥控,这得益于团队为它装上的"眼睛"——深度相机。感知信息与运动控制被纳入同一模型处理,机器人能在接近障碍前识别台阶高度、路坑深度等物理信息,再决定动作策略。
这套架构名为AGILE(AgiBot Generative Intelligent Locomotion Engine),由三个模型层构成:BFM-2通用行为基础模型作为动力学执行基座;GCFM生成式运动控制模型依据多模态指令实时生成参考动作;REACT感知运动模型融合环境感知,实现毫秒级条件反射与全身协同响应。三者打通视觉感知-小脑决策-肢体控制的闭环,使机器人能在任意中间姿态下实时决策,从"动作复刻"迈向"运动思考"。
一个未被外界注意的细节是绕桩时的上身动作。团队最初沿用动捕方案,但灵犀X2身形"略宽",按原始数据训练手臂频繁触杆,而触杆即需重来。团队将任务拆解:腿部沿用动捕路线,上身动作交由机器人自主学习。最终比赛中,灵犀X2的扭腰、摆臂均为避免碰杆而自发生成的姿势。"我们还没有见到别人有这样做过。"
50天16个版本,80%机器曾"受伤"
龙哥将金牌归于三方面:本体稳定可靠、算法极致创新、团队不懈努力。这支五人小队中,除领队龙哥和项目经理晓妮外,光省、昊霖、家铖均为实习生,光省目前读研三。这种阵容在具身智能赛道并不罕见,X-Lab内部强调工程师文化与扁平管理,"不看大家到底是实习生还是正职"。
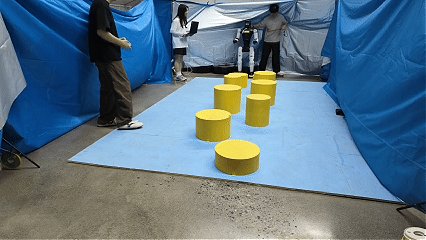
赛前50天,团队几乎泡在训练场地。核心难题是Sim2Real——仿真训练的策略在真机落地时的"水土不服"。机器人约四十公斤,落地接触力学、电机摩擦齿隙、传感器噪声延迟等细节,仿真器多以简化模型近似,真机还存在毫秒级延迟。算法未完善时,摔倒受伤是常态。倒数一个月压测,有时一天下来80%的机器受伤。
龙哥带着团队逐条排查:跳高台时手腕为何损坏,是否模型输出扭矩过大?针对性优化后,方案几乎每两天迭代一个新版本,至赛前共迭代16次。"这是时间的极限,不是团队、算法和机器人本体的。"
"顺手的事"背后,量产机的逻辑
龙哥回忆,带灵犀X2参赛"自然到不能再自然"。身高1.3米的灵犀X2作为量产机型,感控能力居行业第一梯队,此前已在多个场景部署。X-Lab的研发目标本就包含复杂障碍地形的感知处理,"做这些并不只是为了比赛"。
被问及量产机型如何与"特制机"竞争时,龙哥当时的回答是"把量产机能力发挥到极致,把算法优化到极致,输了也没有遗憾"。一次次压测后,团队信念愈笃。
赛后一周,灵犀X2的日程排满:更多真实场景"上岗",辗转采访与行业展示,同时团队已将障碍赛的劲头投向新课题。稚晖君给团队布置了两项任务——短期在公司二楼展厅展示全自主过障动作,长期将感控一体与导航技术进一步结合,做到全机型、全自主。
训练、上岗,摘金之后,灵犀X2的日子一如往常。