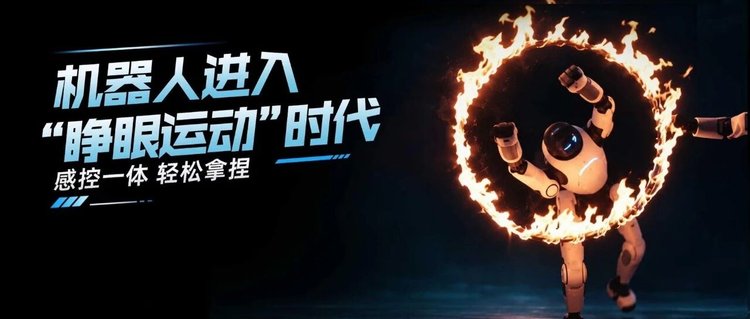
智元AGILE2.0感控一体模型全新发布:机器人进入“睁眼运动”时代
声明:文档由AI根据原文生成。
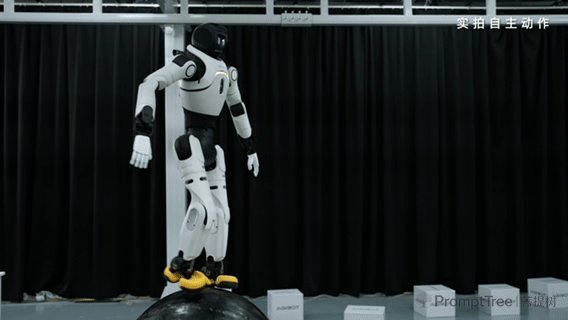
灵犀X2踩球行走,双足机器人首次实现动态平衡突破
智元近日发布AGILE2.0感控一体模型(AGIBOT Generative Intelligent Locomotion Engine)。该模型采用视觉端到端架构,将环境观测、地形理解、运动控制与精细操作等环节深度耦合,使机器人能够同步完成视觉感知与全身动作调整。
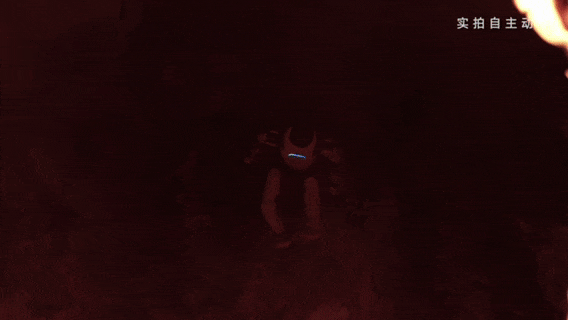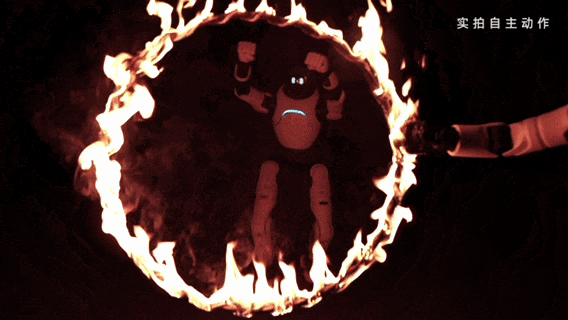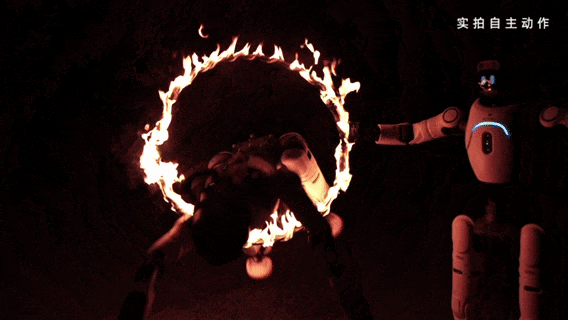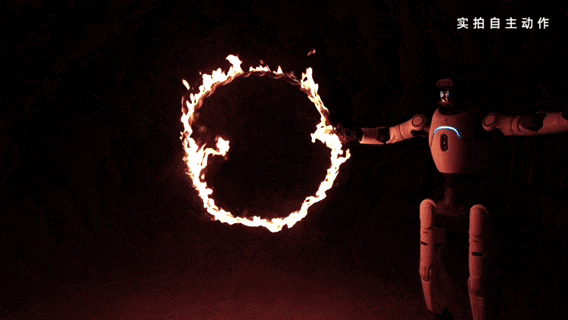
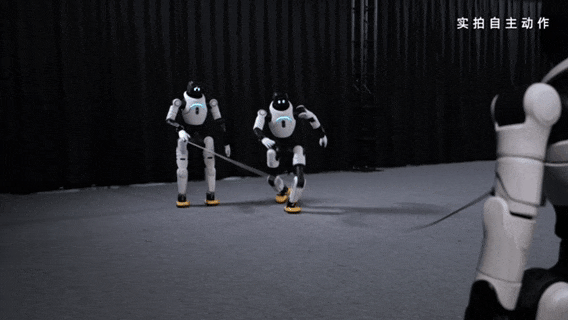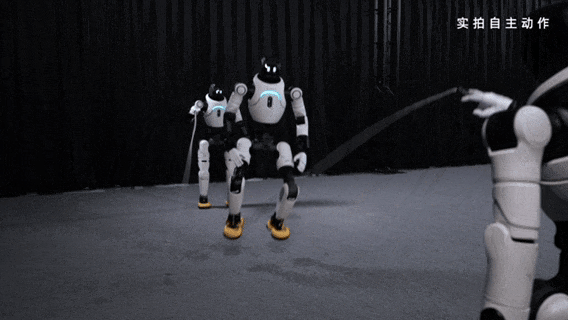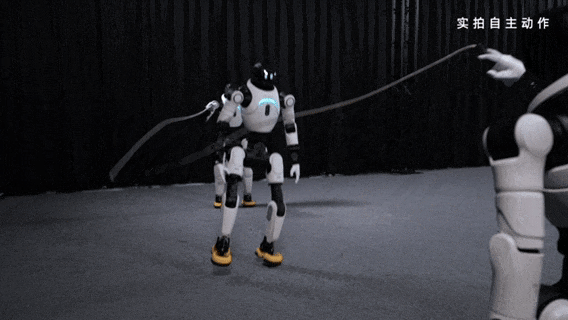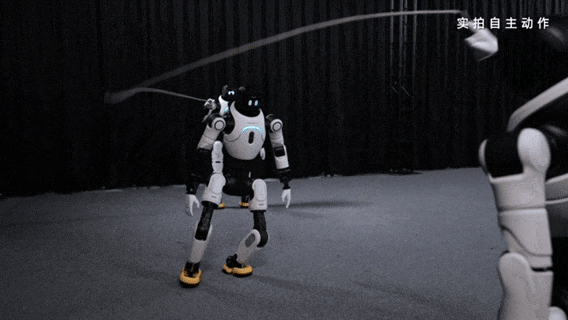
为验证模型能力,智元推出创意短片《杂技BOT》。片中,双足人形机器人灵犀X2完成钻火圈、抖空竹、三人跳长绳、双人跳山羊、抛三球、协作搬箱子等任务。其中"踩球走"环节,灵犀X2双脚站立于滚动的大球上保持平衡并向前行进。智元方面表示,这是行业内首次由双足人形机器人自主实现踩球运动。
从"看见"到"所动",解决视觉信号滞后难题
机器人视觉与运动的协同长期存在技术瓶颈。相机采集画面、AI计算目标位置存在时间差,而电机响应为毫秒级,滞后的视觉信号直接驱动运动易导致机身抖动、动作不稳。智元AGILE 1.0曾率先打通感知与运动链路,但全身协同与动态耦合仍有不足,多数行业方案也停留在"移动+操作"的简单叠加。
AGILE2.0在此基础上取消中间模块与人工阶段拆分,构建无割裂的一体化运行机制,实现视觉感知、环境理解、全身运动控制与上下肢协同操作的闭环耦合。
短片中的具体场景体现了这一能力:跳长绳时,两个灵犀X2挥动长绳,第三个看准时机跃入、跃出;"搬箱子"场景中,一个机器人将箱子放置于另一箱子上,完成动态移动中的精细操作。
面向复杂场景,降低定制化开发成本
AGILE2.0针对环境剧烈变化、障碍动态演变的场景,实现视觉闭环实时推理与极限动态约束优化;在多人协同作业场景中建立跨机器人状态感知与全身行为协同机制;当人员随机闯入时,可实现人机共存下的安全防护与自主恢复。
智元方面表示,该模型打破了机器人仅能在结构化环境下作业的局限,适配动态扰动、人机共存、多机协同等真实场景,降低了机器人在物理世界中的定制化开发代价,为"部署态"的规模化落地提供运动智能底座。