↑
VinRobotics 开源人形机器人强化学习训练管线
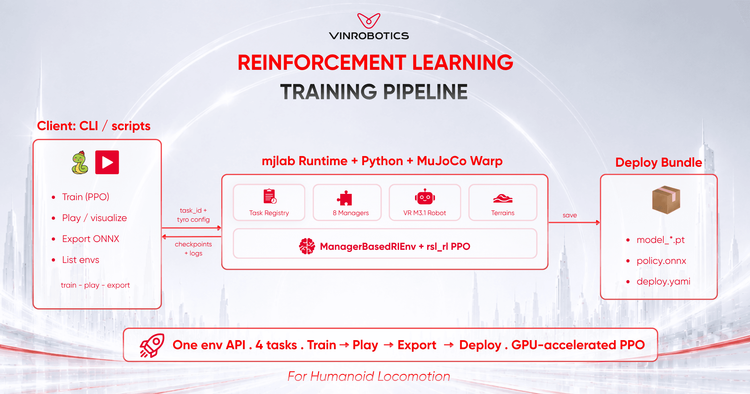
VinRobotics 开源基于 mjlab 的人形机器人强化学习训练管线,支持 GPU 加速并行仿真、多地形速度跟踪任务及 ONNX 策略导出,覆盖从训练到部署的完整工作流。
声明:文档由AI根据原文生成。
基于 mjlab 构建的完整训练框架
该管线以 mjlab 为基础,底层采用 MuJoCo 物理引擎,将成熟的训练 API 与 GPU 加速仿真结合,形成一套简洁、模块化的人形机器人运动学习框架。
四项核心能力
管线提供"训练—回放"工作流:控制策略在仿真环境中通过奖励优化完成训练,随后回放验证行为,降低研究人员从想法到可用策略的门槛。
针对平地与复杂地形,管线内置了全身及 12 自由度下肢控制的速度跟踪任务,用户可直接调用基线开始实验,无需从零搭建。
训练环节支持大规模并行与多 GPU 扩展,数千个环境同时仿真,缩短实验周期。
训练完成的策略可直接导出为 ONNX 格式,用于仿真迁移及真实机器人部署,打通从训练到实机的链路。
开源回馈
该工作依托 mjlab、MuJoCo、rsl_rl 及 Unitree RL 社区的开源成果,VinRobotics 将代码回馈社区。
项目仓库与文档已公开:
👉 训练代码:https://github.com/VinRobotics/vinrobotics_mjlab
👉 部署代码:https://github.com/VinRobotics/vinrobotics_mjlab_deploy