
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
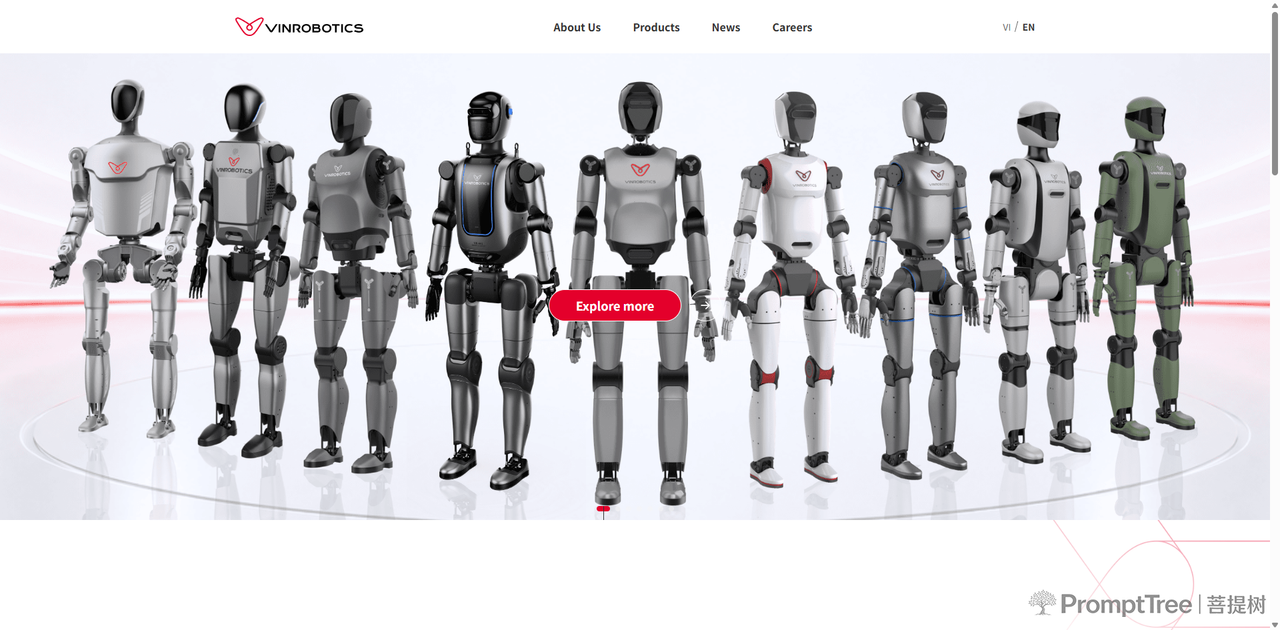
VinRobotics机器人研发与应用股份公司是越南河内市一家机器人技术企业,主营人形机器人与自主机器人平台的研究、开发及应用,主要产品包括VR-H3、VR-H5、VR-M3系列人形机器人,成立于2024年。
二、关于我们
VinRobotics成立于2024年11月,是越南Vingroup集团旗下的机器人技术公司,总部位于河内市龙编郡福莱坊Vinhomes Riverside城区朱辉珉街Symphony大厦,法定资本为10,000亿越南盾,Vingroup集团持有51%股份。公司主营业务为人形机器人与自主机器人平台的研究、开发及应用,现阶段聚焦工业制造场景,首先在VinFast工厂体系内进行部署。在Vingroup集团内部,VinRobotics专注于工厂与仓库环境下的工业人形机器人,VinMotion面向VinHomes、VinPearl等生态系统的服务机器人,VinDynamics则覆盖家庭、安防与巡逻场景。
技术方向上,公司自研人形机器人整机系统,覆盖机械结构、实时计算与通信电气电子架构、配电平台、电池系统及全身AI控制技术。核心技术模块包括高性能关节执行器系统、传感器套件、AI智能处理及动态控制与平衡技术。公司同时研发机器人手部系统与高性能电机等核心零部件。2026年6月,公司与英飞凌科技签署合作谅解备忘录,计划在河内总部内设立VinRobotics-Infineon能力中心(VRICC),在微控制器、功率半导体、传感器及连接技术等方面开展联合研发,英飞凌将从早期开发阶段参与VinRobotics的机器人项目。
团队方面,公司工程团队为100%越南籍工程师,CEO为吴国兴(Ngo Quoc Hung)。自主系统团队由阮庭欢博士(Dr. Nguyen Dinh Huan)领导。截至2025年12月,公司员工规模较成立初期增长8.5倍。公司已在胡志明市、台北、维也纳等地举办的ICRA 2026、COMPUTEX 2026等国际技术会议上展示VR-H3人形机器人平台,并与Google DeepMind、NVIDIA、Boston Dynamics等企业参与同一技术论坛。
发展历程:
- 2024年11月:Vingroup集团宣布成立VinRobotics机器人研发与应用股份公司,法定资本10,000亿越南盾。
- 2025年8月:在Vingroup内部活动中首次展示首批人形机器人原型。
- 2025年9月:在越南人工智能日(AI4VN 2025)上发布第三代原型机器人VR-H3。
- 2025年12月:公司成立一周年,员工规模较成立初期增长8.5倍。
- 2026年4月:与MobiFone Digital Solutions签署战略合作谅解备忘录。
- 2026年5月:VR-M3人形机器人在公开演示中完成携带5公斤载荷攀爬陌生楼梯。
- 2026年6月:正式发布VinRobotics Humanoid Platform,包含VR-H5与VR-M3商业版本及开源生态;与英飞凌签署合作备忘录;在ICRA 2026与COMPUTEX 2026上进行VR-H3全球首次亮相。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| VR-H3 | 工业人形机器人 | 面向工业自动化、物料搬运及复杂工作环境中的操作支持;具备开放空间导航、人机交互、物品运输及装配作业能力 | 执行器数量:31个以上;板载边缘计算机:2台;最大载荷:6–8 kg;支持VR头盔远程操控(基于动作捕捉技术,无需外部追踪设备) |
| VR-M3 | 中端人形机器人 | 面向真实地形环境下的移动与搬运作业;可在陌生楼梯上自主导航并携带载荷 | 整机重量:约60 kg;楼梯移动速度:0.6 m/s;载荷能力:5 kg(楼梯场景);感知方案:纯板载地形感知,单摄像头配置,无需LiDAR、动作捕捉、遥操作或预先建图;训练方式:仿真训练+零样本sim2real迁移 |
| VR-H5 | 高端人形机器人 | 作为VinRobotics Humanoid Platform的高端商业版本,面向人形机器人研究、开发及实际部署 | 官网未公示详细规格参数 |
重点产品说明
VR-H3
VR-H3为VinRobotics第三代工业人形机器人,核心系统由越南工程师自主研发,涵盖机械结构、实时计算与通信电气电子架构、配电平台、电池系统及全身AI控制技术。该产品配备31个以上执行器及两台板载边缘计算机,具备环境感知、人机交互、最高6至8公斤载荷搬运、物品运输及装配操作能力。VR-H3支持基于动作捕捉技术的VR头盔远程操控,操作员可通过虚拟现实头显远程指挥机器人完成组装动作,无需外部追踪设备。该产品计划在VinFast工厂进行试点部署,随后逐步推进规模化商用并拓展至国际市场。
VR-M3
VR-M3为约60公斤级人形机器人,能够在真实场景中自主攀爬陌生楼梯,移动速度为0.6 m/s。该产品采用完全板载的地形感知系统与学习型运动控制策略,不依赖LiDAR、动作捕捉、遥操作或预先建图,通过第一人称地形感知实时融合构建前方地形的3D理解,评估落脚点质量并动态调整步态以维持平衡与稳定。在携带额外载荷时,机器人可自主缩短步幅并实时选择更安全的落脚点。运动控制策略完全在仿真环境中训练,通过零样本sim2real迁移直接部署至物理硬件,可泛化至不同楼梯几何结构。该产品采用单摄像头感知方案,在更高整机质量与载荷能力条件下实现感知式楼梯攀爬。
VinRobotics Humanoid Platform
VinRobotics Humanoid Platform是公司于2026年6月发布的商业人形机器人平台,由VR-H5(高端版本)与VR-M3(中端版本)两款商业机器人及配套开源生态组成。平台生态包括SDK、技术文档及开发工具,基于ROS 2、MuJoCo、Isaac Lab及LeRobot等开源标准构建,旨在缩短从平台接入到实际应用部署的开发周期。平台同步开源了vla.cpp(Vision-Language-Action模型运行时)及llama.cpp推理后端等工具,支持在机器人端侧以低延迟运行VLA模型。