↑
Every Humanoid Starts with a Heartbeat. We Build Ours from Scratch
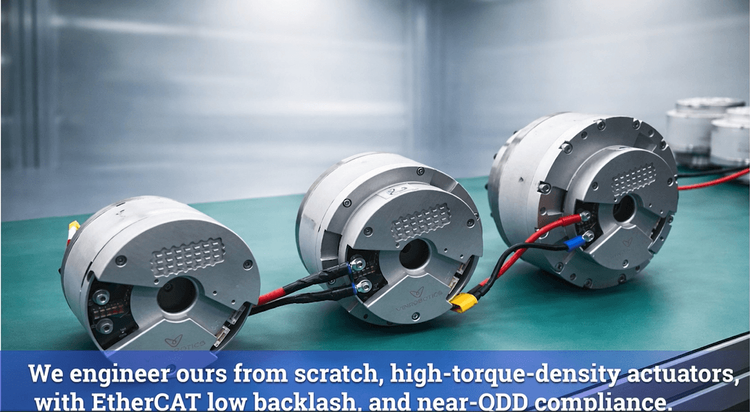
VinRobotics自研高扭矩密度执行器,集成EtherCAT实时通信与近QDD特性,驱动人形机器人实现1.8米/秒动态行走,从电机到整机全栈自研。
声明:文档由AI根据原文生成。
自研执行器驱动人形机器人实现1.8 m/s动态行走
VinRobotics采用全栈自研路径,自主设计并制造高扭矩密度执行器。该电机集成EtherCAT实时通信、低背隙及准直驱(near-QDD)特性,并应用于公司人形机器人平台。
搭载自研电机后,其人形机器人已在真实环境中实现1.5 m/s动态行走。在此基础上,研发团队进一步利用人体运动数据训练控制器,将行走速度提升至1.8 m/s,且动作更快、更流畅、更自然。
VinRobotics表示,这仅是起点。公司强调其"从电机起步"(Built from the motor up)的垂直整合模式,依托完整原生技术栈(Full & native stack)实现快速迭代与创新。