↑
World's first heavy humanoid demonstrated climbing陌生楼梯 with a 5 kg payload
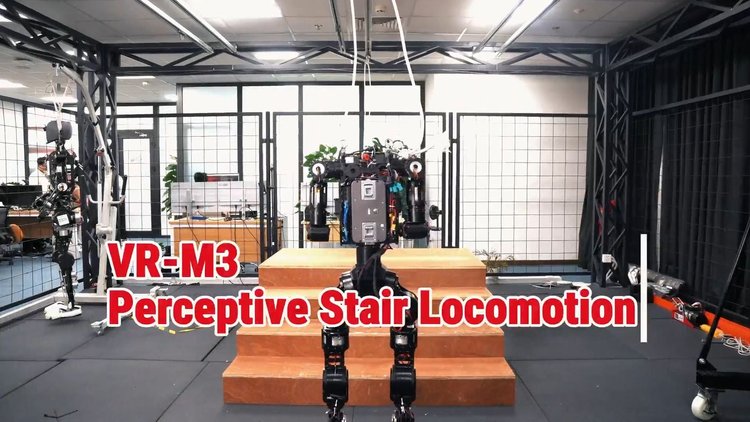
VinRobotics 发布 VR-M3 人形机器人,重约 60 公斤,仅凭单摄像头 onboard 地形感知与强化学习策略,无需激光雷达或预建地图,即可在陌生楼梯上以 0.6 米/秒速度稳定攀爬,负重 5 公斤时自主调整步态保安全。
声明:文档由AI根据原文生成。
单摄像头实现陌生楼梯自主攀爬
VinRobotics 推出 VR-M3 人形机器人。该机器人重约 60 公斤,仅凭机载地形感知与强化学习运动策略,无需激光雷达、动作捕捉、遥操作或预建环境地图,即可在陌生楼梯上以 0.6 米/秒的速度稳定行走。
实时三维地形理解与动态步态调整
VR-M3 采用第一人称视角地形感知系统,实时融合数据以构建前方地形的三维理解,评估落脚点质量,并为保持平衡与稳定而动态调整每一步。负重状态下,机器人自主提升谨慎程度——实时缩短步幅并选择更安全的落脚点。
纯模拟训练,零样本迁移至实体
该运动策略完全在模拟环境中训练,通过零样本 sim2real 迁移直接部署于实体硬件,泛化至多种不同几何参数的楼梯。与近期多数在显著更轻平台上展示感知式楼梯攀爬的人形机器人相比,VR-M3 以更大质量、更高负载能力及极简单摄像头配置,将该领域技术边界向前推进。