↑
VinRobotics Humanoid Robots Reaching Human-Level Walking Speed
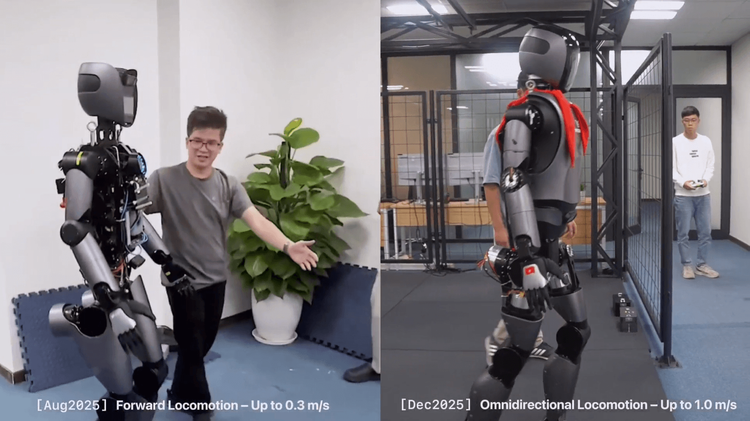
VinRobotics工程师采用基于强化学习的运动控制方法,通过步态奖励设计、域随机化与课程学习三大技术支柱,训练人形机器人在重型平台上实现稳定自然的行走。
声明:文档由AI根据原文生成。
VinRobotics以强化学习突破重型人形机器人行走控制
VinRobotics工程师将基于强化学习(RL)的运动控制方法应用于人形机器人训练,使其在大型重型平台上仍能保持稳定且自然的行走。
三大核心技术支柱
该技术体系建立在三项核心设计之上:
一、步态奖励设计(相位感知,生物启发)
研究团队重新设计了运动控制目标函数,引入运动相位提示与人类生物力学先验知识,使策略网络学习平滑、高效的自然步态,而非仅追求"快速移动"或"避免跌倒"。
二、域随机化实现仿真到现实迁移
由于从零自主掌控人形机器人的物理设计,团队对关键动力学参数进行随机化处理。这增强了控制器对建模误差与现实环境变化的鲁棒性,提升了实际部署的可靠性。
三、课程学习
训练采用分阶段递进策略,逐步提升难度,确保策略在进阶前充分掌握每一级的平衡与控制技能。该方法对重型平台的稳定性尤为关键。
应用机型
相关视频展示了VinRobotics研发的高端人形机器人VR-H3,该机型身高178厘米,体重85公斤。