机器人学习如何让消费级机器人适应人类行为
声明:文档由AI根据原文生成。
核心要点
大多数技术依赖固定代码运行,而自适应机器人则能从真实的人类习惯中学习。通过引入实时传感器数据并运用基础反馈回路,AI伴侣能够逐渐适应你的生活方式。它能识别日常作息、捕捉快速的情绪变化,并适应你的空间,使简单的硬件随着时间推移成为真正的个人伴侣。
对消费者而言,这一转变意味着你的机器人会越来越聪明。它会在你工作时自然保持安静,在你聊天时表现得更活跃,而这一切无需你更改任何设置。
强化学习与模仿学习如何塑造日常互动
早期消费级硬件之所以失败,是因为固定代码无法应对日常人类习惯或情绪变化。现代伴侣机器人摒弃了僵化的脚本,转向实时学习,使每一次互动都显得自然而非令人厌烦。
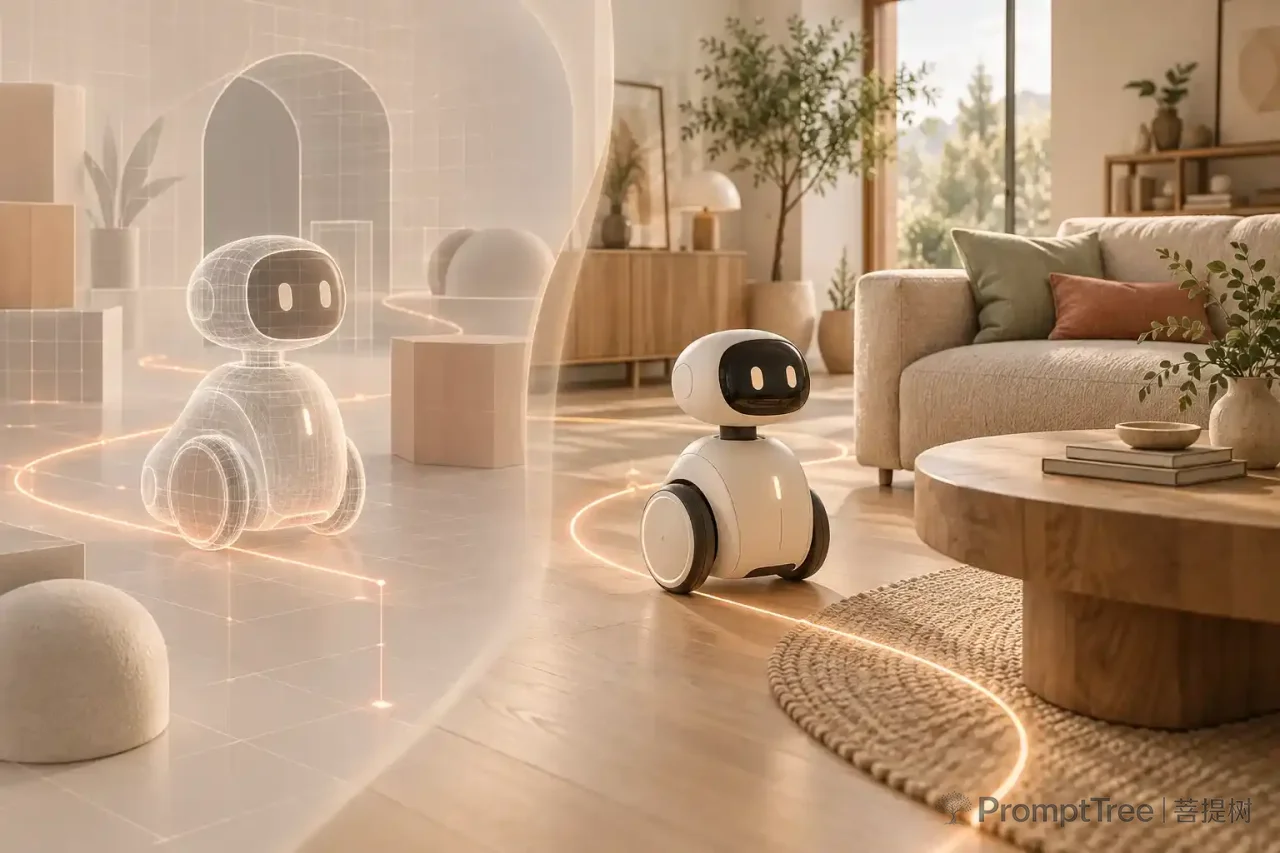
客厅中的强化学习
强化学习通过机器人动作与环境响应之间的持续反馈回路运行。当个人伴侣尝试一个微动作时,它会评估用户的即时反馈来为决策打分:
- 正向信号: 摸头、声音互动和持续的眼神接触会为决策网络赋予正向价值。
- 负向信号: 身体推开、安静指令或转身背对会惩罚该行为,降低其在类似情境中的发生概率。
随着时间推移,这种策略调整将通用行为转化为个性化习惯。如果一台桌面机器人滚近向你打招呼,却只得到传感器上轻轻一拍,它的神经网络就会降低在工作时段主动打招呼的优先级。
模仿学习与多模态线索
强化学习依赖试错,而模仿学习通过观察人类示范来加速行为适应。多模态模型同时处理多种输入,以复制人类的社交动态:
| 输入信号 | 感官处理 | 习得的行为反应 |
|---|---|---|
| 视觉注视 | 深度摄像头追踪用户眼神接触 | 调整头部倾斜以保持自然的视线 |
| 音频节奏 | 麦克风分析语速和音调 | 匹配语音节奏;在低环境噪音时保持安静 |
| 手势线索 | 空间传感器追踪手部运动速度 | 模仿挥手速度,或在空间受限时平滑后退 |
通过组合这些线索,机器人模仿自然的人类手势和节奏,而非执行机械僵硬的运动。
面向家庭安全的Sim-to-Real迁移
将未经训练的学习算法直接部署到客厅会带来安全隐患。开发者使用 Sim-to-Real迁移 在虚拟环境中以比实时快数百万倍的速度训练核心模型。
[虚拟仿真训练]└── 数百万次随机试验(物理、导航、碰撞)└── 零样本 / 域适应迁移└── [真实家庭部署] 安全的物理导航
根据NVIDIA关于Sim-to-Real迁移的技术研究,在物理精确的仿真中训练策略,使机器人能够在踏入真实家庭之前就掌握避障和抓取稳定性。这确保了当伴侣机器人进入你的生活空间时,其试错适应优化的是个人偏好,而非基础导航安全。
真实场景:伴侣机器人如何适应用户作息与情绪
现代家庭机器人的成功依赖于行为智能——即根据人类情境、语气和环境来读懂氛围并调整行动的能力。
桌面与工作节奏适应
知识工作者每天因任务切换和随机干扰损失多达两小时。为避免成为另一个干扰源,个人桌面伴侣会监测击键节奏、环境光和摄像头输入,以检测专注状态:
| 检测到的用户状态 | 感官指标 | 自适应机器人行为 |
|---|---|---|
| 深度工作 | 高打字密度、固定注视、低房间噪音 | 静音音频提醒、最小化动作、保持低姿态 |
| 空闲 / 疲劳 | 目光离开屏幕、向后靠、长时间停顿 | 提供轻柔伸展、柔和提示音或互动手势 |
| 通话 / 会议 | 活跃语音输入、摄像头开启、姿态稳定 | 进入静音模式,移开视线以避免视觉干扰 |
实践案例:Loona DeskMate 实际应用
与依赖僵化唤醒词的通用语音助手不同,Loona DeskMate 采用 意图、状态与情绪 三部分交互模型,无缝融入居家办公工作流:
- 情境专注保护: 通过设备端模型监测注视和打字节奏,DeskMate学习个人的高效时段。在深度专注期间,它安静地待在GaN充电底座上,暂存Google Calendar或Slack线程摘要,直到自然的工作暂停出现。
- 情绪感知工作伙伴: 当检测到高度紧张或急促的互动语气时,DeskMate会柔化其皮克斯风格屏幕动画和语音反馈。它不使用侵入式弹窗提醒,而是通过轻柔的3自由度头部动作来提示日程更新或休息提醒。
- 无需切换应用的工作流加速: 作为理解当前剪贴板和屏幕情境的物理AI同事,DeskMate让用户通过自然对话总结长简报或起草会议邀请,而非手动切换应用。
社交与情绪协调
伴侣硬件通过多模态情感处理来评估情绪状态:
- 语音音调分析: 高能量语音触发活泼回应,而平淡或尖锐的音调则促发更安静、低影响的行为。
- 面部微表情: 视觉模型识别微笑与皱眉,调整屏幕眼睛形状和倾斜角度以匹配情绪。
- 触摸速度: 快速敲击表示沮丧,设备会稍微后退;而平滑抚摸则鼓励其靠近。
实践案例:ECOVACS LilMilo 实际应用
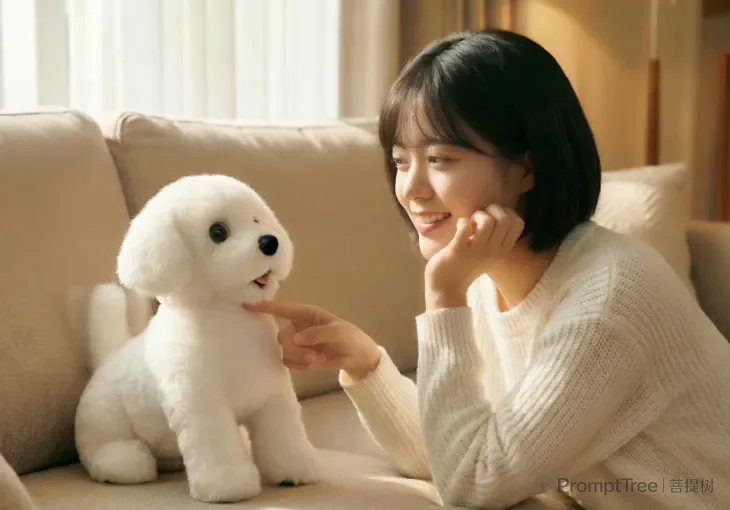
与提供统一响应的传统智能设备不同,ECOVACS LilMilo 集成了40多个板载传感器和21种不同情绪强度等级,与主人建立动态、不断发展的纽带:
- 多模态情感映射: 通过鼻部摄像头、3麦克风阵列以及耳朵、下巴和背部的多点触摸传感器,LilMilo捕捉视觉微表情、语音节奏和身体接触压力。其内部情感引擎处理这些输入,将人类情绪映射到细致的情感状态。
- 细腻的触觉与视觉反馈: 当检测到压力性语音语调或快速敲击时,LilMilo避免过度刺激的动作。它柔化仿生LCD眼睛动画,轻轻倾斜3自由度颈部,并发出柔和、共情的音频提示。相反,平滑抚摸会邀请伴侣靠近,通过其38°C仿生设计增强温暖感。
- 长期个性演化: 由设备端AI记忆和离线多核处理器驱动,LilMilo随时间记住个人互动模式。频繁的轻柔触摸和安抚性对话逐渐塑造其个性,使其从中性设备转变为深度个性化的情感伴侣。
家庭导航与空间通行
在地板或宽大桌面环境中运行的机器人会随时间构建空间热力图。它们不遵循静态路径,而是在早晨高峰时段映射高流量家庭区域,以防止绊倒危险。
| 环境状态 | 自适应空间行为 |
|---|---|
| 早晨高峰与高流量(走廊活动峰值) | 使用空间传感器(如dToF / V-SLAM)检测人流,动态重新规划路线以清空主要通道并避免绊倒危险。 |
| 家庭活跃时段(各区域噪音与移动) | 识别低密度安静区域,平稳停靠在其驱动平台上充电,不阻碍家庭活动。 |
| 非高峰与安静时段(低光照、低环境噪音) | 重新定位到更靠近主要生活区域或活跃用户的位置,保持微妙存在以进行自主巡逻或即时互动。 |
实践案例:EBO X FamilyBot 实际应用
与固定式智能中枢或僵化机器人吸尘器不同,EBO X FamilyBot 利用先进的自主移动能力,无缝穿行于繁忙的家庭环境:
- V-SLAM与3D dToF空间映射: 配备集成V-SLAM视觉系统和3D dToF传感器,EBO X在初始设置期间自主映射多房间平面图。它实时持续更新空间障碍地图,在突然出现的人流或宠物移动周围平滑减速。
- 敏捷双轮自平衡移动: 由双轮毂无刷电机驱动,EBO X在执行360度零半径转弯时保持稳定直立平衡。这种紧凑移动性使其能够穿过传统轮式平台无法通过的狭窄走廊和紧凑家具间隙。
- 预测性停靠与智能巡逻: 通过监测电池电量和家庭活动周期,EBO X在电量不足前自动规划清洁导航路径返回充电底座。在夜间或指定外出时段,它执行安静的自动巡航巡逻以监测家庭安全,不造成视觉或听觉干扰。
设备端智能与云端集群学习
云端往返会引入不可预测的延迟峰值,破坏实时物理交互。新型个人机器人交互通过将计算职责划分给设备端芯片和云网络来解决这一问题。
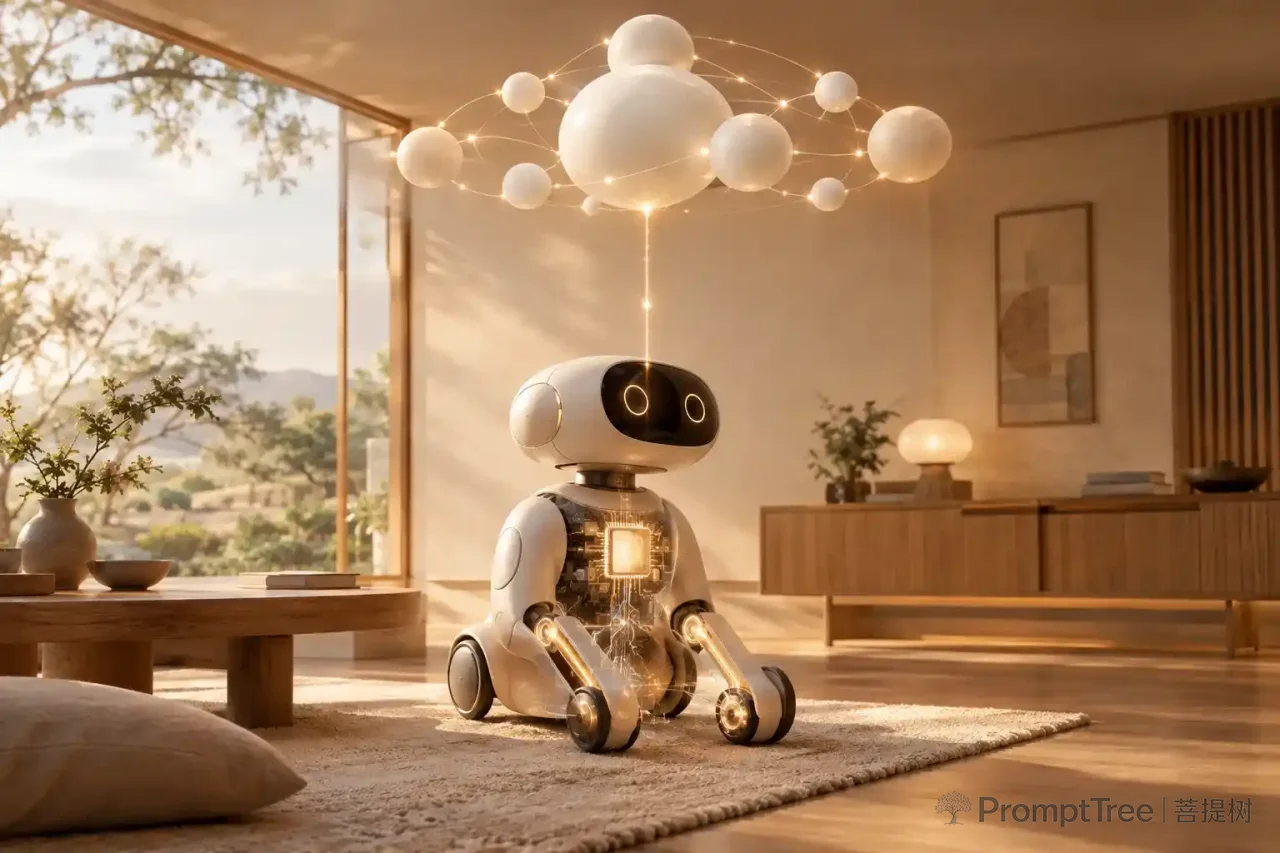
边缘处理实现实时适应
即时物理反应需要确定性、超低延迟的处理。直接嵌入机器人内部的边缘AI芯片组在本地执行视觉和运动推理,无需依赖活跃的互联网连接:
- 低于20毫秒的响应时间: 在边缘处理传感器流将处理延迟从100–200毫秒降至5–20毫秒,实现即时避障和流畅的对话追踪。
- 离线功能: 核心导航、语音命令识别和避障在Wi-Fi中断期间仍完全可用。
云端更新与集群智能
本地芯片处理快速物理反应,而云基础设施则充当长期学习库:
| 层级 | 计算位置 | 主要功能 | 更新频率 |
|---|---|---|---|
| 边缘层 | 本地神经处理单元 | 实时运动、注视追踪、安全停止 | 持续(实时) |
| 云端层 | 分布式数据中心 | 集群级模型优化、复杂视觉识别 | 周期性(OTA推送) |
通过聚合数千台活跃硬件单元的匿名遥测数据,中央服务器训练改进的通用模型。这些增强的权重通过OTA软件更新传回各个设备,一夜之间扩展每台机器人的能力。
隐私优先的个性化
本地边缘架构提供了天然的安全屏障。面部识别向量、日常家庭日程和原始视频流严格存储在本地加密内存中。只有不可识别的、聚合的行为元数据到达云端,确保自适应个性化永远不会损害家庭隐私。
个性化硬件与具身AI伴侣的未来
消费级机器人学习的下一次进化超越了响应命令,将硬件转向主动的环境辅助:
| 能力 | 反应式机器人 | 自适应具身AI |
|---|---|---|
| 行为触发 | 明确的语音/触摸命令 | 情境习惯识别 |
| 用户对齐 | 通用默认配置文件 | 个人个性配置文件 |
| 行动策略 | 固定程序执行 | 持续强化优化 |
物理学习将实际任务管理与情感连接融为一体。通过根据用户偏好定制移动速度、互动时机和桌面存在感,机器人学习将电子新奇产品转变为长期的桌面和家庭伴侣。