产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
XELA Robotics Co., Ltd. 是日本东京一家从事机器人触觉传感技术研发的硬件与软件公司,主营3D触觉传感器及触觉数据处理软件的开发与销售,主要产品包括uSkin系列触觉传感器、uAi触觉数据处理软件,成立于2018年。
二、关于我们
XELA Robotics于2018年8月成立于日本东京,是早稻田大学(Waseda University)的spin-out企业,公司注册地址位于东京都新宿区矢来町65-3 NSKK神乐坂3楼。公司由Alexander Schmitz、Tito Pradhono Tomo和Sophon Somlor联合创立,其中Alexander Schmitz现任CEO,同时为早稻田大学副教授,此前曾在意大利技术研究院(Italian Institute of Technology)从事研究工作,2011年赴日本从事博士后研究。Tito Pradhono Tomo任CTO,Sophon Somlor任CPO。团队在机器人学与触觉传感领域拥有合计超过70年的研究经验,研究方向涵盖触觉传感、机电一体化与AI集成。
公司主营业务为高密度3D触觉传感器及配套软件的开发与销售,产品应用于人形机器人、工业机器人手爪及末端执行器。硬件产品为uSkin系列三轴触觉传感器模块,软件产品为uAi触觉数据处理与控制系统。公司产品以独立传感器模块及预集成至机器人手爪/机械手的完整方案两种形式提供,支持与Wonik Robotics、Sake Robotics、Weiss Robotics、Robotiq等主要机器人厂商产品配套使用。
发展历程:
- 2018年8月:公司作为早稻田大学spin-out在东京成立。
- 2022年:在第十三届IoT创新世界杯(IoT Innovation World Cup)中获工业类别奖项。
- 2024年11月:获FSR Angel 1 LPS战略投资,由Rogers Investment Advisors主导管理。
- 2025年12月:宣布成功将uSkin传感器集成至Tesollo DG-5F五指人形机器人手,商用订单自2026年第一季度末开始接受。
- 2026年1月:首次参展CES 2026(LVCC北馆8500号展位),展示uSkin传感器在机器人手和手爪中的集成演示。
- 2026年4月:uSkin传感器系列新增磁干扰补偿功能与CAN FD通信支持,CAN FD增强型传感器自2026年5月起交付,磁干扰补偿功能于2026年第三季度推出。
- 2026年5月:FSR Angel 1 LPS追加战略投资,用于北美、欧洲及日本市场的业务扩展。
三、产品中心
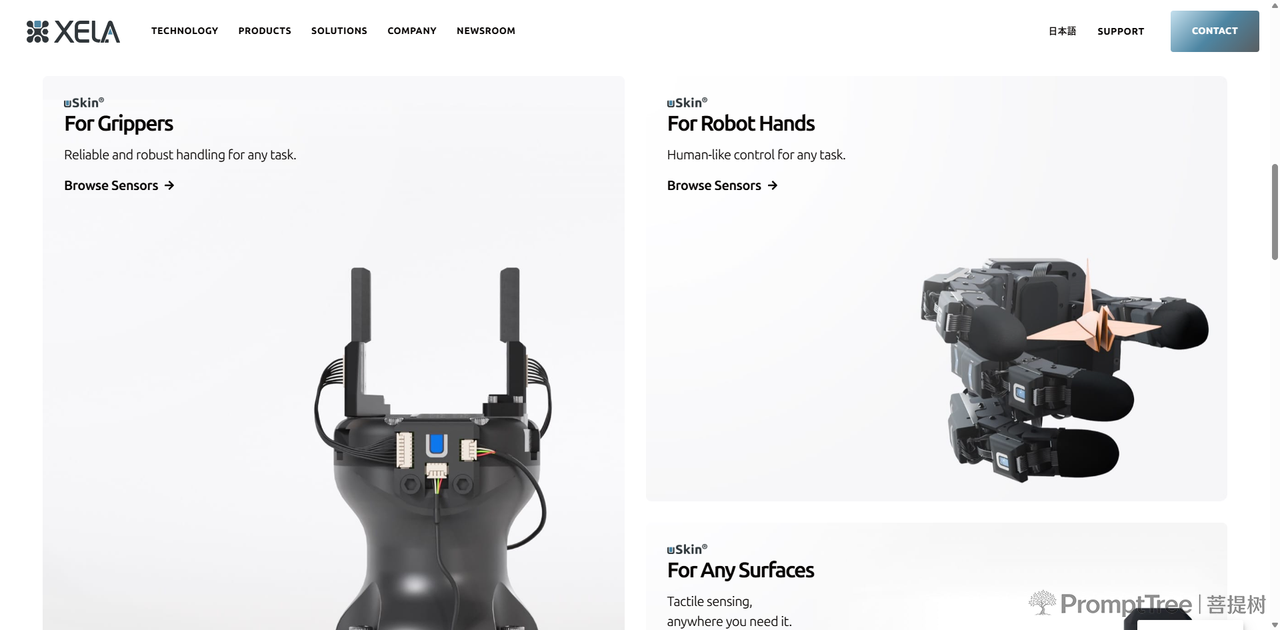
公司产品分为触觉传感器硬件与触觉数据处理软件两大类。传感器产品以uSkin系列三轴触觉传感器模块为核心,提供Patch、Curved、Multi-Bend、Protect等多种形态,并支持预集成至多种机器人手及机械手爪的完整方案。软件产品为uAi触觉数据处理软件,支持触觉数据可视化、接触点检测等功能。
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| uSkin Patch (uSPa) | 三轴触觉传感器模块 | 平面安装,用于机器人手指、手爪夹爪、手掌等表面;检测法向力与剪切力 | 提供5种尺寸;最大型号含24个传感点,感应区域30.6×50.6 mm,厚度4.9 mm;每点三轴力检测;采样率500 Hz;单点量程1,500 gf,过载3,000 gf;分辨率0.1 gf |
| uSkin Curved (uSCu) | 三轴触觉传感器模块 | 弧形设计,贴合人类指尖形状,用于机器人指腹 | 采样率500 Hz;单点量程1,500 gf;分辨率0.1 gf |
| uSkin Multi-Bend (uSMu) | 三轴触觉传感器模块 | 可弯曲设计,用于安装于曲面物体表面 | 采样率500 Hz;单点量程1,500 gf;分辨率0.1 gf |
| uSkin Protect | 三轴触觉传感器模块 | 带保护套的传感器模块,适用于高耐久性需求场景 | 采样率500 Hz;单点量程1,500 gf;分辨率0.1 gf |
| uSPr DS | 三轴触觉传感器模块 | 全方位传感,低滞后设计,适用于料箱拾取等应用 | 采样率500 Hz;分辨率0.1 gf;经改良后降低滞后,增强耐用性且不降低灵敏度 |
| uSPr HE35 | 三轴触觉传感器模块 | 专为Robotiq Hand-E手爪设计 | 采样率500 Hz |
| uSPr 2F | 三轴触觉传感器模块 | 专为Robotiq 2F手爪设计的触觉夹爪 | 采样率500 Hz |
| Robotic Fingertip with Nail | 机器人指尖传感器 | 集成六轴力敏感指甲及30个三轴力传感点,用于抓取极薄物体(如卡片、钥匙) | 指甲集成六轴力传感器;指腹含30个三轴力传感点 |
| uSkin for Tesollo DG-5F | 预集成机器人手方案 | 在Tesollo DG-5F五指人形机器人手上集成uSkin传感器 | 每个指尖12个传感点;指尖尺寸21.15 mm × 25.72 mm × 22.02 mm;最小力分辨率0.1 gf |
| uSkin for LEAP Hand | 预集成机器人手方案 | 在卡内基梅隆大学LEAP Hand上集成368个触觉传感器,覆盖整个手部表面 | 368个三轴触觉传感器集成 |
| uSkin for Robotiq Hand-E / 2F Grippers | 预集成手爪方案 | 为Robotiq Hand-E和2F手爪提供触觉传感集成 | 采样率500 Hz |
| uAi | 触觉数据处理软件 | 触觉数据可视化、接触点检测、物体重量与硬度自动检测、精细抓取控制 | 支持Windows与Linux平台;配合uSkin传感器实现实时触觉数据处理 |
重点产品说明
uSkin 三轴触觉传感器系列
uSkin系列由软性弹性体材料和测量芯片构成,每个传感模块通过芯片在多个点位独立测量三维位移,可检测法向力与剪切力。传感器可集成于机器人手指指尖、指节及手掌,覆盖面积大于市场上仅在指尖布置传感器的常规机器人手爪。传感器支持CAN FD通信协议,数据传输速率可达8 Mbps,帧数据量由8字节扩展至64字节,允许同一条数据线上运行更多传感器模块而不降低频率,CAN FD模式下传感器可提供500 Hz的测量输出。磁干扰补偿功能可消除附近磁体及铁磁材料产生的复杂干扰,适用于工厂环境中铁质金属件及磁性夹具的抓取操作。
uAi 触觉数据处理软件
uAi为配套uSkin传感器使用的触觉数据处理软件,提供触觉数据实时可视化、接触点检测、物体重量与硬度自动检测等功能。软件集成了机器视觉定位模块,可配合机器人臂控制与第三方图形用户界面,支持快速开发精细抓取与操作任务。