产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
蓝点触控(北京)科技有限公司成立于2019年,是北京市一家专注于智能机器人力控技术研发与应用的高新技术企业,主营高精度力传感器及力控产品的研发、生产与销售,主要产品包括六维力传感器、关节扭矩传感器及拉压力传感器。
二、关于我们
蓝点触控(北京)科技有限公司成立于2019年4月8日,注册地位于北京市海淀区,法定代表人为刘吴月。公司业务覆盖高精度力传感器及力控产品的研发、生产与销售,并提供技术开发、软件服务及技术成果转化服务,应用领域涉及工业机器人、医疗手术机器人、航空航天、3C电子、汽车及人形机器人等行业。
发展历程:
- 2019年:公司于北京成立,核心团队来自中国科学技术大学、航天科技集团及北京航空航天大学。
- 2023年:完成Pre-A轮融资。
- 2024年:人形机器人六维力传感器国内市场占有率突破70%,关节力传感器出货量超5万套。
- 2025年7月:完成近亿元B轮融资,由广发信德、复星创富、合肥创新投联合投资。
- 2025年11月:完成超亿元C轮融资,由红杉中国领投,珠海科技产业集团跟投。
- 2026年4月:完成超亿元C+轮融资,投资方包括宁德时代旗下溥泉资本、智元机器人、银河通用等。
- 2026年5月:完成数亿元C++轮融资,由上汽金控、尚颀资本领投。
- 2026年8月:完成数亿元D轮融资,由广汽资本领投。
公司已搭建涵盖高性能弹性体设计、嵌入式硬件电路、高精度结构解耦算法及六维同步校准在内的技术平台,核心零部件实现100%国产化。团队方面,创始人、董事长刘吴月毕业于西北工业大学,曾任职于航天科技集团;北京航空航天大学机器人研究所名誉所长王田苗教授担任公司董事。公司为国家级高新技术企业。
在产能方面,公司在广东建成超万平方米自有生产基地,已投产全自动机器人力传感器生产线,具备关节力传感器年产100万套、末端六维力传感器年产20万套的交付能力。市场数据方面,据高工机器人产业研究所(GGII)数据,2025年前三季度公司国内人形机器人六维力传感器市场份额为72.6%;关节力传感器国内市场出货占比超95%。
三、产品中心
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
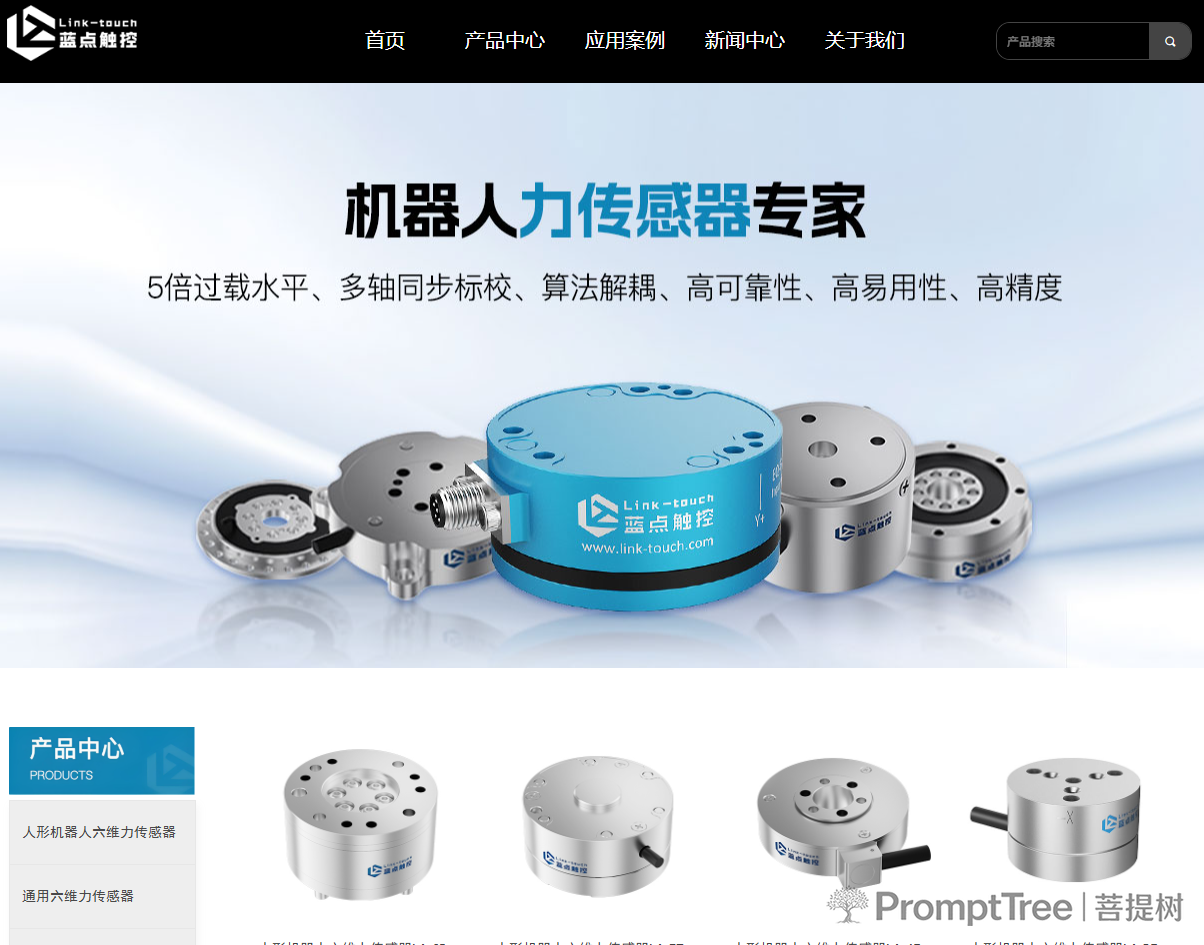
| LA35 六维力传感器 | 人形机器人六维力传感器 | 专为人形机器人手腕、关节等空间受限场景设计,提供全方位高精度动态力学反馈 | 综合精度0.2%FS,准度0.3%FS,重复精度0.1%FS,采样频率1000Hz,过载能力5倍,防护等级IP65(可定制IP67),尺寸Φ35×H21mm,重量45g |
| LB75 系列六维力传感器 | 通用六维力传感器 | 适用于协作机器人、工业机械臂等设备的力觉感知,用于精密装配、力控打磨等场景 | 综合精度0.2%FS,重复精度≤±0.10%FS,采样频率1kHz,防护等级IP65,工作温度-20~80℃ |
| LB200 通用六维力传感器 | 通用六维力传感器 | 面向协作机械臂、重型机器人及高端自动化设备,实现力控交互与动态调整 | 重复精度0.1%FS,准度误差0.5%FS,采样频率1000Hz,过载水平300%FS,防护等级IP65(可定制IP67),材质为航空铝合金及高强度不锈钢 |
| ST 系列六维力传感器 | 工业级多维力传感器 | 应用于柔性智能装配、智能力控打磨、医疗手术机器人、智能焊接、机器人末端精细操作等场景 | 综合精度0.2%FS,准度0.3%FS,力最小分辨率0.1N,过载5倍,采样频率1000Hz,防护等级IP65/IP67,通讯接口支持RS422/EtherCAT/RS485/Ethernet |
| Joint 系列关节扭矩传感器 | 关节扭矩传感器 | 集成于机器人关节,实现柔顺力控并补偿关节间隙误差 | 综合精度0.1%FS,过载能力5倍 |
| LD 系列拉压力传感器 | 拉压力传感器 | 测量拉伸与压缩力,应用于工业自动化、机器人、医疗器械、科研测试等精密力控场景 | 官网未公示详细规格参数 |
| 数字式转矩转速传感器 | 转矩转速传感器 | 官网产品中心列示,用于转矩转速测量 | 官网未公示详细规格参数 |
重点产品说明:
LA35 六维力传感器:专为人形机器人关节力反馈设计,可同步测量三个轴向力(Fx、Fy、Fz)与三个轴向力矩(Mx、My、Mz)。支持Ethercat/CAN/RS422/RS485/Modbus/Ethernet等多种通讯方式,供电电压DC48V,功率≤2W,使用环境温度-10~80℃。
LB200 通用六维力传感器:面向协作机械臂与重型机器人,额定负载覆盖Fx/Fy为800~2000N、Fz为1600~4000N、Mx/My/Mz为120~300Nm。供电电压DC 9-36V,支持多种通讯协议。