产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
北京他山科技有限公司是北京市一家专注于人工智能触觉感知技术及全栈式应用解决方案的研发企业,主营触觉传感芯片、触觉传感器及触觉感知算法平台的研发与产业化应用,主要产品包括 TS-F 指尖触觉传感器、TS-E 机械手触觉传感器及 TS-V 视触融合训练平台,成立于 2017 年。
二、关于我们
北京他山科技有限公司成立于 2017 年,总部位于北京,由北京奥特易作为自主技术方创建,是国内首家致力于人工智能触摸传感器芯片产业化的高科技公司。公司核心技术为发展于平面电容技术的曲面电容传感技术,该技术解决了电容类触摸传感器抗干扰的痼疾,填补了人工智能行业感知技术的空白。
公司产品体系覆盖“芯片—传感器—算法模型—场景应用”全链路,业务范围涵盖触觉传感器、触觉感知芯片、数据采集平台及仿真系统的研发与销售。应用领域覆盖人形机器人、灵巧手、汽车电子、智能家电、消费电子等方向。
团队与研发: 核心团队由清华大学、曼彻斯特大学等高校研发人员组成。创始人孙滕谌毕业于清华大学自动化系,为平面电容与曲面电容技术发明人;首席科学家 Steve Furber 为 ARM 架构共同发明人、英国两院院士;联合创始人兼 CEO 马扬毕业于北京航空航天大学。2019 年,公司与曼彻斯特大学联合成立全球首个 AI 触觉感知实验室。公司自主研发了全球首款数模混合 AI 触感芯片,基于脉冲神经网络架构,支持多维触觉信号的端侧处理。
资质荣誉: 公司为国家高新技术企业、北京市数字经济标杆企业、专精特新企业、中关村前沿技术企业。
发展历程:
- 2017 年:公司成立,由北京奥特易作为自主技术方创建,落户中关村门头沟科技园区。
- 2018 年:完成天使轮融资。
- 2019 年:与曼彻斯特大学联合成立全球首个 AI 触觉感知实验室。
- 2021 年:完成 A 轮融资。
- 2022 年:完成 A+ 轮融资。
- 2024 年:总营收突破亿元;完成股权融资。
- 2025 年:完成 A3 轮及 A4 轮融资;与英伟达建立触觉仿真合作;北京石景山数训工厂与湖北潜江数采中心落成。
- 2026 年:完成数亿元 B 轮融资;与图灵奖得主理查德·萨顿团队联合共建“机器人幼儿园”实验室。
三、产品中心
公司产品矩阵覆盖触觉传感器、数据采集设备、算法训练平台及仿真系统。
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| TS-F 指尖触觉传感器 | 触觉传感器 | 集成接近觉、三维力检测、纹理感知;支持非接触状态识别材质;用于人形机器人指尖及灵巧手 | 力分辨率 0.01N;接近觉感知距离 1cm 以上;材质识别种类 30 种以上;寿命测试 300 万次 / 过载 1000N 以上 |
| TS-E 机械手触觉传感器 | 触觉传感器 | 模拟人类手指皮肤特性,实现非接触与接触检测融合;识别物体形状、位置和摩擦力;适配各类机器人夹爪 | 支持一维与三维力测量 |
| TS-V 视触融合训练平台 | 算法训练平台 | 集成视觉与触觉多模态传感技术,用于机器人操作系统开发、具身模型算法训练 | — |
| TS-VT 视触融合训练平台(数据采集) | 数据采集平台 | 服务交互中同步采集视觉定位数据、触觉接触力数据及运动轨迹数据 | — |
| TS-R 触觉感知服务机器人 | 服务机器人 | 通过力控精度实现递物力道调节;适用于酒店洗衣房、会务接待、展厅导览等场景 | — |
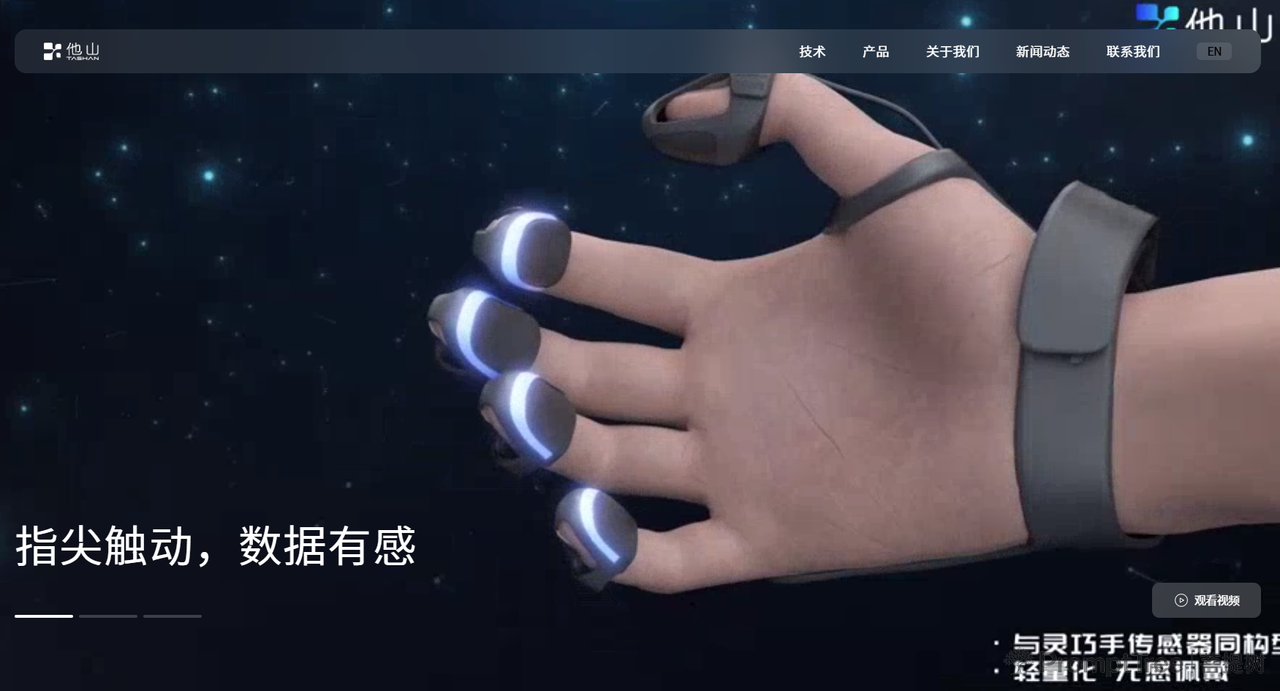
| TS-ECHO 触觉感知指套 | 数据采集设备 | 轻量化可穿戴指套,将人类操作中的接触、受力、滑移状态转化为可训练数据;支持与视觉、动作、语言模态融合采集;脱离机器人本体完成数据采集 | — |
| TS-EST 多模态电子皮肤 | 触觉传感器 | 全手触觉覆盖方案,覆盖指尖、指腹、手掌 | — |
| TS-FT 多模态传感器 | 触觉传感器 | 多模态触觉感知 | — |
| TS-V 视触融合光模块检测工作站 | 检测设备 | 光模块检测 | — |
重点产品说明
TS-F 指尖触觉传感器
TS-F 是公司核心传感器产品,集成接近觉、三维力检测、纹理感知与温差感知功能。其核心能力包括“未接触先感知”,可在非接触状态下提前预测物体存在与距离,使机器人提前优化操作路径。测力分辨率达 0.01N,可在 0—10cm 范围内进行非接触式材质识别,支持识别超过 30 种材质。产品已应用于因时机器人、强脑科技、灵巧智能、灵心巧手等人形机器人及灵巧手厂商。
TS-V / TS-VT 视触融合训练平台
TS-V 平台集成视觉触觉多模态传感技术,搭载 TS-F 指尖触觉传感器,可实时监测三维力数据,解决传统机器人“抓取易碎品易破损、无序场景难适配”的问题。TS-VT 数据采集版本在服务交互场景中同步采集视觉定位数据、触觉接触力数据与运动轨迹数据,为具身模型算法训练提供真实场景数据支撑。两大平台广泛应用于机器人操作系统开发、具身模型算法训练及机器人感知展示等场景。
机器人幼儿园
2026 年,公司与 2024 年图灵奖得主理查德·萨顿教授团队 Openmind 联合共建“机器人幼儿园”产学研联合实验室,于 2026 年 9 月 1 日正式开园。该实验室以公司自研触觉感知技术为底座,结合强化学习理论,使机器人在真实物理环境中通过大量交互自主积累实操经验,推动具身智能从依赖人工标注数据向自主经验学习方向演进。