产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
南宁宇立仪器有限公司是南宁市一家技术密集型仪器仪表制造企业,主营多轴力传感器、力控打磨设备和汽车测试设备的研发与生产,主要产品包括六维力传感器、iGrinder智能浮动力控打磨设备与汽车碰撞假人力传感器,成立于2007年。
二、关于我们
宇立仪器有限公司(Sunrise Instruments,简称SRI)由黄约博士于2007年回国创立。黄约博士为美国韦恩州立大学博士,曾任职福特汽车工程师及美国Humanetics ATD总工程师。公司注册地为南宁市,系外国自然人独资的有限责任公司,注册资本20万美元。
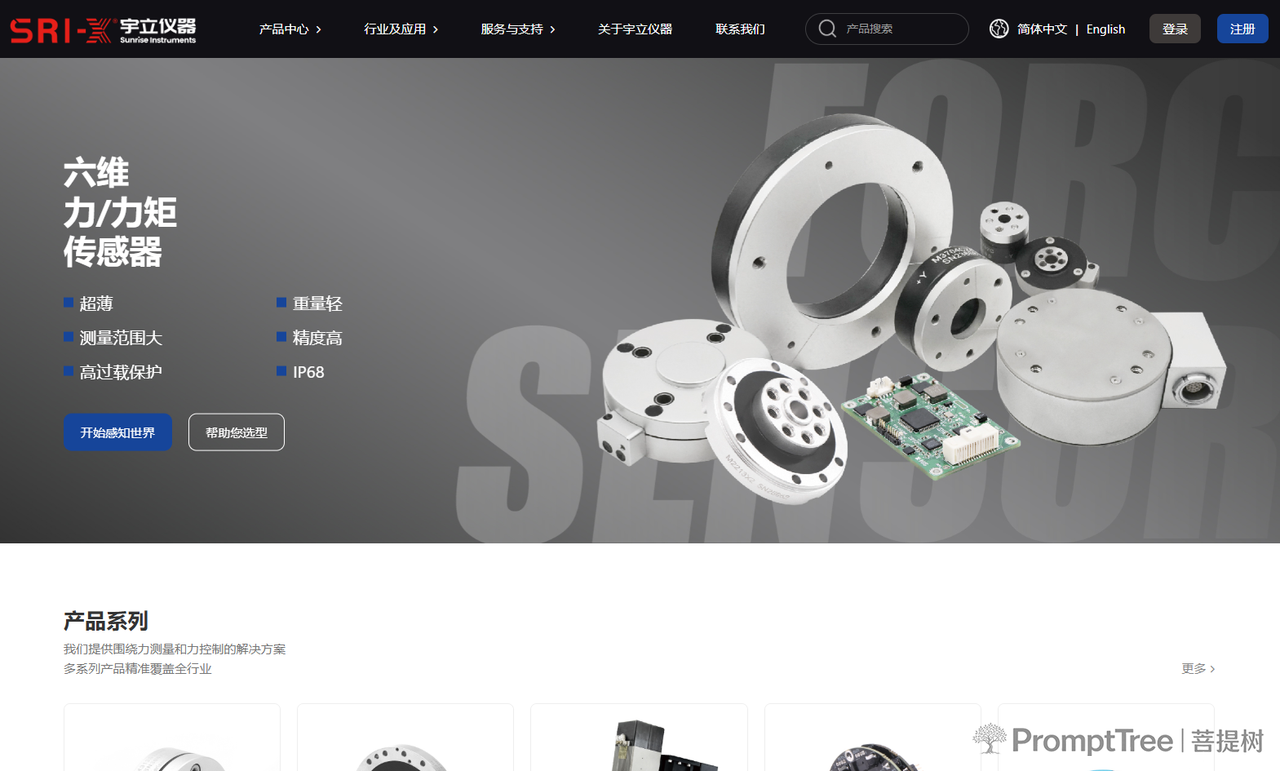
公司业务围绕力测量与力控制展开,产品线涵盖多轴力传感器、力控打磨设备和汽车测试设备三大板块。多轴力传感器包括六维力传感器、三维力传感器、一维力传感器及关节扭矩传感器;力控打磨设备包括iGrinder智能浮动力控、力控打磨工具及成套机器人智能打磨设备;汽车测试设备包括汽车耐久测试力传感器、汽车碰撞假人力传感器、碰撞力墙及辅助驾驶测试系统ADAS。
据官网公示,公司拥有27项专利,取得ISO9001质量体系认证及CNAS实验室认证,传感器产品型号超过500种,累计实际应用案例超过2000例。另据公开报道,公司拥有80余名员工,下设工程部、财务部、销售部、机械加工车间、电子车间及多轴力传感器标定实验室,产品设计与管理采用CAD、CAE和ERP系统。
发展历程:
- 2007年:黄约博士回国创立宇立仪器,研发、销售汽车碰撞假人多轴力传感器,并为Humanetics ATD提供力传感器。
- 2010年:进入机器人行业,随后进入ABB全球供应链,与ABB合作开发机器人力控应用与市场。
- 2014年:研发iGrinder®智能浮动力控,进入机器人力控打磨细分市场。
- 2018年:举办第一届机器人力控技术研讨会。
- 2021年:宇立上海公司成立;与库卡建立机器人智能打磨联合实验室;与上汽集团建立iTest联合创新实验室。
- 2022年:进军辅助驾驶测试系统ADAS领域,与上汽联合开发ADAS系统;以SRI品牌重新进入汽车安全领域。
公司客户涵盖汽车安全、汽车耐久、机器人自动化及医疗等领域,官网公示的客户包括美敦力(Medtronic)、ABB、KUKA、YASKAWA、富士康、Kistler、Magna,以及清华大学、北京大学、哈尔滨工业大学、北京理工大学、中科院、帝国理工、东京大学、密歇根大学、米兰理工、新加坡国立大学、卡内基梅隆大学等高校及研究机构。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| C025XX-C060XX 人形机器人六维力传感器 | 六维力传感器 | 适用于人形机器人腕部安装 | 零偏移漂移、独立电源供电、单侧安装 |
| C075XX 协作机器人六维力传感器 | 六维力传感器 | 适用于人形机器人、协作机器人、工业机器人、医疗机器人 | 精度优于0.5%F.S;最高3倍过载能力;零点漂移优于0.1%/10℃;无需转接法兰直接安装于协作机器人 |
| M35XX 六维力传感器 | 超薄型六维力传感器 | 矩阵解耦型,适用于空间受限场景 | 厚度薄至9.2mm;最大允许3倍过载;IP60防护等级;非线性、迟滞<1%F.S;串扰<3%F.S |
| M38XX 六维力传感器 | 低量程高精度六轴力传感器 | 精密装配、风洞测试 | 10倍或6倍过载保护;直径>75mm可内置放大器或采集卡;IP60(加“P”后缀为IP65);非线性、迟滞<0.5%F.S;串扰<2%F.S |
| M39XX 六维力传感器 | 大量程结构解耦型六轴力传感器 | 大量程力测量场景 | 外径60-135mm;最大量程291,600N;最大允许2倍过载;IP60(加“P”后缀为IP68);非线性、迟滞<1%F.S;串扰<5%F.S |
| M43XX 工业级六维力传感器 | 工业级六轴力传感器 | 工业力测量 | 3-10倍过载保护;IP65防护等级;内置低噪声放大器;非线性、迟滞<0.5%F.S;串扰<3%F.S |
| M4313XXX 协作机器人六维力传感器 | 六维力传感器 | 协作机器人、工业机器人 | 精度优于0.5%F.S;5倍过载能力;零点漂移0.05%/10℃;支持Ethernet TCP/IP、EtherCAT、RS485、RS232、USB通信;ISO机械法兰接口 |
| M3612X 六轴力测力平台 | 六维力测力平台 | 生物力学测试、推力测试 | 量程1250-10000N,500-2000Nm;1.5倍过载能力 |
| M21XX 单轴力传感器 | 单轴力传感器 | 特殊力测量 | — |
| M36XX 特殊力传感器 | 特殊力传感器 | 特殊场景力测量 | 量程较小但抗过载能力强 |
| 关节扭矩传感器 | 关节扭矩传感器 | 机器人关节扭矩测量,大量应用于协作机器人 | 厚度薄 |
| iGrinder® 智能浮动力控 | 力控打磨设备 | 机器人打磨、抛光、拉丝、去毛刺 | 具备力控和浮动功能,独立控制系统,机器人无需额外编程 |
| 汽车碰撞假人力传感器 | 汽车测试设备 | 汽车碰撞测试 | — |
| 汽车耐久测试力传感器 | 汽车测试设备 | 汽车耐久测试 | — |
| 碰撞力墙 | 汽车测试设备 | 汽车碰撞兼容性研究 | 超高分辨率 |
| 辅助驾驶测试系统 ADAS | 汽车测试设备 | 辅助驾驶功能开发与测试,满足C-NCAP法规测试任务 | 以神经网络模型预测控制算法为核心,控制目标车辆GVT运动 |