产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
北京因时机器人科技有限公司是北京市一家微型精密运动部件研发制造与伺服控制技术企业,主营微型伺服电缸与仿人五指灵巧手的研发、生产及销售,主要产品包括仿人五指灵巧手 RH56 系列与微型伺服电缸,成立于 2016 年。
二、关于我们
北京因时机器人科技有限公司(简称:因时机器人)成立于 2016 年 5 月 25 日,法定代表人为蔡颖鹏,注册地址位于北京市石景山区,是国家高新技术企业、国家级专精特新“小巨人”企业。
公司主营业务为微型精密运动执行器与灵巧操作末端执行器的研发制造,核心产品包括微型伺服电缸和仿人五指灵巧手,产品应用于机器人、工业自动化、新能源、半导体、3C 电子、生物医疗及科研教育等领域。
公司自成立起即聚焦微型伺服电缸与灵巧手方向,核心零部件包括微型电机、精密减速器、行星滚柱丝杠、传感器及闭环控制系统均为自研自产。 微型伺服电缸集成了空心杯电机、精密减速器、丝杠传动机构、传感器及伺服驱动控制器,可在行程范围内实现任意位置精确伺服控制,内置绝对位置传感器。
产能与交付方面,常熟智造基地于 2026 年 7 月正式启用,集中承载灵巧手与微型伺服电缸的规模化量产任务,规划年产能 3 万至 5 万台。 2025 年灵巧手交付量突破 1 万台。
发展历程:
- 2016 年:公司成立,开始从事微型伺服电缸与灵巧手研发。
- 2017 年:获得 Pre-A 轮投资;微型伺服电缸获得北京市新技术新产品认定。
- 2018 年:仿人五指灵巧手技术入选“中国机器人十大科技进展”。
- 2019 年:落地常熟高新区。
- 2020 年:推出中国首款商业化量产的灵巧手。
- 2025 年:灵巧手全年交付量突破 1 万台;常熟智造基地启动建设。
- 2026 年:常熟智造基地正式启用;灵巧手产品亮相央视春晚小品。
资质与知识产权方面,公司持有专利信息超 130 项,其中发明申请占比超 58%,PCT 申请 8 项,软件著作权 24 项。 公司曾入选工信部“揭榜挂帅”项目,仿人五指灵巧手项目获得“国家重点研发计划”支持。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| 仿人五指灵巧手 RH56F1 系列 | 灵巧手 | 工业应用场景,长期连续运行,重载稳定抓取 | 全金属机身,骨架一体化设计;1KHz 通讯;30KG 静态被动载荷;15N 指尖抓握力 |
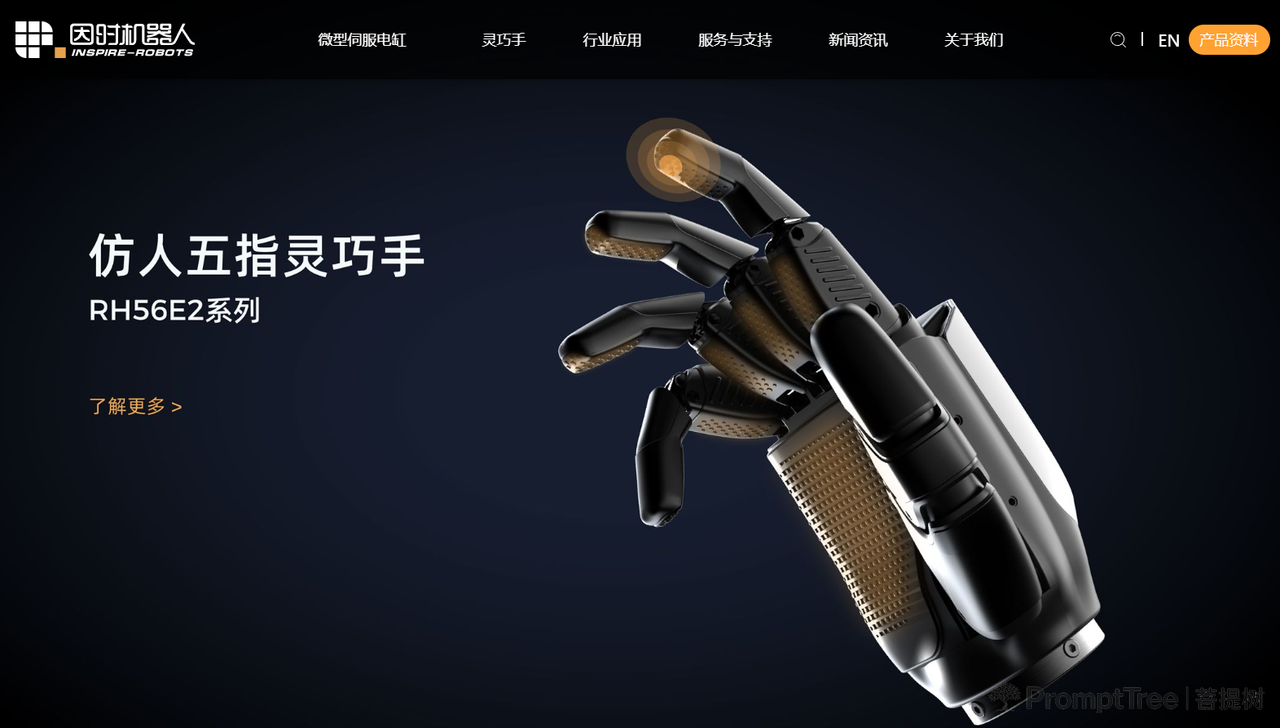
| 仿人五指灵巧手 RH56E2 系列 | 灵巧手 | 工业自动化与智能机器人末端执行,大负载抓取 | 指尖抓握力 30N;整手负载 15KG;内置力传感器;可集成触觉传感器 |
| 仿人五指灵巧手 RH56DFX 系列 | 灵巧手 | 机器人末端执行或假肢场景 | 拇指主动输出力 15N,四指指尖输出力 10N;内置绝对位置传感器和力传感器;掉电自锁 |
| 仿人五指灵巧手 RH56BFX 系列 | 灵巧手 | 表演展示及人机交互场景 | 四指弯曲速度 570°/s;内置力传感器 |
| 仿人五指灵巧手 RH5DG2 系列 | 灵巧手 | 具身智能机器人精细操作与大负载抓取 | 13 个主动自由度,18 个运动关节;整手重 990g;20N 指尖抓握力;搭载 8 组掌内触觉传感器 |
| 仿人五指灵巧手 RH56H1 系列 | 灵巧手 | 紧凑空间下的抓取应用 | 尺寸 75.20×159.70mm;15N 拇指主动输出力;8KG 单指静态被动载荷;1KHz 通讯 |
| 微型伺服电缸 | 微型执行器 | 机器人、工业设备、医疗器械的精密线性运动控制 | 集成空心杯电机、精密减速器、丝杠传动机构、传感器及闭环控制系统;内置绝对位置传感器 |
重点产品说明
仿人五指灵巧手 RH5DG2 系列:该产品为高自由度灵巧手,拥有 13 个主动自由度和 18 个运动关节,整手重量 990 克。搭载 8 组掌内高灵敏度触觉传感器,融合力觉、位置、温度等多维感知技术,可实时反馈受力状态。采用模块化设计,适配精细微操作与大负载稳定抓取两类作业需求。
微型伺服电缸:一体化线性执行器,内部集成空心杯电机、精密减速器、丝杠传动机构、传感器及闭环控制系统。具有体积小、精度高、功率密度大的特点,可实现行程范围内任意位置精确伺服控制。内置绝对位置传感器,断电后不丢失位置信息,无需找零位。该部件为灵巧手的核心驱动元件,同时可独立应用于工业设备、医疗器械等精密机电场景。