产品展示
千觉机器人科技(上海)有限公司企业介绍
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
千觉机器人科技(上海)有限公司是上海市一家从事智能机器人多模态触觉感知技术研发与应用的企业,主营机器人精细操作相关的触觉传感器、数据采集设备及触觉智能软硬件一体化解决方案,主要产品包括夸克N1系列触觉传感器、精灵Elf触觉传感器及XTac UMI G1穿戴式触觉数据采集夹爪,成立于2024年。
二、关于我们
千觉机器人科技(上海)有限公司成立于2024年5月17日,注册地位于上海市闵行区剑川路940号B幢3层。公司业务围绕机器人在真实物理环境中的接触感知、精细操作和自主交互能力,提供包括多模态触觉传感器、触觉数据采集系统、机器人具身模型和触觉世界模型在内的触觉智能软硬件一体化解决方案。
公司创始人马道林,现任上海交通大学副教授,曾获2021年机器人领域顶级会议ICRA最佳论文奖,主导提出“依靠触觉构建空间感知”的机器人操作路径。核心团队成员来自麻省理工学院、北京大学、上海交通大学、伦敦大学学院、悉尼大学、慕尼黑工业大学、德国宇航中心等院校。
公司已构建覆盖硬件、数据、模型与场景落地的技术体系,自主研发了多模态触觉传感器、XTac触觉数采系统与VTLA(视觉-触觉-语言-动作)多模态基础模型。截至2026年7月,公司已服务300余家行业客户,涵盖机器人企业、智能制造、消费品及科研机构等类别,合作方包括理想汽车、宁德时代、欧莱雅等。
荣誉资质:
- IEEE ICRA最佳会议论文奖(2021年)
- 中国国际大学生创新大赛金奖(2023年)
- 璞跃中国全球开放式创新百强(2024年)
- 璞跃中国最具概念验证能力创业公司50强(2024年)
- 上海交通大学“未来之星”企业(2024年)
- 高工人形机器人产业链触觉传感器优质企业(2025年)
- 上海交通大学母基金卓越成长奖(2025年)
- WRC中国最具成长潜力机器人公司TOP30(2025年)
- 欧莱雅中国BigBang共创项目优胜企业(2025年)
发展历程:
- 2024年5月:千觉机器人科技(上海)有限公司成立。
- 2024年10月:完成数千万元人民币天使轮融资,由高瓴创投领投,交大菡源基金等参与投资。
- 2025年5月:完成天使+轮融资,投资方包括元禾原点、戈壁创投、小苗朗程、智元机器人。
- 2025年10月:完成PreA轮亿级人民币融资,由孚腾资本领投,理想汽车、彬复资本、科实资本跟投。
- 2025年12月:在2025全球开发者先锋大会上展示触觉技术,信息感知密度达到人类手指的800倍。
- 2026年7月:在世界人工智能大会(WAIC 2026)展出VTLA具身触觉模型、视触觉多模态数据集及触觉传感器硬件矩阵,并联合得物App展示AI鉴别机器人。
- 2026年8月:在第二届世界人形机器人运动会上展示触觉传感器解决方案。
三、产品中心
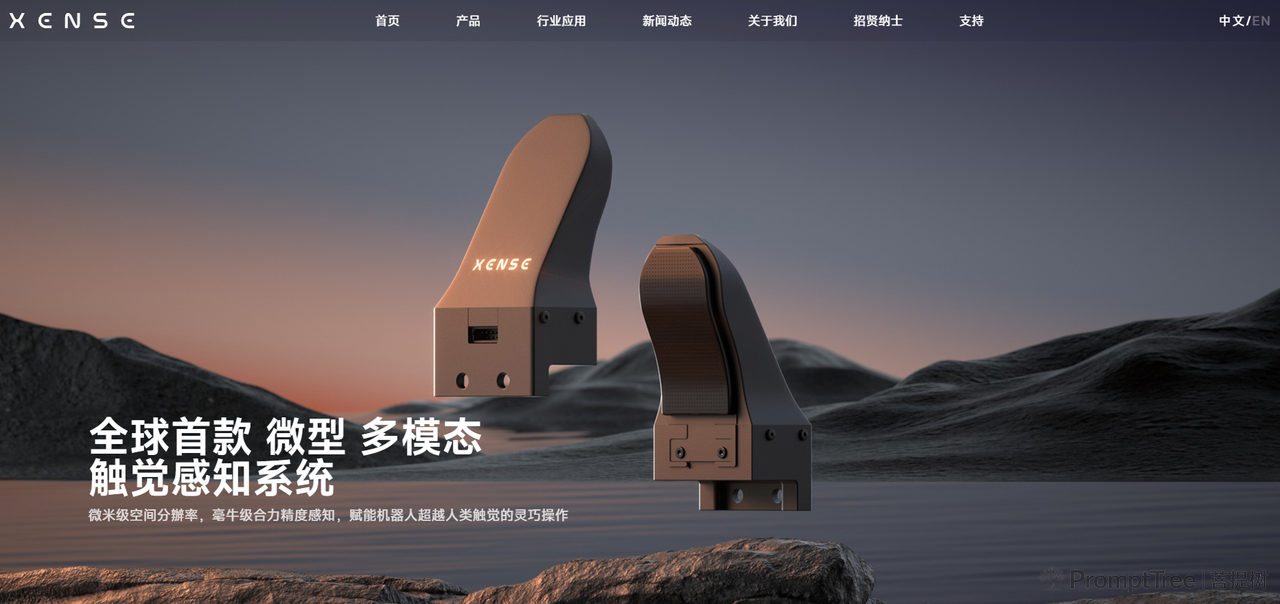
公司产品覆盖触觉传感器、智能触觉夹爪及数据采集设备,可输出原始图像、差分图像、三维可视化、切向信息、深度图及六维力等多模态数据,支持三维形貌测量、纹理识别、三维分布力、滑移检测、运动追踪等能力。
| 产品名称 | 产品类别 | 核心功能/用途 |
|---|---|---|
| 夸克N1触觉传感器 | 多模态触觉传感器 | 输出多模态触觉数据,支持三维形貌测量、纹理识别、滑移检测等 |
| 精灵Elf触觉传感器 | 多模态触觉传感器 | 多模态触觉感知,用于机器人精细操作 |
| 光子Photon触觉传感器 | 多模态触觉传感器 | 多模态触觉感知,适配灵巧手及复杂机械结构 |
| 夸克W1触觉传感器 | 多模态触觉传感器 | 多模态触觉感知 |
| GS-PS触觉传感器 | 多模态触觉传感器 | 输出多模态触觉数据 |
| 极光Lite智能触觉夹爪 | 智能触觉夹爪 | 集成触觉感知的夹爪设备 |
| XTac UMI G1穿戴式触觉数据采集夹爪 | 数据采集设备 | 同步采集视觉、触觉、位姿、夹爪状态与IMU五维数据 |
重点产品说明
XTac UMI G1穿戴式触觉数据采集夹爪
该设备由主夹爪、从夹爪、背负式计算单元、头显套装及可视化终端组成,集成高精度视触觉传感器、IMU惯性测量单元与高分辨率编码器,可同步采集视觉、触觉、位姿轨迹、夹爪状态等五维核心数据。其设计面向真实交互数据的规模化采集需求,可在不依赖真机本体的条件下采集触觉数据,降低数据获取的成本与门槛。
整手触觉解决方案
该方案结合指尖触觉传感器与柔性电子皮肤,将触觉感知覆盖范围从指尖拓展至全手。指尖触觉传感器依托三色光视触觉技术,在仿生指尖形态内集成高密度感知能力,可用于对位、拨动、滚动接触、精细抓取等操作任务;掌心部分采用大面积柔性电子皮肤,覆盖灵巧手区域,感知接触分布与受力变化。