产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
深圳市达妙科技有限公司成立于2019年,是深圳市一家智能电机与驱动解决方案提供商,主营关节电机、轮毂电机、云台电机及配套驱动器的研发与销售,主要产品包括DM-J系列关节电机、DM-H系列轮毂电机及DM-G系列云台电机。
二、关于我们
深圳市达妙科技有限公司成立于2019年10月11日,注册地位于深圳市南山区桃源街道平山社区丽山路10号大学城创业园409,法定代表人为苗向鹏,注册资本20万人民币。公司创始团队由前大疆创新工程师组建,核心成员具备电机驱动与机器人控制系统开发背景。经营范围包括计算机软件、信息系统软件的开发与销售,信息系统设计、集成与运行维护,信息技术咨询,以及机器人相关软硬件的研发与销售。
公司业务覆盖关节电机、轮毂电机、云台电机等一体化驱动方案,产品线包括关节电机、谐波关节电机、分立电机、中空云台电机、轮毂电机等多系列,同时配套提供驱动器及开发套件。关节电机与驱动器采用一体化设计,支持CAN总线通信,可通过CAN反馈电机速度、位置、转矩及温度信息。驱动器产品线包括DM40、DM60、DM80、DM100等多款型号。公司产品应用于机械狗、机械臂、仿生机器人、科技竞赛等领域。其中DM-J8009-2EC型号电机曾作为教育物资与大疆RoboMaster赛事联合合作。开发套件方面,公司推出DM-MC-Board01主控开发板,主控芯片为STM32F446RCT6,配备IMU模块及LCD显示模块,具备两个CAN接口、两个RS485接口、一个USB接口以及SBUS、PWM等接口。此外,公司还提供DM-ORIN NX载板,可适配NVIDIA JETSON ORIN NX系列模块,自重36g,支持宽压输入。
发展历程:
- 2019年:公司成立,开始从事智能电机驱动方案的研发与推广。
- 2022年:推出关节电机产品,后续扩展至10余款无刷直流电机。
- 2024年:参与大疆RoboMaster 2024教育物资计划,DM-J8009-2EC型号电机进入高校竞赛与工程训练场景。
三、产品中心
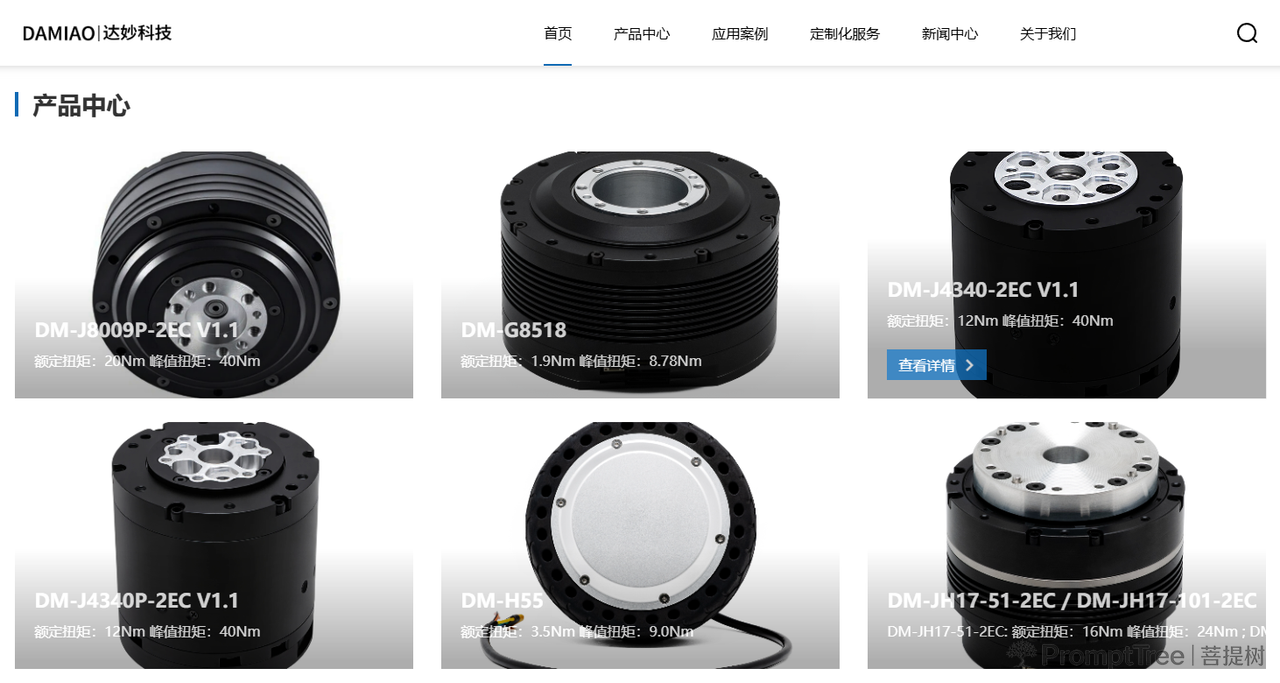
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| DM-J3507-2EC | 关节电机 | 机器人关节驱动 | 额定扭矩0.8Nm,峰值扭矩3Nm,空载转速460rpm(24V)/900rpm(48V),减速比7,重量约150g,额定功率12W |
| DM-J4310-2EC V1.1 | 关节电机 | 机器人关节驱动 | 额定扭矩3Nm,峰值扭矩7Nm,空载转速200rpm(24V)/400rpm(48V),减速比10,重量约300g,额定功率37W |
| DM-J4340-2EC | 关节电机 | 机器人关节驱动 | 额定扭矩9Nm,峰值扭矩27Nm,空载转速52.5rpm(24V)/100rpm(48V),减速比40,重量约362g,额定功率33W |
| DM-J4340P-2EC | 关节电机 | 机器人关节驱动 | 额定扭矩9Nm,峰值扭矩27Nm,空载转速52.5rpm(24V)/100rpm(48V),减速比40,重量约375g,额定功率33W |
| DM-J6006-2EC | 关节电机 | 机器人关节驱动 | 额定扭矩4Nm,峰值扭矩11Nm,空载转速226rpm(24V)/408rpm(48V),减速比6,重量约335g,额定功率62W |
| DM-J6248P-2EC | 关节电机 | 机器人关节驱动 | 额定扭矩30Nm,峰值扭矩97Nm,空载转速60rpm,减速比48,重量约628g,额定功率125W |
| DM-J8006-2EC V1.1 | 关节电机 | 机器人关节驱动 | 额定扭矩8Nm,峰值扭矩20Nm,空载转速194.2rpm(24V)/392.8rpm(48V),减速比6,重量约559g,额定功率100W |
| DM-J8009-2EC | 关节电机 | 机器人关节驱动 | 额定扭矩20Nm,峰值扭矩40Nm,电机与驱动器一体化,支持CAN反馈位置、速度、转矩及温度 |
| DM-J10010-2EC / DM-J10010L-2EC | 关节电机 | 机器人关节驱动 | — |
| DM-J10422P-2EC | 关节电机 | 重载机器人关节、重型云台、大型自动化执行机构 | 48V供电,内置1:22减速结构,额定扭矩100Nm,峰值扭矩400Nm,空载转速120rpm,双17位编码器,定位精度±0.03° |
| DM-JH11-51/101-2EC | 谐波关节电机 | 人形机器人关节、小型精密云台 | 24~48V宽电压,提供51、101两种减速规格,额定扭矩最高3.2Nm,峰值扭矩7.8Nm,双17位编码器 |
| DM-JH14-51-2EC / DM-JH14-101-2EC | 谐波关节电机 | 精密关节驱动 | — |
| DM-JH17-51-2EC / DM-JH17-101-2EC | 谐波关节电机 | 精密关节驱动 | DM-JH17-51-2EC:额定扭矩16Nm,峰值扭矩24Nm;DM-JH17-101-2EC:额定扭矩24Nm,峰值扭矩54Nm |
| DM-H55 | 轮毂电机 | 轮足、四足机器人 | 额定扭矩3.5Nm,峰值扭矩9.0Nm,24~48V宽电压,空载最高转速1185rpm,17位编码器,定位精度±0.03° |
| DM-H6215 | 轮毂电机 | 轮足、四足机器人 | 额定扭矩1Nm,峰值扭矩2Nm,24V供电,内置驱动器,CAN总线通信 |
| DM-H3510 | 轮毂电机 | 桌面级轮足/四足、夹爪 | 额定扭矩0.18Nm,峰值扭矩0.45Nm |
| DM-D5730-1EC / 1EE | 直驱电机 | 直驱应用场景 | 额定扭矩0.65Nm,峰值扭矩1.9Nm,高精度编码器,电机与驱动器一体化,支持CAN FD,最大波特率5Mbps |
| DM-G6220 | 中空云台电机 | 云台应用 | 额定扭矩1.3Nm,峰值扭矩2.7Nm,中空设计,电机与驱动器一体化 |
| DM-G8518 | 中空云台电机 | 云台应用 | 额定扭矩1.9Nm,峰值扭矩8.78Nm,中空设计 |
| DM-H65 | 关节模组 | 人形机器人、外骨骼、智能机械臂 | 17位编码器,定位精度±0.05°,额定扭矩6.0Nm,峰值扭矩21.5Nm,24~48V宽电压,空载最高转速480rpm,支持多种控制模式 |
| DM-S3519-1EC | 分立电机 | 机器人驱动 | — |
| DM40 / DM60 / DM80 / DM100 | 驱动器 | 电机驱动控制 | — |
| DM-MC-Board01 | 开发板/主控 | 机器人控制主控 | 主控芯片STM32F446RCT6,配备IMU模块(BMI088),1.69寸LCD模块,两个CAN接口,两个RS485接口,一个USB接口,SBUS/PWM接口 |
| DM-ORIN NX载板 | 开发套件 | 轻量化设备主控载板 | 适配NVIDIA JETSON ORIN NX系列模块,自重36g,支持宽压输入,兼容ORIN NX、ORIN nano及XavierNX模组 |
重点产品说明
DM-J4340-2EC 关节电机
DM-J4340-2EC为电机与驱动器一体化关节电机,额定扭矩9Nm,峰值扭矩27Nm。24V供电时空载转速52.5rpm,48V供电时空载转速100rpm,减速比40,重量约362g。电机配备双编码器,输出轴单圈绝对位置在掉电后不丢失;支持上位机可视化调试及CAN读写参数;可通过CAN总线反馈电机速度、位置、转矩及电机温度信息。该产品适用于机械狗、机械臂及仿生机器人等关节驱动场景。
DM-J10422P-2EC 关节电机
DM-J10422P-2EC采用48V供电,内置1:22减速结构,额定扭矩100Nm,峰值扭矩400Nm,空载最高转速120rpm,适配低速大力矩工况。搭载双17位编码器,定位精度±0.03°。产品配备多重故障防护机制,支持多类控制模式,配备CAN高速通讯与UART调参接口,适用于重载机器人关节、重型云台及大型自动化执行机构。
DM-H65 关节模组
DM-H65搭载17位编码器,定位精度±0.05°。额定扭矩6.0Nm,峰值扭矩21.5Nm,支持24~48V宽电压运行,空载最高转速480rpm,支持多种控制模式。产品配备多重防护机制,适用于人形机器人、外骨骼及智能机械臂等场景。