产品展示
↑
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
苏州睿柏智悦机器人有限公司(Raybot Smartworks)成立于2024年7月,位于江苏昆山,是一家智能机器人研发与制造企业,主营工业机械臂、机器人控制器及末端执行器等产品的研发与生产。
二、关于我们
苏州睿柏智悦机器人有限公司(Raybot Smartworks)成立于2024年7月,注册地址位于江苏省苏州市昆山市花桥镇金星路18号A6栋四层409室。公司主营智能机器人研发、制造及人工智能软件开发等业务。
在产业生态方面,公司作为苏州核心零部件代表企业,参与长三角智能机器人创新联合体,并与苏州科技大学开展合作。公司产品线涵盖工业机械臂、机器人控制器及夹爪等产品。
发展历程:
- 2024年7月:苏州睿柏智悦机器人有限公司成立。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
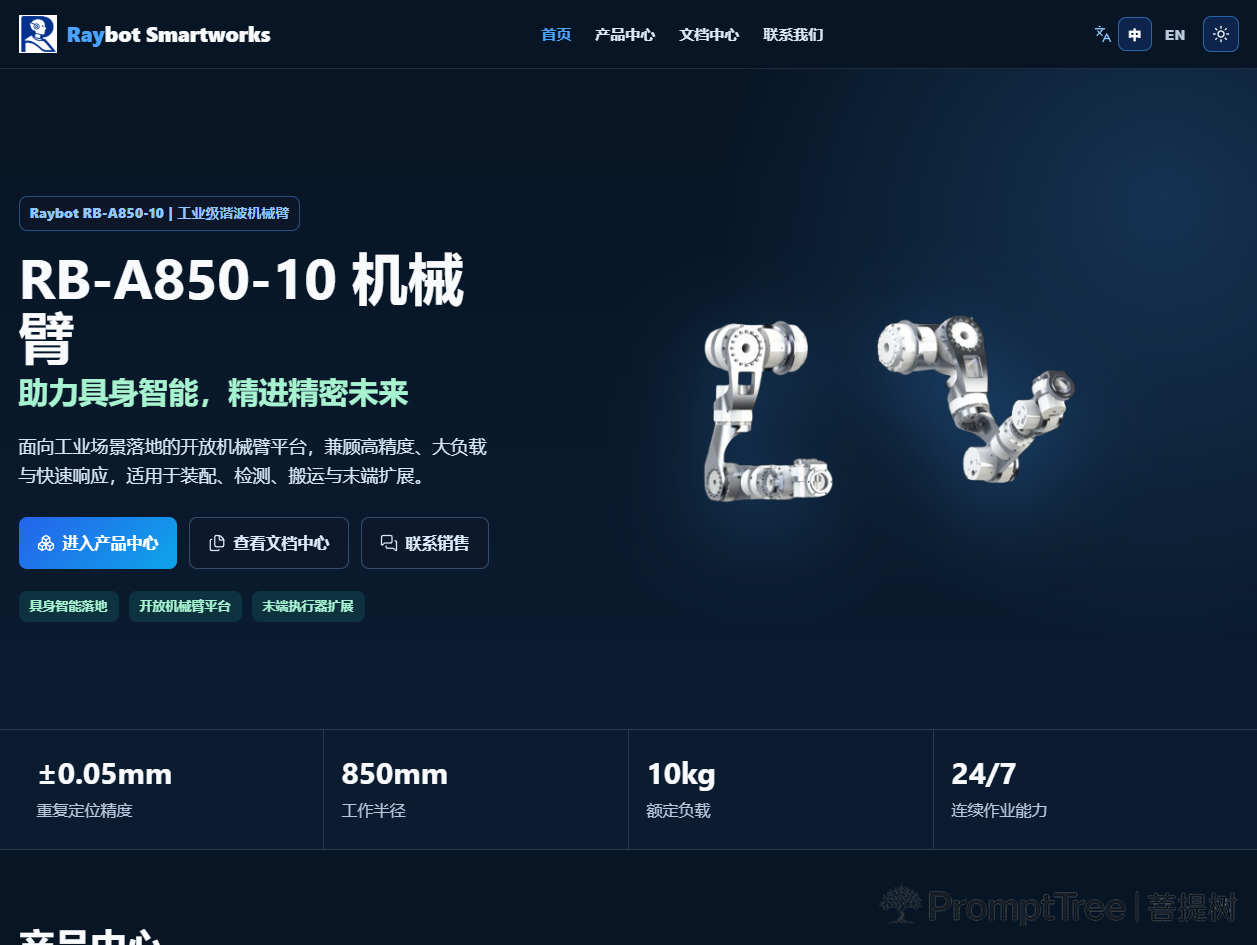
| RB-A850-10 | 机械臂 | 面向工业场景的开放机械臂平台,适用于装配、检测、搬运与末端扩展 | 重复定位精度:±0.05mm;工作半径:850mm;额定负载:10kg;24/7连续作业能力 |
| RB-C002 | 控制器 | 机械臂配套控制器,提供接口说明、Alias配置及Raybot Studio入口 | — |
| RB-C004-A1 | 控制器 | 机械臂配套控制器,提供操作流程、配置说明与使用资料 | Jetson Orin NX SUPER 16GB、157 TOPS AI算力、5路独立EtherCAT |
| GP2-53-120-E | 夹爪 | 末端执行器,用于抓取操作 | — |
| GP2-51-90-E | 夹爪 | 末端执行器,用于抓取操作 | 额定夹持力、行程、尺寸、电气参数与通信协议(EtherCAT/CAN) |
重点产品说明
RB-A850-10 机械臂
RB-A850-10是面向工业场景落地的开放机械臂平台,兼顾高精度、大负载与快速响应。该产品重复定位精度为±0.05mm,工作半径850mm,额定负载10kg,支持24/7连续作业。产品核心能力包括:支持智能算法接入与作业流程优化(AI智能控制);在节拍与重复定位之间保持平衡,面向精密装配场景(高效精准);支持碰撞检测、急停和区域限制等安全策略(安全可靠);采用模块化设计,便于部署、升级和维护(模块化维护)。
RB-C004-A1 控制器
RB-C004-A1控制器搭载Jetson Orin NX SUPER 16GB计算模块,提供157 TOPS AI算力,配备5路独立EtherCAT接口。该控制器提供操作流程、配置说明与使用资料等完整文档支持。
GP2-51-90-E 夹爪
GP2-51-90-E夹爪为末端执行器产品,提供EtherCAT和CAN两种通信协议版本。官网已公示其额定夹持力、行程、尺寸、电气参数与通信协议等参数信息。