
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
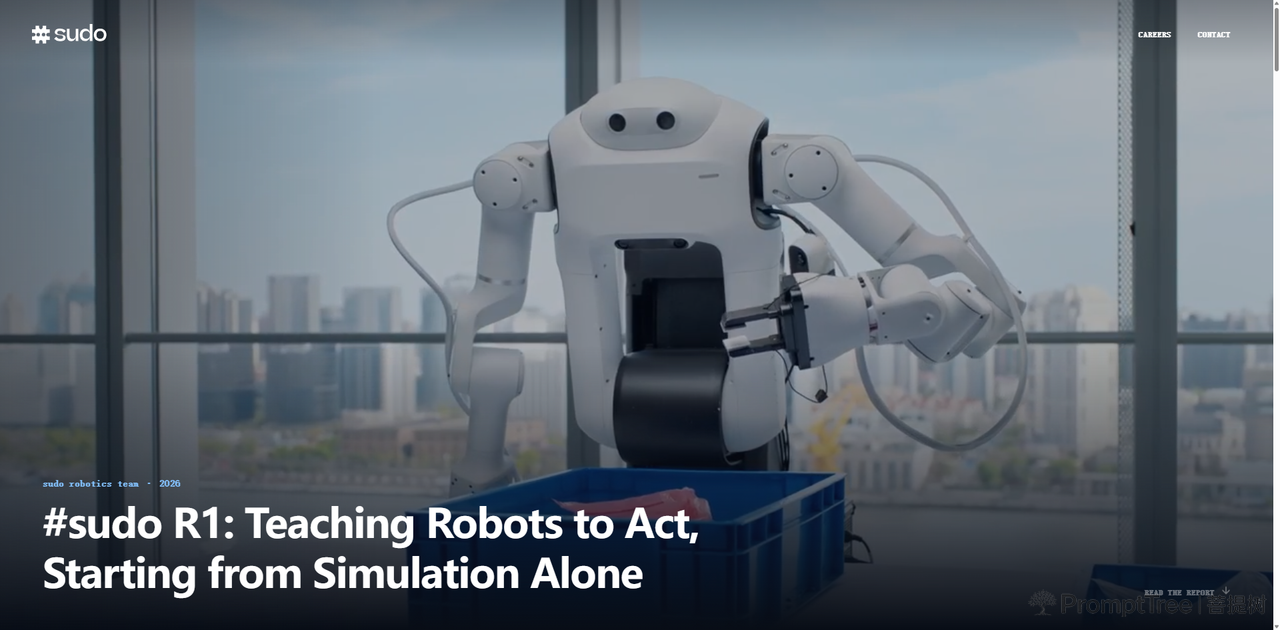
苏度科技(sudo robotics)是一家专注于具身智能(Embodied AI)机器人系统的科技企业,主营产品为#sudo R1全集成机器人系统,涵盖自研硬件与软件,核心聚焦于物体抓取(object picking)这一物理操作的基础原语,面向制造业、物流、农业及老年护理等场景提供机器人操作方案。
二、关于我们
苏度科技(sudo robotics)团队总部信息官网未披露,公开信息显示团队成立于2026年之前。
公司业务覆盖具身智能机器人系统的自研硬件与软件开发,核心技术方向包括基于仿真训练的操控策略、闭环控制策略、空间智能与三维障碍物感知。核心产品#sudo R1为全集成机器人系统,采用操控-centric基础模型,专注物体抓取操作。
技术路径方面,#sudo R1完全基于仿真数据训练,未使用任何真实世界演示数据(Zero Real-World Data),通过大规模视觉随机化训练,使策略依赖几何与物理线索而非过拟合特定视觉环境。
公开信息显示,团队在仿真到现实(sim-to-real)迁移的接触-rich操作方面,需同时闭环物理保真度、接触建模、域随机化与传感器仿真等多个环节,相关工程能力经过多年专项研发积累。
发展历程:
- 2026年:团队发布#sudo R1全集成机器人系统,公开产品技术指标与评估结果。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| #sudo R1 | 全集成机器人系统 | 面向制造业、物流、农业及老年护理等场景,提供物体抓取操作;基于仿真训练的操控策略,无需真实世界演示数据即可实现零样本泛化 | 闭环控制频率:15-25 Hz;首次尝试成功率:约98%,两次尝试内成功率接近100%;支持物体类型:刚性及可变形、不透明及透明、哑光及反光材质(含透明玻璃、软织物、反光金属及不规则形状物品);适应条件:变化光照、动态背景、随机物理干扰、障碍物约束放置;空间智能:3D障碍物感知与可行空间推理,自适应绕障与避碰 |
重点产品说明
#sudo R1
#sudo R1是一款全集成机器人系统,搭载自研硬件与软件,核心为操控-centric基础模型,专注物体抓取操作——团队认为抓取是几乎所有物理操作任务的前置基础原语。
技术特点方面,#sudo R1采用完全闭环策略(fully closed-loop policy),每一步控制均基于机器人最新观测状态,相比动作分块(action chunking)类方法可实现更高频的反馈与控制。
训练范式上,系统完全基于仿真数据训练,未使用任何真实世界演示数据,通过大规模仿真中的视觉随机化训练,使策略学习依赖几何与物理线索而非特定视觉背景,从而实现对未见过物体的零样本泛化。
评估结果显示,在变化光照、动态背景、随机物理干扰及障碍物约束放置等条件下,#sudo R1首次尝试抓取成功率约98%,两次尝试内成功率接近100%。系统以15-25 Hz频率执行闭环控制,具备3D障碍物感知与可行空间推理能力,可自适应规划绕障轨迹。