
产品展示
↑
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
Orbit Robotics是瑞士苏黎世一家太空机器人技术公司,主营太空站服务机器人研发,主要产品包括Helios四臂人形机器人,成立于2025年。
二、关于我们
Orbit Robotics为苏黎世联邦理工学院(ETH Zurich)衍生企业(academic spinout),系ETH Focus Project孵化项目。公司总部位于瑞士苏黎世。团队由十名ETH Zurich本科生组成,在两个学术学期内完成项目开发。
公司专注于面向微重力与轨道作业环境设计机器人系统,产品形态针对太空站内部操作需求进行定制化开发。公开信息显示团队在项目开发过程中已构建IKARUS机器人平台作为技术验证平台,用于测试遥操作、模仿学习及双臂操作等关键技术。
发展历程:
- 2025年:公司成立于瑞士研究生态系统中。
- 2026年5月20日:公开发布Helios四臂人形机器人。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| Helios | 四臂人形机器人 | 面向太空站微重力环境,用于货物搬运、物资管理、设备检查及日常维护等任务 | 高度:160 cm;重量:32 kg;自由度:28(含灵巧手14个);材质:铝合金与碳纤维;动力:电动执行器配合腱传动系统;续航:3小时/次充电;移动速度:最高2 km/h;操作模式:常规任务自主运行,复杂程序远程控制 |
重点产品说明
Helios四臂人形机器人
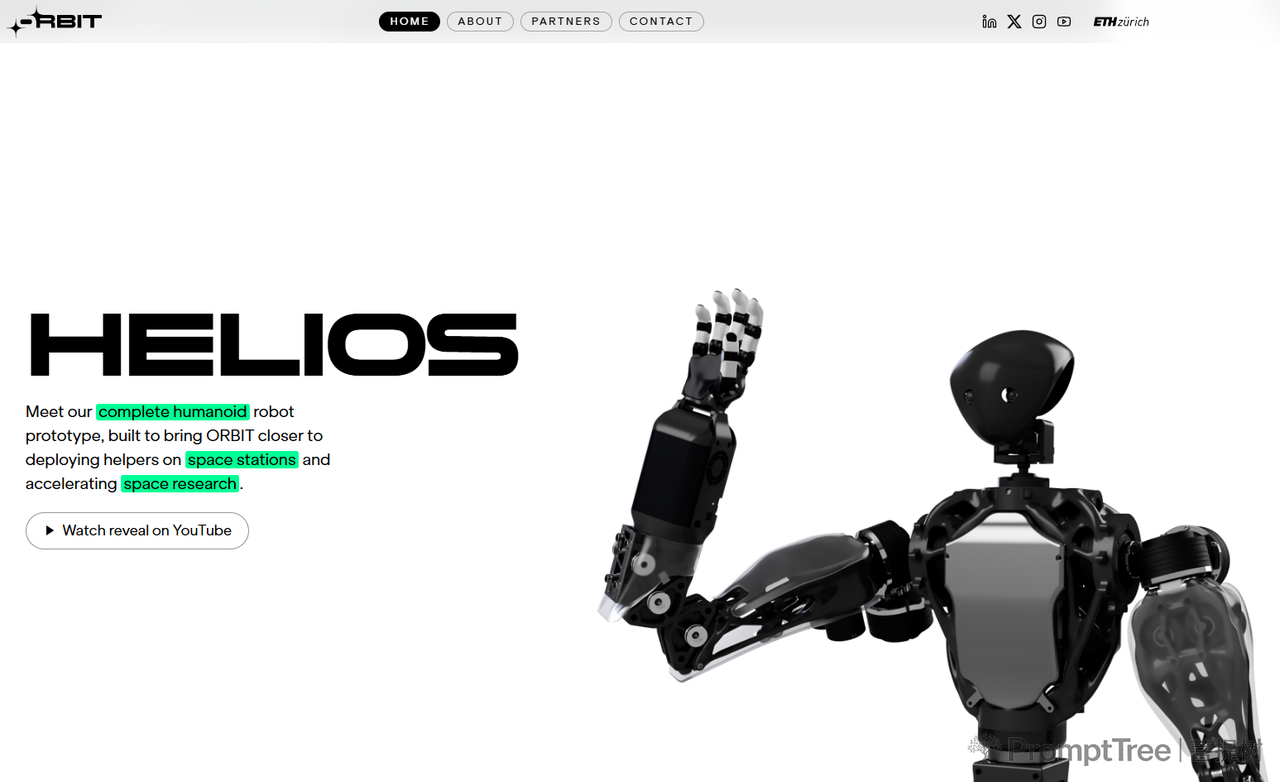
Helios是一款专为太空站微重力环境设计的四臂人形机器人。与传统人形机器人不同,Helios不设腿部结构,而是以四只机械臂作为移动与作业工具。在微重力环境中,两只手臂可用于锚定太空站内部结构以保持稳定,另外两只手臂负责搬运货物、操作工具及移动设备。
技术方面,Helios采用腱传动系统(tendon-driven system),电机集中于肩部附近,通过线缆与滑轮向手臂末端传递动力,以降低肢体末端重量。肘关节采用滚动接触式(rolling-contact)设计,以实现更平滑可控的运动。
在开发Helios之前,团队构建了IKARUS机器人平台作为技术验证平台,用于测试遥操作、模仿学习及双臂操作等关键技术。Helios定位于协助宇航员完成太空站内的重复性工作,使宇航员能够将更多时间投入科研任务。