
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
睿尔曼智能科技(北京)股份有限公司是北京市一家通用设备制造业公司,主营智能机器人研发制造与具身智能解决方案,主要产品包括GLN远程作业网络、全栈自研关节模组及超轻量仿人机械臂,成立于2018年。
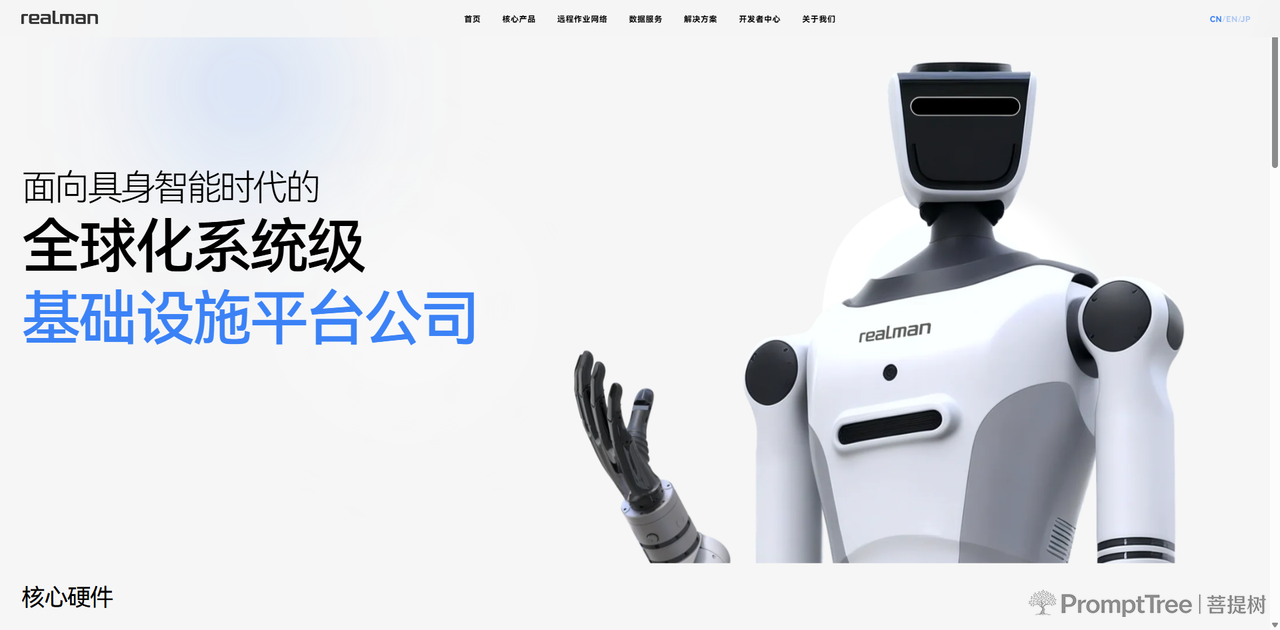
二、关于我们
睿尔曼智能科技(北京)股份有限公司成立于2018年1月8日,注册地址位于北京市,法定代表人为郑随兵。公司于2026年5月完成股份制改造,企业名称变更为睿尔曼智能科技(北京)股份有限公司。公司注册资本6040万元,控股股东郑随兵控制42.96%的股份。
公司业务覆盖智能机器人研发制造、软件开发、技术服务及进出口等。公司在北京、常州、深圳、东京、旧金山五地设有分支机构,拥有超过120项核心专利与知识产权,全球累计服务企业已突破8000家。合作伙伴包括华为、联想、比亚迪、小米、微软、索尼、亚马逊等。
主营业务为超轻量仿人机械臂研发、生产与销售。生产制造基地位于江苏常州科教城智能数字产业园。公司从谐波关节起步,逐步将产品线延伸到机械臂、机器人整机与具身智能解决方案。2025年,公司自主研发的一体化关节模组年产能突破10万台;截至2026年7月,智能关节模组年产能已突破50万台。机械臂平均无故障运行时间(MTBF)达50000小时,并通过CR L3认证。
公司已完成多轮融资:2019年3月完成天使轮融资;2023年5月完成A+轮融资,由科沃斯领投;2026年3月完成近5亿元战略融资,投资方包括科沃斯、招商局创投、云启资本、九派资本等机构。
发展历程:
- 2018年1月8日:睿尔曼智能科技(北京)有限公司注册成立。
- 2019年3月:完成天使轮融资。
- 2023年3月:完成A+轮融资。
- 2023年5月:A+轮融资由科沃斯领投。
- 2025年:获得中山大洋电机股份有限公司战略投资;自主研发的一体化关节模组年产能突破10万台。
- 2026年3月:完成近5亿元战略融资。
- 2026年4月:发布AI原生机械臂MCP Server和RMLink服务平台。
- 2026年4月28日:发布AI智能示教泛化系统。
- 2026年5月:完成股份制改造,名称变更为睿尔曼智能科技(北京)股份有限公司;常州具身智能数据实验平台(“数采中心2.0版”)投入运营,部署150台RealBOT轮式人形机器人,可完成超过1000种作业任务。
- 2026年7月:在世界人工智能大会(WAIC)全球首发RealBot-S2与RealBot-L2两款轮式人形机器人。
- 2026年8月:正式启动A股上市辅导,拟在深交所创业板上市。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| GLN远程作业网络 | 远程作业系统 | 连接操作端、云端调度系统与机器人终端,实现跨地域远程实时操作与数据采集 | 毫秒级硬件同步误差;支持实时远程操作、沉浸式遥操体验、统一多设备管理 |
| 全栈自研一体化关节模组 | 机器人关节 | 机器人的动力与传动核心部件,覆盖谐波、力矩和重载类型 | 2025年年产能突破10万台,2026年7月年产能突破50万台 |
| 超轻量仿人机械臂(RM75系列) | 机械臂 | 七自由度仿人腕部超轻量机械臂,用于精细操作与灵巧作业 | 本体与控制器合计重量7.8kg;额定负载5kg、峰值负载9kg;重复定位精度±0.05mm;TCP线速度1.8m/s;平均无故障运行时间50000小时 |
| RealBot-S2 | 轮式人形机器人 | 面向数采训练、家庭服务、商业零售与工业制造等场景,采用轮式底盘和可折叠腿部结构 | 最低作业高度30cm;垂直工作范围2.1m;转弯半径413mm;双臂单臂负载5kg;20个主动自由度;NVIDIA Jetson AGX Orin 64G计算平台;48V 20Ah电池,续航约6小时 |
| RealBot-L2 | 轮式人形机器人 | 采用升降结构,面向需大范围垂直作业的场景 | 升降行程0.3m;工作范围2.1m;升降承载能力60kg以上 |
| RML系列机械臂 | 机械臂 | 超轻量仿人机械臂系列产品 | — |
| WHJ/WHG系列关节 | 机器人关节 | 谐波关节产品系列 | — |
重点产品说明
超轻量仿人机械臂(RM75系列)
超轻量仿人机械臂是睿尔曼智能的核心硬件产品。该产品本体与控制器合计重量7.8kg,在轻量化设计下实现额定负载5kg、峰值负载9kg。重复定位精度达±0.05mm,TCP线速度1.8m/s。平均无故障运行时间(MTBF)达50000小时,为国内极少数通过CR L3认证的产品。该产品可融合多维力感知、多维触觉、六维力及关节扭矩传感器,构建从关节、末端到接触面的全链路感知能力。适用场景包括工业生产、商业服务、家庭生活、数据采集与模型训练等。
RealBot-S2轮式人形机器人
RealBot-S2采用轮式底盘和可折叠腿部结构,面向数采训练、家庭服务、商业零售与工业制造等场景。腿部折叠后末端可下探至离地30cm位置,站起后垂直工作范围达2.1m。四转四驱底盘支持横向移动,最小转弯半径413mm,整机移动速度0.1至1.5m/s。双臂单臂负载5kg,整机拥有20个主动自由度。感知硬件包括RGB/鱼眼视觉、手部RGBD以及双激光雷达;末端可在两指夹爪与五指灵巧手之间快速更换。核心计算平台采用NVIDIA Jetson AGX Orin 64G,48V 20Ah电池对应约6小时续航,支持有线、Wi-Fi及选配5G通信。