
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
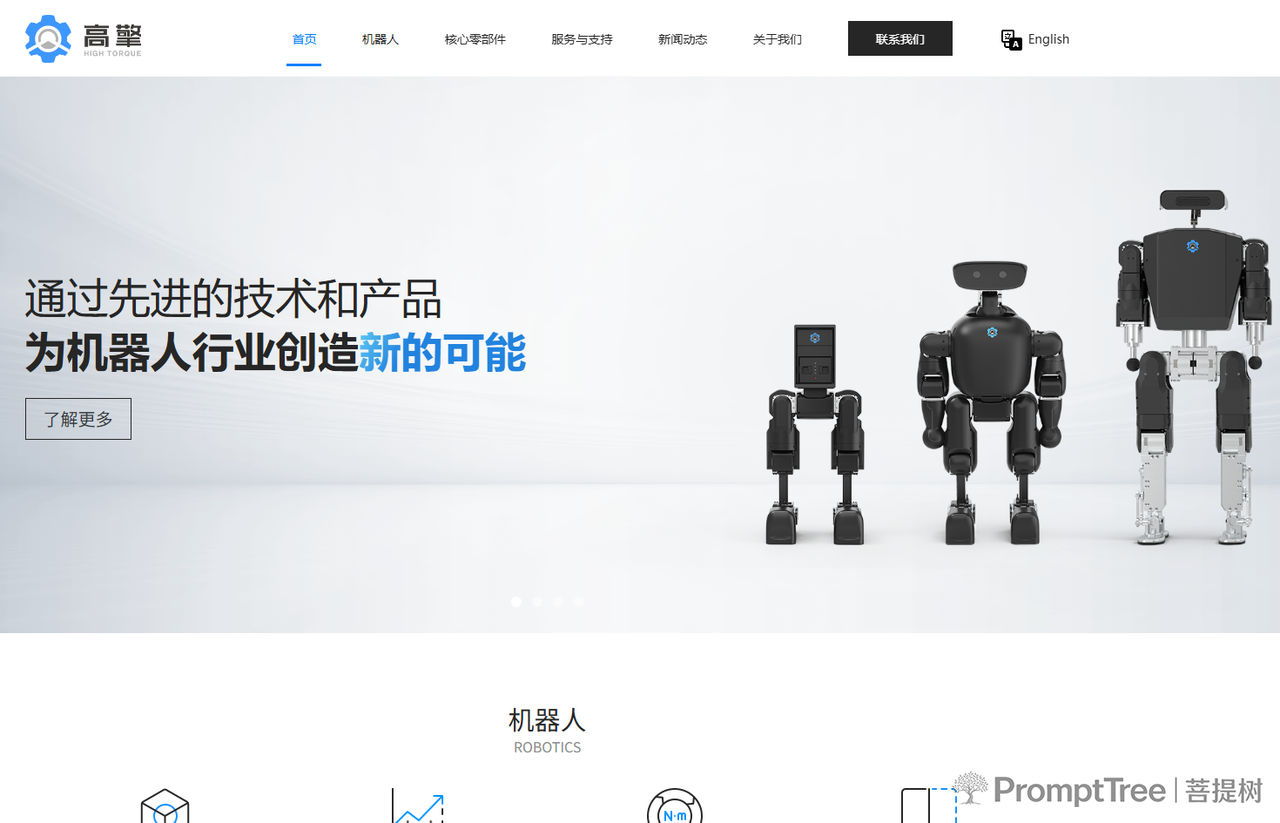
高擎动力(广州)科技有限公司是广州市一家机器人核心零部件及整机研发公司,主营机器人关节模组、人形机器人及双足机器人的研发与销售,主要产品包括行星系列关节模组、超薄系列关节模组、中空关节模组、Panthera-HT 6轴机械臂、Mini Hi人形机器人及Mini Pi双足机器人,成立于2024年。
二、关于我们
高擎动力成立于2024年,总部位于广州市。公司业务覆盖机器人核心零部件(关节模组)与整机(人形机器人、双足机器人)的研发与销售,产品面向科研开发、自动化设备、外骨骼设计、穿戴设备、航空航天等领域。
公司团队以技术研发人员为主,核心成员具备机器人相关领域技术背景。公开信息显示,公司在2023年至2026年间获得多项行业奖项与荣誉:2023年获世界机器大会“投创之星”;2024年获第十三届中国创新创业大赛(广州赛区)三等奖、广州工业机器人制造和应用产业联盟成员单位、机器人一体化关节卓越标杆奖、人形机器人性能卓越奖、ARTS银牌合作单位;2025年获阿里巴巴机器人运动会障碍赛冠军及季军、首届人形机器人半程马拉松参赛证书、首届具身智能机器人运动会应用场景创新奖、人形机器人性能卓越奖、国际人形机器人技能大赛足球挑战赛冠军;2026年获北京亦庄半程马拉松最佳设计奖。
发展历程:
- 2023年:获世界机器大会“投创之星”。
- 2024年:公司成立;获第十三届中国创新创业大赛(广州赛区)三等奖、广州工业机器人制造和应用产业联盟成员单位、机器人一体化关节卓越标杆奖、人形机器人性能卓越奖、ARTS银牌合作单位。
- 2025年:获阿里巴巴机器人运动会障碍赛冠军及季军、首届人形机器人半程马拉松参赛证书、首届具身智能机器人运动会应用场景创新奖、人形机器人性能卓越奖、国际人形机器人技能大赛足球挑战赛冠军。
- 2026年:获北京亦庄半程马拉松最佳设计奖。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| HTPW-7507-02-DNE | 行星系列关节模组 | 由行星齿轮减速机和自主设计的无刷直流电机组成,配备低齿间隙转矩、转矩脉动和双绝对值编码器,支持电流或扭矩控制;适用于自动化设备、机器人技术和航空航天等领域,特别适用于空间受限且需要精确动力分配的场景 | 长宽:75mm;高度:35mm;重量:390g;减速比:7;额定扭矩:4Nm |
| HTDW-4438-30-NE-JC | 行星系列关节模组 | 同上 | 长宽:44mm;高度:44.9mm;重量:237g;减速比:30;额定扭矩:2Nm |
| HTDW-4438-30-NE | 行星系列关节模组 | 同上 | 长宽:44mm;高度:43.4mm;重量:237g;减速比:30;额定扭矩:2Nm |
| HTDW-5022-02-DNE | 行星系列关节模组 | 同上 | 长宽:50mm;高度:47.4mm;重量:322g;减速比:20;扭矩常数:0.54Nm/A |
| HTDW-5036-02-DNE | 行星系列关节模组 | 同上 | 长宽:50mm;高度:47.4mm;重量:323g;减速比:36;额定扭矩:6Nm |
| HTDW-5036-02-CNE | 行星系列关节模组 | 同上 | 长宽:50mm;高度:47.4mm;重量:345g;扭矩常数:0.54Nm/A;极对数:14 |
| HTDW-6036-02-DNE | 行星系列关节模组 | 同上 | 长宽:60mm;高度:56mm;重量:565g;减速比:36;额定扭矩:10Nm |
| HTDW-6036-02-CNE | 行星系列关节模组 | 同上 | 长宽:60mm;高度:56mm;重量:570g;极对数:14mm;减速比:36 |
| HTDW-7535-02-CNE | 行星系列关节模组 | 同上 | 长宽:75mm;高度:56mm;重量:850g;减速比:35;额定扭矩:18Nm |
| HTPU-7033-04-CNE | 超薄系列关节模组 | 由并排齿轮、行星齿轮组构成的减速机和自主设计的无刷直流电机组成,配备低齿间隙转矩、转矩脉动和双绝对值编码器,支持电流或扭矩控制;适用于外骨骼设计、穿戴设备、小型人形机器人、机械臂等领域,扁平化设计适用于空间受限场景 | 长度:140.5mm;宽度:71.5mm;高度:36.9mm;重量:808g;额定扭矩:20Nm |
| HTPU-6035-04-CNE | 超薄系列关节模组 | 同上 | 长度:115mm;宽度:61.9mm;高度:37mm;重量:558g;减速比:35 |
| HTCP-5031-06-CYC | 中空关节模组 | 由优化设计的摆线针轮减速机和自主设计的无刷直流电机组成,配备低齿间隙转矩、转矩脉动和双绝对值编码器,支持电流或扭矩控制;适用于自动化设备、机器人技术和航空航天等领域,中空设计方便布线 | 长宽:50mm;高度:53.4mm;重量:385g;减速比:31;额定扭矩:4Nm |
| HTCP-4531-06-CYC | 中空关节模组 | 同上 | 长宽:44mm;高度:44.9mm;重量:237g;减速比:31;额定扭矩:2Nm |
| Panthera-HT 6轴机械臂 | 机器人整机 | 6轴机械臂,支持模块化设计,丰富拓展接口,支持7路CAN | 站立尺寸:860mm;折叠尺寸:460mm;重量:4.35kg;工作电压:24V;最大负载:3.5kg |
| 7路CAN主控盒子控制器 | 控制器 | 7路CAN主控,用于机器人控制 | 尺寸:长140mm、宽82mm、高40mm;处理器型号:RK3588S;输入电压范围:24V-50V;输出电压范围:24V-50V;持续电流(CAN1/2):30A |
| Mini Hi人形机器人 | 机器人整机 | 超高性价比人形机器人,适用于科研领域的人形平台 | — |
| Mini Pi双足机器人 | 机器人整机 | 万元级双足机器人,适用于科研领域的二次开发平台 | — |
| Mini Pi plus人形机器人 | 机器人整机 | 首创模块化理念,助力打造专属人形机器人 | — |
| HTB48-02电池 | 配件 | 机器人电池,支持BMS充放电保护、PD快充 | 重量:1096g;容量:4500mAh;标称电压:43.2V;最大许可输入电压:50.4V |
| HTB24-03电池 | 配件 | 机器人电池 | 重量:560g;容量:4500mAh;标称电压:21.6V;最大许可输入电压:25.2V |
重点产品说明
行星系列关节模组(HTDW系列、HTPW系列)
该系列关节模组主要由优化设计的行星齿轮减速机和自主设计的无刷直流电机组成,配备低齿间隙转矩、转矩脉动和双绝对值编码器,支持电流或扭矩控制。产品线覆盖多种规格型号,扭矩范围覆盖2Nm至18Nm,适用于自动化设备、机器人技术和航空航天等领域,特别适用于空间受限且需要精确动力分配的场景。
超薄系列关节模组(HTPU系列)
该系列关节模组由并排齿轮、行星齿轮组构成的减速机和自主设计的无刷直流电机组成,配备低齿间隙转矩、转矩脉动和双绝对值编码器,支持电流或扭矩控制。扁平化设计可适用于外骨骼设计、穿戴设备、小型人形机器人、机械臂等空间受限场景。
中空关节模组(HTCP系列、HTCW系列)
该系列关节模组由优化设计的摆线针轮减速机和自主设计的无刷直流电机组成,配备低齿间隙转矩、转矩脉动和双绝对值编码器,支持电流或扭矩控制。中空设计方便布线,适用于自动化设备、机器人技术和航空航天等领域。
Panthera-HT 6轴机械臂
该机械臂为6轴设计,站立尺寸860mm、折叠尺寸460mm,重量4.35kg,工作电压24V,最大负载3.5kg。支持模块化设计,具备丰富拓展接口,支持7路CAN。