
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
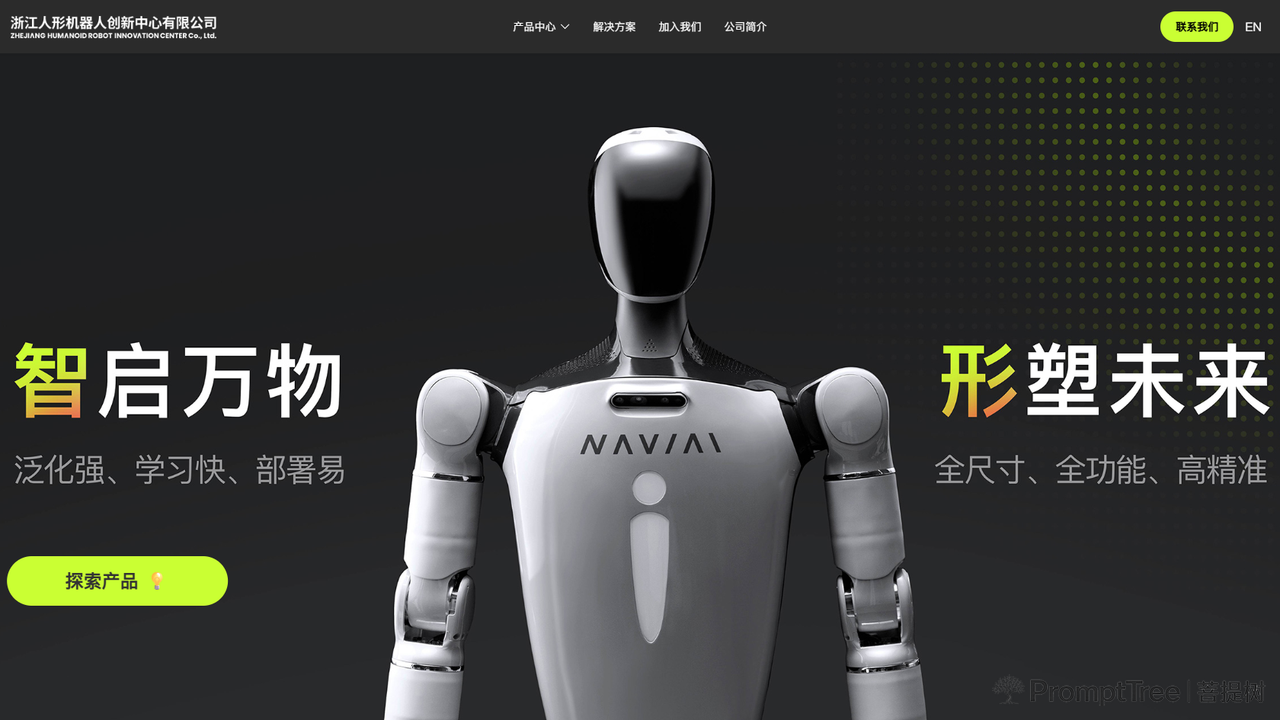
浙江人形机器人创新中心有限公司是宁波市一家人形机器人研发企业,主营智能机器人研发、销售及技术服务,主要产品包括领航者1号、领航者2号NAVIAI等人形机器人整机,成立于2023年。
二、关于我们
浙江人形机器人创新中心有限公司成立于2023年12月21日,由宁波市人民政府与浙江大学熊蓉教授团队联合共建,注册地址位于浙江省宁波市海曙区甬水桥科创中心1号C区4楼402室。公司法定代表人为熊蓉,注册资本6177.1374万元(截至2025年1月)。
公司主营业务包括智能机器人的研发、销售及技术服务,经营范围涵盖智能控制系统集成等。公司聚焦人形机器人“大小脑”关键技术研究与整机系统研发,产品方向为全尺寸通用人形机器人。
团队方面,公司由浙江大学求是特聘教授熊蓉领衔,其主持科技创新2030新一代人工智能重大项目等国家及省部级项目20余项,授权国际发明专利3项、国家发明专利60余项。研发团队在智能机器人领域积累25年、人形机器人方向深耕19年,现有员工200余人,硕博占比超过60%。
资质与合作方面,公司为国家高新技术企业,设有省级博士后科研工作站。公开信息显示,公司与华为、TCL、方太、杰克等企业已建立实质性合作。
发展历程:
- 2000年:团队开展智能机器人研究。
- 2006年:开展仿人足球机器人研究,累计获10余年全国冠军,2015年、2016年、2017年、2019年获RoboCup小仿组亚军。
- 2008年—2011年:开展乒乓球对打人形机器人研究,获863计划重点课题支持,2013年获浙江省科学技术奖一等奖。
- 2012年—2023年:开展室内外快速稳定行走人形机器人研究,可适应多种地形、推力扰动并动态避障。
- 2023年12月:浙江人形机器人创新中心有限公司注册成立。
- 2024年3月:发布首代样机“领航者1号”,全尺寸,39自由度,具备长距离稳定行走能力。
- 2024年8月:发布首代产品“领航者2号NAVIAI”,全尺寸,41自由度,具备通用化高精准具身智能作业能力。
- 2025年11月:发布NAVIAI-I3。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| 领航者1号 | 人形机器人整机 | 双足行走,复杂地形平稳快速移动 | 身高150cm,体重50kg,39个自由度,单臂负载4kg,运动速度1m/s,边缘算力275TOPS |
| 领航者2号NAVIAI(腿足系列) | 人形机器人整机 | 全尺寸通用人形机器人,具备高精度作业能力 | 身高1.65m,体重60kg,41个自由度,AI算力275TOPS,单臂负载5kg,操作精度≤0.1mm,续航2h |
| NAVIAI-I3 | 人形机器人整机 | 行走稳定,步伐较大 | — |
| NAVIAI-WA2 | 轮臂人形机器人 | 面向家庭服务场景(清洁、烹饪等) | 续航6h,充电约2h |
| NAVIAI-U系列 | 人形机器人整机(插电式) | 支持持续作业 | 支持7×24小时持续作业 |
| 多自由度灵巧手 | 核心部件 | 人形机器人末端执行器 | 15个手指关节,6个主动自由度,指尖力10N,单手重量600g,关节速度150度/秒 |
重点产品说明
领航者2号NAVIAI(腿足系列)
该产品为浙江人形机器人创新中心发布的全尺寸人形机器人,身高1.65米,体重60千克,全身41个自由度。搭载AI算力达275TOPS的运算系统,支持0.03毫米级精密轴孔装配,通过机器学习算法模型可实现不同形状插孔作业,成功率超99.99%。配备高精度轻量化仿人臂,单臂7自由度,单臂负载5千克,自重负载比大于0.75,末端控制精度≤0.1毫米。配备14.5AH电池,可持续作业2小时,最快速度≥6km/h,具备多模态感知能力,可适应多种复杂地形。
领航者1号
该产品为浙江人形机器人创新中心于2024年3月发布的首代样机,整机系统由团队自主研发。硬件端搭载自研新型行星减速器、轻量化仿人机械臂和多自由度灵巧手。灵巧手具有15个手指关节、6个主动自由度,指尖力10N,单手重量600g,关节速度150度/秒。行走速度稳定达到1m/s。