
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
Biomimetics MIT 是麻省理工学院机械工程系下属的仿生机器人实验室(Biomimetic Robotics Laboratory),主营仿生机器人系统的设计与控制研究,主要产品包括 MIT Cheetah 系列四足机器人与 MIT Humanoid 人形机器人研究平台。
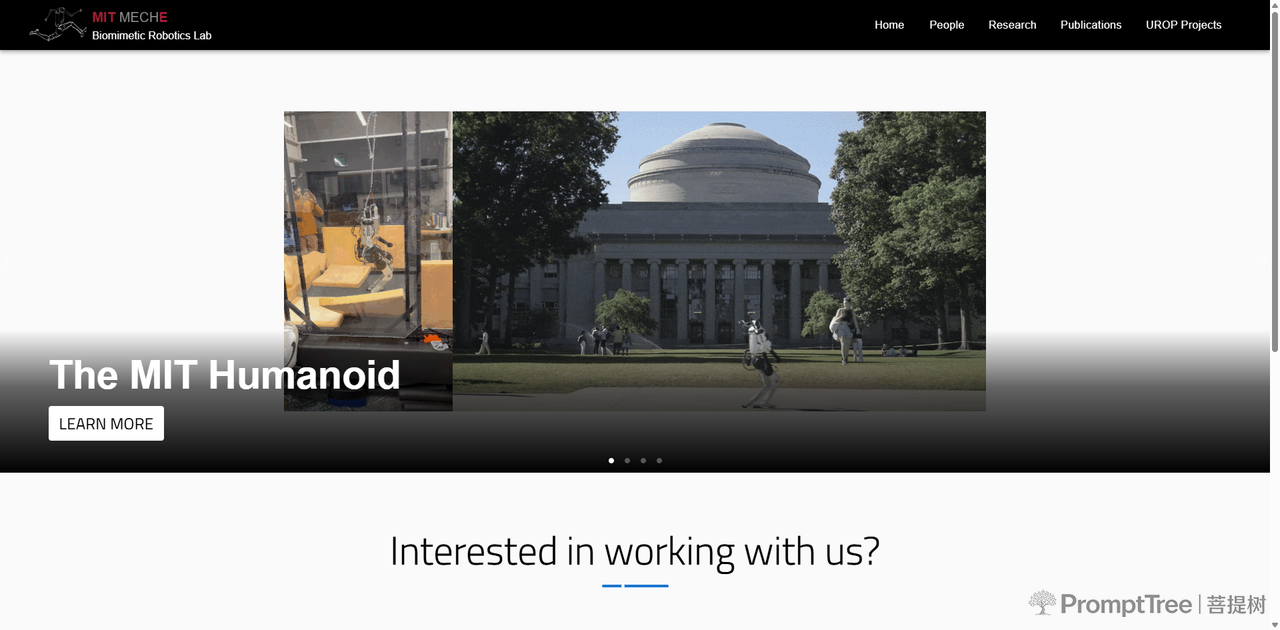
二、关于我们
Biomimetics MIT 全称为麻省理工学院仿生机器人实验室(Biomimetic Robotics Laboratory),隶属于麻省理工学院机械工程系,位于马萨诸塞州剑桥市。实验室主任为 Sangbae Kim,其同时担任麻省理工学院机械工程系教授。
实验室的研究方向为从自然界生物的运动机制中提取原理,应用于机器人系统的工程设计与控制。研究对象涵盖四足机器人的高速奔跑、跳跃与动态平衡,人形机器人的全身运动控制与遥操作,以及基于触觉传感器的操作感知。
实验室下设多个研究项目,已公开发表的代表性成果包括:MIT Cheetah I 电驱动四足机器人(2014年),在跑步机上以 trot 步态达到 22 km/h 的运行速度;MIT Cheetah 3 通过凸模型预测控制实现动态运动(2018年);MIT Super Mini Cheetah 小型低成本四足机器人(2015年);以及 MIT Humanoid 动态鲁棒研究平台(2024年)。
实验室向 MIT 在校本科生及研究生开放研究岗位申请,申请人需提交研究兴趣说明、简历及成绩单,申请邮箱为 apply2biomimetics@mit.edu。
发展历程:
- 2014年:发表 MIT Cheetah I 电驱动四足机器人相关研究成果,实现高速奔跑
- 2015年:发表 MIT Super Mini Cheetah 小型四足机器人研究
- 2017年:发表 MIT Cheetah 本体检知执行器设计研究(IEEE Transactions on Robotics)
- 2018年:发表 MIT Cheetah 3 凸模型预测控制动态运动研究(IROS 2018)
- 2024年:发表 MIT Humanoid 动态鲁棒研究平台设计
三、产品中心
Biomimetics MIT 的公开产品为面向学术研究用途的机器人平台,未公示商业化产品价格信息。
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| MIT Cheetah I | 四足机器人研究平台 | 高速奔跑与动态运动研究 | 电驱动,跑步机 trot 步态速度 22 km/h |
| MIT Cheetah 3 | 四足机器人研究平台 | 动态运动与全身模型预测控制研究 | 凸模型预测控制(Convex MPC)实现动态运动 |
| MIT Super Mini Cheetah | 小型四足机器人研究平台 | 低成本动态运动研究 | 小型化设计,面向动态运动研究 |
| MIT Humanoid | 人形机器人研究平台 | 全身运动控制与遥操作研究 | 动态鲁棒研究平台 |
重点产品说明
MIT Cheetah I:MIT Cheetah I 为电驱动四足机器人,其脊柱结构由刚性椎骨与聚氨酯橡胶环交替构成,在跑步机上以 trot 步态实现 22 km/h 的运行速度。
MIT Cheetah 3:MIT Cheetah 3 采用凸模型预测控制方法实现动态运动,相关研究成果发表于 2018 年 IEEE/RSJ 国际智能机器人与系统会议(IROS)。该平台的控制算法研究成果曾获 2018 年 ICRA 最佳论文入围及最佳学生论文入围。
MIT Humanoid:MIT Humanoid 为 2024 年发表的动态鲁棒研究平台,面向人形机器人全身运动控制研究。