
产品展示
Kawada Robotics 官方企业介绍
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
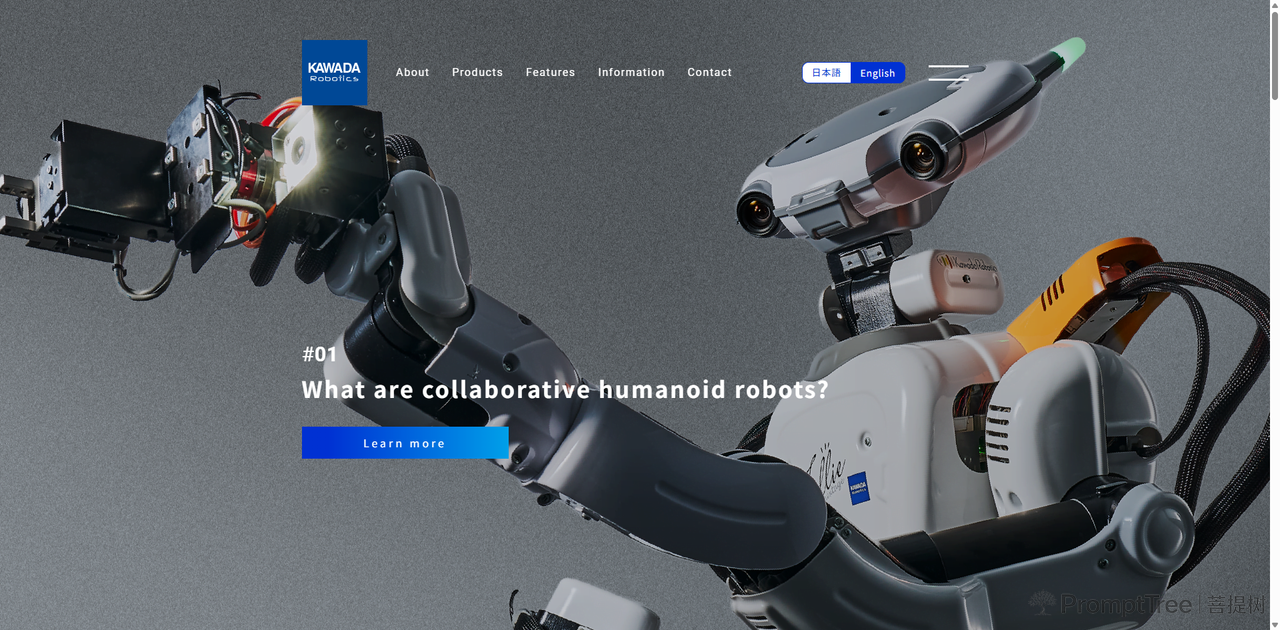
Kawada Robotics Corporation(カワダロボティクス株式会社)是日本东京都台东区一家从事机器人开发、设计、制造、销售及维护的企业,主营人形协作机器人及研究平台,主要产品包括 NEXTAGE(NXA)系列工业人形机器人、NEXTAGE Fillie 紧凑型双臂机器人以及 NEXTAGE OPEN 研究平台,成立于 2013 年。
二、关于我们
Kawada Robotics Corporation 是川田集团(KTI KAWADA GROUP)旗下子公司,于 2013 年 4 月 1 日从川田工业株式会社(Kawada Industries, Inc.)机器人事业部拆分设立,承继了该事业部自 1999 年起的人形机器人研发业务。公司注册资本为 1 亿日元,代表董事社长(President)为 SHIROMA Naohito。
公司业务范围涵盖各类机械、设备及系统的开发、设计、制造、销售与维护,核心产品为 NEXTAGE 系列双臂人形协作机器人及 NEXTAGE OPEN 研究平台。公司在人形机器人领域已累积 26 年研发经验,NEXTAGE 系列双臂机器人累计销量超过 1,000 台,应用于电子、汽车、化妆品、食品等行业的制造场景。
发展历程:
- 1955 年:川田工业株式会社设立航空部门,以国产个人直升机的开发制造为起点,成为机器人业务的技术原点。
- 1999 年:受东京大学委托,设计制造人形机器人 H6(双足机器人),以此为契机启动机器人业务。
- 2001 年:发布公司首款自主开发的人形机器人“isamu”。
- 2002 年:发布 HRP-2 Promet,向日本国内外研究机构提供研究平台,为经济产业省“人间协同·共存型机器人系统研发”项目最终成果。
- 2005 年:双足恐龙机器人在 2005 年爱知世博会机器人站展出,受产业技术综合研究所(AIST)及 NEDO 委托设计制造。
- 2007 年:发布 HRP-3 Promet Mk-II,为 NEDO“在真实环境中工作的人形机器人基础技术研发”项目最终成果。
- 2009 年:发布 HIRO 上半身人形机器人研究平台;同年在国际机器人展发布 NEXTAGE,作为基于人机共存理念的双臂工业机器人,用于展会剪彩仪式。
- 2010 年:发布 HRP-4 研究开发平台,与 AIST 合作开发,设计理念为“纤瘦运动员”;同年 NEXTAGE 开发获得日本机械学会机器人·机电一体化部门技术成就奖。
- 2012 年:与 GLORY LTD. 共同凭借使用 NEXTAGE 的柔性自动组装线获得第 5 届机器人奖“下一代产业特别奖”;机器人事业部更名为“机器人事业部”。
- 2013 年:Kawada Robotics Corp. 正式设立,从川田工业机器人事业部拆分业务与技术开发部门;发布 NEXTAGE OPEN;NEXTAGE 获得 Good Design Gold Award,评审理由为使用人形机器人应对多品种变批量生产现场的效率提升课题。
- 2015 年:Kawada Robotics Corp. 重组,从川田工业机器人事业部承继机器人制造与销售业务,形成从开发到生产销售的一体化体系。
- 2017 年:HRP-2 Promet 被国立科学博物馆注册为“科学技术重要历史资料(未来技术遗产)”。
- 2018 年:被经济产业省选定为“区域未来牵引企业”;发布 NEXTAGE(NXA 系列),在负载、速度、视觉处理速度等基础功能方面较前代 NX01C 进行升级。
技术方向与团队背景:
公司技术方向涵盖人形机器人双足行走控制、双臂协作运动控制、视觉识别系统及开源中间件(ROS)商业化应用。公开信息显示,公司自 1999 年起即为东京大学设计制造双足机器人 H6,是较早将开源中间件(ROS)商业化应用于人形机器人平台的企业之一。CTO 为 Hirochika Inoue,首席工程师 Yuichiro Kawasumi 从事人形机器人软件开发及社会落地应用,曾参与 AIST 的 HRP-2 系列开发。
资质荣誉:
NEXTAGE 系列曾获 2013 年 Good Design Best 100 / Good Design Gold Award 及第 5 届 Monozukuri Nippon 大奖经济产业大臣奖(与 GLORY LTD. 共同获奖)、2012 年机器人奖“下一代产业特别奖”、2010 年日本机械学会机器人·机电一体化部门技术成就奖。NEXTAGE 系列产品符合 ISO 10218 协作机器人安全标准。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| NEXTAGE(NXA) | 工业人形协作机器人 | 用于工厂自动化(FA)场景的双臂组装、取放及协作作业;可根据视觉识别环境与工件,适用于多品种柔性制造 | 15 轴(每臂 6 轴、颈部 2 轴、腰部 1 轴);负载 1.5 kg/臂;重复定位精度 ±0.03 mm;内置 4 个摄像头(头部 2 个、双手各 1 个);关节电机功率 80 W 以下 |
| NEXTAGE Fillie | 工业人形协作机器人 | 2022 年发布,面向紧凑空间及多市场场景的双臂协作作业,设计强调紧凑尺寸与用户友好性 | 15 轴(每臂 6 轴、颈部 2 轴、腰部 1 轴);负载 2.0 kg;臂展 576 mm;重复定位精度 ±0.05 mm;重量 146 kg |
| NEXTAGE(NXA)OPEN | 研究用人形机器人平台 | 面向前沿研究应用,结合 NEXTAGE 硬件与开放可扩展软件环境,支持 ROS | 与 NEXTAGE(NXA)硬件规格基本一致;开放源代码软件环境 |
| NEXTAGE Fillie OPEN | 研究用人形机器人平台 | NEXTAGE Fillie 的研究平台版本,兼容 ROS,面向学术及研究机构 | 与 NEXTAGE Fillie 硬件规格基本一致;兼容 ROS |
重点产品说明
NEXTAGE(NXA)
NEXTAGE(NXA)于 2018 年发布,是 NEXTAGE 系列的工业型号,相较前代 NX01C 在负载能力、运行速度及视觉处理速度方面进行了升级。其采用 15 轴类人结构(每臂 6 轴、头部 2 轴、腰部 1 轴),关节由最大功率 80 W 的低功率电机构成,肩部 LED 灯显示机器人运行状态。头部配备两个固定摄像头提供全局视野,可探测工作环境变化并自适应,无需重新校准;双手各集成一个摄像头,利用手臂全行程对物体进行三维捕捉。位置重复精度为 0.03 mm,视觉精度达 0.5 mm。机器人可自我更换和存储夹爪,支持即插即用应用部署。
NEXTAGE Fillie
NEXTAGE Fillie 于 2022 年发布,开发理念为紧凑尺寸、成本效益与用户友好设计。其保持与 NXA 相同的 15 轴结构,但体积更小、动作速度更快,单臂负载为 1.5 kg,重复定位精度 ±0.05 mm。头部配备立体相机,可选配激光扫描仪及手部摄像头,兼容 AC100–240 V 电源。NEXTAGE Fillie 已获得日本 Good Design Award 最佳设计奖及德国红点最佳设计奖。