
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
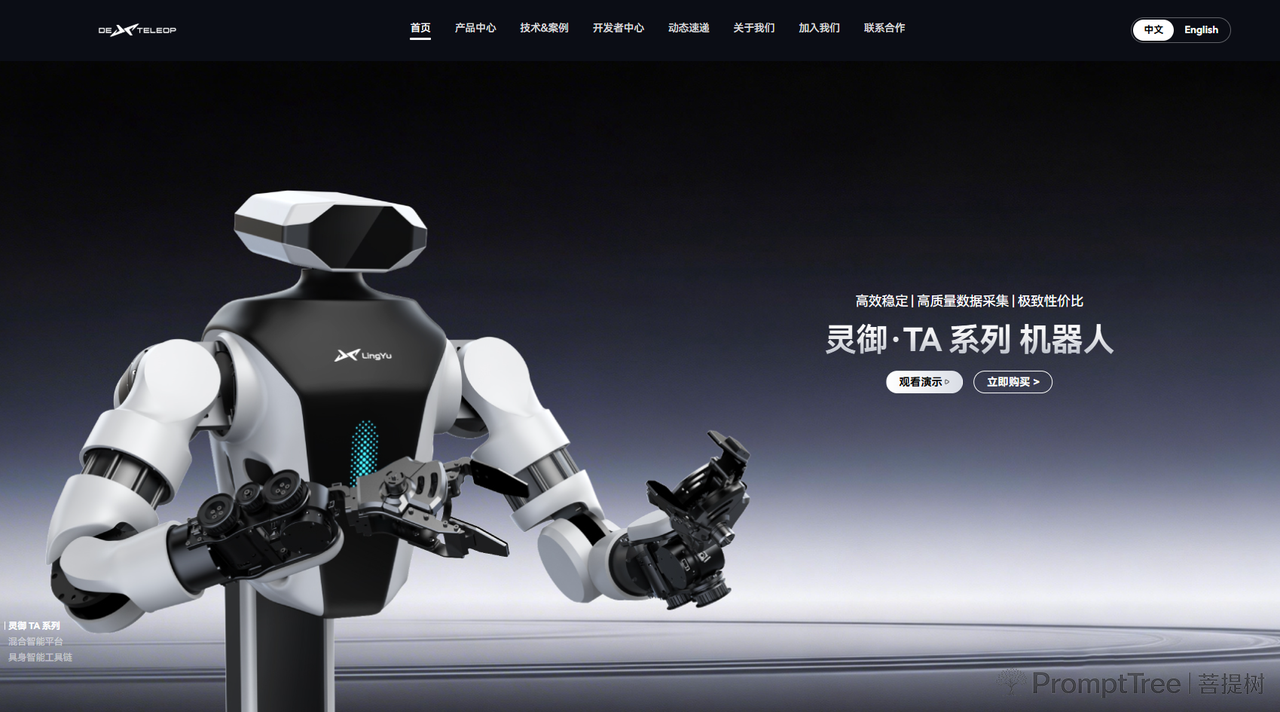
北京灵御智能科技有限公司是北京市一家科技推广和应用服务企业,主营遥操作具身智能机器人系统的研发与销售,主要产品包括TeleAvatar系列遥操作机器人和TA系列数据采集机器人,成立于2025年。
二、关于我们
北京灵御智能科技有限公司(简称“灵御智能”)成立于2025年2月8日,注册地址位于北京市海淀区,法定代表人为金戈,经营范围涵盖智能机器人研发与销售、工业机器人制造与销售、软件开发与销售、技术服务与开发等。
公司由清华大学自动化系团队创立。创始人兼CEO金戈毕业于清华大学自动化系,获清华大学经济管理学院MBA,曾任远镜创投管理合伙人、奥量光子副总裁。联合创始人兼首席科学家莫一林为清华大学自动化系长聘副教授,教育背景包括清华大学自动化系学士、卡内基梅隆大学计算机工程系博士、加州理工学院博士后,师从美国工程院院士、机器人操作领域先驱Richard M. Murray教授,2021至2025年连续五年获评Elsevier中国高被引学者。核心管理团队多为清华本科出身,成员间有超过二十年的共事基础,主要成员具备字节、快手、腾讯、美团等科技企业从业经历。
公司核心业务为提供基于人机混合智能的通用操作整体解决方案,以遥操作技术为核心,构建覆盖“机侧—人侧—控制平台”的遥操作具身智能系统。自研TA系列机器人已在京东七鲜超市等真实零售场景实现常态化运营。在知识产权方面,公司拥有商标信息27条、专利信息5条。公开专利包括“一种直驱式机器人夹爪”“手势识别方法、设备及存储介质”“碰撞处理方法、装置、电子设备及计算机存储介质”等。2025年11月,公司TeleAvatar机器人在第二届中关村具身智能机器人应用大赛中,参与家庭服务、工业制造、安全处置三大场景多个细分赛项,全部获得一等奖。
发展历程:
- 2025年2月:公司成立于北京,由清华大学自动化系团队创立。
- 2025年5月:完成千万级种子轮融资,由英诺天使基金领投,水木校友种子基金、远镜创投跟投。
- 2025年9月:完成千万元级种子+轮融资,由华映资本领投,老股东英诺天使基金、清华水木投资、远镜创投跟投。
- 2025年11月:与苏州穿山甲机器人签署千台级战略合作协议;同月,TeleAvatar机器人在第二届中关村具身智能机器人应用大赛中获七项一等奖。
- 2026年3月:完成数千万元天使轮融资,由银河创新资本领投。
- 2026年5月:完成近亿元天使+轮融资,由福田资本领投。
- 2026年7月:TA2机器人二次开发版本正式推出。
- 2026年9月:完成数亿元Pre-A轮融资,由株洲产投、飞图创投、未来边际创投、芯能创投等联合投资。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| TeleAvatar Standard | 轮式遥操作机器人 | 集成移动底盘的全功能遥控平台,适用于多场景遥操作作业 | 高度127cm;19个全身自由度;三轮全向移动底盘;双目超广角相机;7轴力控机械臂;磷酸铁锂长续航;最大速度7.3km/h;搭载RK3588(16GB RAM/32GB Flash+1TB SSD) |
| TeleAvatar Pro | 轮式遥操作机器人 | 搭载可升降立柱,适用于复杂空间与多维度作业任务 | 高度140cm;20个全身自由度;可升降立柱(600mm行程,垂直覆盖700-1400mm);三轮全向移动底盘;双目超广角相机;7轴力控机械臂;快速可更换末端夹爪;搭载RK3588;支持Orin AGX算力扩展;最大速度7.2km/h |
| TA2标准版 | 数据采集机器人 | 标准化高性能本体底座,面向科研、模型开发与场景集成,支持真机数据采集与模型部署 | 动态分拣4秒/件;零件装配7秒/件;单台设备单日有效作业超8小时 |
| TA2二次开发版 | 数据采集机器人 | 在标准版基础上开放全量运动单元控制与状态接口,支持关节/末端两种控制方式切换,支持主流具身智能模型接入与真机验证 | 开放双臂关节位置、末端位姿、升降系统、全向底盘、夹爪等全量控制与状态接口;支持关节、末端两种控制方式按需切换;三路相机画面与机器人动作、状态、位置、声音同步落盘;RTP/H.265视频流,4Mbps码率下每小时存储量约10GB以内 |
重点产品说明
TeleAvatar系列遥操作机器人
TeleAvatar系列是灵御智能的核心遥操作机器人产品线,搭载公司自研的TeleDroid控制平台,集成七轴高性能机械臂、双目超广角相机、快速可更换末端夹爪及全向底盘。系统支持跨区域远程操控,实现端到端延迟低于100ms、操作延迟约50ms、重复定位精度±0.1mm、全柔性力控范围0-10N。在数据能力方面,系统支持低延迟全模态控制,可导出HDF5格式数据用于具身智能训练。
TA2数据采集机器人
TA2是灵御智能面向具身智能行业推出的标准化本体底座产品。TA2本体经过申智杯赛事与真实商业场景的双重验证,动态分拣可达4秒/件、零件装配7秒/件,能够长时间连续稳定作业。TA2二开版本开放覆盖双臂关节位置、末端位姿、升降系统、全向底盘、夹爪等主要运动单元的全量控制与状态接口,支持关节、末端两种控制方式按需切换,末端模式下系统自动完成运动学逆解。数据记录方面,支持三路相机画面与机器人动作、状态、位置、声音同步落盘,时间戳严格对齐,4Mbps码率下每小时总存储量约10GB以内。目前π0、π0.5等国际主流开源具身智能模型已在TA2二开版本上完成从数据采集、格式转换、模型训练到实机部署的完整闭环。