
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
帕西尼感知科技(深圳)有限公司成立于2021年,是深圳市一家专注于多维触觉传感技术及人形机器人研发的企业,主营触觉传感器、灵巧手及人形机器人的研发与销售,主要产品包括多维触觉传感器PX-6AX系列、灵巧手DexH系列及人形机器人TORA-ONE。
二、关于我们
帕西尼感知科技(深圳)有限公司成立于2021年6月29日,总部位于广东省深圳市宝安区前城中心,企业类型为有限责任公司(港澳台投资、非独资)。公司围绕多维触觉传感技术及人形机器人研发,构建了从核心硬件、数据服务到算法模型的技术体系,自主研发6D霍尔阵列式触觉传感技术。产品线覆盖多维触觉传感器、六维力传感器、关节扭矩传感器、仿生灵巧手及人形机器人等。
创始团队源自日本早稻田大学菅野机器人实验室,创始人兼CEO许晋诚毕业于日本早稻田大学,师从菅野重树教授,团队拥有超过7年高精度触觉传感器、机械臂灵巧手方向技术积累。2023年,公司通过国家高新技术企业认定。
公司基于自采数据研发了OmniVTLA全模态具身智能大模型,并建设了具身智能数据采集工厂。截至公开信息,公司累计申请专利超340件,其中发明专利约200件。公司客户涵盖智能制造、康养医疗、工业生产、消费电子等领域。
发展历程:
- 2021年6月:帕西尼感知科技(深圳)有限公司成立。
- 2021年11月:完成数百万元天使轮融资,领投方为奇绩创坛。
- 2022年12月:完成数千万元Pre-A轮融资。
- 2023年:通过国家高新技术企业认定。
- 2024年:获得A+轮投资;推出第二代TORA-ONE人形机器人,并与深圳地铁展开试点合作。
- 2025年:在天津建成具身智能超级数据工厂;发布集成1140个传感单元的DexH13四指灵巧手及53自由度DOUBLE-ONE人形机器人。
- 2026年3月:完成超10亿元人民币B轮融资。
三、产品中心
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| 多维触觉传感器 PX-6AX-GEN3 | 触觉传感器 | 全身力学感知,测量六维力、材质、回弹等15种感知维度 | 0.01N精细力识别能力;<0.5%FS级重复精度;1000Hz采样频率;涵盖3大系列12款规格型号 |
| 多维触觉传感器 PX Chip | 触觉传感器 | 检测柔软度、摩擦力、质地、热导量、表面黏性 | 测量精度0.01N~19N;响应速度0.1ms;触觉分辨率1.2mm;耐用度超20万次 |
| 六维力/力矩传感器 PX6D/PXTS | 力传感器 | 为具身智能体提供全身力感知与力控交互 | 霍尔原理;轻量化设计 |
| 三轴扭矩传感器 PX3Q-CECA | 扭矩传感器 | 具身智能体任务执行中的力控交互 | 0.1%FS重复精度;0.1%FS分辨率;0.5%FS综合准度;工作温度-10°C至80°C |
| 多维触觉灵巧手 DexH13 | 灵巧手 | 精细操作末端执行器 | 单手搭载1140个ITPU多维触觉处理单元 |
| 多维触觉灵巧手 DexH5 | 灵巧手 | 灵巧操作末端执行器 | 单手集成528颗ITPU多维触觉传感单元;4主动自由度;5总自由度 |
| 人形机器人 TORA-ONE | 人形机器人 | 工业制造、物流仓储、医疗康养、商业服务等场景作业 | 身高1.46m~1.86m;本体自由度21个;双手自由度32个;触觉感知单元2280个;触觉信号6840路;手臂重复定位精度±0.5mm;单臂平举负载额定5kg;最大移动速度0.6m/s;续航8h;电池容量40Ah |
| 五指数据采集手套 PXCap Pro | 数据采集设备 | 手部精细操作数据采集,适配具身模型训练 | 触觉信号1743个;0.1N触觉灵敏度;1%FS重复精度;重量325g;17个自由度;搭载17个角度编码器 |
| 五指数据采集手套 PXCap Ⅴ | 数据采集设备 | 全手无盲区触觉覆盖的手部操作数据采集 | 82个自由度;30个六维触觉模组;触觉点数密度3015个 |
重点产品说明
人形机器人 TORA-ONE
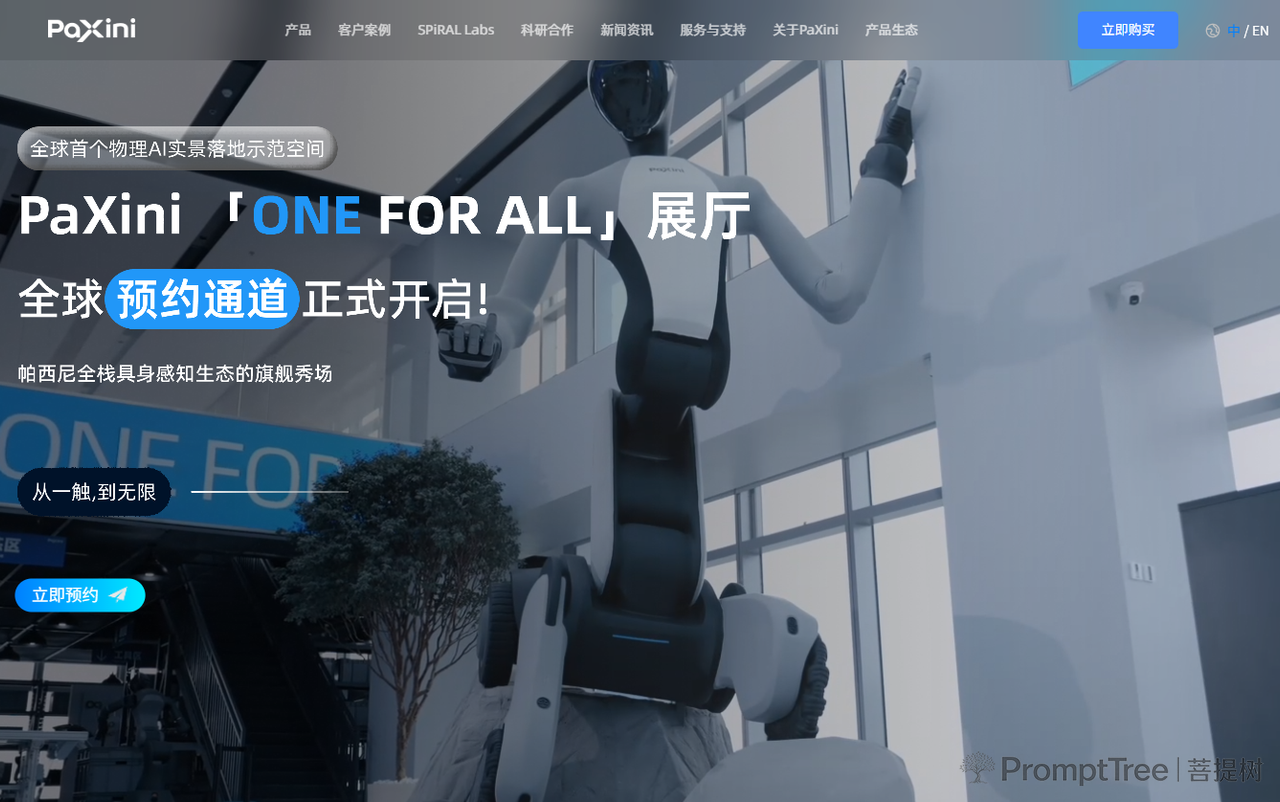
TORA-ONE为帕西尼主推的多维触觉人形机器人,集成触觉与视觉双模态灵巧手,搭载2280颗自研ITPU多维触觉传感单元,可感知15种多维触觉信息,输出6840路触觉信号。视觉系统由5颗RGB相机与2颗RGBD相机组成,搭载激光SLAM自主导航系统。本体采用可折叠结构,腰部折叠态身高1.46m,伸展态1.86m。灵巧手单手自由度16(13主动+3被动),驱动方式为空心杯电机驱动,手臂重复定位精度±0.5mm,单臂(含灵巧手)平举负载额定5kg。底盘最大移动速度0.6m/s,越障高度2cm,爬坡角度7度。电池容量40Ah,充电时长6h,续航时长8h。应用场景包括物流仓储、医疗康养、工业制造、商业服务、家庭服务。
多维触觉传感器 PX-6AX-GEN3
PX-6AX-GEN3为帕西尼第四代专业级ITPU多维触觉传感器,涵盖3大系列12款不同规格型号,具备0.01N的精细力识别能力,全量程可实现<0.5%FS级重复精度,采样频率高达1000Hz,可同步测量包括六维力、材质、回弹等15种感知维度。