
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
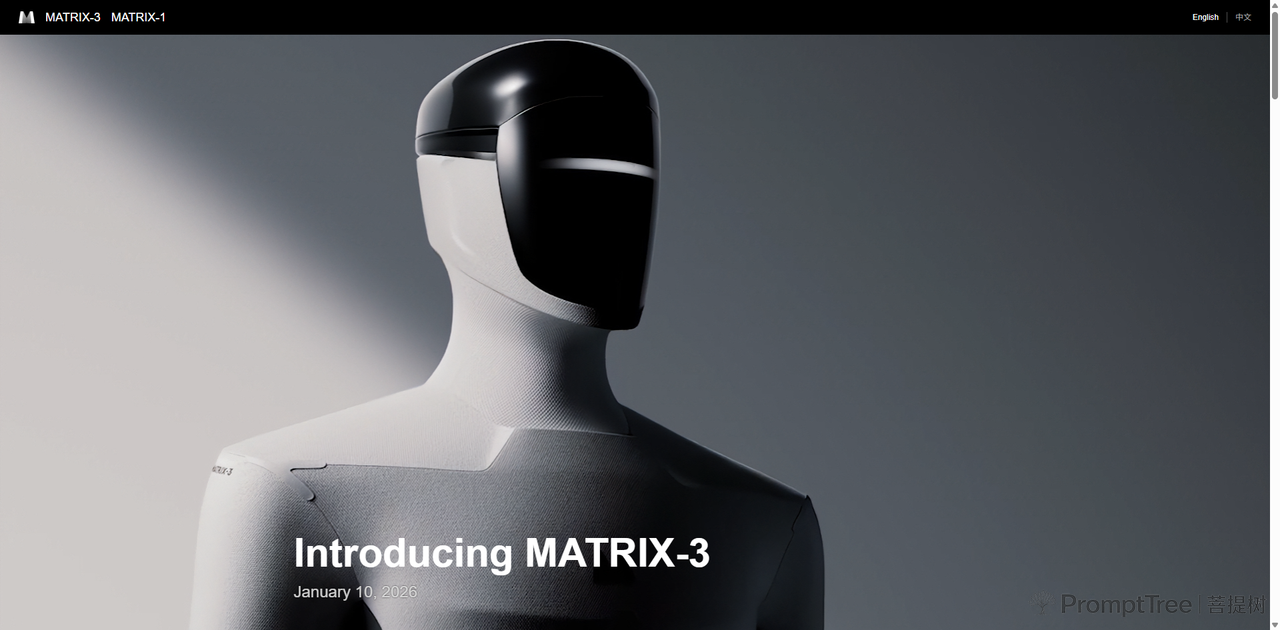
上海矩阵超智系统集成有限公司是上海市一家专注于通用人工智能(AGI)人形机器人全栈式技术研制及商业化创新应用的企业,主营通用人形机器人研发、生产与销售,主要产品包括MATRIX-3第三代通用人形机器人和MATRIX-1全尺寸双足通用人形机器人,成立于2024年4月24日。
二、关于我们
公司成立于2024年4月24日,注册地位于中国(上海)自由贸易试验区,法定代表人为张海星。创始人为前特斯拉中国设计研究中心创始领导人张海星,核心团队汇聚了来自特斯拉、英伟达、OpenAI等企业的工程人员,在机器人、自动驾驶、芯片算力、人工智能大模型等领域拥有相应经验。公司业务覆盖通用人工智能人形机器人全栈式技术研制及商业化创新应用,经营范围包括智能机器人的研发与销售、人工智能理论与算法软件开发、人工智能应用软件开发、信息系统集成服务等。
截至2026年7月,公司注册资本为2602.636万元人民币,职工参保人数39人。公司已获科技型企业认定及小微企业认定,知识产权方面公开信息显示拥有发明专利申请3项、有效外观设计1项。2025年9月完成天使轮融资,投资方包括宏润建设、浙海德曼、金马游乐、爱克股份等;2025年12月,卡倍亿、宏润建设等新增为股东。
技术研发方面,公司自研WAVE物理世界基座模型,采用“大脑—小脑”协同架构,模型负责场景理解、任务规划与泛化操作,通用运动控制模型负责生成全身运动。硬件层面,公司自研串并联直线关节构型,执行器推力密度达3600N/kg;自研27自由度绳驱灵巧手,经8000小时循环测试;开发3D编织仿生皮肤,集成触觉、压力与温度感知能力。公司自建全链路数据引擎与工具链,已积累1000万条操作场景训练样本及50万条失误数据。
发展历程:
- 2024年4月:公司成立于上海,创始人为前特斯拉中国设计研究中心创始领导人张海星。
- 2025年7月:MATRIX-1在世界人工智能大会(WAIC)首次动态演示,展示“脑-体协同”智能操作系统等核心技术。
- 2025年9月:完成天使轮融资,投资方包括宏润建设、浙海德曼、金马游乐、爱克股份等。
- 2026年5月:发布第三代通用人形机器人MATRIX-3,位于上海张江的MFH智造基地同步启用,一期产能规划年产1万台。
- 2026年7月:携四台MATRIX-3亮相WAIC 2026,展示WAVE物理世界基座模型及多场景落地成果,启动MATRIX全球合作伙伴计划。
三、产品中心
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| MATRIX-3 | 第三代通用人形机器人 | 面向商业服务、工业制造、物流、医疗辅助等场景,执行复杂类人任务 | 身高170cm,体重65kg,全身33自由度,最大行走速度3.9km/h,双臂最大负载15kg,续航4小时,支持20分钟快充,搭载27自由度绳驱灵巧手,指尖感知精度0.1N |
| MATRIX-1 | 全尺寸双足通用人形机器人 | 面向商业任务与家庭场景,执行各类物理世界任务 | 全身77个自由度,配备33个一体化关节执行器,最大关节扭矩382N·m,快速充电45分钟可运行5小时 |
重点产品说明
MATRIX-3
MATRIX-3是矩阵超智面向真实商用场景打造的第三代通用人形机器人。硬件方面,搭载27自由度绳驱灵巧手,可熟练使用人类标准工具、操作精密器件与柔性织物;配备3D编织仿生安全皮肤与全身分布式触觉传感,指尖感知精度低至0.1牛;采用自研串并联直线关节配合滚柱丝杠,执行器推力密度3600N/kg,峰值推力可达5000N。软件方面,搭载WAVE物理世界基座模型,采用“大脑—小脑”协同架构,支持零样本泛化与自然语言指令操作。该产品面向商业服务、工业制造、物流、医疗辅助等场景,已在上海南站、全球开发者先锋大会及海德曼临港产线等场景展开实地应用测试。
MATRIX-1
MATRIX-1是矩阵超智开发的全尺寸双足通用人形机器人,全身拥有77个自由度,其中髋关节3个自由度,颈部4个自由度,配备33个新一代高度集成化、模块化的高性能一体化关节执行器,最大关节扭矩382N·m。该产品于2025年7月在世界人工智能大会(WAIC)首次动态演示,展示了“脑-体协同”智能操作系统等核心技术。