
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
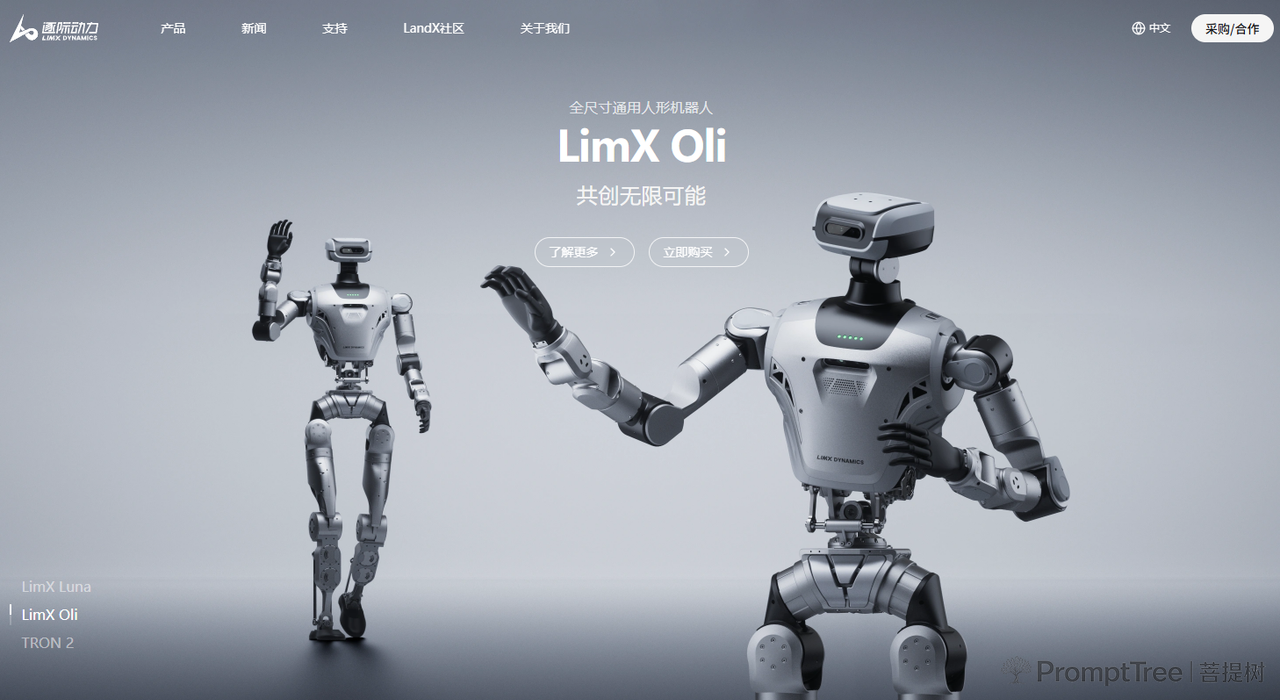
深圳逐际动力科技有限公司是深圳市一家具身智能机器人企业,主营通用机器人的研发、制造与商业化,主要产品包括全尺寸人形机器人 LimX Oli、LimX Luna 及多形态机器人 TRON 系列,成立于2022年。
二、关于我们
深圳逐际动力科技有限公司(LimX Dynamics)成立于2022年1月4日,全球总部位于中国深圳,注册地位于深圳市前海深港合作区南山街道兴海大道3046号香江金融大厦1511-009A。公司业务覆盖通用机器人的研发、制造与商业化应用,产品线包括全自主人形机器人 LimX Oli、LimX Luna,以及模块化机器人 TRON 系列。公司围绕三大核心技术方向进行产品开发:机器人本体硬件的原创设计与制造、大小脑融合技术、人形大脑系统 COSA。
公司创始人张巍,本科毕业于中国科学技术大学自动化系,获普渡大学电气与计算机工程博士学位,曾任美国俄亥俄州立大学电气与计算机工程系长聘教授;2022年回国加入南方科技大学,同年率队在深圳南山创办逐际动力。2023年11月,原文远知行COO张力加入公司,任联合创始人兼COO。
商业化方面,公司全产品线累计获得数千台订单,其中过半来自海外,客户涵盖海外高校、实验室及具身智能企业,目前均为 To B 端客户。2026年8月,公司正式确认成为中国机器人产业发展联盟联合发起单位。
发展历程:
- 2022年1月:逐际动力正式成立,全球总部位于中国深圳;同年7月完成天使轮融资。
- 2023年9月:发布首款四轮足机器人 W1;10月于 IROS 发布双足机器人 P1,并完成近2亿元天使轮及 Pre-A 轮融资;12月人形机器人 CL-1 首次公开动态测试。
- 2024年3月:P1 基于强化学习完成野外徒步;7月获阿里巴巴战略领投 A 轮;8月全尺寸人形机器人 CL-1 完成关键技术验证;10月发布首款多形态双足机器人 TRON 1。
- 2025年2月:发布具身机器人操作算法 LimX VGM;7月获京东战略领投,发布全尺寸人形机器人 LimX Oli,并与上汽北京签署战略合作协议;9月发布多元数据配方策略 LimX Data Recipe 与训练范式 LimX DreamActor;12月发布 TRON 2 多形态具身机器人。
- 2026年1月:发布具身智能体操作系统 LimX COSA;2月完成2亿美元 B 轮融资;4月开源发布标准化 VLA 工程底座 FluxVLA Engine;5月发布全尺寸交互人形机器人 LimX Luna;7月完成 Pre-IPO 轮融资,半年累计融资4亿美元,搭载 COSA 0.5的 LimX Oli 完成全自主长程移动操作。
三、产品中心
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| LimX Oli | 全尺寸通用人形机器人 | 面向 AI 科研人员、机器人开发者及系统集成商,用于复杂感知、运动控制与交互算法的训练、验证和部署 | 身高165cm;31个机身自由度(不含末端执行器);单臂7自由度、单腿6自由度、腰部3自由度、颈部2自由度;提供 Lite、EDU、Super 三个版本 |
| LimX Luna | 全尺寸交互人形机器人 | 面向商业服务场景,用于商场、景区、展会等空间的内容展示与交互;支持视频学舞、零代码任务编排与智能群控 | 身高160cm;27个机身自由度(不含末端执行器);搭载第二代 System 0全身运控基础模型;单次续航4小时,支持外接电源持续运行;支持200台毫秒级群控 |
| TRON 2 | 多形态具身机器人 | 面向 VLA 科研、移动操作与全身运控开发;一个本体可切换双臂、双足、双轮足三种构型,支持人形、四足等形态重构 | 双臂:7-DoF 单臂,臂展70cm,双臂负载10kg,机身极限负重60kg;双足/双轮足:续航约4小时,负载30kg;双臂形态速度5m/s,双足2-3m/s,双轮足3-5m/s;最大攀爬落差20cm;9Ah 三元锂电池,2800W;接口含以太网、USB3.0、EtherCAT、RS485 |
| TRON 1 | 多形态双足机器人 | 支持双点足、双足、双轮足三种足端形态,用于机器人运动控制研究与开发 | 尺寸≤392mm×420mm×845mm;重量约20kg;负载能力≤10kg;双点足/双足速度<1m/s,双轮足速度≤3m/s;攀爬角度、越障高度等参数以官方公示为准 |
重点产品说明
LimX Oli
LimX Oli 采用165cm 标准全尺寸身高、31个机身主动自由度的通用人形构型,全自研本体结构与全身运控算法,适用于步态规划、灵巧操作、多模态交互与强化学习训练等任务。硬件支持二指夹爪、五指灵巧手等多类型末端执行器,以及语音、视觉、触觉、IMU、激光雷达等外部设备接入;SDK 接口全开放,支持访问本体状态、传感器数据、底层关节控制与高层任务调度。平台支持云端 API 调用与本地控制融合,动作库与控制器资源可通过 OTA 持续升级,兼容大模型本地部署。
LimX Luna
LimX Luna 面向商业服务场景设计,身高160cm,具备27个机身自由度,搭载逐际动力自研的第二代 System 0全身运控基础模型,可完成一字马、猫步等高难度动作。机器人支持语音交互、视频学舞、零代码任务编排与智能群控,支持200台毫秒级群控以启动大型集群演出;单次续航4小时,支持外接电源24小时运行,搭载碰撞检测功能。
TRON 2
TRON 2 基于“具身机器人通用基座”设计理念,采用全身模块化架构,仅需一个本体即可实现双臂、双足、双轮足三种核心构型的快速切换,并支持人形、四足等形态重构。双臂系统采用7-DoF 类人构型,配备仿人球形手腕,适配 Pi 0.5及 ACT 等主流 VLA 模型,提供基于家庭操作场景的10类典型任务数据集及 VLA 开发工具包。双足形态具备感知及上下楼梯能力,双轮足形态支持全地形移动。