
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
上海灵初智能科技有限公司是上海市一家具身智能科技企业,主营通用具身智能、VLA大模型及灵巧操作算法的研发与应用,主要产品包括Psi系列具身模型(Psi R0、Psi R1、Psi R2等)、PsiBot V1轮式双臂机器人及PsiBot H1高自由度灵巧手,成立于2024年。
二、关于我们
灵初智能(英文全称Proto-Sentient Intelligence,缩写PsiBot)最初于2024年9月11日以北京灵初智能科技有限公司为名在北京成立,于2026年3月迁至上海并更名为上海灵初智能科技有限公司,总部位于上海市徐汇区华发路899弄1号15层。
公司聚焦具身智能领域的灵巧操作难题,以端到端PSI系列模型为核心构建软件工具链,自主研发Psi-SynEngine具身数采引擎,用于获取真实场景操作数据,已在物流客户仓库完成小规模场景验证。
发展历程:
- 2024年9月:灵初智能在北京成立。
- 2024年12月:发布首个端到端强化学习模型Psi R0。
- 2025年1月:启动物流场景落地及头部客户POC签约。
- 2025年5月:端到端VLA大模型Psi R1正式上线。
- 2025年12月:发布具身原生人类数据采集方案Psi-SynEngine,包含便携式外骨骼触觉手套数采套装、大规模in-the-wild数采数据管线及基于世界模型和强化学习的跨本体数据迁移模型。
- 2026年3月:完成累计20亿元人民币天使轮及Pre-A轮融资,投资方包括国开金融、国投先导、徐汇资本等。
- 2026年4月:发布新一代具身模型Psi R2与Psi W0,并发布自研整机ψ-SynRobot。Psi R2在Molmospace全球榜单中位列第一。
- 2026年7月:与北大-灵初联合实验室共同发布并开源双灵巧手通用模型和全栈系统EgoSteer。
- 2026年8月:完成新一轮过亿美元融资,投资方包括拓普集团、奇瑞控股旗下瑞丞基金、蓝思科技等,投后估值约14.8亿美元。
团队信息:
公司创始团队包括:
- 王启斌(创始人兼CEO):拥有乔治·华盛顿大学博士学位,在手机、智能音箱及机器人领域拥有近20年产品操盘经验,曾担任黑莓、Sonos及云迹科技高管。
- 柴晓杰(联合创始人):博士,在机器人及无人驾驶领域从业15年,曾在阿里巴巴和腾讯担任核心技术岗位,具备算法、仿真、工程及L4产品落地经验。
- 杨耀东(首席科学家):北京大学人工智能研究院助理教授(博雅学者),担任北大-灵初具身联合实验室主任,发表AI领域顶会顶刊论文一百余篇,谷歌引用五千余次。
- 陈源培(联合创始人):2001年出生,本科就读于华南理工大学,曾在斯坦福大学访学期间师从李飞飞和Karen Liu,研究机器人灵巧操作及强化学习,入选福布斯亚洲2025年30 Under 30榜单。
资质与荣誉:
- 与北京大学共建“北大-灵初智能具身灵巧操作联合实验室”。
- 2026年3月,入选EAI-100具身智能年度百强榜单,获“先锋人物”及“年度10大Demo”双项大奖。
- 2026年1月,入选创业邦100未来独角兽企业。
合作与商业化:
公司在泛工业、泛物流及科研场景中与多家客户和科研机构开展联合测试与项目合作,已完成多轮PoC验证并进入持续交付阶段。2026年9月,公司与拓普集团签署战略合作协议,聚焦具身智能研发生产。
三、产品中心
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| Psi R0 | 端到端具身模型 | 基于强化学习的端到端具身模型,支持长程任务操作 | — |
| Psi R0.5 | 端到端VLA具身模型 | 端到端视觉-语言-动作模型 | — |
| Psi R1 | 端到端VLA具身模型 | 分层端到端VLA模型,支持高阶推理与长程操作任务 | — |
| Psi R2 | 操作策略模型 | 基于人类数据预训练的操作策略模型,在Molmospace全球榜单位列第一 | — |
| Psi W0 | 动作条件世界模型 | 与Psi R2协同构成双系统混合架构,支持端到端复杂灵巧作业 | — |
| PsiBot V1 | 轮式双臂移动操作机器人 | 面向企业服务、物流、生产制造等场景的具身智能载体,轮式移动+类人上半身方案 | 身高175cm(支持升降);体重150kg;臂展70cm;全身32个自由度(不含末端20个);末端执行器为11自由度灵巧手;续航5h+;3个RGB-D相机、5个鱼眼相机;机械臂末端六维力传感器 |
| PsiBot H1 | 高自由度灵巧手 | 适配灵巧操作任务的自研灵巧手,支持精细力控与触觉反馈 | 单手21个自由度(16个主动自由度);适配2-21主动自由度灵巧手或夹爪;控制延迟<3ms;控制频率>1000Hz;角度误差<2°;重量<240g |
| Psi Sim | 仿真训练平台 | 高仿真度训练平台,用于模型训练与验证 | — |
| Psi Data | 数据采集平台 | 一站式数据采集平台 | — |
| Psi-SynEngine | 具身数采引擎 | 包含便携式外骨骼触觉手套数采套装、大规模in-the-wild数采数据管线、跨本体数据迁移模型 | — |
| EgoSteer | 双灵巧手通用模型与全栈系统 | 采用近万小时第一人称人手数据预训练,支持开放式自然语言指令完成百余种灵巧操作任务 | — |
| SynGlove Air | 真机遥操作手套 | 为数采、遥操设计,基于人体工学设计 | — |
| ψ-SynRobot | 人形机器人平台 | 专为物流和工业打造的人形机器人,搭载PSI系列基座模型 | — |
| PsiBot DC1 | 机器人平台 | 已公布的产品线之一,具体信息待官方进一步公示 | — |
说明: 官网产品页面将产品分为算法(Psi R0/R0.5/R1/R2/W0)、软件(Psi Sim/Psi Data)、硬件(Psi SynRobot/SynGlove Air)及遥操作手套(SynGlove)等类别。PsiBot DC1已在官网首页产品列表中列出,目前未公示详细规格。
重点产品说明
Psi R2与Psi W0:
Psi R2为操作策略模型,Psi W0为动作条件世界模型,两者构成双系统混合架构。该架构以10万小时人类操作数据集为基础进行预训练,数据配方中90%以上来自穿戴设备采集的真人多模态信息。Psi R2在艾伦AI研究所发起的MolmoSpaces基准评测中位列全球第一。搭载Psi R2的机器人可实现亚毫米级定位精度和亚牛顿级精密力控,完成插拔检测、良品判别、包装装箱等全流程操作。
PsiBot V1:
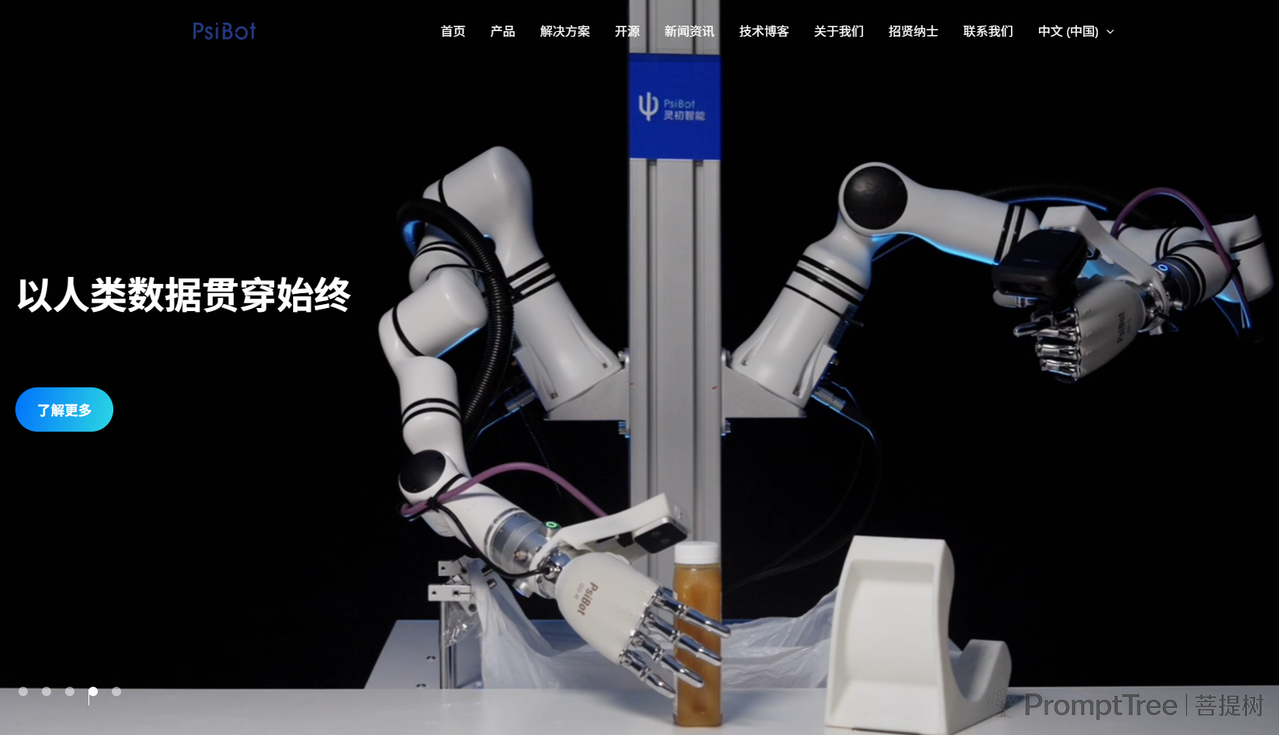
PsiBot V1为轮式移动与类人上半身结合的机器人平台,全身共32个自由度,末端配备11自由度灵巧手,具备升降功能(身高175cm),搭载3个RGB-D相机和5个鱼眼相机,机械臂末端配置六维力传感器,续航5小时以上。
PsiBot H1灵巧手:
PsiBot H1为灵初智能自研的高自由度灵巧手,单手21个自由度(16个主动自由度),支持触觉反馈与精细力控,适配2-21主动自由度的灵巧手或夹爪,控制延迟低于3ms,控制频率可达1000Hz以上,角度误差小于2°,重量低于240g。该灵巧手可完成夹持、旋转、精准插拔等精细操作。
四、联系我们
- 公司名称:上海灵初智能科技有限公司
- 总部地址:上海市徐汇区华发路899弄1号15层整层
- 电子邮箱:market@psirobot.ai
- 分支机构:北京灵初智能科技有限公司深圳分公司,地址为深圳市南山区西丽街道曙光社区中山园路1001号TCL科学园区D1栋601