产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
镜识科技(上海)有限公司是上海市一家科技推广和应用服务业公司,主营具身智能技术研发与通用机器人制造,主要产品包括全尺寸人形机器人Bolt、双形态机器人BAOBAO、工业级四足机器人Apollo,成立于2024年。
二、关于我们
镜识科技(上海)有限公司成立于2024年5月11日,注册地位于中国(上海)自由贸易试验区芳春路400号1幢3层,法定代表人为金永斌,公司类型为外商投资企业与内资合资的有限责任公司,所属行业为科技推广和应用服务业,主营业务涵盖智能机器人研发与销售、人工智能应用软件开发。公司与浙江大学杭州国际科创中心共建人形机器人创新研究院。公司源自浙江大学机器人团队,在机器人本征动力学分析、控制器设计及软硬件一体化方面拥有近十年工程实践积累。
核心团队由浙江大学求是特聘教授、浙江大学杭州国际科创中心人形机器人创新研究院院长王宏涛与金永斌博士联合创立并领衔。王宏涛为清华大学力学专业本硕博(1996—2004)、哈佛大学应用物理博士(2004—2009),国家杰出青年基金获得者。团队核心成员来自哈佛大学、清华大学、浙江大学、中国科学技术大学等院校,研究生以上学历人员占比70%。目前团队规模约40人,其中博士10余人。
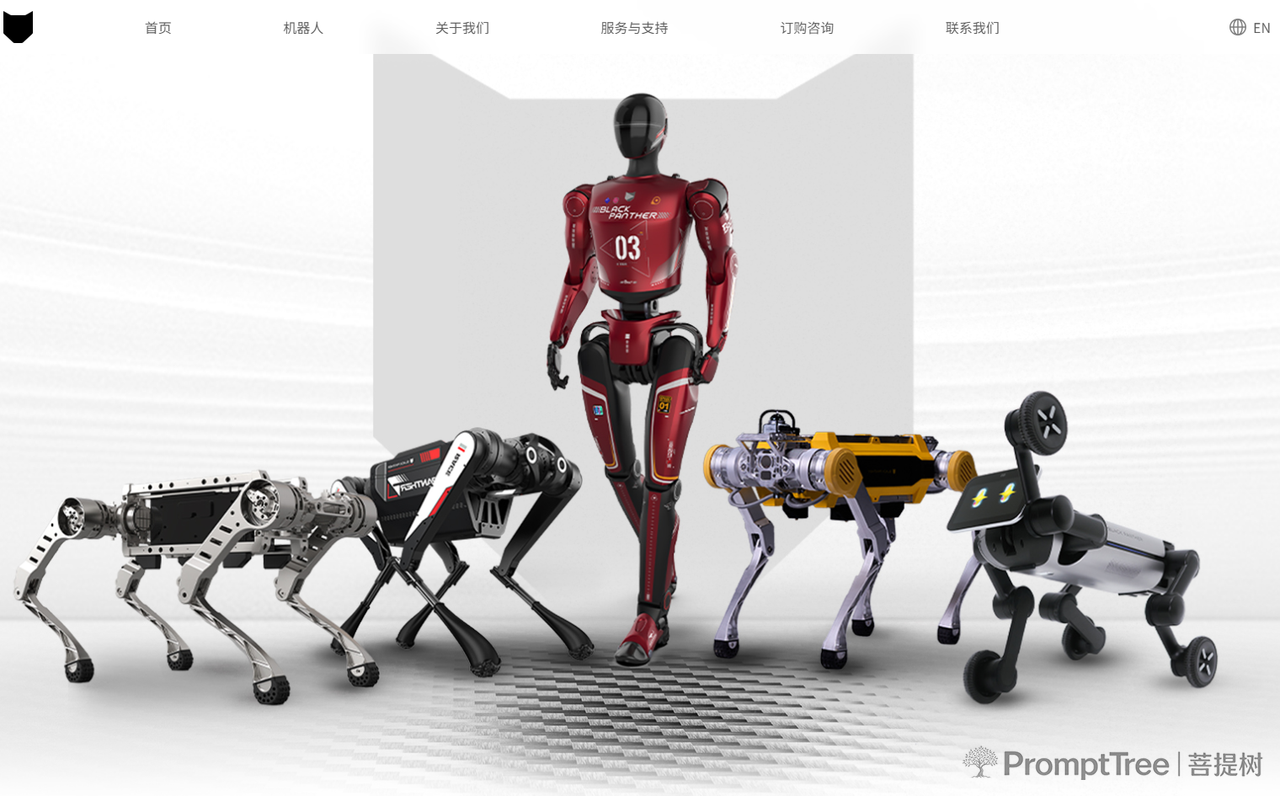
技术方面,公司自研首款机器人全身耦合动力学设计软件,涵盖可微性符号化建模、机电一体化动力学建模及轨迹-控制-参数同步优化等功能模块。产品层面,公司推出全尺寸人形机器人Bolt、双形态机器人BAOBAO、工业级四足机器人Apollo及模块化消费级四足机器人Black Panther X,覆盖从核心灵巧手部件到科研开发平台、再到工业落地整机的产品版图。截至公开信息,公司发明专利申请数21项,有效实用新型专利15项。
发展历程:
- 2024年5月:公司成立,注册于中国(上海)自由贸易试验区。
- 2024年6月:获凯尔达战略融资。
- 2024年10月:完成企业类型变更,注册资本增至124.6883万元人民币。
- 2025年1月:发布四足机器人“黑豹Ⅱ”,奔跑速度达10米/秒。
- 2025年3月:获宏润建设全资子公司宏润时代科技战略入股。
- 2025年8月:在世界机器人大会上首次亮相双形态机器人BAOBAO。
- 2025年10月:完成数千万元A轮融资,由常春藤资本独家投资。
- 2026年1月:与凯尔达联合发布新一代工业级四足机器人“阿波罗”。
- 2026年2月:发布全尺寸人形机器人Bolt,峰值速度10米/秒。
- 2026年8月:总部落地北京亦庄。
三、产品中心
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| Bolt | 全尺寸人形机器人 | 面向通用运动能力验证与高机动场景 | 身高175cm,体重75kg;峰值速度10m/s(后续实测提升至11m/s);最大负载50kg;可以9.5m/s持续奔跑超1分钟 |
| BAOBAO | 双形态机器人 | 面向家庭场景,可在四足与类人形态间切换 | 总自由度17;续航14小时(综合);重量16.5kg;载荷5kg;运动速度0—3m/s;最大攀爬落差30cm;最大攀爬斜坡角度30°;电池容量520Wh |
| Apollo | 工业级四足机器人 | 面向电力巡检、工厂作业、高危应急等工业场景 | 自重约60kg;极限负载100kg;站立最大承重140kg;持续行走负载大于40kg;空载续航超6小时;防水等级IP67;可攀爬20cm台阶;宽温域适应(—20℃至55℃);轮足式型号支持70kg负重 |
| 黑豹Ⅱ | 高机动四足机器人 | 面向教育科研市场 | 稳定奔跑速度10m/s |
| Black Panther X | 模块化消费级四足机器人 | 面向科研与教学,支持模块化拆装重组 | 动力单元、躯干、四肢模块支持自由拆装 |
产品信息说明: 以上规格参数来源于公司公开发布信息及行业公开报道,部分产品型号存在多个版本或后续迭代,具体参数以官方最新公示为准。
重点产品说明
Bolt(全尺寸人形机器人)
Bolt于2026年2月正式发布,峰值速度达到10米/秒,后续实测提升至11米/秒。机器人采用175cm标准身高、75kg体重设计,以10米/秒速度跑完400米全程无需主动散热。命名灵感来源于短跑运动员博尔特(Usain Bolt)。
Apollo(工业级四足机器人)
Apollo由镜识科技与凯尔达机器人于2026年1月联合发布。机器人搭载多模态融合感知系统,集成激光雷达、热成像等多类传感器;运动控制采用模块化架构,核心组件支持快速更换,背部与顶部设有标准化接口,可扩展机械臂、气体检测仪等作业模块。搭载镜识科技自研具身智能系统,集成SLAM建图、动态障碍物感知与语义环境理解能力,支持远程遥操作等协同模式。已完成电力巡检、工厂作业、高危应急等场景的适配测试。
BAOBAO(双形态机器人)
BAOBAO可在四足与类人形态之间自由切换,搭载毫米波雷达及多类传感器,内置高品质音箱。已在学前教育场景作为幼儿园老师助教开展应用。
四、联系我们
- 公司名称:镜识科技(上海)有限公司
- 注册地址:中国(上海)自由贸易试验区芳春路400号1幢3层
- 电子邮箱:service@mirrormetech.com