
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
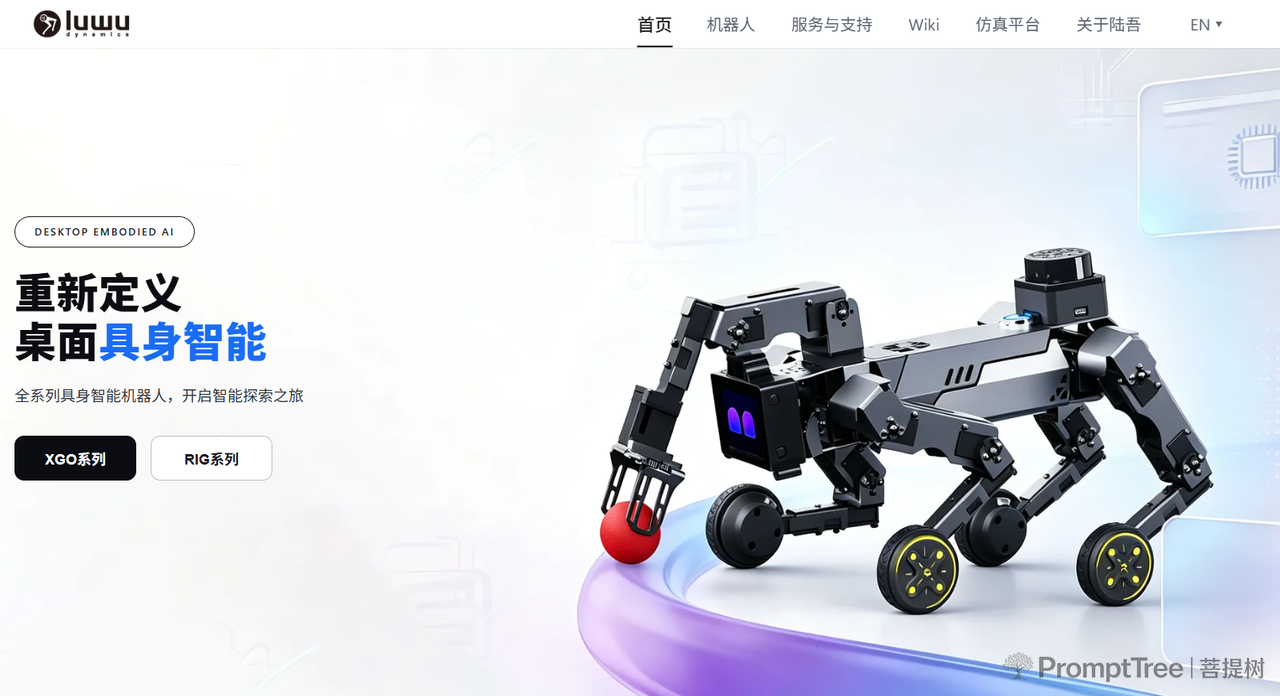
无锡陆吾智能科技有限公司是无锡市一家从事研究和试验发展的企业,主营桌面级多模态机器人(四足、双足及轮足)的研发与商业化应用,主要产品包括 XGO 系列四足/轮足机器人、RIG 系列桌面具身智能机器人,成立于 2020 年 11 月。
二、关于我们
无锡陆吾智能科技有限公司(LuwuDynamics)成立于 2020 年 11 月,总部位于无锡市,核心团队来自哈尔滨工业大学机器人技术与系统国家重点实验室,专注于桌面级多模态机器人(四足、双足及轮足)的研发与商业化应用。
公司主营业务覆盖桌面级仿生机器人的技术研发与场景应用,以桌面仿生机器人为切入点,将运动控制技术与开源硬件生态相融合,产品矩阵涵盖四足机器狗与轮足机器人两大核心品类。公司掌握足式及轮足式机器人核心步态规划及控制技术,已拥有多项机器人相关的软件著作权及专利,旗下 XGO 系列产品在 Kickstarter 平台三次众筹成功。
团队信息: 创始人兼 CEO 刘鹏飞本科毕业于哈尔滨工业大学计算机专业,拥有清华大学硕士学位,曾就职于中兴和华为。团队及成员曾获得 ICRA DJI 人工智能挑战赛国际冠军、首届高校教育精品成果奖一等奖、全国大学生机械创新设计大赛一等奖、全国大学生机器人大赛 Robomasters 全国一等奖、哈尔滨大学生创业赛一等奖、2019 年互联网+大学生创新创业大赛省金奖。
资质与知识产权: 公司拥有发明专利申请数 3 项、有效发明专利数 2 项、有效外观设计数 1 项、软件著作权数 4 项,获科技型中小企业、高新技术企业认定。
发展历程:
- 2020 年 11 月:公司成立,核心团队来自哈尔滨工业大学机器人技术与系统国家重点实验室。
- 2022 年 2 月:申请“一种可调式高精度四足机器人标定平台”发明专利(公开号 CN114393608A)。
- 2025 年 6 月:完成千万元天使轮融资,由语生科技独家投资,资金用于多拟态机器人的技术研发、产品矩阵拓展及全球开源生态建设。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| XGO-lite3 | 四足机器人 | K12 编程教育教具;支持图形化积木编程与 Python 代码生成;搭载树莓派 CM5 计算模组,支撑视觉识别、语音交互与高阶算法二次开发;15 自由度仿生结构,四足机身搭配机械臂与末端夹爪 | 集成树莓派 CM5 模组;支持 Blockly、Python、ROS 编程 |
| XGO-mini2S | 四足机器人 | 面向高校科研与高阶开发的平台;支持 ROS 二次开发;具备 IMU 姿势自稳、整机六自由度姿态控制、全向运动控制、运动步态规划、人工智能(机器视觉、人脸识别、语音识别、模型训练)等功能 | 12 自由度;内置树莓派 CM4 模组;4.5KG·CM 全金属磁编码总线串口舵机;支持 Python 与 ROS 编程 |
| XGO-Rider2 | 轮足机器人 | 桌面级双轮足 AI 机器人;轮腿复合驱动,兼顾轮式高速滑行与足式越障;具备自平衡控制、语音对话、视觉问答、群组表演、图传模式、情感表达等功能 | 处理器:CM5 四核 + ESP32;尺寸:135×118×116~158 mm;重量:560 g;电池:1400mAh,续航约 1 小时;舵机扭矩:4.5 kg·cm;轮毂电机:FOC 无刷,KV 值 75 RPM/V;摄像头:500 万像素 OV5647 |
| XGO-mini2SW | 轮足机器人 | 高性能轮足实验平台;融合强化学习、多模态 AI 与开源开发;支持 Sim-to-Real 流水线;具备轮式与腿式形态快速切换能力;多模态 AI 对话与视觉理解 | 12-DoF 腿部;搭载 Raspberry Pi CM5;4-DoF 机械臂;支持 Blockly、Python、C++ 与 ROS 编程 |
| RIG-Puppy(噜噜) | 桌面具身智能机器人 | 桌面 AI 陪伴机器人;搭载 LUWU OS,接入云端大模型实现智能对话;五自由度多模态拟真表达;支持外壳 3D 打印与基础代码开源 | 五自由度关节;1.09 英寸圆形 TFT 彩色显示屏;GC0308 摄像头(0.3 MP);EM3 总线串行舵机;ESP32-S3 芯片 |
| RIG-Arm(卡卡) | 桌面智能机械臂 | 桌面智能机械臂;支持示教模式拖拽编程;搭载自研 5 轴闭环运动控制系统;支持 AI 调用参数化运动接口 | 5 轴闭环运动控制系统 |
| RIG-Hover(文文) | 双轮自平衡桌面机器人 | 开源桌面机器人硬件平台;采用双轮自平衡结构与头身解耦运动设计;支持 LQR 控制链路、Web 调试服务器、MCP 动作接口 | 主控:ESP32-S3-WROOM-1 双核 240 MHz;屏幕:1.09 英寸 TFT 圆形全彩(240×240);电池:2S 7.4V 500mAh 锂电池;尺寸:61×61×139 mm;IMU:QMI8658A |
重点产品说明
XGO-Rider2: 该产品由 Raspberry Pi CM5 驱动,融合 FOC 轮毂电机与串行总线舵机,定位为可编程倒立摆平台与桌面 AI 伙伴。采用轮腿一体化机构,支持全向移动与原地自转。搭载工业级自平衡算法,基于高精度 IMU 与闭环控制实现负载与颠簸条件下的姿态稳定。内置 CM5 边缘 AI 计算模块,支持人脸识别、手势交互,可接入大模型进行语音对话。配备双 MEMS 麦克风阵列与 2W 扬声器。开放 ESP32 下位机 SDK 与结构 STP 文件,支持 LQR 整定与运动学解耦定制。
XGO-mini2SW: 该产品为轮足复合驱动机器人实验平台,12 自由度仿生腿配合一体化轮毂模块,可在平坦路面以轮式高速移动,同时保留腿部灵活性用于跨越障碍。集成强化学习功能,开源 Sim-to-Real 流水线支持从仿真到真实机器人的训练与部署。搭载 Raspberry Pi CM5,支持 Blockly、Python、C++ 与 ROS 编程,配备 4-DoF 机械臂。
四、联系我们
- 公司名称:无锡陆吾智能科技有限公司
- 总部/办公地址:无锡市锡山区安镇街道翠山路 488 号无锡东站高铁商务中心 B 栋 501-7
- 联系电话:18610486680
- 分支机构/经销商:无锡陆吾智能科技有限公司上海青浦分公司,地址为上海市青浦区盈顺路 715 号 2 幢 2 层 C 区 2646 室