
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
杭州时空变量科技有限公司是杭州市一家软件和信息技术服务企业,主营具身智能与人形机器人核心技术研发,主要产品包括 Vinci 复合机器人、轮式人形整机及四转四驱底盘模块(4WD/4WS),成立于2025年。
二、关于我们
杭州时空变量科技有限公司(SVTROBOT)成立于2025年4月15日,注册地址位于浙江省杭州市西湖区留下街道西溪路958号C楼A座309室,企业类型为有限责任公司(自然人投资或控股),注册资本100万元人民币,所属行业为软件和信息技术服务业,经营范围涵盖软件开发、人工智能基础软件开发、人工智能应用软件开发、智能机器人的研发与销售、集成电路设计、智能控制系统集成等。
公司核心团队从事高机动性移动底盘、多自由度协作机械臂及复合机器人系统的集成开发,业务覆盖具身智能与人形机器人核心技术研发领域。
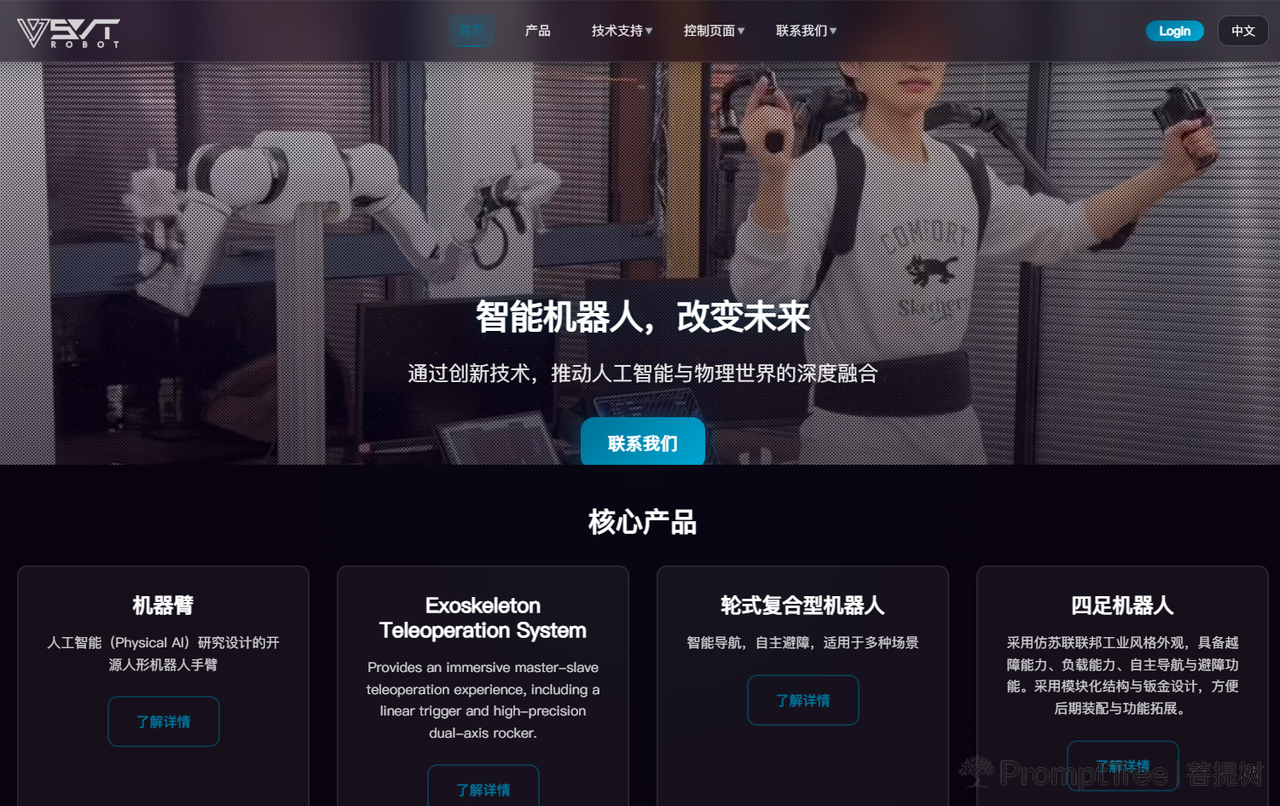
公司产品线以 Vinci 复合机器人为代表,涵盖轮式人形整机、人形双臂机器人模块、四转四驱底盘模块(4WD/4WS)及外骨骼遥操作系统。公司自主研发了 VLA 数据采集与多传感器融合算法,并自研4WD/4WS全向底盘,该底盘集成电动升降柱与协作臂,支持全方位平移与垂直作业空间扩展,面向具身智能科研场景设计。
公司关联主体杭州时空张量机器人科技有限公司承接了中国科学院西安光学精密机械研究所高精密光电技术积累,并依托中国工程物理研究院、清华大学自动化系等科研力量协同支撑。公司创始人郑道勤,主导公司在空间智能传感器方向的技术研发与产品发布。
发展历程:
- 2025年4月:杭州时空变量科技有限公司注册成立,注册资本100万元人民币,注册地址位于杭州市西湖区。
- 2026年5月:公司参展2026第二届杭州人形机器人展,展出 Vinci 复合机器人及4WD/4WS全向底盘等产品。
- 2026年8月:关联主体杭州时空张量机器人在2026世界机器人大会上全球首发7D空间智能视觉传感器“天眼·Tensopt”。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| Vinci 复合机器人 | 复合机器人 | 面向具身智能科研场景,集成移动底盘与协作机械臂,支持数据采集与模型训练 | — |
| 轮式人形整机 | 轮式人形机器人 | 面向科研机构的移动操作平台 | — |
| 人形双臂机器人模块 | 机器人模块 | 双臂协作操作模块 | — |
| 四转四驱底盘模块(4WD/4WS) | 移动底盘 | 集成电动升降柱与协作臂,支持全方位平移与垂直作业空间扩展 | — |
| 外骨骼遥操作系统 | 遥操作设备 | 用于机器人遥操作与数据采集 | — |
| SmartWheel 轮式复合型机器人 | 轮式移动机器人平台 | 基于 ROS2 的智能轮式移动机器人平台,具备自主导航、避障、SLAM 建图功能,适用于室内外环境 | 运动方式:轮式;高度:165 cm;自由度:11 DOF;体重:200 kg;行走速度:7.2 km/h;续航时间:8 h |
| 天眼·Tensopt(具身智能版 SIC-MR-30) | 7D空间智能视觉传感器 | 同步输出 XYZ 三维坐标、RGB 外观语义与 T 时间动态,形成实时彩色点云,用于具身智能与机器人的空间感知 | 感知距离:0.15 m 至 30 m;距离精度:毫米级 ±3 mm;点云输出密度:3072万点/秒;三维成像帧频:25 Hz(全分辨率);抗干扰能力:100 KLux |
重点产品说明
天眼·Tensopt 7D空间智能视觉传感器
天眼·Tensopt 采用自研“一路双光”光路架构,在单条光路、单枚硬件上同步完成三维测距与二维语义成像,融合 RGB、深度、点云及时序信息,可在强光、黑夜、低纹理、动态等复杂环境下稳定输出 7D 数据。该传感器基于“先计算、后成像”的物理原理,直接测量空间光场占用率,不依赖表面反射特性,可对透明玻璃、高反光金属、纯白墙面、微光暗环境等场景进行重建。
产品内置 AI 算力,可直接输出彩色深度点云,无需外部算力二次运算。具身智能版定位为人形、四足及移动机器人的空间感知核心入口,目前已与多家具身智能公司及智能辅助驾驶主机厂展开适配。
SmartWheel 轮式复合型机器人
SmartWheel 是一款基于 ROS2 的智能轮式移动机器人平台,具备自主导航、避障、SLAM 建图功能,采用模块化架构设计,适用于仓储物流、服务机器人及安防巡逻等场景。
四、联系我们
- 公司名称:杭州时空变量科技有限公司
- 总部/办公地址:浙江省杭州市西湖区留下街道西溪路958号C楼A座309室
- 联系电话:13116236687
- 电子邮箱:13116236687@163.com
- 分支机构/经销商:关联主体台州时空变量精密制造有限公司,注册地址位于浙江省台州市仙居县