
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
柏奥尼克机器人(宁波)有限公司是宁波市一家机器人研发与制造企业,主营全尺寸通用人形机器人及一体化模块柔性执行器的研发、生产与销售,主要产品包括Adam系列全尺寸人形机器人与Adam-U半身机器人,成立于2023年。
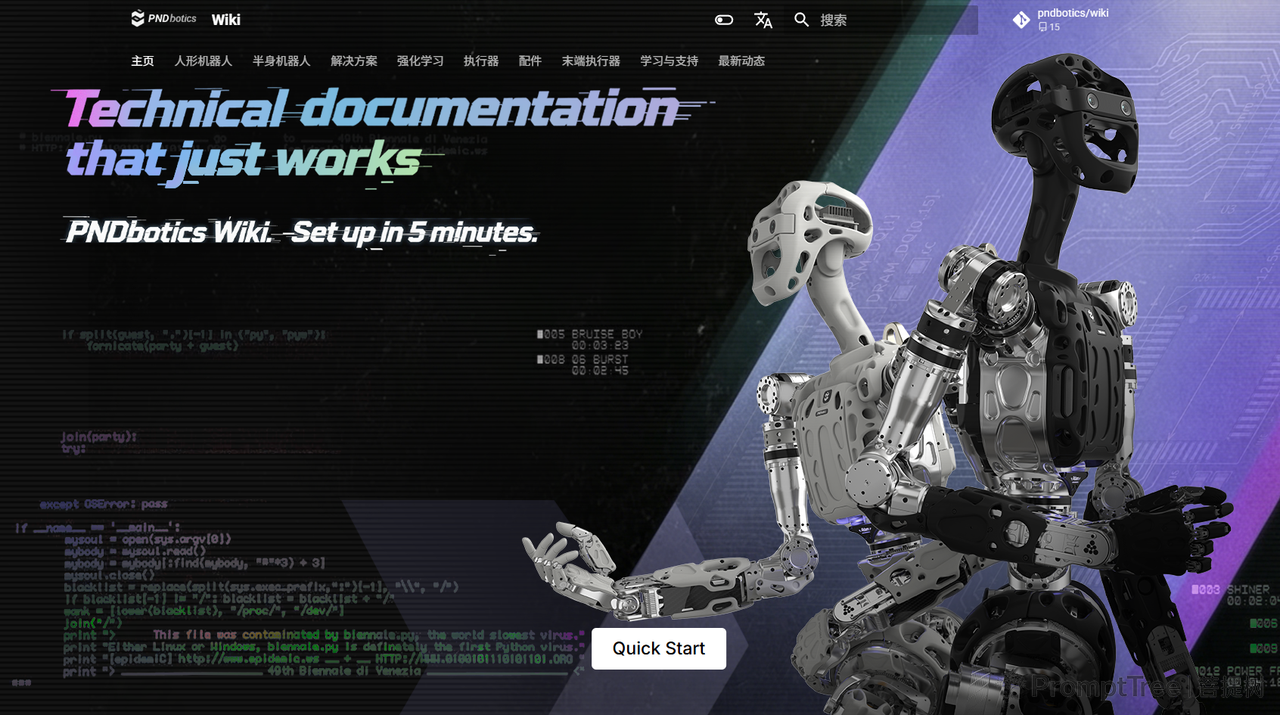
二、关于我们
柏奥尼克机器人(宁波)有限公司(英文名:PNDbotics Co., Ltd.)成立于2023年9月,注册地址位于浙江省宁波市高新区,并在北京市海淀区设有办公地点。
公司业务覆盖全尺寸通用人形机器人的研发与制造,技术方向包括基于模型的机器人步态规划、全身运动控制技术、具身智能算法及基于深度强化学习(DRL)的运动控制技术。公司已建立PND智能制造中心,实现了从电机、驱动器、减速器等底层架构到机器人关节及机器人本体的自主研发、生产与销售。核心硬件产品包括机器人控制单元(RCU)、电池管理系统(BMS)及PSA系列一体化模块化执行器。
公司产品线包括Adam Lite、Adam Standard、Adam SP、Adam Pro等全尺寸人形机器人型号,以及Adam-U半身机器人数据采集平台。PSA系列执行器覆盖60N·m至340N·m力矩区间,集成电机、减速器、编码器、伺服驱动器与通信单元。公司已实现年产数百台级人形机器人的产能。
团队方面,核心成员具备机器人算法、机械设计与系统工程背景。联合创始人张子陶拥有清华大学学士学位及美国西北大学博士学位,曾任职于软银愿景基金。
2026年2月,公司完成数亿元人民币融资,由中信证券旗下私募股权投资平台中信金石领投,资金用于精密制造设备、智造中心建设及核心技术研发。
发展历程:
- 2011年:INNFOS研发团队组建,聚焦高性能机器人柔性一体化执行器研发,为PNDbotics的技术前身。
- 2023年9月:PNDbotics在宁波注册成立,聚焦全尺寸通用人形机器人研发。
- 2024年:推出第一代Adam人形机器人(Adam Lite),身高1.67米,25个自由度。
- 2025年7月:在世界人工智能大会(WAIC)上发布Adam-U半身机器人数据采集平台。
- 2026年1月:参展CES 2026,展示Adam系列机器人及PSA执行器产品。
- 2026年2月:Adam机器人亮相央视春晚及CGTN“2026 Super Night”节目;同月完成由中信金石领投的数亿元融资。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| Adam Lite | 全尺寸双足人形机器人 | 面向科研实验与算法验证,适用于高精度自动化实验及动态系统测试 | 身高1.67m;体重60kg;25个自由度;腿部6自由度(髋×3+膝×1+踝×2);手臂5自由度(肩×3+肘×1+前臂×1);腰部3自由度;关节峰值扭矩:膝/髋约340N·m,踝约46N·m,臂约60N·m;行走速度最大1.5m/s;电池容量1172W·h,最大电压46.2V,最大输出电流25A;通信支持Wi-Fi 6及蓝牙5.0 |
| Adam Standard | 全尺寸双足人形机器人 | 面向科研实验与工业自动化测试,支持AI推理与视觉计算 | 身高1.67m;体重61kg;29个自由度;腿部6自由度;手臂7自由度(肩×3+肘×1+前臂×1+腕×2);腰部3自由度;关节扭矩参数同Adam Lite;搭载NVIDIA Jetson Orin NX 16GB AI计算平台;其余参数同Adam Lite |
| Adam SP | 全尺寸双足人形机器人 | 面向科研实验与工业自动化测试,配备灵巧手与AI计算平台 | 身高1.67m;体重62kg;41个自由度;腿部6自由度;手臂13自由度(肩×3+肘×1+前臂×1+腕×2+灵巧手指×6);腰部3自由度;其余参数同Adam Standard |
| Adam Pro | 全尺寸双足人形机器人 | 面向科研实验与工业自动化测试,为Adam系列最高配置型号 | 身高1.67m;体重63kg;43个自由度;腿部6自由度;手臂13自由度;腰部3自由度;其余参数同Adam SP |
| Adam-U | 半身机器人(数据采集平台) | 专为桌面级操作与实验设计,用于数据采集、操作研究及科研算法验证 | 高度1.35-1.77m可调;主机重量26kg;升降平台及底盘48kg;总自由度31个;单臂13自由度(肩×3+肘×1+前臂×1+腕×2+灵巧手指×6);腰部3自由度;头部2自由度;腰部制动:横滚+俯仰双方向;电池容量1172W·h;搭载NVIDIA Jetson Orin NX 16GB AI计算平台;感知传感器为ZED MINI深度视觉传感器 |
重点产品说明
Adam 全尺寸人形机器人
Adam系列为全尺寸双足人形机器人平台,采用模块化执行系统架构,集成准直接驱动(Quasi-Direct Drive)力控关节。控制系统采用全身控制(WBC)与模型预测控制(MPC)融合算法实现动态平衡,并支持基于深度强化学习与模仿学习的运动策略优化。通信方面,搭载自研PND-Network高实时通信协议栈,支持激光雷达、视觉相机等多模态传感器接入。运动控制计算机采用Intel NUC12WSKi7处理器,AI计算平台(Adam Standard及以上型号)集成NVIDIA Jetson Orin NX 16GB嵌入式计算模块,感知系统配备Intel RealSense D455深度视觉传感器。适用场景包括科研实验、工业自动化测试、医疗辅助及服务机器人等领域。
Adam-U 半身机器人
Adam-U为轮式半身人形机器人,基于与Adam SP相同的执行器平台,定位为数据采集与操作研究平台。搭载31个准直接驱动柔性力控关节,单臂13自由度,配备灵巧手。腰部具备横滚与俯仰双方向制动系统。支持ROS2 Humble框架,提供开发接口与工具链。适用于科研实验、工业自动化测试、医疗辅助研究及服务机器人开发等场景。
四、联系我们
- 公司名称:柏奥尼克机器人(宁波)有限公司
- 总部/办公地址:浙江省宁波市高新区聚贤街道院士路66号创业大厦2号楼4-865室
- 北京办公地址:北京市海淀区大恒科技大厦南座18层
- 电子邮箱:info@pndbotics.com