
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
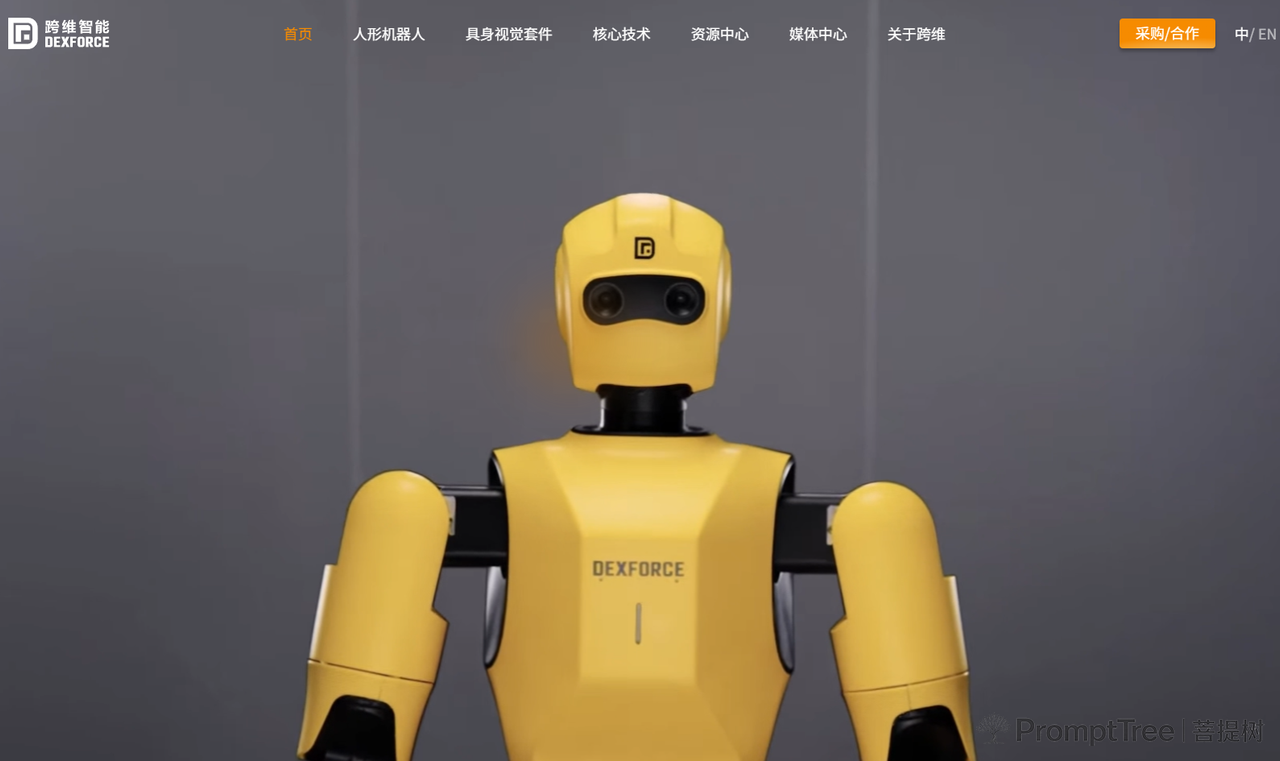
跨维(深圳)智能数字科技有限公司是深圳市一家以Sim2Real技术为核心的国家高新技术企业,主营高通用性具身智能技术研发与机器人软硬件产品,主要产品包括DexVerse™具身智能引擎、DexForce W1 Pro通用人形机器人及DexSense空间与具身智能传感器,成立于2021年6月。
二、关于我们
跨维(深圳)智能数字科技有限公司成立于2021年6月15日,总部位于深圳市南山区,法定代表人为贾俊,注册资本223.46万元人民币,统一社会信用代码为91440300MA5GU4PM4C。公司以Sim2Real(从仿真到现实)技术为核心,研发高通用性具身智能技术,于2023年被认定为国家高新技术企业。公司研发人员占比70%以上,团队规模超150人,成员来自华为、腾讯、三星及MIT、清华、哈工大、新加坡南洋理工大学等院校与企业。
公司创始人贾奎为香港中文大学(深圳)数据科学学院教授,曾先后于中科院深圳先进技术研究院、香港中文大学、UIUC下属新加坡高等研究院从事研究工作,连续五年入选斯坦福全球Top 2%顶尖科学家榜单,主要研究领域为机器学习与计算机视觉。
公司基于自研DexVerse™具身智能引擎,已建立机器人自动任务理解、数字资产生成、任务仿真生成、AI模型训练等能力,形成了包含空间与具身智能传感器、基于3D大模型技术的PickWiz等软件、通用具身智能机器人等在内的软硬一体产品矩阵。产品已应用于汽车零部件、3C制造、新能源、家电、化工、物流等50余个行业,合作伙伴涵盖广汽、美的、海尔、松下、蓝思科技等企业。公开信息显示,公司团队已申请相关专利26项。
发展历程:
- 2021年6月:公司成立,总部位于深圳市南山区。
- 2022年3月:完成天使轮融资,投资方包括松禾资本、真格基金。
- 2022年10月:完成Pre-A轮融资,投资方为联创永宣。
- 2023年:获认定为国家高新技术企业。
- 2024年5月:完成战略融资,投资方包括联想创投、广州华南理工资管。
- 2024年12月:完成股权转让融资,投资方为前海互兴。
- 2025年1月:发布DexForce W1通用人形机器人。
- 2025年7月:完成数亿元A1&A2轮融资。
- 2025年12月:作为生态伙伴参与国内首个具身智能开源社区建设;其“基于Sim2Real的具身智能引擎项目”获2025深圳颠覆性技术创新生态大会暨智能机器人锦标赛一等奖。
- 2026年2月:签署三项战略合作,计划在三年内为文旅场景落地数千台人形机器人。
- 2026年4月:加入广东省具身智能训练场。
- 2026年5月:机器人商业服务在主题乐园、商业综合体等高流量场景投入运营。
- 2026年6月:完成B轮融资,合计金额超10亿元人民币,投后估值突破100亿元。
- 2026年7月:在深圳机器人谷展示零售场景具身智能解决方案。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| DexForce W1 Pro | 通用人形机器人 | 面向智能制造、商业服务、餐饮服务、智慧物流等场景的通用具身智能机器人 | 全身34个自由度(双臂7自由度),身高1636mm,重量110kg,单臂最大负载10kg,重复定位精度≤0.5mm,直行最大速度1.5m/s,续航≥8h,双PC架构总算力≥300TOPS;头部搭载自研纯视觉双目系统(帧率60Hz),腕部近距离操作相机(FOV 87°×58°),底盘前后深度相机(工作距离0.2–2.5m);可选配差速/全向移动底盘(40自由度版本) |
| DexVerse™具身智能引擎 | 仿真与数据生成引擎 | 基于Sim2Real技术,为机器人自动任务理解、数字资产生成、任务仿真生成及AI模型训练提供底层引擎支持 | — |
| EmbodiChain具身智能开发平台 | 开发工具链 | 基于生成式仿真世界模型的具身智能工具链,支持自动训练VLA模型并真机部署,通过Real2Sim与Gen2Sim模块自动生成物理一致的3D场景与任务环境 | — |
| PickWiz | 3D视觉引导软件 | 面向工业视觉引导任务的3D视觉引导抓取软件,适用于拆垛、无序抓取、有序上下料、单目标精准定位等场景,零代码、零编程设计 | — |
| DexSense空间与具身智能传感器 | 视觉传感器 | 适配多形态机器人(协作、工业等),提供纯视觉空间感知能力,应对强光直射、阴影、低光照等复杂环境 | — |
| KINGFISHER纯视觉双目立体系列相机 | 3D视觉相机 | 纯视觉双目传感器,解决远中距离下室内外阳光直射、高反光、透明件等结构光产品成像难题 | — |
| FINCH系列通用型3D工业智能相机 | 3D工业智能相机 | 基于激光真能量技术,大视野大景深,搭载NVIDIA Jetson Nano核心 | — |
| 复合机器人工作站 | 复合机器人系统 | 3D视觉引导复合机器人,实现物料自动抓取搬运,模块化设计兼容多种工艺 | — |
重点产品说明
DexForce W1 Pro
DexForce W1 Pro是跨维智能第二代通用人形机器人,基于Sim2Real设计并验证,采用参数空间中离散加局部连续优化的方法,确保作业空间可达性并减少动作干涉。该产品支持通过DexVerse™引擎仿真生成海量场景及作业数据集,合成数据自动生成精准标注,用于训练W1基础模型,缩短机器人进入陌生场景的部署周期。产品配备遥操作及仿真环境实时互动功能,支持仿真机器人与真实机器人的实时互动,双臂支持柔性控制。
DexVerse™具身智能引擎
DexVerse™是跨维智能自研的、基于Sim2Real技术的空间与具身智能引擎,支持在虚拟环境中模拟真实世界的复杂场景和任务,生成涵盖光线折射、物体摩擦系数、刚体与流体动态变化等多维度细节的合成数据。引擎已应用于工业制造等领域,为机器人自动任务理解、数字资产生成、任务仿真生成及AI模型训练提供底层能力。
四、联系我们
- 公司名称:跨维(深圳)智能数字科技有限公司
- 总部地址:广东省深圳市南山区科园路1001号创投大厦14层
- 联系电话:4008086299、0755-86727102
- 电子邮箱:contact@dexforce.com
- 上海办公地址:上海市嘉定区浏翔公路955号小美科技园2号楼3楼A区
- 求职招聘邮箱:HR@dexforce.top
- 融资对接邮箱:ir@dexforce.com