
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
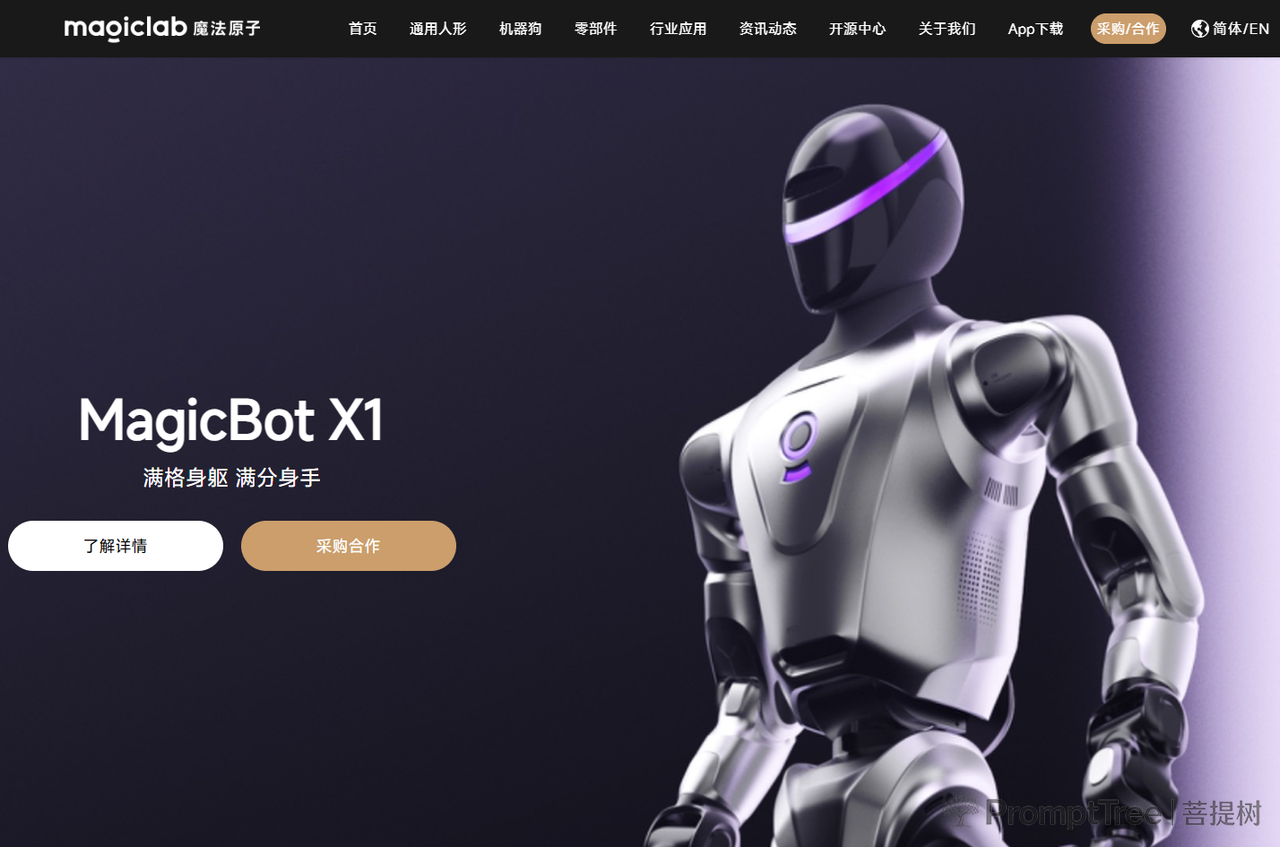
魔法原子机器人科技(无锡)有限公司是无锡市一家从事智能机器人研发、工业机器人制造与销售、人工智能应用软件开发等业务的公司,主营通用人形机器人与具身智能技术研发及落地应用,主要产品包括全尺寸通用人形机器人MagicBot Gen1、高动态双足人形机器人MagicBot Z1、四足机器人MagicDog系列及自研灵巧手MagicHand S01,成立于2023年12月18日。
二、关于我们
魔法原子(MagicLab)成立于2024年1月,核心团队源自小米仿生四足机器人CyberDog“铁蛋”研发团队。公司总部位于江苏省无锡市,注册资本10000万人民币(2025年12月实缴),法定代表人为陈春玉。公司具备从核心零部件到整机、算法的自研能力,自主研发了“原子万象”大模型及通用具身大模型Magic-VLA K02。产品线覆盖人形机器人MagicBot系列、四足机器人MagicDog系列、灵巧手MagicHand S01及关节模组,应用于工业制造、商业服务、公共安全等场景。
发展历程:
- 2023年12月:魔法原子机器人科技(无锡)有限公司成立。
- 2024年1月:魔法原子正式运营,由追觅科技生态孵化。
- 2024年5月:完成数亿元战略融资,投资方包括禾创致远、芯联资本等机构。
- 2024年12月:完成由追创创投领投的1.5亿元天使轮融资;与中国电信旗下天翼数字生活公司完成签约,成为“美好家机器人生态共建计划”机器人生态合作伙伴。
- 2025年2月:发布第一代自研灵巧手MagicHand S01。
- 2025年3月:发布“原子万象大模型”,并启动“千景共创”计划,计划联合全球合作伙伴打造1000个机器人应用场景。
- 2025年7月:发布高动态双足人形机器人MagicBot Z1。
- 2025年8月:在2025世界机器人大会展出工业四足机器人MagicDog Y1及全尺寸人形机器人“小麦”。
- 2025年10月:MagicDog Y1正式发布。
- 2026年1月:成为中央广播电视总台2026年春节联欢晚会智能机器人战略合作伙伴;首次亮相CES展会。
- 2026年2月:宣布全国总部落户无锡梁溪科技城,同步启动梁溪天空工场智领产业基金设立。
- 2026年3月:完成新一轮5亿元A轮融资,投资机构包括天空工场创投基金、拓普集团、金雨茂物、苏大天宫、杰创智能、爱仕达、梁创投等。
公司研发人员占比超过80%,核心成员毕业于清华大学、上海交通大学、浙江大学、北京航空航天大学、纽约大学等高校,近三分之一人员从事机器人行业超过10年。联合创始人及CTO陈春玉在机器人行业拥有10余年研发与管理经验,曾任职于优必选等企业;联合创始人及总裁顾诗韬毕业于中央财经大学,拥有产业投融资与商业化运营背景。截至公开信息,公司全球专利布局超150项。
2025年,公司入选机器人开放社区“2025人形机器人领军企业20强”,其高动态双足人形机器人MagicBot Z1荣获“LeadeRobot 2025年度中国机器人具身智能时代新星榜TOP50”及红点设计大奖。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| MagicBot Gen1 | 全尺寸通用人形机器人 | 面向工业制造、商业服务等场景,可执行物料搬运、零件取放、产品检测、扫码入库、导购迎宾等作业 | 总自由度42;站立尺寸1740×580×280mm;重量约70kg;最大关节扭矩≥350N·m;运动速度≥4km/h;电池容量25Ah(1.35kWh);续航3-5小时;搭载8核CPU+100 TOPS AI处理器;配备3D激光雷达、深度相机×2、鱼眼相机×3 |
| MagicBot Z1 | 高动态双足人形机器人 | 面向复杂地形移动与高动态动作场景,支持连续倒地起身、大角度下腰等动作 | 基础自由度24,可扩展至50;尺寸1369×422×200mm;重量约40kg;电池容量10000mAh;运动速度2.5m/s(最高4m/s);膝关节最大扭矩130N·m;手臂最大负载3kg;关节运动范围达320°;可选装11自由度灵巧手 |
| MagicDog Y1 | 工业四足机器人 | 面向电力、化工巡检、应急救援等高负载、复杂环境场景 | 移动负载45kg;最大负载150kg;最高奔跑速度6m/s;可跨越最高60cm障碍;适应45°斜坡;防护等级IP67;工作温度-20℃至55℃;续航4-6小时,续航里程超20km |
| MagicDog-W | 轮式四足机器人 | 采用“轮足复合”运动模式,可根据地形切换驱动方式,适用于平坦路面与复杂地形交替场景 | 重量22.5kg;续航2-4小时;平坦路面移动速度超3m/s;可跨越60cm垂直障碍;可攀爬40°斜坡;集成智能情感引擎,支持语音交互与情绪识别 |
| MagicHand S01 | 自研灵巧手 | 用于人形机器人末端操作,可实现抓、握、双指操作等灵巧动作,支持零件取放、拧螺丝等精细作业 | 单手自由度11(主动自由度6);单手重量(含压力传感器)580g;工作电压12V;触觉传感器数量5;触觉分辨率0.1N;四指握力9.1kg;整手负载5kg;末端重复定位精度0.2mm |
| P60N30 | 关节模组 | 集成电机、减速器与驱动板,为机器人关节提供动力支持 | 减速器类型:行星齿轮;最大转速175rpm(48V);模块重量532g;额定扭矩20N·m;峰值扭矩60N·m;峰值电流22A;工作电压48V-54V;编码器分辨率15Bit;控制频率25,000Hz;通信接口CAN/EtherCAT |
重点产品说明
MagicBot Gen1 为全尺寸通用人形机器人,全身42个主动自由度,其中单臂7自由度、单手11自由度(6主动+5被动)、腰部2自由度、单腿6自由度。搭载灵巧手MagicHand S01,手部具备11个自由度,触觉分辨率0.1N,四指握力9.1kg,整手负载5kg。感知系统配备3D激光雷达、深度相机及鱼眼相机,支持自主导航、自主避障、人脸识别与语音交互,支持OTA升级与二次开发。该产品已应用于追觅科技等工厂的生产环节,执行物料搬运、零件取放、产品检测、扫码入库等作业,并可用于工业流水线点胶作业,点胶精度1-2mm。
MagicBot Z1 为高动态双足人形机器人,基础自由度24个,最高可扩展至50个。配备自研高性能关节模组,关节最大扭矩超过130N·m,关节运动范围最高达320°,可实现连续倒地起身、大角度下腰等高爆发动作。搭载3D激光雷达、深度相机及双目视觉系统,结合VLN导航算法实现自主路径规划与避障。提供标准版和开发版两大系列,可选装11自由度灵巧手。
MagicDog Y1 为面向行业应用的四足机器人,采用航空级材料机身,防护等级IP67。配备多种传感器及头部激光雷达,支持360°环境感知,具备厘米级定位精度与动态避障能力。应用抗冲击平衡算法与动态控制算法保障运动稳定,提供多种外置接口支持功能扩展与二次开发。单次充电可持续作业4至6小时,续航里程超20km,支持快速换电与自动回充。
四、联系我们
- 公司名称:魔法原子机器人科技(无锡)有限公司
- 总部/办公地址:无锡市梁溪区江海西路98号
- 联系电话:400-828-8022
- 电子邮箱:contact@magiclab.top